黄浦区培训班
关键词: 黄浦区培训班 培训

 2024.10.19
文章来源:
S7-200SMART支持的通信协议每个S7-200SMARTCPU都提供一个以太网端口和一个RS485端口(端口0),标准型CPU额外支持SBCM01信号板(端口1),信号板可通过STEP7-Micro/WINSMART软件组态为RS232通信端口或RS485通信端口。S7-200SMARTCPU可实现CPU、编程设备和HMI(人机界面)之间的多种通信:以太网:●CPU与STEP7-Micro/WINSMART软件之间的数据交换。●CPU与HMI之间的数据交换。●CPU与其它S7-200SMARTCPU之间的GET/PUT通信。●CPU与第三方设备之间的OpenIE(TCP、ISOonTCP、UDP)通信。●CPU与IO设备或控制器之间的PROFINET通信(S7-200SMARTV2.4只支持做PROFINET的IO控制器,S7-200SMARTV2.5起支持做PROFINET的控制器和IO设备)。基本指令:输入输出指令、焦点串联指令、触点并联指令。黄浦区培训班
培训
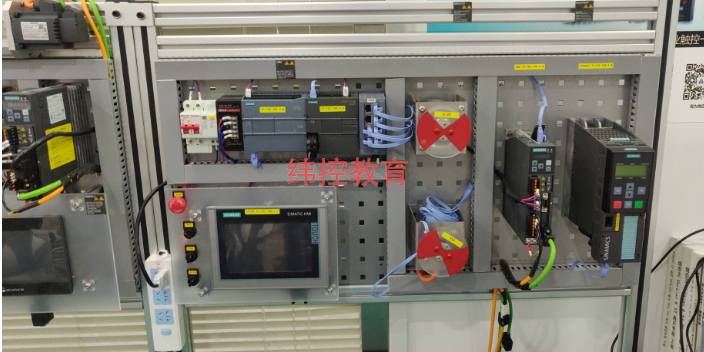
启动自整定先决条件:要进行自整定的回路必须处于自动模式在开始PID自整定调整前,整个PID控制回路必须工作在相对稳定的状态(稳定的PID是指过程变量接近设定值,输出不会不规则的变化,且回路的输出值在控制范围中心附近变化。)理想状态下,自整定启动时,回路输出值应该在控制范围中心附近。自整定过程在回路的输出中加入一些小的阶跃变化,使得控制过程产生振荡。如果回路输出接近其控制范围的任一限值,自整定过程引入的阶跃变化可能导致输出值超出*小或**范围限值。如果发生这种情况,可能会生成自整定错误条件,当然也会使推荐值并非**化。黄浦区培训班西门子触摸屏画面操作以及组态通信。
PID常见问题1、PID向导生成的程序为何不执行?确保用SM0.0无条件调用PID0_CTRL库在程序的其它部分不要再使用SMB34定时中断,也不要对SMB34赋值确认当前工作状态:手动还是自动2、如何实现PID反作用调节?在有些控制中需要PID反作用调节。例如:在夏天控制空调制冷时,若反馈温度(过程值)低于设定温度,需要关阀,减小输出控制(减少冷水流量等)这就是PID反作用调节(在PID正作用中若过程值小于设定值,则需要增大输出控制)若想实现PID反作用调节,需要把PID回路的增益设为负数。对于增益为0的积分或微分控制来说,如果指定积分时间、微分时间为负值,则是反作用回路。3、如何根据工艺要求有选择地投入PID功能?可使用'手动/自动'切换的功能。PID向导生成的PID功能块需要保证每个扫描周期都调用,所以在主程序内使用SM0.0调用。
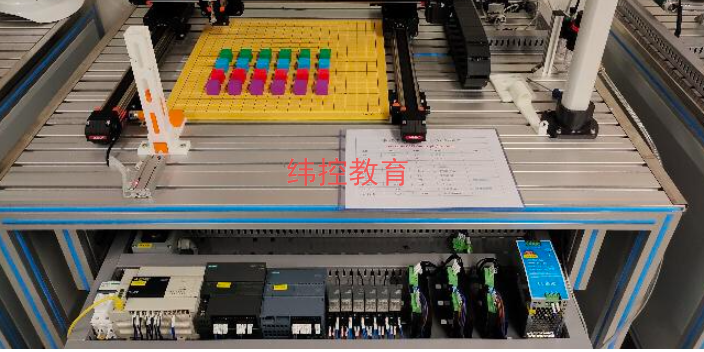
S7-1200PLC之间的PROFINETIO通信及其应用S7-1200PLCCPU固件V4.0开始支持PROFINETIO智能设备(I-Device)功能,即S7-1200CPU在作为PROFINETIO控制器的同时还可以作为IO设备。S7-1200CPU作为I-Device时,可与S7-1200、S7-300/400、S7-1500以及第三方IO控制器通信。以下用一个例子介绍S7-1200CPU分别作为IO控制器和IO设备的通信。例有两台设备,分别由两台S7-1200CPU控制,一台为1215C另一台为1211C。要求从设备1CPU1215C上的MB10发出一个字节到设备2CPU1211C的MB10,从设备2上的CPU1211C发送一个字节MB20到设备1的CPU1215C的MB20,要求设备2(CPU1211C)作为 I-Devi。步进驱动器和PLC的接线。

S7-200SMART中PID功能实现方式有以下三种:1.PID指令块:通过一个PID回路表交换数据,只接受0.0-1.0之间的实数(实际上就是百分比)作为反馈、给定与控制输出的有效数值。2.PID向导:方便地完成输入/输出信号转换/标准化处理。PID指令同时会被自动调用。3.根据PID算法自己编程:S7-200SMARTCPU*多可以支持8个PID控制回路(8个PID指令功能块),根据PID算法自己编程没有具体数目的限制,但是需要考虑PLC的存储空间以及扫描周期等影响。S7-200SMARTPID控制是负反馈闭环控制,能够抑制系统闭环内的各种因素所引起的扰动,使反馈跟随给定变化。根据具体项目的控制要求,在实际应用中有可能用到其中的一部分,比如常用的是PI(比例-积分)控制,这时没有微分控制部分。昆仑通态触摸屏组态,画面以及通信。普陀区PLC培训中心
变频器在调速系统中的应用。黄浦区培训班
S7-1200PLC的运动任务的完成,正确配置运动控制参数是非常关键的,下面用例子介绍一个完整的运动控制实施过程,其中包含配置运动控制参数内容。例设备上有一套伺服控制系统,用联轴器连接丝杆,丝杆螺距为4mm,减速比为1:1,设备上装有常闭型(NC)限位开关;上限位接在S7-1200PLC的I1.3,下限位接在PLC的I1.1,原点开关接在PLC的I1.2。控制要求如下:1能手动控制轴回原点、手动正转/反转、手动**方式定位轴、手动相对方式定位轴、手动复位轴等功能。2自动运行:按下启动按钮,轴先自动回原点,完成后延时1s,1s时间到轴以相对位移方式移动+130mm速度为30mm/s,到达后延时3s,3s时间到在以相对位移移动-230mm,速度为20mm/s,到达后延时3s,延时完成后以**位移方式移动100mm,速度为34mm/s,**位移完成后延时3s后再以相对方式移动-120,速度为28mm/s.黄浦区培训班

- 金山区西门子1200/1500 PLC培训 2026-10-24
- 自动化plc编程培训机构 2026-10-24
- 长宁区PLC培训教育机构 2026-10-23
- 金山区基础电工培训费用 2026-10-23
- 松江区台达PLC培训机构 2026-10-23
- 金山区PLC培训费用 2026-10-23
- 松江区西门子1200/1500 PLC培训教育机构 2026-10-23
- 嘉定区西门子PLC培训多少钱 2026-10-23



- 01 上海浦东新区定做宿舍家具哪家专业
- 02 河南3d悬浮式全息投影成像技术
- 03 家用多档调节桌源头工厂
- 04 本地装修公司AI营销哪些内容适合大模型 RAG 检索
- 05 吉林祥云水写布价格
- 06 胶州办公设备耗材什么价格
- 07 宁乡餐饮门店 AI获客哪些内容适合大模型 RAG 检索
- 08 武侯区国产化复印机维修
- 09 安徽太阳纸业纸型号
- 10 武侯区彩色打印机出租