面板行业TOYO机器人无尘轨道内嵌丝杆模组
关键词: 面板行业TOYO机器人无尘轨道内嵌丝杆模组 TOYO机器人

 2025.11.22
文章来源:
直线模组的磨损情况会直接影响其性能和精度,因此定期检查和判断其磨损情况是非常重要的。以下是一些判断直线模组磨损情况的方法:1.视觉检查:检查导轨和滑块的表面是否有划痕、磨损或损伤。观察滑块和导轨的接触面是否有明显的磨损痕迹或变色。检查是否有异物嵌入导轨或滑块,如金属屑、灰尘等。2.手感检查:手动推动滑块,感受其运动是否顺畅,是否有异常的摩擦感或震动。检查滑块在导轨上的固定是否牢固,是否有松动现象。3.功能测试:进行重复定位测试,检查直线模组的定位精度是否下降。测试直线模组的运动速度和加速度,看是否有明显的下降。4.测量工具:使用千分尺、测微计等精密测量工具测量滑块和导轨的尺寸,看是否有超出公差范围的磨损。使用激光干涉仪等高精度测量设备来检测直线模组的运动精度。5.润滑油分析:检查润滑油的颜色和粘度,如果颜色变黑或粘度降低,可能是磨损产生的金属屑混入了润滑油中。6.噪音和温度监测:听直线模组运动时是否有异常噪音,如异响可能是磨损的迹象。检测直线模组运动时的温度变化,异常温升可能是由于摩擦增加导致的。先进的TOYO机器人,适应多种生产环境,满足企业需求。面板行业TOYO机器人无尘轨道内嵌丝杆模组
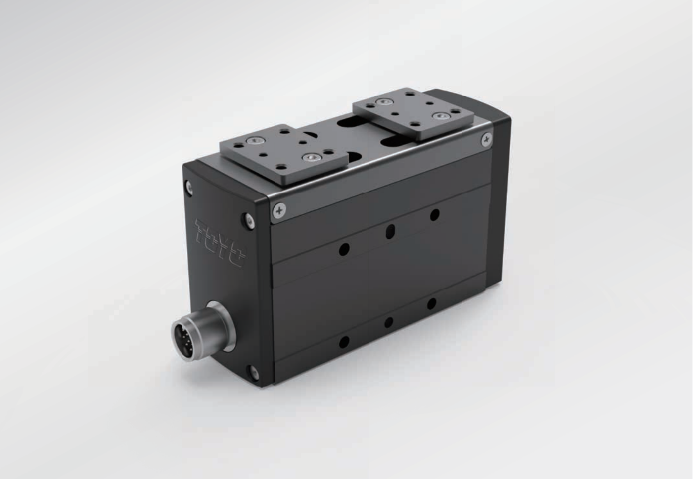
更换直线模组磨损件后,调试过程是确保模组恢复正常工作性能的关键步骤。以下是调试直线模组的一般步骤:1.初步检查:确认所有连接部件都已正确安装,包括螺丝、螺母、销钉等。检查润滑情况,确保润滑油或润滑脂已按需添加。确认电源、控制线路和紧急停止装置等安全设施正常。2.手动预运行:在断电状态下,手动推动滑块在导轨上往返运动,检查是否有异常阻力或噪音。确认滑块在导轨上的运动是否平滑,无卡顿现象。3.试运行:接通电源,启动直线模组,使其以低速运行,观察电机、驱动器和滑块的运行情况。检查电机和驱动器的温度是否正常,有无异常振动或噪音。4.参数调整:根据直线模组的性能要求,调整驱动器的参数,如加速度、减速度、运行速度和位置精度等。5.功能测试:进行实际工作流程的模拟测试,检查直线模组在实际应用中的表现。确认直线模组能够满足生产线的速度、精度和稳定性要求。6.持续监控:在调试完成后,持续监控直线模组的运行状态,记录关键参数。如果发现任何异常,及时进行调整或停机检查。调试过程中,可能需要多次调整和测试,直到直线模组达到比较好工作状态。滑台模组系列TOYO机器人推杆模组智能化的TOYO机器人,开启工业自动化新篇章。
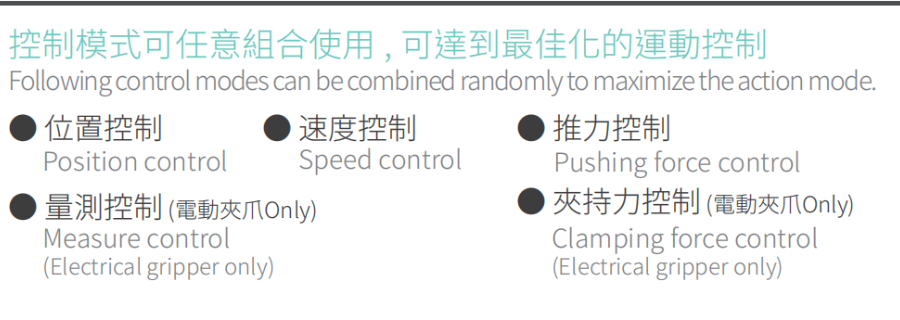
直线电机是一种将电能直接转换为直线运动机械能的电机,无需借助齿轮、皮带等中间传动机构。其基本工作原理与旋转电机类似,但运动形式为直线。形象地说,可将直线电机视为旋转电机沿径向剖开并展平所形成的结构。以下是直线电机的主要原理介绍:1.结构组成直线电机主要由以下部件构成:初级(定子):通常固定安装,包含通入交流电后产生行波磁场的线圈绕组。次级(动子):通常为运动部件。在感应式直线电机中为感应导体(如导板);在永磁式直线电机中为永磁体阵列(磁轨)。导轨:提供运动部件的机械支撑和精确导向。2.工作原理直线电机的工作原理基于电磁感应定律和洛伦兹力定律:电磁感应(感应式):当交流电通入初级线圈时,产生沿电机长度方向移动的行波磁场。洛伦兹力(主要驱动力):该行波磁场作用于次级:感应式:在次级导体中感应出涡流,涡流与行波磁场相互作用产生洛伦兹力,推动次级沿导轨做直线运动。永磁式:行波磁场直接与次级永磁体产生的磁场相互作用(吸引或排斥),产生洛伦兹力驱动次级直线运动。
电夹爪,也称为电动夹爪或电动抓手,是一种利用电动机驱动的夹持装置,广泛应用于自动化行业中的各种操作和搬运任务。以下是电夹爪在自动化行业的一些主要应用场景:1.机器人应用:拾取与放置:在装配线上,电夹爪用于机器人的末端执行器,进行零件的拾取、搬运和放置。包装与码垛:在包装或码垛机器人中,电夹爪用于抓取和堆放产品。2.物流与仓储:自动搬运:在自动化仓库中,电夹爪用于从货架上取下货物或将货物放置到指定位置。分拣系统:在物流中心,电夹爪可以根据订单需求对产品进行分拣。3.电子制造:组装:在电子组件的自动化装配过程中,电夹爪用于精确地组装小型零件。测试:在电子产品测试环节,电夹爪用于固定器件,以便进行功能测试。4.汽车制造:焊接:在汽车制造过程中,电夹爪用于固定汽车零部件,以便进行焊接作业。装配:用于汽车零部件的自动化装配,如发动机组件、内饰件的安装。TOYO直线电机精度高、速度快!
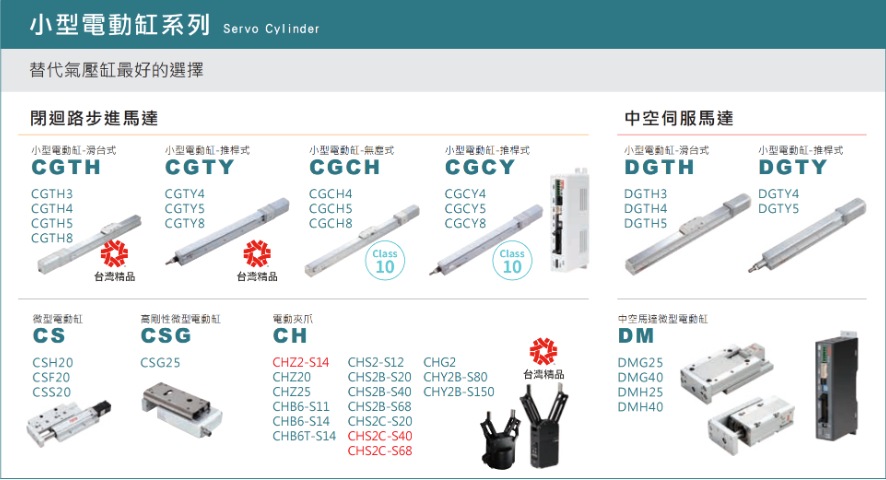
电动夹爪与气动夹爪的区别:6、成本和维护的区别:电动夹爪:初始成本较高,但维护相对简单,因为机械部件较少。气动夹爪:初始成本和运行成本通常较低,但可能需要定期检查和更换气动元件。7、噪音和能效的区别:电动夹爪:运行时噪音较低,能效较高,特别是在待机状态下。气动夹爪:运行时噪音较大,能效相对较低,可能在待机时存在能源浪费。8、应用场景的区别:电动夹爪:适用于需要高精度、可编程性和低噪音的场合,如电子装配、精密加工等。气动夹爪:适用于需要快速响应和重负载能力的场合,如汽车制造、物流搬运等。TOYO机器人,准确控制,确保生产过程稳定可靠。半导体行业TOYO机器人定位平台
先进的技术,可靠的性能,TOYO机器人值得信赖。面板行业TOYO机器人无尘轨道内嵌丝杆模组
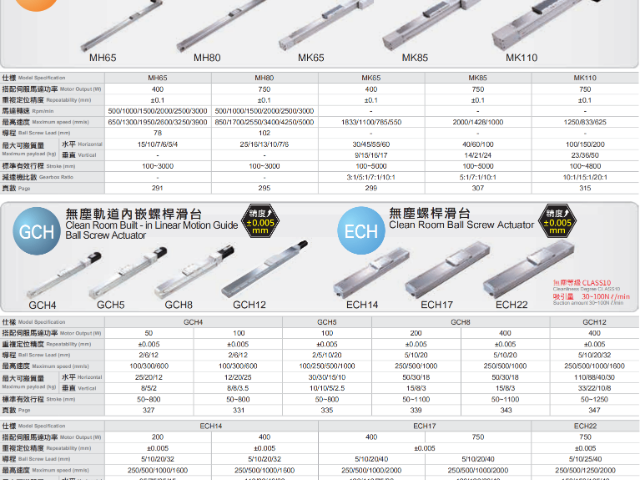
直线模组的传动方式主要有丝杆传动和皮带传动两种,它们各自具有独特的特点,适用于不同的应用场景。丝杆传动的直线模组,如GTH8丝杆模组,具有精度高的优势。这是因为丝杆在传动过程中,通过螺纹的精确配合,能够实现高精度的直线运动,位置重复精度可达±0.005mm甚至更高,特别适合对精度要求较高的加工和装配工艺。然而,丝杆传动的速度相对较慢,其最高转速和线性速度受到一定限制,在需要快速运动的场景中可能无法满足需求。此外,丝杆传动的成本相对较高,维护也较为复杂。相比之下,皮带传动的直线模组具有速度快的特点,能够实现较高的运行速度,适用于需要快速搬运和定位的场合。皮带传动的成本相对较低,维护也较为简单。面板行业TOYO机器人无尘轨道内嵌丝杆模组

- 光伏行业TOYO机器人ISO9001 2026-11-03
- 直角坐标系机械手系列TOYO机器人代理商 2026-11-03
- 面板行业TOYO机器人无尘轨道内嵌丝杆模组 2026-11-02
- 丝杆TOYO机器人高速模组 2026-11-02
- 长行程TOYO模组双导轨模组 2026-11-02
- 锂电行业TOYO模组丝杆模组 2026-11-02
- 光伏行业TOYO模组精品模组 2026-11-01
- 长行程TOYO机器人ISO9001 2026-11-01




- 01 巧旭CQG不锈钢立式管道磁力泵系列
- 02 立体批花机大概费用
- 03 吉林中型方形冰
- 04 成都逻辑IC芯片去字价格
- 05 嘉兴亚克力厚片吸塑厂家直销
- 06 西藏质量好的反应釜定制厂家排名
- 07 四川炉管哪个好
- 08 上海碳钢衬四氟管道价格
- 09 无锡双开门货淋室多少钱
- 10 平顶山封头厂家定制