西安折叠伺服电动缸定制厂家
关键词: 西安折叠伺服电动缸定制厂家 伺服电动缸

 2026.03.24
文章来源:
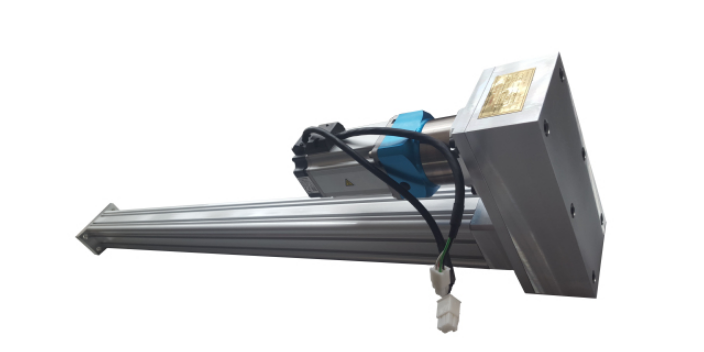
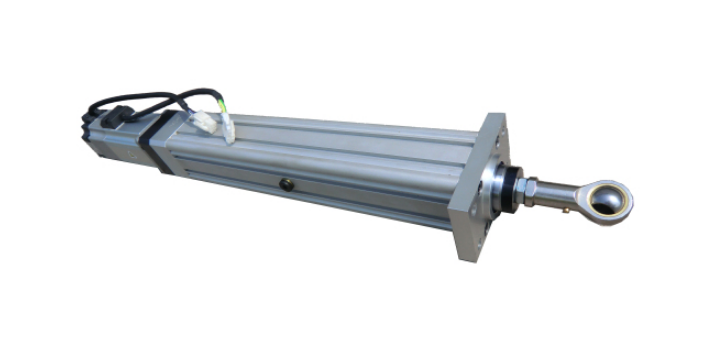
目前在坐标机械手,物流传送,自动纠偏,并联实验台,医疗CT伽玛刀等领域得到了越来越好的使用。参数说明:比较大加速度10m/s2轴向间隙重复精度0,01mm内部结构:行星滚柱丝杆,滚柱丝杆,梯形丝杆,防反转装置驱动电机类型:步进电机,伺服电机,直流电机,交流电机位置检测:用于接近式传感器,光栅尺,编码器压力检测:压力传感器耐腐蚀等级V<g/m2*h防护等级IP66环境温度0-120°C材料备注含有PWIS物质密封件的材料信息NBR外壳的材料信息锻造铝合金光滑处理伸缩杆的材料信息高合金钢,耐腐蚀特点:闭环伺服控制,控制精度达到;精密控制推力,增加压力传感器,控制精度可达1%;很容易与PLC等控制系统连接,实现高精密运动控制。噪音低,节能,干净,高刚性,抗冲击力,超长寿命,操作维护简单。伺服电动缸可以在恶劣环境下无故障,防护等级可以达到IP66。长期工作,并且实现**度,高速度,高精度定位,运动平稳,低噪音。低成本维护:伺服电动缸在复杂的环境下工作只需要定期的注脂润滑,并无易损件需要维护更换,将比液压系统和气压系统减少了大量的售后服务成本。苏州恩畅做光伏伺服电动缸定制,可提供适配应用场景的方案。西安折叠伺服电动缸定制厂家
而且也是系统动力学特性与控制特性相互耦合即机电耦合的非线性系统。动力学建模的目的是为控制系统描述及控制器设计提供依据。一般控制系统的描述(包括时域的状态空间描述和频域的传递函数描述)与传感器/执行器的定位,从执行器到传感器的信息传递以及机械臂的动力学特性密切相关。[3]机械臂建模理论柔性机械臂动力学方程的建立主要是利用Lagrange方程和NeWton-Euler方程这两个很具代表性的方程。另外比较常用的还有变分原理,虚位移原理以及Kane方程的方法。而柔性体变形的描述是柔性机械臂系统建模与控制的基础。因此因首先选择一定的方式描述柔性体的变形,同时变形的描述与系统动力学方程的求解关系密切。[3]柔性体变形的描述主要有以下几种:1)有限元法;2)有限段法;3)模态综合法;4)集中质量法;机械臂动力学方程的建立无论是连续或离散的动力学模型,其建模方法主要基于两类基本方法:矢量力学法和分析力学法。应用较大量同时也是比较成熟的是Newton-Euler公式、Lagrange方程、变分原理、虚位移原理和Kane方程。[3]机械臂控制策略对柔性机械臂的控制一般有如下方式,1)刚性化处理。完全忽略结构的弹性变形对结构刚体运动的影响。北京防腐蚀伺服电动缸厂家交流伺服电机为恒力矩输出,能输出额定转矩,在额定转速以上为恒功率输出-苏州恩畅。
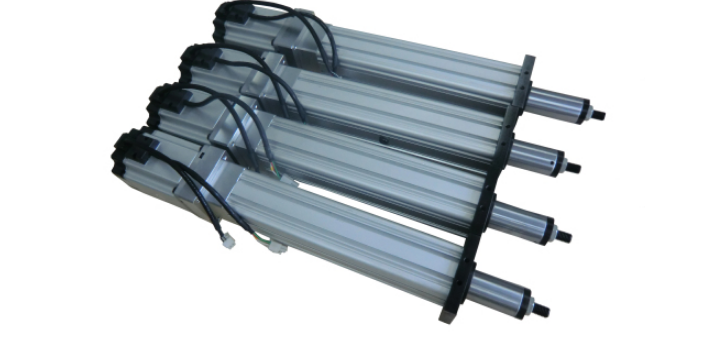
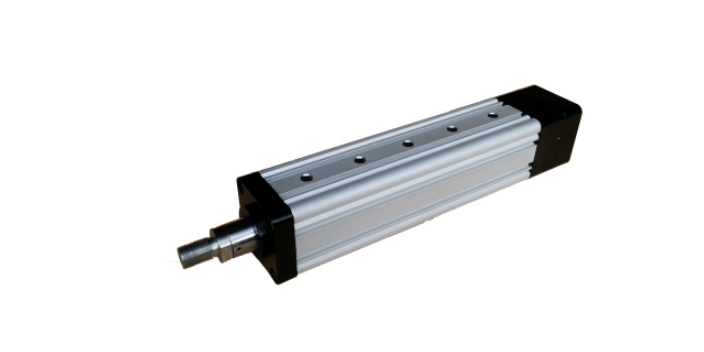
伺服电动缸作为一种将伺服电机与丝杠巧妙结合的创新产品,其设计充分体现了模块化与一体化的先进理念。通过将伺服电机的旋转运动转换为直线运动,伺服电动缸不*继承了伺服电机精确转速控制、精确转数控制以及精确扭矩控制的优点,更将这些优点转化为直线运动中的精确速度控制、精确位置控制以及精确推力控制,从而在众多工业应用中发挥了不可替代的作用。在精密制造领域,伺服电动缸的高精度直线运动特性得到了广泛应用。无论是半导体制造中的微细加工,还是精密机械装配中的定位调整,伺服电动缸都能以其出色的精确性和稳定性,确保生产过程的顺利进行。同时,其模块化设计使得安装和维护变得更为简便,极大提高了生产效率。
关于伺服、伺服驱动器、伺服电机、伺服系统,随便拿出去问,百分之九十九的人都是不熟悉不清楚不了解的,我想,就算是与伺服相关的工作人员,数控自动化等工控领域的技术人才,大多也觉得对伺服‘一知半解’。我接触过很多伺服从业人员,销售公司的业务、技术人员,数控自动化系统开发的电工、技术人员、工程师,乃至伺服品牌本身个岗位领域的人才,其中包括技术工程师。要说真的理解很深刻,还是感觉不明显。关于伺服、伺服驱动器、伺服电机、伺服系统,随便拿出去问,百分之九十九的人都是不熟悉不清楚不了解的,我想,就算是与伺服相关的工作人员,数控自动化等工控领域的技术人才,大多也觉得对伺服‘一知半解’。我接触过很多伺服从业人员,销售公司的业务、技术人员,数控自动化系统开发的电工、技术人员、工程师,乃至伺服品牌本身个岗位领域的人才,其中包括技术工程师。要说真的理解很深刻,还是感觉不明显。当然,毫无疑问,对于本岗位本工作信息乃至技术,他们都是相当专业的,比如销售人员,对于自销伺服类比、系列、型号,选型、乃至技术特点,没谁比他熟悉;比如售前技术工程师,对于每款伺服的特性、参数设置特点,乃至调试经验,尤其是工程师,是专业**级。由于交流电机没有碳刷,使新型机器人不*事故率低,而且免维修时间大为增长,加(减)速度也快-苏州恩畅。
直流电机玩具车中十分常见两根引线,只能正转、反转、调速转速快,购买时确定基本参数和型号:工作电压、工作电流等需要额外的电机驱动电路来控制转速、转向和供电有刷直流电机BDC定子为永磁体、转子为线圈无刷直流电机BLDC定子为线圈、转子为永磁体BDC参数空载转速不带负载时的转速BDC电机转向控制H桥电路BDC电机速度控制PWM一般人会认为应该控制电压来控制BDC转速,但其实PWM方法会应用的更加普遍伺服电机servo三根引线:正极、负极、PWM信号引线精确控制电机摇臂转动的角度(角度大小一般为0~180°,但越来越多的新伺服电机支持360°)、转速较直流电机慢、用于控制精确的动作、可直接使用arduino供电、参数尺寸重量工作电压工作电流齿轮材质扭矩步进电机。苏州恩畅提供电动缸产品及伺服电机相关产品研发。电机,是运用电磁原理,通电线圈在磁场环境产生作用力作用而转动的一种电子产品-苏州恩畅。大吨位伺服电动缸定制
苏州恩畅伺服电机一般适用于负载较小的机器人切割或喷涂。平行四边形机器人其上臂是通过一根拉杆驱动的。西安折叠伺服电动缸定制厂家
电机应该已经能够按照运动指令大致做出动作了。调整闭环参数细调控制参数,确保电机按照控制卡的指令运动,这是必须要做的工作,而这部分工作,更多的是经验,这里只能从略了。伺服电机性能比较编辑伺服电机与步进电机的性能比较步进电机作为一种开环控制的系统,和现代数字控制技术有着本质的联系。在国内的数字控制系统中,步进电机的应用十分方便。随着全数字式交流伺服系统的出现,交流伺服电机也越来越多地应用于数字控制系统中。为了适应数字控制的发展趋势,运动控制系统中大多采用步进电机或全数字式交流伺服电机作为执行电动机。虽然两者在控制方式上相似(脉冲串和方向信号),但在使用性能和应用场合上存在着较大的差异。现就二者的使用性能作一比较。一、控制精度不同两相混合式步进电机步距角一般为,五相混合式步进电机步距角一般为。也有一些高性能的步进电机通过细分后步距角更小。如三洋公司(SANYODENKI)生产的二相混合式步进电机其步距角可通过拨码开关兼容了两相和五相混合式步进电机的步距角。交流伺服电机的控制精度由电机轴后端的旋转编码器保证。以三洋全数字式交流伺服电机为例。 西安折叠伺服电动缸定制厂家

- 辽宁直销多自由度平台厂家供应 2026-09-25
- 哈尔滨赛车多自由度平台定制厂家 2026-09-25
- 江西先进多自由度平台厂家供应 2026-09-25
- 山西国产多自由度平台市场 2026-09-25
- 沈阳直角式伺服电动缸定制厂家 2026-09-25
- 广西国产多自由度平台市场 2026-09-25
- 浙江水下伺服电动缸定制 2026-09-24
- 山西步进电机伺服电动缸厂家 2026-09-24



- 01 熔融纺丝喷丝板厂家
- 02 北京兼容柔性振动盘参考价
- 03 扬州合金冷冲模具
- 04 湖北水环式压缩机多少钱
- 05 油罐车干式接头找哪家
- 06 安徽不锈钢电磁阀厂价
- 07 湖南智能自动化生产线管理系统
- 08 金山区口碑好自动铝箔包装机销售厂家
- 09 浙江永康杯壶自动化生产线直口焊设备
- 10 浙江一次性竹粉餐具生产设备供应商家