北京高精度伺服电动缸生产厂家
关键词: 北京高精度伺服电动缸生产厂家 伺服电动缸

 2026.04.02
文章来源:
除非焊缝比较简单,否则应尽量选用6轴机器人。弧焊机器人除前面图2提及的在作“之”字形拐角焊或小直径圆焊缝焊接时,其轨迹应能贴近示教的轨迹之外,还应具备不同摆动样式的软件功能,供编程时选用,以便作摆动焊,而且摆动在每一周期中的停顿点处,机器人也应自动停止向前运动,以满足工艺要求。此外,还应有接触寻位、自动寻找焊缝起点位置、电弧跟踪及自动再引弧功能等。焊接机器人焊接设备弧焊机器人多采用气体保护焊方法(MAG、MIG、TIG),通常的晶闸管式、逆变式、波形控制式、脉冲或非脉冲式等的焊接电源都可以装到机器人上作电弧焊。由于机器人控制柜采用数字控制,而焊接电源多为模拟控制,所以需要在焊接电源与控制柜之间加一个接口。近年来,国外机器人生产厂都有自己特定的配套焊接设备,这些焊接设备内已经播人相应的接口板、所以在图1a中的弧焊机器人系统中并没有附加接口箱。应该指出,在弧焊机器人工作周期中电弧时间所占的比例较大,因此在选择焊接电源时,一般应按持续率100%来确定电源的容量。送丝机构可以装在机器人的上臂上,也可以放在机器人之外,前者焊枪到送丝机之间的软管较短,有利于保持送丝的稳定性,而后者软管校长。电机是蒸汽机、内燃机外产生运动必须的载体,所以根据各自各样的应用和工作要求-苏州恩畅。北京高精度伺服电动缸生产厂家
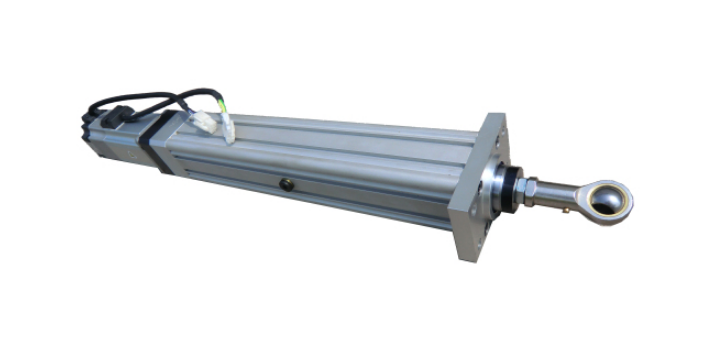
三相交流伺服电动机应用广,但通过长期运行后,会发生各种故障,及时判断故障原因,进行相应处理,是防止故障扩大,保证设备正常运行的一项重要的工作。一、通电后电动机不能转动,但无异响,也无异味和冒烟。1.故障原因①电源未通(至少两相未通);②熔丝熔断(至少两相熔断);③过流继电器调得过小;④控制设备接线错误。2.故障排除①检查电源回路开关搜企网,熔丝、接线盒处是否有断点,修复;②检查熔丝型号、熔断原因,换新熔丝;③调节继电器整定值与电动机配合;④改正接线。三、通电后电动机不转有嗡嗡声1.故障原因①转子绕组有断路(一相断线)或电源一相失电;②绕组引出线始末端接错或绕组内部接反;③电源回路接点松动,接触电阻大;④电动机负载过大或转子卡住;⑤电源电压过低;⑥小型电动机装配太紧或轴承内油脂过硬;⑦轴承卡祝2.故障排除①查明断点予以修复;②检查绕组极性;判断绕组末端是否正确;③紧固松动的接线螺丝,用万用表判断各接头是否假接,予以修复;④减载或查出并消除机械故障,⑤检查是否把规定的面接法误接;是否由于电源导线过细使压降过大,予以纠正,⑥重新装配使之灵活;更换合格油脂;⑦修复轴承。四、电动机起动困难。北京微型伺服电动缸定制厂家使用控制卡或伺服上抑制零飘的参数,仔细调整,使电机的转速趋近于零-苏州恩畅。
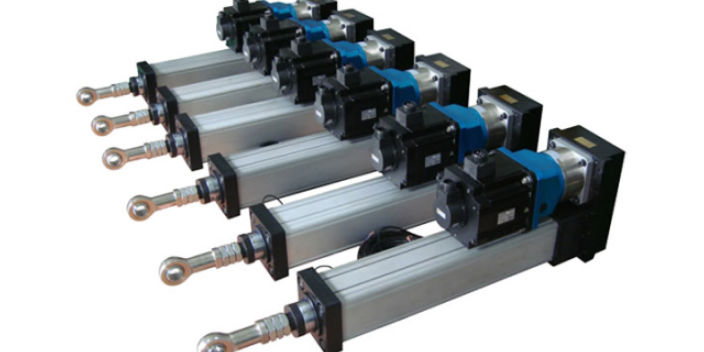
以伺服电机每旋转一个角度,都会发出对应数量的脉冲,这样,和伺服电机接受的脉冲形成了呼应,或者叫闭环,如此一来,系统就会知道发了多少脉冲给伺服电机,同时又收了多少脉冲回来,这样,就能够很精确的控制电机的转动,从而实现精确的定位,可以达到。直流伺服电机分为有刷和无刷电机。有刷电机成本低,结构简单,启动转矩大,调速范围宽,控制容易,需要维护,但维护不方便(换碳刷),产生电磁干扰,对环境有要求。因此它可以用于对成本敏感的普通工业和民用场合。无刷电机体积小,重量轻,出力大,响应快,速度高,惯量小,转动平滑,力矩稳定。控制复杂,容易实现智能化,其电子换相方式灵活,可以方波换相或正弦波换相。电机免维护,效率很高,运行温度低,电磁辐射很小,长寿命,可用于各种环境。2、交流伺服电机也是无刷电机,分为同步和异步电机,运动控制中一般都用同步电机,它的功率范围大,可以做到很大的功率。大惯量,比较高转动速度低,且随着功率增大而快速降低。因而适合做低速平稳运行的应用。3、伺服电机内部的转子是永磁铁,驱动器控制的U/V/W三相电形成电磁场,转子在此磁场的作用下转动,同时电机自带的编码器反馈信号给驱动器。
选择合适的传动部件,对新工厂的设备布局有着重要影响,伺服电动缸结构紧凑,不需要额外配置液压站、空压机等附属设备,可以节省工厂的空间占用,优化设备布局。苏州恩畅自动化科技有限公司在给客户提供伺服电动缸的时候,会结合客户的厂房布局和设备参数,给出合理的安装建议,保障产品能够适配客户的整体布局需求。很多传统传动部件需要搭配大量附属设备,不*占用空间,还增加了布线和维护的难度,伺服电动缸集成度高,安装简单,后期维护也更方便,可以降低工厂的管理成本。恩畅自动化的售前团队会上门沟通客户的实际需求,结合现场情况给出符合应用的解决方案,帮助客户完成设备安装调试,让客户可以快速投入使用。苏州恩畅直流电机玩具车中十分常见两根引线,只能正转、反转、调速转速快,购买时确定基本参数和型号。
具有稳定的性质。变结构控制器的设计,不需要机械臂精确的动态模型,模型参数的边界就足以构造一个控制器。9)模糊与神经网络控制。是一种语言控制器,可反映人在进行控制活动时的思维特点。其主要特点之一是控制系统设计并不需要通常意义上的被控对象的数学模型,而是需要操作者的经验知识,操作数据等。[3]机械臂研究意义与刚性机械臂相比较,柔性机械臂具有结构轻、载重/自重比高等特性,因而具有较低的能耗、较大的操作空间和很高的效率,其响应快速而准确,有着很多潜在的优点,在工业等应用领域中占有十分重要的地位.随着宇航业及机器人业的飞速发展,越来越多地采用由若干个柔性构件组成的多柔体系统.。传统的多刚体动力学的分析方法及控制方法己不能满足多柔体系统的动力分析及控制的要求.柔性机械臂作为很简单的非平凡多柔体系统,被很多地用作多柔体系统的研究模型。[4]解读词条背后的知识硅谷密探硅谷科技媒体,官方号CMU重大突破,无需手术,普通人就能用意念操控机械臂!用意识控制物体似乎一直是科幻电影中才会存在的超能力。其实,科学家们早已将这种超能力带到了我们的现实生活中。电机在低于3倍的电流之下,启动乏力。这是电机至今的固有特点缺点-苏州恩畅。太原光伏伺服电动缸
对于带标准2000线编码器的电机而言,由于驱动器内部采用了四倍频技术其脉冲当量为360°/8000。北京高精度伺服电动缸生产厂家
本实用新型涉及储物柜技术领域,具体为一种伺服电动缸装置。背景技术:现在家庭内的衣服等物品会利用存储柜进行存放,存储柜既可以存储衣物等东西又可以装饰室内环境,其中柜体大概都呈抽屉式设计,样式太单调,也有些采用对开门式设计,但是对开门式需要将两扇门向外打开,占用了房间过道的面积,不适用小房间使用。技术实现要素:本实用新型的目的在于提供一种伺服电动缸装置,以解决上述背景技术中提出的问题。为实现上述目的,本实用新型提供如下技术方案:一种伺服电动缸装置,包括柜体、放置柜、***腔体和第二腔体,所述柜体的内部中间固定安装有隔板,隔板的底端设有***腔体,***腔体的内部两侧固定安装有滑轨,滑轨的侧面固定安装有抽屉,所述隔板的顶端设有第二腔体,第二腔体的中间设有放置柜,所述放置柜的外表面底端一侧连接安装有***伺服电动缸的输出端,且***伺服电动缸固定安装在***腔体的内部一侧,所述放置柜的外表面底端另一侧连接安装有第二伺服电动缸的输出端,且第二伺服电动缸固定安装在***腔体的内部另一侧。推荐的,所述抽屉的前表面固定安装有前挡板,前挡板的前表面开设有拉口。推荐的,所述柜体的外表面底端固定安装有底垫,且底垫设有四个。北京高精度伺服电动缸生产厂家

- 江西先进多自由度平台厂家供应 2026-09-25
- 山西国产多自由度平台市场 2026-09-25
- 沈阳直角式伺服电动缸定制厂家 2026-09-25
- 广西国产多自由度平台市场 2026-09-25
- 浙江水下伺服电动缸定制 2026-09-24
- 山西步进电机伺服电动缸厂家 2026-09-24
- 西安直线式伺服电动缸 2026-09-24
- 重庆直线式伺服电动缸定制厂家 2026-09-24



- 01 陕西发泡包装系统哪个好
- 02 福建进口PS立式控制柜价钱
- 03 苏州工程多自由度平台多少钱
- 04 安顺高精度加工协作机器人联系电话
- 05 广州扩焦前置镜多少钱
- 06 浙江桁架机械手直销
- 07 上海精密冷热台公司
- 08 湖南电火花机
- 09 浙江狭缝挤出涂布机方案设计
- 10 武汉防爆工程车辆遥控器解决方案