洛阳高速六自由度平台
关键词: 洛阳高速六自由度平台 六自由度平台

 2026.05.20
文章来源:
六自由度平台在地震模拟领域的应用,**在于复现地震波的复杂运动特性,为建筑抗震测试提供可控环境。平台通过多通道同步控制,模拟横波、纵波的传播路径,复现地震中的地面倾斜、振动与位移,测试建筑结构、桥梁、管道等设施的抗震性能。科研机构利用该平台开展地震动力学研究,分析不同烈度地震对建筑物的影响,优化抗震设计方案,提升建筑安全性。部分地震模拟平台集成数据采集系统,实时记录测试过程中的应力、应变数据,为灾后评估与重建提供科学依据,推动抗震技术的发展。这种平台常用于模拟飞行器在空中的各种姿态变化过程。洛阳高速六自由度平台
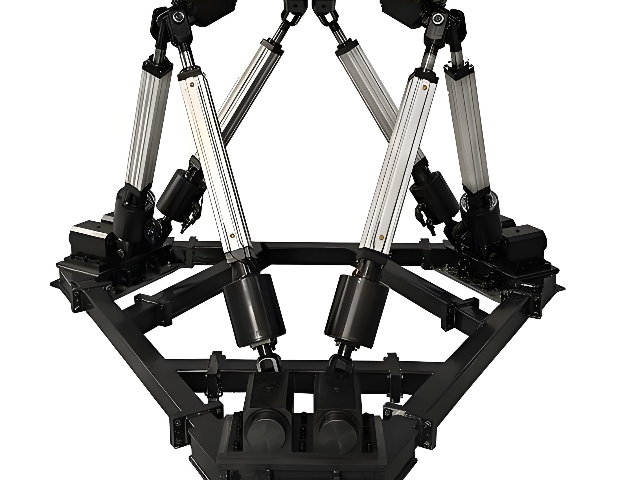
六自由度平台的力控制技术是实现柔性作业的关键,通过六轴力传感器实时采集接触力数据,配合控制系统动态调整姿态,避免刚性碰撞导致的工件损伤。在精密压装场景中,力控制精度可达 ±1N,能精细控制压装力,防止过压损坏电子元件、光学组件等脆弱工件;在装配对接中,平台可感知接触力变化,自动调整姿态,实现零间隙精细对接,提升装配质量。力控制模式支持多种控制策略,如恒力控制、力 - 位混合控制,可根据工艺需求灵活切换,适配压装、铆接、插拔等不同工序,拓展六自由度平台的应用范围。厦门并联六自由度平台六自由度平台的响应速度直接影响着模拟体验的实时感与沉浸感。
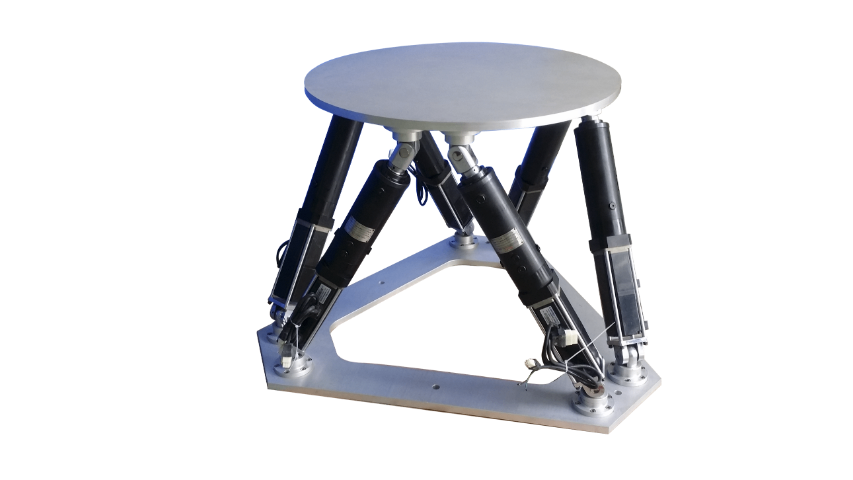
驾驶模拟器的沉浸体验
基于六自由度平台构建的驾驶模拟器,正成为驾驶体验与人机交互研究的重要设备。平台通过流畅的多自由度耦合运动,配合视景系统,为用户营造出具有临场感的驾驶体验。在模拟紧急制动、连续弯道或颠簸路面时,平台能够快速响应驾驶操作,将视觉变化与身体感知到的运动相协调,减少传统静态模拟器带来的割裂感。这种高度集成的模拟环境,既可用于驾驶员的疲劳度与反应测试,也为智能座舱的人机工程设计提供了可调节的动态验证平台。通过精确控制运动幅度与频率,平台帮助研发者持续优化驾驶舱布局与交互逻辑,提升整体驾乘体验的舒适性与安全性。
伺服电动缸的应用领域十分***,因为伺服电动缸是做往返直线运动,所以很多地方都有用到伺服电动缸。***万里疆就来跟大家讲解一下伺服电动缸的结构,伺服电动缸的原理。伺服电动缸伺服电动缸是集伺服电机和丝杠为一体的模块化产品。它将旋转运动转化为直线运动,来进行运动,同时充分发挥了伺服电机的优势,将精确的速度控制,精确的转矩控制转化为精确的速度控制、推力控制,在这种情况下,可以实现了高精度直线运动系列的**性新产品。伺服电动缸结构:伺服电动缸的结构比较简单,它主要由驱动机构、减速装置、直线传动机构和机构四大部分组成。伺服电缸的驱动电机类型有直流电机、交流电机、步进电机、伺服电机等等几种。伺服电缸的减速装置一般情况下由齿轮减速、蜗轮蜗杆、行星齿轮、谐波减速等构成。伺服电缸的直线传动机构主要有梯形丝杆、滚珠丝杆、滚柱丝杆、滑动导轨等。伺服电动缸原理:伺服电动缸的原理其实并不复杂,伺服电动缸是一种由电驱动旋转的螺杆,螺母转化为直线运动,实现往返运动,从而完成各种设备的精确推拉、关闭、起降控制。电机的主要部件有:电机、螺母、防转装置、伺服电机、交流电机。丝杠分为滚珠丝杠、型丝杠,电动缸电机防护等级为IP66。一套稳定的六自由度平台,离不开机械、电气与软件三部分的高效配合。
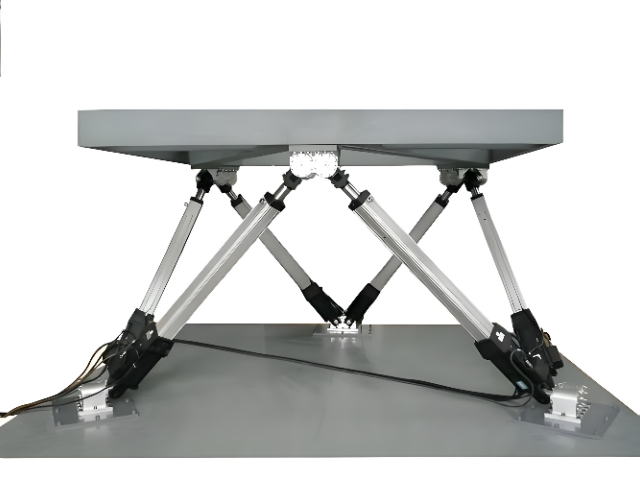
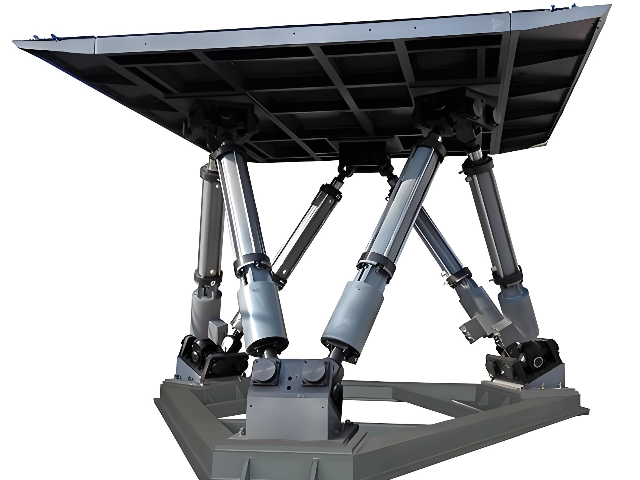
六自由度平台的支链设计直接决定承载能力与运动范围,常见配置分为电动缸、液压缸与气动缸三种驱动形式。电动缸驱动凭借伺服控制的精细性与能耗优势,成为主流选择,定位精度可达 ±0.005mm,响应速度快至毫秒级,适配中小型负载与高精度场景;液压缸驱动则以大推力为he心优势,适合数十吨级重载工况,如航空航天大型结构件测试;气动缸驱动成本较低,适合轻载、低精度的教学演示场景。支链与平台的连接多采用虎克铰或球铰,确保运动灵活性,铰位摆角需通过运动学正逆解精细计算,避免干涉,保证平台在工作空间内的流畅运动。平台运动参数能根据用户需求进行调整。工业自动化六自由度平台报价
装配六自由度平台助力产品高效装配。洛阳高速六自由度平台
然后呢就是电流环的这个给定和“电流环的反馈”值进行比较后的差值在电流环内做PID调节输出给电机,“电流环的输出”就是电机的每相的相电流,“电流环的反馈”不是编码器的反馈而是在驱动器内部安装在每相的霍尔元件(磁场感应变为电流电压信号)反馈给电流环的。2、速度环:速度环的输入就是位置环PID调节后的输出以及位置设定的前馈值,我们称为“速度设定”,这个“速度设定”和“速度环反馈”值进行比较后的差值在速度环做PID调节(主要是比例增益和积分处理)后输出就是上面讲到的“电流环的给定”。速度环的反馈来自于编码器的反馈后的值经过“速度运算器”得到的。3、位置环:位置环的输入就是外部的脉冲(通常情况下,直接写数据到驱动器地址的伺服例外),外部的脉冲经过平滑滤波处理和电子齿轮计算后作为“位置环的设定”,设定和来自编码器反馈的脉冲信号经过偏差计数器的计算后的数值在经过位置环的PID调节(比例增益调节,无积分微分环节)后输出和位置给定的前馈信号的合值就构成了上面讲的速度环的给定位置环的反馈也来自于编码器。编码器安装于伺服电机尾部,它和电流环没有任何联系,他采样来自于电机的转动而不是电机电流。洛阳高速六自由度平台

- 惠州多级伺服压机 2026-10-28
- 浙江塑料器件伺服压机 2026-10-28
- 工业自动化电缸3D模型 2026-10-27
- 湖南电缸直销 2026-10-27
- 汽车装备电缸结构 2026-10-27
- 质量判定伺服压机价格 2026-10-27
- 高速电缸厂家 2026-10-26
- 多级电缸应用 2026-10-26



- 01 苏州普通传递窗高度
- 02 黑龙江超大载重系留无人机高空侦查
- 03 东莞多功能客制化自动生产线有哪些
- 04 山东广告板材激光切割机规格型号
- 05 芜湖单梁起重机配件
- 06 江苏高精度硅片颗粒度检测设备厂商
- 07 广东燃气固定式球阀
- 08 可切割多种材质的水刀切割机哪家便宜
- 09 海南琼脂分装机
- 10 氨气高压储罐采购报价