武汉专业行星减速电机哪家好
关键词: 武汉专业行星减速电机哪家好 行星减速电机

 2026.09.08
文章来源:
轴套18上设有用于通过腱绳的过线孔12和避让槽15,避让槽15沿轴套18的周向方向设置在指尖的转动方向上,避让槽远离过线孔的一端设有用于减少腱绳摩擦的弯角端17,所述避让槽使得腱绳在弯曲时仍能够通过所述轴套轴心。此处的避让槽起的目的与转轴上的避让槽一致,均是为了实现动耦合,避让槽沿轴套周向方向设置,其一端设置在过线孔上。转轴和指节1之间设有轴向间隙。该轴向间隙可用于在于防止轴与关节之间因接触而导致的干涉问题,提高机械的可靠性。所述轴向间隙可进一步扩大,以便加装霍尔传感器或者回旋式变阻器以实现角位移的反馈。滑轮轴连接有轴套,轴套连接在转轴上,因为过线孔同样经过该轴套,因此轴套上也具有对应的孔和避让槽。两转动关节2间隔布置。上方的转动关节2绕接的腱绳10*在一个平面内进行弯转,能更好的保证腱绳10弯转时通过下方转轴的轴心,保证力臂一致。远离指尖的指节1称为近指端,该端在对应的转动关节2的下方具有对分别连接到两个转动关节2的腱绳10进行限位的限位板16,限位板16上分别具有两个用于通过不同转动关节2的孔。转动滑轮5和辅助滑轮7两端伸出形成避免脱线的线槽。本方案的每个关节均可以**控制,具有更好的操控性。它的空载损耗低,在设备待机状态下也能节省电能,长期使用可降低企业用电成本。武汉专业行星减速电机哪家好
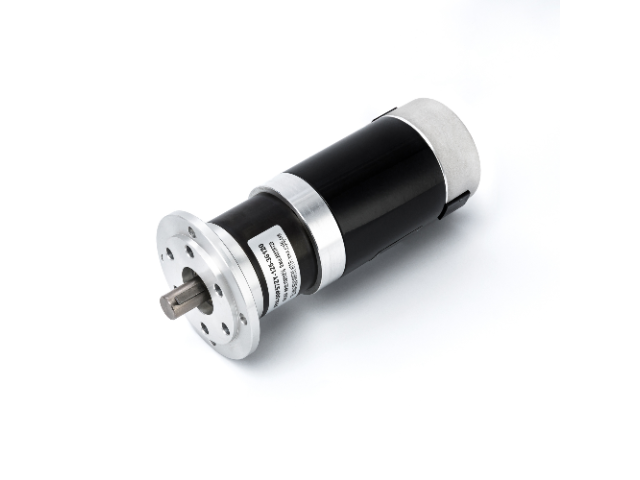
2016-3-7齿轮减速电机常见类型2016-3-7***电动机产品――减速电机2016-1-11减速电机**麻雀虽小五脏俱全2016-1-11无刷直流电机***特性2015-12-1单片机控制【直流无刷电机】2015-12-1【直流减速电机】的五大***2015-11-28【直流无刷减速电机】***性能让您爱不释手2015-11-28行星齿轮减速器2015-11-26直流电机调速2015-11-26减速电机在机械上的应用2015-11-24�X��p速�C磁粉�x合器,磁粉制�悠�2015-11-24减速电机是怎么换油2015-11-23减速电机行业的产业结构2015-11-23减速电机布置2015-11-20识别进口减速电机2015-11-20直流电机的用法2015-11-5直流电机将升级传统制造业2015-11-5直流电机2015-11-3怎对齿轮减速电机润滑2015-10-31电机轴承告诉你要定期更换轴承机油2015-10-31直流无刷电机与直流有刷电机的区别2015-10-28减速机的应用范围2015-10-28减速电机有哪些优势2015-10-28直流无刷电机应用到水下电缆绞车上2015-10-27无法启动的直流电机2015-10-27使用直流减速电机控制器注意事项2015-10-27直流减速电机有哪些2015-10-16新技术研发成功2015-7-25行业新闻2015-10-28阿里巴巴销量**2015-10-16公司活动。西安机器人行星减速电机厂家地址在家电领域,这款电机可用于智能洗衣机的传动系统,实现平稳调速提升洗衣洁净度。
所设计的估计器会计算每个关节角度的可能性来迭代地估计手的配置。一旦收敛,估计器将用于实时**手的配置,以便将来进行操作。在此基础上,他们还开发了一种算法来精确地规划和控制欠驱动手的操作,从而将被抓取的对象调整到需要的姿态。与大多数其他灵巧的操作方法相比,他们提出的框架不需要任何触觉传感或联合编码器,可以直接操作任何新对象,而不需要一个对象的先验模型。**终结果表明,该方法对不同的目标具有较高的估计精度,可以很容易地适应不同结构的手的模型。图7实验平台:顶部摄像头用于**操控点的运动,侧边摄像头用于**指尖位置OpenAI团队使用强化学习(RL)来学习灵巧的手操纵策略[7],该策略可以在shadowhand上执行基于视觉的物体重新定位。他们采用虚拟环境进行训练,在这个环境中,随机化系统的许多物理属性,如摩擦系数和物体的外观。以增加机器人的泛化能力。**终将训练好的模型迁移到现实环境下,真实物理环境下的shadowhand表现出了良好的操作能力。证明了用RL在虚拟环境中训练的手部操作技能可以达到一个前所未有的灵巧水平。图8用强化学习训练好的灵巧手,利用视觉感知将一个立方体从初始状态操作到目标状态参考文献:[1]ZhongZhang,TaoHan,JiaPan。
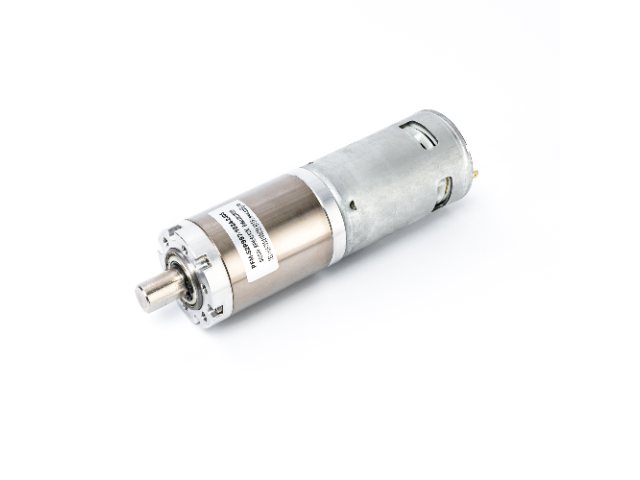
上方指节端部插装在下方指节中,并通过一个转轴连接,该转轴在两个通孔之间的间隙套装固定有转动滑轮。转动滑轮的正下方也具有同样的辅助滑轮,两滑轮的周向面在同一面上。滑轮的外缘两端高中间低形成过线的槽,该槽通过腱绳,腱绳包合在两个滑轮上,其端部向上伸出进入通线孔,通线孔设置在腱绳固定轴上,该腱绳固定轴固定连接在对应转动的关节上。腱绳的固定方式可以为其端部打结使得其直接变大,也可以套有直径比该结构通过腱绳的收缩实现对应关节的转动,同时,腱绳的两端设置在转动滑轮上,手指运动过程中,腱绳相对于手指关节的力臂始终保持不变,不会手指关节角度的变化而变化。如果没有腱绳固定轴,那么转动滑轮会受到相当巨大的负荷,寿命较短。作为推荐,所述转动滑轮和辅助滑轮均固定套装在转轴上,所述转轴转动连接在指节上。转轴与对应的滑轮之间通过键连接或者轴体为非对称形状,滑轮芯部具有对对应该滑轮的槽。作为推荐,远离指尖的转动关节的转轴和腱绳固定轴上设有用于通过腱绳的过线孔,所述腱绳穿过通线孔绕接固定在靠近指尖的转动关节的转动滑轮和辅助滑轮上。下方的转轴和腱绳固定轴具有过线孔,该孔用于通过上方转动关节的腱绳。行星减速电机是 3D 打印机的重要部件,驱动打印平台jing准移动,保障打印模型精度。
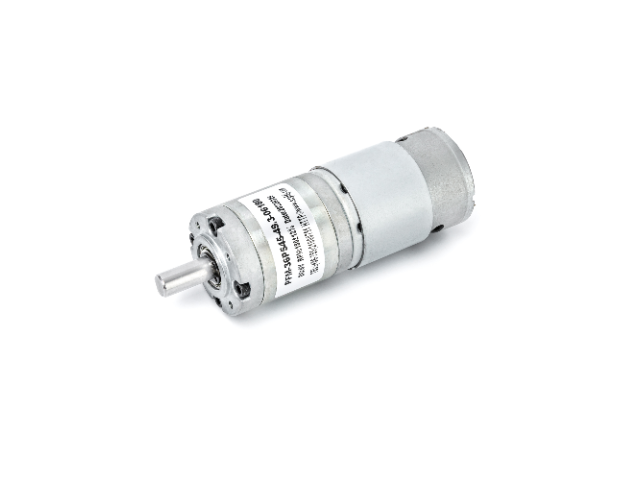
随着学会的队伍不断发展壮大,分支机构的发展愈发完善,丰富多彩的分支活动与学术分享也频频呈现。CAAI认知系统与信息处理**会在助力学会发展的工作中积极开展学术交流,打造了“认知系统和信息处理**会议”等多个颇具特色的活动,创办了“CognitiveComputationandSystems”**期刊。*情期间,CAAI认知系统与信息处理专委会积极倡导学会“*情防控不放松,学习充电不间断”的理念,结合本专委会自身领域研究精选相关文献进行研究与解读,与大家分享《机器人灵巧手的研究概览》。灵巧手作为机器人的末端执行器,由于其良好的灵活性和操作能力得到研究者们的***关注。通过概览近期IEEEROBOTICSANDAUTOMATIONLETTERS(RAL)、INTERNATIONALJOURNALOFROBOTICSRESEARCH(IJRR)等发表的研究工作,我们总结了目前的灵巧手的主要研究方向,包括:灵巧手操作能力的优化、结构的创新、传感器性能的提升等。1)灵巧手结构的优化**城市大学和**大学的研究者们在调研了人手指解剖学的理论的前提下,提出了一种新型的、合理的手指驱动结构[1]。这种结构可以实现指间关节和掌骨关节的**运动,提高了灵巧手的操作能力。同时采用这种结构的手指在捏取物体时,DIP关节会自适应的弯曲。行星减速电机的转速范围广,可覆盖从低到高的多种转速需求,通用性强适配多行业。西安24v行星减速电机
与变频器配合使用时,行星减速电机的调速范围更宽,满足复杂工况下的变速需求。武汉专业行星减速电机哪家好
形成连杆机构传递动力,拇指***指节8、拇指第二指节9内的电液直线作动器10的活塞杆1015伸缩时相应的指节可前后弯曲和伸张,拇指基体7内的电液直线作动器10的活塞杆1015伸缩时,拇指在手掌平面内可左右摆动;拇指基体7铰接在手掌1上,手掌1内***电液直线作动器10的活塞杆1015与拇指基体7铰接,形成连杆机构传递动力,***电液直线作动器10的活塞杆1015伸缩时拇指可向掌心前后转动。在每个手指的指尖上即第三指节5和拇指第二指节9的指尖上设置有传感器6,传感器6包括位置传感器和力传感器,位置传感器用于感知手指的位置变化,力传感器用于检测指尖上的抓取力。每个传感器6和每个电液直线作动器10通过导线分别与机器人控制器电连接,控制器根据机器人指令控制电液直线作动器10的电机运转,并给电机供电,接收和采集传感器6传递回的信息,调整和生成新的指令,实现手指动作智能控制。如图10到图11所示,所述电液直线作动器10为超微型结构,可以设置在手指的各指节及手掌1内,电液直线作动器10包括作动器基体103、球形泵单元和往复活塞机构,在作动器基体103上设置有液压缸和球形泵缸套,液压缸和球形泵缸套均为一端开口的圆柱形容腔;液压缸的开口端设置有液压缸端盖1019。武汉专业行星减速电机哪家好

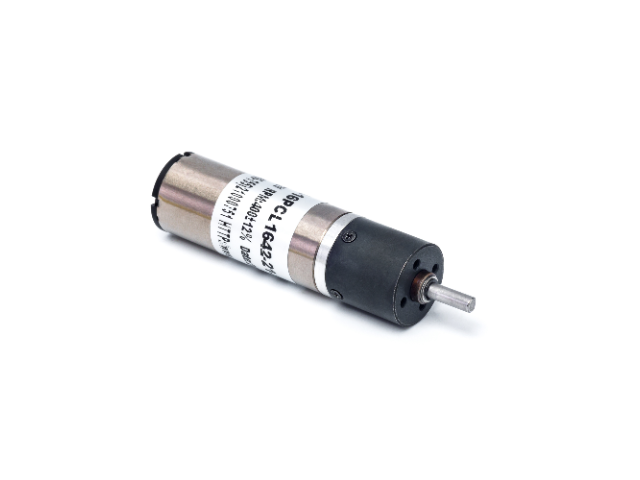
- 江苏设计空心杯减速电机费用 2026-09-19
- 安徽医疗器械空心杯减速电机功率 2026-09-18
- 江苏高转速空心杯减速电机定制 2026-09-18
- 上海微型空心杯减速电机公司 2026-09-18
- 江苏精密空心杯减速电机厂家地址 2026-09-17
- 佛山国产空心杯减速电机功率 2026-09-17
- 西安开发空心杯减速电机哪家好 2026-09-17
- 四川精密空心杯减速电机有限公司 2026-09-16



- 01 广州超声波流量计厂家
- 02 日本BX补偿导线价格
- 03 宁夏微电脑智能充电机锂电池品牌
- 04 温州耐高温蓄电池多少钱
- 05 江苏二房东房源管理系统怎么选
- 06 医疗线路板设计
- 07 福建机械齿轮泵
- 08 标准配电箱厂家有哪些
- 09 新能源3C电测连接器厂家
- 10 云南共享充电宝加盟联系方式