协作机器人力控原理
关键词: 协作机器人力控原理 机器人力控

 2026.09.16
文章来源:
机器人力控技术的应用为企业节省了大量时间和运营成本,这是达宽科技客户反馈为集中的价值点。在旋紧任务中,机器人力控通过优化运动轨迹和减少不必要的空行程,缩短了单个作业周期。达宽科技的机器人力控算法能够智能规划路径,在保证工艺质量的前提下提高作业节拍。更重要的是,机器人力控减少了对精密工装夹具的依赖,降低了产线的前期投入和后期维护费用。企业引入机器人力控系统后,可以在同一套设备上处理更多种类的产品,提高了资产利用率。达宽科技提供的机器人力控解决方案还具备远程监控和预测性维护功能,帮助客户提前发现潜在问题,减少非计划停机时间。从长远来看,机器人力控技术带来的效率提升和成本优化,将为企业创造持续的投资回报,支撑其业务规模的扩张和升级。达宽科技的机器人力控解决方案,简化了电机自动化装配产线的部署与参数设定。协作机器人力控原理
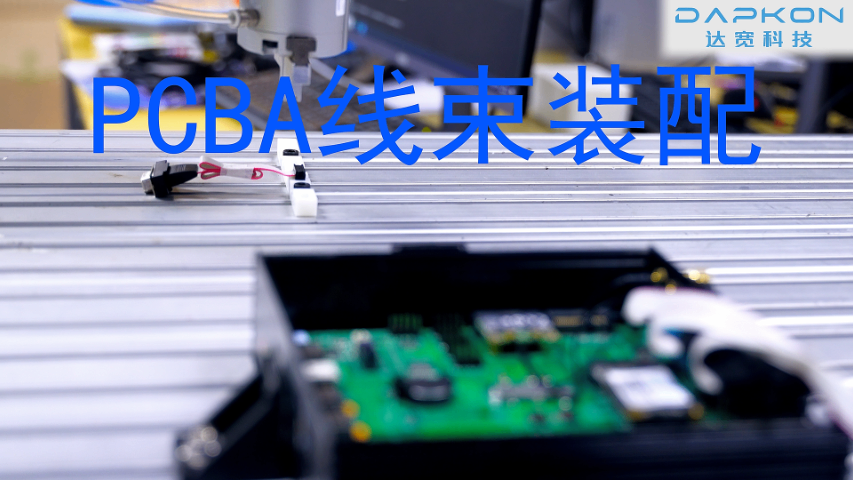
在现代智能制造环境中,机器人力控正逐步成为提升自动化作业质量的重要技术手段。通过引入达宽科技的机器人力控解决方案,企业能够在装配、打磨、插接等对接触力敏感的任务中实现更自然、更柔顺的操作体验。传统机器人往往依赖预设路径执行任务,一旦遇到位置偏差或工件差异,容易造成损伤或返工;而搭载机器人力控后,机器人可根据实时反馈动态调整施力大小与方向,有效应对复杂多变的生产场景。这种自适应能力不*减少了调试时间,也大幅提升了产线柔性,让企业在面对小批量、多品种的订单需求时更加从容。机器人力控在提高产品一致性方面展现出独特价值。达宽科技提供的机器人力控系统能够持续监测并调节末端执行器与工件之间的交互力,确保每一次操作都保持稳定可控的状态。例如,在电子元件插装或精密零部件拧紧过程中,若施力过大可能损坏器件,过小则影响连接可靠性。借助机器人力控,机器人可依据工艺要求自动匹配合适的力度,避免人为干预带来的波动。这种稳定的控制逻辑有助于减少不良品率,同时保障整条产线的产品品质处于理想区间,为制造企业赢得客户信任打下坚实基础。协作机器人力控原理借助机器人力控的感知反馈,插拔过程更平稳,保护精密接口不受损伤。
机器人力控技术正在重塑工业自动化的发展格局,为制造业带来性的变革体验。作为机器人力控领域的专业实践者,达宽科技深耕力控技术研发多年,致力于为客户提供稳定可靠的机器人力控解决方案。机器人力控的价值在于赋予机器人触觉感知能力,使其能够像人类一样感知外界环境的变化,从而完成传统刚性自动化难以实现的高难度任务。
在实际应用场景中,机器人力控展现出强大的环境适应能力。传统工业机器人只能按照预设轨迹进行重复性操作,而搭载机器人力控系统的机器人能够实时感知接触力的大小和方向,自动调整运动姿态。这种柔性控制能力使机器人可以处理位置存在偏差的工件,适应来料不一致的情况,大幅降低了对工装夹具精度的要求。达宽科技的机器人力控系统采用先进的力位混合控制算法,在保证接触力稳定的同时维持较高的运动效率,帮助企业在不增加硬件投入的情况下提升产线柔性。
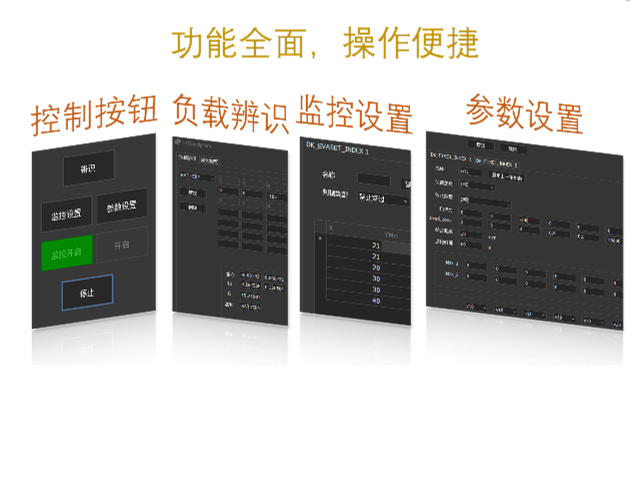
从用户体验角度来看,机器人力控降低了机器人编程的技术门槛。操作人员无需具备深厚的机器人学背景,通过直观的力控示教功能即可完成复杂任务的编程设置。机器人力控系统能够自动记录人工引导下的运动轨迹和力控参数,快速生成可复用的程序模板。这种人性化的交互方式大幅缩短了设备调试周期,使产线换型时间得到有效控制。达宽科技注重人机协作体验优化,其机器人力控界面设计简洁明了,状态监控信息清晰直观,让现场工程师能够快速掌握系统运行状态。在产品质量保障方面,机器人力控发挥着不可替代的作用。通过实时监测和调节接触力,机器人力控确保每个生产环节都保持稳定的工艺参数,有效消除人为因素导致的质量波动。在精密装配、表面处理和检测等对力敏感的应用中,机器人力控能够维持恒定的接触压力,避免过压损伤或欠压失效的情况发生。达宽科技的机器人力控解决方案内置多种工艺包,针对不同应用场景提供优化的力控策略,帮助企业建立稳定可控的生产体系,提升客户满意度和品牌信誉。机器人力控有助于减少插拔失误,维持良好合格率,流程更顺畅。
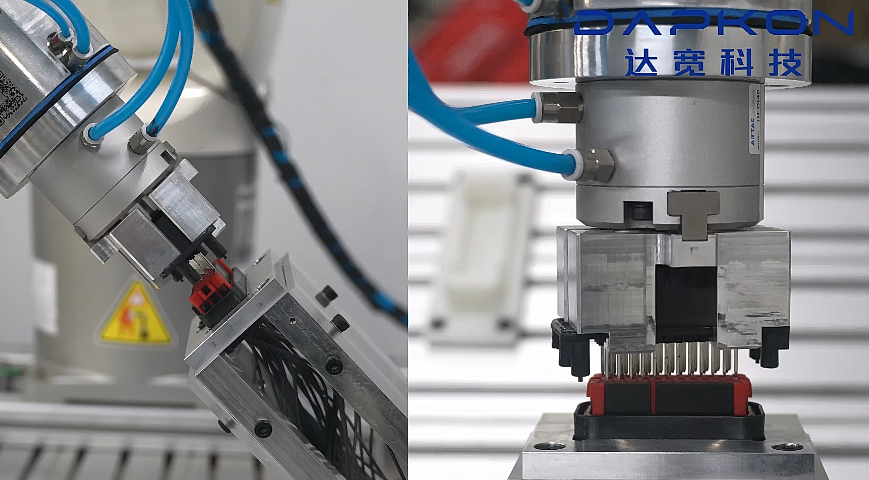
用户体验是衡量机器人力控价值的重要维度。达宽科技始终以操作便捷性和系统稳定性为导向,打造直观易用的力控配置界面,即使非专业工程师也能在短时间内掌握基本参数设定。在旋紧过程中,机器人力控能根据反馈实时微调动作策略,确保每一次拧紧都符合预设工艺窗口,避免返工与报废。这种“感知—响应—优化”的闭环机制,让用户在日常运维中感受到更高的确定性与掌控感。随着制造业对智能化、柔性化需求的不断增长,达宽科技将持续推动机器人力控技术在更多工业场景中的落地应用,助力客户实现高效、安全、可靠的自动化目标。机器人力控让达宽科技擦窗机器人紧贴玻璃,自动调节压力,清洁更均匀,省时省人力。协作机器人力控原理
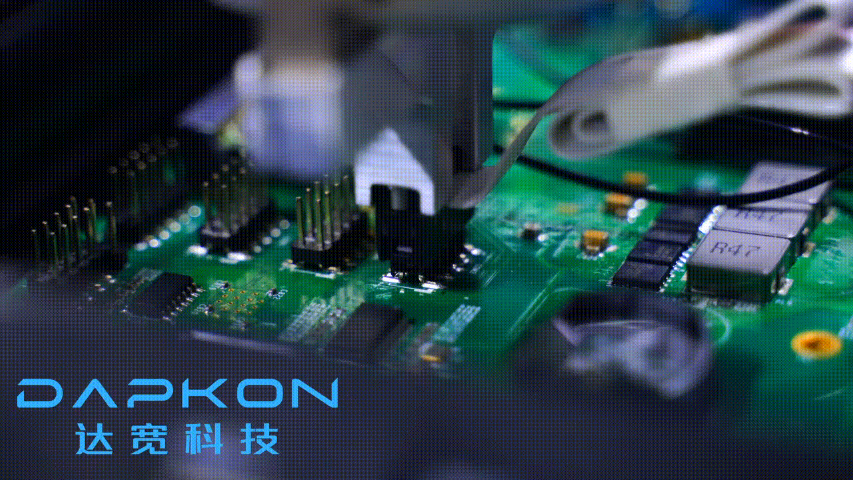
借助机器人力控,插接动作更柔和,有效保护精密PCBA和连接器免受不当压力损伤。协作机器人力控原理
机器人力控技术正在为轴销装配这道传统工序带来新的作业范式。定位销、铰链销、弹性圆柱销的压装质量,直接关系到整机结构的连接强度与使用寿命,传统机器人按照固定轨迹执行压装,遇到孔位偏移或来料公差时容易卡滞报警,甚至损伤销孔表面。达宽科技的机器人力控系统为装配环节赋予了敏锐的力觉感知,机器人在接触瞬间探测受力变化,动态修正姿态与推进速度,让装配以柔顺方式完成到位。操作人员设定目标力值与压装行程后,装配全程便在受控状态下推进,遇到轻微偏斜时机器人自行纠正,多数问题无需人工介入。这种机器人力控方式让装配工序兼具自动化设备的节拍优势与人工操作的灵活判断,产线运行更加顺畅。众多用户反馈,装配工位引入机器人力控后,停机等待与返工处理持续减少,轴销压装从自动化改造中的难点,转变为展现柔性制造能力的亮点环节,达宽科技也借此帮助众多用户迈出了智能化升级的坚实一步。协作机器人力控原理

- 抛光力控系统使用方法 2026-09-19
- 内蒙古工业机器人力控精密装配 2026-09-18
- 中国香港工业力控系统设计 2026-09-18
- 江苏测试力控系统定制 2026-09-18
- 江苏达宽力控系统优势 2026-09-18
- 中国台湾机器人力控系统推荐 2026-09-18
- 西藏协作机器人力控测试 2026-09-17
- 天津协作机器人力控抛光 2026-09-17



- 01 太仓网络机房工程升级
- 02 江苏扫码保存一体机价格
- 03 安徽实时监控自净型RFID智能试剂柜管理机
- 04 青岛快时尚品牌服饰管理管理设备
- 05 长沙笔记本平板支架
- 06 西宁半成品生产切换
- 07 延安教育行业AI搜索优化能带来多少客户
- 08 登封工业数字化转型系统推荐
- 09 标准化输出数字化工具平台优势
- 10 江苏4K一体机原理