四会点钻机器人询问报价
关键词: 四会点钻机器人询问报价 点钻机器人

 2024.06.22
文章来源:
点钻机器人的维护和保养是确保其正常运行和延长使用寿命的关键。以下是需要注意的事项:1.定期清洁:机器人在使用过程中会积累灰尘和杂物,应定期清洁机器人的外壳、传感器和其他部件,以确保其正常运行。2.润滑和维护:机器人的关键部件需要定期润滑和维护,以减少磨损和摩擦。根据制造商的建议,使用适当的润滑剂和工具进行维护。3.检查电源和电池:确保机器人的电源和电池正常工作。定期检查电池的电量和充电情况,并更换老化的电池。4.软件更新:随着技术的发展,机器人的软件可能会有更新。定期检查制造商的官方网站,下载并安装全新的软件更新,以确保机器人具有全新的功能和修复了可能存在的问题。5.定期校准:机器人的传感器和定位系统可能会因长时间使用而出现偏差。定期进行校准,以确保机器人的准确性和精度。6.预防性维护:除了定期的保养,还应进行预防性维护。这包括定期检查机器人的各个部件,以及及时修复或更换老化或损坏的部件。7.遵循使用说明:遵循制造商提供的使用说明和维护手册,以确保正确操作和维护机器人。点钻机器人采用先进的传感器技术,能够自动调整点钻力度,避免损坏首饰。四会点钻机器人询问报价
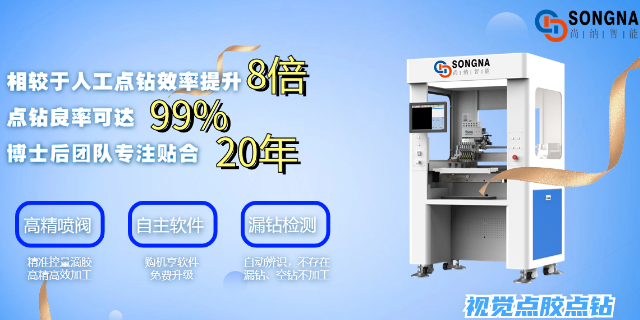
点钻机器人在操作中可能会产生一些粉尘。这取决于所使用的材料和工艺。例如,在金属加工过程中,点钻机器人可能会产生金属粉尘。这些粉尘可能来自于钻孔过程中的金属屑或切削剩余物。此外,如果使用的是木材或其他可燃材料,点钻机器人可能会产生木屑或其他类型的粉尘。为了控制粉尘产生,可以采取一些措施。首先,可以在机器人周围设置适当的排风系统,以便将产生的粉尘抽出。其次,可以使用吸尘设备或粉尘收集器来收集机器人操作中产生的粉尘。此外,还可以使用防护罩或屏障来防止粉尘扩散到周围环境中。无论如何,操作点钻机器人时,应该始终注意安全。这包括佩戴适当的个人防护装备,如眼镜、口罩和手套,以防止粉尘进入眼睛、口腔或皮肤。同时,定期清理和维护机器人和周围环境,以确保粉尘不会积累到危险的程度。总的来说,点钻机器人在操作中可能会产生一些粉尘,但通过适当的控制措施和安全注意事项,可以更大程度地减少粉尘对操作人员和环境的影响。四会点钻机器人询问报价点钻机器人可以适用于各种材料的点钻作业,包括金属、塑料、木材等。
点钻机器人是一种使用人工智能技术的机器人,它可以帮助人们检测钻石的质量。点钻机器人通过图像识别和数据分析的方式,能够自动检测钻石的颜色、净度、切工和克拉重量等关键指标。首先,点钻机器人通过高分辨率的摄像头拍摄钻石的图像,并利用图像识别技术对钻石的颜色进行分析。它可以识别出钻石的颜色级别,从而判断钻石的颜色质量。其次,点钻机器人还可以通过图像分析技术检测钻石的净度。它可以识别出钻石内部和表面的瑕疵,并根据瑕疵的数量和大小评估钻石的净度等级。此外,点钻机器人还能够通过图像分析和计算机模拟技术评估钻石的切工质量。它可以分析钻石的切割比例、对称性和抛光质量等因素,从而判断钻石的切工质量。除此之外,点钻机器人还可以通过称重传感器测量钻石的克拉重量,从而提供钻石的重量信息。综上所述,点钻机器人具备自动检测钻石质量的功能。它利用人工智能技术和图像分析技术,能够准确评估钻石的颜色、净度、切工和克拉重量等关键指标,为消费者提供可靠的钻石质量信息。
点钻机器人的操作界面设计是否友好,取决于用户的个人喜好和使用习惯。一般来说,友好的操作界面应该具备以下特点:1.简洁明了:操作界面应该尽量简洁,避免过多的复杂功能和信息,让用户能够快速找到所需的功能。2.易于导航:界面应该有清晰的导航结构,让用户能够轻松找到所需的功能和选项。3.直观易懂:界面的布局和图标应该直观易懂,用户能够快速理解每个功能的用途和操作方式。4.可定制性:界面应该具备一定的可定制性,让用户能够根据自己的需求和偏好进行个性化设置。5.响应迅速:操作界面应该具备良好的响应速度,用户的操作能够得到及时的反馈。总的来说,友好的操作界面应该能够提供简单、直观、高效的操作体验,让用户能够轻松地完成所需的任务。点钻机器人的操作简单便捷,只需输入设计图纸,机器人就能自动完成点钻工作。
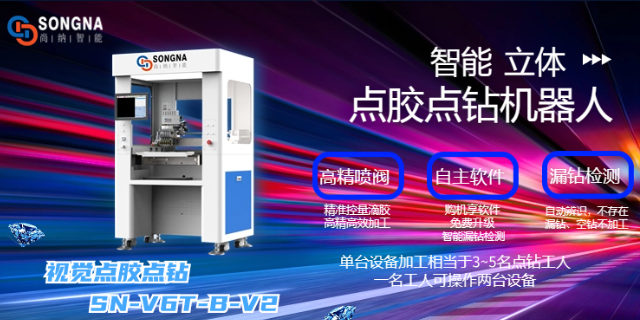
点钻机器人的机械结构具有以下特点:1.多关节结构:点钻机器人通常采用多关节结构,由多个关节连接而成。这种结构可以实现机器人的灵活运动和多自由度操作,使其能够适应不同的工作环境和任务需求。2.刚性和稳定性:点钻机器人的机械结构需要具备足够的刚性和稳定性,以确保机器人在工作过程中不会发生过大的变形或振动。这样可以保证机器人的精确度和稳定性,提高工作效率和质量。3.轻量化设计:为了提高机器人的运动速度和灵活性,点钻机器人的机械结构通常采用轻量化设计。通过使用轻质材料和优化结构,可以减轻机器人的重量,提高其运动速度和能效。4.模块化设计:点钻机器人的机械结构通常采用模块化设计,即将机器人分为多个单独的模块,每个模块具有特定的功能和任务。这种设计可以方便机器人的维护和升级,同时也提高了机器人的灵活性和可扩展性。5.安全性设计:点钻机器人的机械结构需要考虑安全性设计,以保护操作人员和周围环境的安全。例如,机器人需要具备碰撞检测和防护装置,以避免与人员或其他物体发生碰撞。点钻机器人的点钻过程无需人工干预,减少了人为因素对点钻质量的影响。四会点钻机器人询问报价
点钻机器人的操作简单易学,无需专业技能,降低了培训成本。四会点钻机器人询问报价
点钻机器人的精度和速度是通过多种技术和方法来保证的。首先,精度方面,点钻机器人采用高精度的传感器和测量设备,如激光测距仪、视觉系统等,可以实时监测和测量工作环境和工件的位置和尺寸。同时,机器人还配备了精密的运动控制系统,可以实现微小的运动调整,以确保点钻的准确性。此外,机器人还可以通过自动校准和反馈控制机制来纠正任何误差,提高精度。其次,速度方面,点钻机器人采用高效的运动规划和控制算法,可以快速而准确地计算出更优的运动路径和速度。机器人还可以通过并行处理和优化算法来提高运算速度,以实现高速点钻。此外,机器人还可以通过预测和学习技术来提前预判和优化运动轨迹,进一步提高速度。除此之外,点钻机器人还可以通过实时监控和反馈机制来调整运动速度和力度,以适应不同的工作条件和要求。机器人还可以通过自动化和智能化的控制系统来实现自适应和自学习,进一步提高精度和速度。综上所述,点钻机器人通过高精度的传感器、精密的运动控制系统、高效的运动规划和控制算法等多种技术手段来保证精度和速度。四会点钻机器人询问报价

- 新能源点钻机器人价格 2026-10-29
- 视觉钟表点钻机器人询问报价 2026-10-29
- 视觉手机壳点钻机器人报价行情 2026-10-29
- 四会点钻机器人价目表 2026-10-29
- 四会点钻机器人代理价钱 2026-10-29
- 四会点钻机器人平台 2026-10-29
- 广州点钻机器人生产厂家 2026-10-28
- 梅州点钻机器人要多少钱 2026-10-28



- 01 日处理60吨水低温蒸发浓缩设备废水处理案例
- 02 山东燃气比例阀哪个品牌好
- 03 真空伺服压机设计
- 04 衢州全钢试剂柜定制
- 05 东莞锰酸锂磁选机现货
- 06 12伏房车空调品牌
- 07 汽车配件装配机器人轨迹规划
- 08 山西35kv供电监控系统成套
- 09 半导体视觉检测软件多少钱
- 10 冗余HMI触摸屏采购