丝杆TOYO机器人高速模组
关键词: 丝杆TOYO机器人高速模组 TOYO机器人

 2024.11.11
文章来源:
在3C(计算机、通信和消费电子)行业,直线电机因其高精度、高速度和直接驱动特性,被广泛应用于多个制造和组装环节。以下是一些具体的应用场景:一、电子组装。①表面贴装技术(SMT):在贴片机上,直线电机用于精确地放置微小电子元件,如电容、电阻、IC芯片等,onto印刷电路板(PCB)。②芯片植入:在芯片植入机中,直线电机用于精确地将芯片放置到PCB上的指定位置。③自动化装配线**:用于组装智能手机、平板电脑、笔记本电脑等产品的自动化装配线,直线电机可以实现快速、精确的部件装配。二、精密检测。①自动光学检测(AOI):在AOI设备中,直线电机用于移动检测头,对PCB上的元件进行高精度视觉检测。②功能测试:在功能测试站,直线电机用于精确地定位测试探针,对电子组件进行电气性能测试。三.PCB加工。①钻孔机:在PCB钻孔机中,直线电机用于精确控制钻头的位置,以实现高精度的钻孔。②激光雕刻:在PCB激光雕刻机中,直线电机用于精确控制激光束的移动,进行电路图案的雕刻。以品质取胜,TOYO机器人成为工业自动化的佳选。丝杆TOYO机器人高速模组
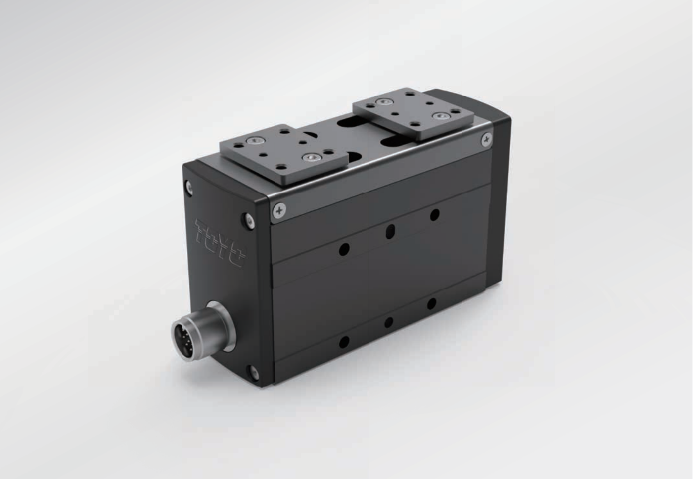
电动夹爪与气动夹爪的区别:6、成本和维护的区别:电动夹爪:初始成本较高,但维护相对简单,因为机械部件较少。气动夹爪:初始成本和运行成本通常较低,但可能需要定期检查和更换气动元件。7、噪音和能效的区别:电动夹爪:运行时噪音较低,能效较高,特别是在待机状态下。气动夹爪:运行时噪音较大,能效相对较低,可能在待机时存在能源浪费。8、应用场景的区别:电动夹爪:适用于需要高精度、可编程性和低噪音的场合,如电子装配、精密加工等。气动夹爪:适用于需要快速响应和重负载能力的场合,如汽车制造、物流搬运等。长行程TOYO机器人高刚性模组TOYO夹爪支持IO、RS485和EC通讯。
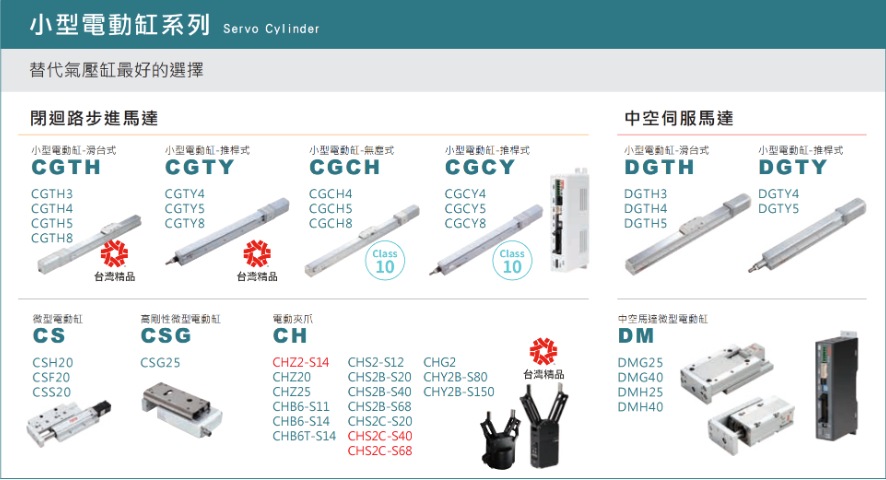
TOYO 电动缸型号表示方式
以CSG25为例:CSG25-L8-50-B-TC100-03-N1-WR-A001
CSG25:指的是本体型号
L8:指的是丝杆的导程(导程会影响电动缸的运行速度以及可承受的负载,一般有多个导程可选,具体参考TOYO电动缸型录)。
50:指的是有效行程。
B:指的是是否刹车(垂直使用时需追加内置式刹车器),若无刹车则不表示。
TC100:指的是对应的驱动器。标配是TC100,如果需要EtherCAT控制,则选TC100E。
03:指的是控制线的长度,可选高柔线。
N1:指的是IO线,标配是1.5m
WR:指的是接头型式,有多种接头方式可选。
A001:指的是特注码,如果有非标的内容则会有改代码。
电动夹爪(电夹爪)和气动夹爪(气夹爪)在自动化和机器人应用中都是常用的夹持设备,但它们在操作原理、性能和应用上存在一些主要区别:1、操作原理的区别:电动夹爪:通过电动机驱动,通常配合伺服系统或步进电机来实现精确的位置和力度控制。气动夹爪:通过压缩空气驱动,利用气缸的伸缩来实现夹持动作。2、控制和精度的区别:电动夹爪:可以提供非常精确的位置控制,力度调节范围广,且可以通过编程来设定特定的运动轨迹和力度。气动夹爪:控制精度相对较低,力度调节不如电动夹爪灵活,通常只能通过调节气压来控制夹持力度。3、响应速度的区别:电动夹爪:响应速度较快,但通常不如气动夹爪快。气动夹爪:响应速度快,适合需要快速动作的应用。4、负载能力的区别:电动夹爪:负载能力取决于电动机和传动系统的设计,可能不如气动夹爪适合重负载应用。气动夹爪:可以提供较大的夹持力,适合重负载场合。5、环境适应性的区别:-电动夹爪:可以在多种环境下工作,包括无尘室和危险区域,因为它们不依赖于压缩空气系统。气动夹爪:需要压缩空气供应,可能在无尘室或危险区域使用时需要额外的措施。智能化的TOYO机器人,带领工业自动化新潮流。
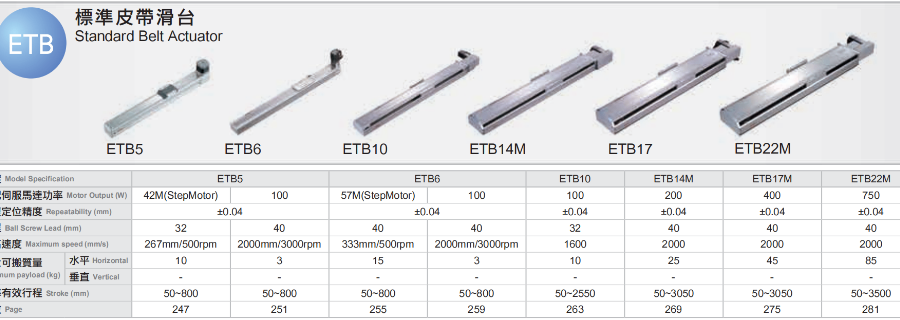
TC100驱动器的特点
使用TC100驱动器时需搭配软件TOYO-Single使用,可以通过该软件控制轴运动、修改参数、设置点位、监控信号/数据。
TC100驱动器支持不外接传感器的情况下实现回零操作(通过扭力判断是否到达原点),同时输出回原完成信号。
TC100驱动器可以通过软件设置行程软限位,限位到达会有限位报警(无法判断正限位/负限位)。
TC100驱动器输入点位有14个,输出点位有10个,只支持NPN接线方式。
TC100驱动器编码器为增量式,断电位置会丢失,每次断电重启需回原操作。
TC100可实现扭力控制,动作时达到设定的扭力即动作完成。
TC100只支持差分控制,如果上位机是集电极控制,可选配TOYO集电极转差分转接器。 TOYO机器人,性能非凡,满足企业多样化生产需求。半导体行业TOYO机器人龙门模组
TOYO机器人,准确控制,确保生产过程稳定可靠。丝杆TOYO机器人高速模组
直线模组作为自动化设备中常用的传动部件,其稳定性和精度对整个系统至关重要。常见的故障类型主要包括以下几种:1.运动精度下降:原因可能包括导轨磨损、滑块损坏或脏污、紧固件松动等。2.噪音和振动:可能由于润滑不良、部件磨损、装配不当或负载不均引起。3.推力不足或无法运动:这可能是由于电机故障、传动带松动或断裂、内部机械损坏等原因造成。4.定位不准确:可能是编码器或传感器故障、控制系统问题或机械部件磨损导致。5.润滑系统故障:润滑不良或润滑点堵塞,导致运动部件磨损加剧。6.电气连接问题:包括电缆损坏、接插件松动或接触不良,影响电机的正常工作。7.温度异常:过热可能是由于过载、润滑不良或散热不畅引起。针对这些常见故障,定期的维护和检查是必要的,包括但不限于以下措施:定期清洁和润滑,保持模组清洁和良好的润滑状态。检查并紧固所有连接件,确保无松动。监测运动过程中的温度变化,防止过热。-定期检查电气连接,确保接触良好。检测运动精度,及时调整或更换磨损部件。通过这些预防措施,可以有效减少直线模组的故障发生率,延长其使用寿命。丝杆TOYO机器人高速模组

- 多轴模组系列TOYO机器人ISO45001 2026-11-04
- 丝杆TOYO机器人高速皮带模组 2026-11-03
- 稳定TOYO模组线性模组 2026-11-03
- 光伏行业TOYO机器人ISO9001 2026-11-03
- 直角坐标系机械手系列TOYO机器人代理商 2026-11-03
- 面板行业TOYO机器人无尘轨道内嵌丝杆模组 2026-11-02
- 丝杆TOYO机器人高速模组 2026-11-02
- 长行程TOYO模组双导轨模组 2026-11-02


- 01 常德全自动隧道炉工厂
- 02 汕尾进口IC芯片磨字
- 03 上海精密激光焊接机定制方案
- 04 附近冷凝机组执行标准
- 05 上海水刀切割机近期价格
- 06 常州语音IC芯片代加工服务
- 07 河南高精密热熔胶涂布机定制
- 08 河南智能清洗机器人厂家
- 09 宿迁清洁室用预浸布自动撕膜设备价格
- 10 进口压力容器大概多少钱