上海通用机器人系统诚信为本
关键词: 上海通用机器人系统诚信为本 机器人系统

 2025.02.19
文章来源:
机器人是一种具有“柔性”的机器,机器人具有人或者生物的某些功能,例如,工业机器人操作手模拟了人类手臂的功能,步行机器人模拟了人和动物下肢的运动功能。高级的机器人可以通过传感器了解外部环境或者“身体内在的”状态与变化,甚至可以做出自己的逻辑推理、判断与决策,也就是所谓的机器人的智能行为。工业机器人系统:工业机器人只有作为作业系统的一部分才能发挥作用。由于各种不同类型的机器人不断涌现,它们发挥作用的形式和组成的系统也在不断变化。工业机器人作为制造系统的一部分发挥作用是非常典型的。冲压机自动化生产线,机器人系统就选明光利拓智能科技有限公司!上海通用机器人系统诚信为本

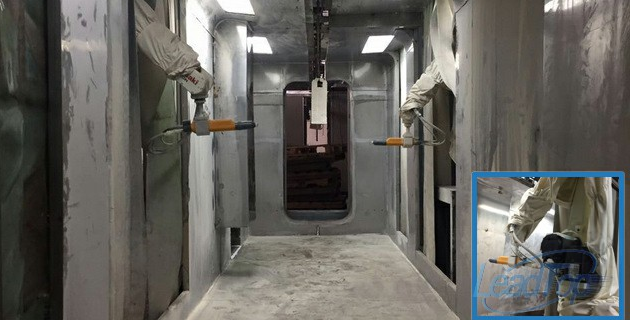
智能搬运机器人系统的性能要求(二)柔性要强:企业道路通道可能会出现被临时占用的情况,智能搬运机器人如果柔性不强,会在遇到障碍物时进行停障处理,如果人工不及时处理,可能会造成道路拥堵情况。因此智能搬运机器人需要适应复杂工厂环境,在道路宽度满足的条件下,当运行路线上被人或者是物料临时占用时,智能搬运机器人可以实现绕障通行。实施简单:实施简单是指在不影响现有生产情况下,智能搬运机器人在现场只需简单几个操作,便可完成初步部署,实施简单方便,基本不会影响生产。操作便捷:操作便捷是指现场作业人员不需要复杂指令就可以灵活控制机器人执行相应任务。采用可视化的UI操作界面,界面简洁美观,可在触摸屏上下达任务、去充电、去休息等。上海工业机器人系统技术指导等离子喷涂设备,机器人系统就选明光利拓智能科技有限公司!
机器人系统的视觉应用工作过程:1、工件定位检测器探测到物体已经运动至接近摄像系统的视野中心,向图像采集部分发送触发脉冲。2、图像采集部分按照事先设定的程序和延时,分别向摄像机和照明系统发出启动脉冲。3、摄像机停止目前的扫描,重新开始新的一帧扫描,或者摄像机在启动脉冲来到之前处于等待状态,启动脉冲到来后启动一帧扫描。4、摄像机开始新的一帧扫描之前打开曝光机构,曝光时间可以事先设定。5、另一个启动脉冲打开灯光照明,灯光的开启时间应该与摄像机的曝光时间匹配。6、摄像机曝光后,正式开始一帧图像的扫描和输出。7、图像采集部分接收模拟视频信号通过A/D将其数字化,或者是直接接收摄像机数字化后的数字视频数据。8、图像采集部分将数字图像存放在处理器或计算机的内存中。9、处理器对图像进行处理、分析、识别,获得测量结果或逻辑控制值。10、处理结果控制流水线的动作、进行定位、纠正运动的误差等。
工业机器人产业链特点:对工业机器人而言,本体的主要技术指标包括工作范围、负载、重复性精度、响应速度、自身总量、功耗等。当然,不同种类或行业的机器人对技术指标有不同的侧重要求,如汽车行业的焊接机器人对关节型机器人本体有较高精度和速度的要求,而码垛类机器人和搬运机器人对负载能力的要求比较高,应用于电子行业的机器人则对精度和速度要求比较高。本体企业一般是自动化技术的集大成者,在整个产业链中占据主要位置,因而可以整合上游零部件企业和下游系统集成企业,形成很强议价能力,提高整体盈利水平。工业机器人系统集成商,主要负责工业机器人应用二次开发和周边自动化配套设备的集成,根据不同行业或客户的需求,制定解决方案。机器人下游的很终用户包括汽车、食品饮料、石化、金属加工、医药以及3C、塑料、白家电等行业。按照IFR的统计结果,汽车及零部件在机器人的销售中占比比较高,其次是电子、金属、塑料石化等。简单的系统集成就是给工业机器人手臂安装夹具,复杂的系统集成还需要安装视觉、触觉控制等,有的甚至提供工作站或配套生产线。机器人搬运系统为企业节省人力,连线生产,提高生产效率,机器人系统就选明光利拓智能科技有限公司!
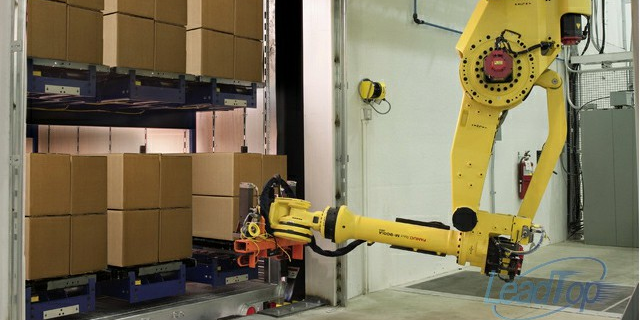
工业机器人系统中机械结构系统的作用是什么:机械结构系统又称操作机或执行机构系统,是机器人的主要承载体,它由一系列连杆、关节等组成。机械系统通常包括机身、基座、手臂、手腕、关节和未端执行器,每一部分都具有多自由度,构成一个多自由度的机械系统。1.机身部分:如同机床的床身结构一样,机器人的机身构成机器人的基础支撑。有的机身底部安装有机器人行走机构,便构成行走机器人:有的机身可以绕轴线回转,构成机器人的腰;若机身不具备行走及回转机构,则构成单机器人臂。2.基座:它是机器人的基础部分,起支撑作用。整个执行机构和驱动装置都安装在基座上。对固定式机器人直接连接在地面基础上,对移动式机器人,则安装在移动机构上,可分为有轨和无轨两种。国内智能物流搬运机器人系统就选明光利拓智能科技有限公司!北京口碑好机器人系统厂家电话地址
智能物流搬运系统为企业节省人力,连线生产,提高生产效率,机器人系统就选明光利拓智能科技有限公司!上海通用机器人系统诚信为本
工业机器人系统的控制技术是在传统机械系统的控制技术的基础上发展起来的,因此两者之间并无根本的不同但工业机器人控制系统也有许多特殊之处。其特点如下:(1)工业机器人有若十个关节,典型工业机器人有五六个关节,每个关节由一个伺服系统控制,多个关节的运动要求各个伺服系统协同工作。(2)工业机器人的工作任务是要求操作机的手部进行空间点位运动或连续轨迹运动,对工业机器人的运动控制,需要进行复杂的坐标变换运算,以及矩阵函数的逆运算。工业机器人的数学模型是一个多变量、非线性和变参数的复杂模型,各变量之间还存在着耦合,因此工业机器人的控制中经常使用前馈、补偿、解耦和自适应等复杂控制技术。(3)较高级的工业机器人要求对环境条件、控制指令进行测定和分析,采用计算机建立庞大的信息库,用人工智能的方法进行控制、决策、管理和操作,按照给定的要求,自动选择合适的控制规律。上海通用机器人系统诚信为本



- 天津制造业MES系统实施方案 2026-09-19
- 搬运全自动生产线欢迎选购 2026-09-18
- 河北非标全自动生产线欢迎选购 2026-09-18
- 广东口碑好机器人系统欢迎来电 2026-09-18
- 上海搬运机器人系统大概多少钱 2026-09-18
- 辽宁铸造行业MES系统解决方案 2026-09-17
- 山西平面口罩机全自动生产线诚信合作 2026-09-17
- 上海机器人系统企业 2026-09-17



- 01 山东金属卷材覆膜机联系方式
- 02 山东中央空调自控系统安装
- 03 宿迁水暖电路板能耗标准
- 04 临沂铜包钢绞线定做
- 05 贵州变频器价格
- 06 网为三段式ATS控制电流
- 07 金华办公楼管理系统价钱
- 08 滁州汽车系统AI-SOP行为分析平台
- 09 江苏跌落式熔断器防护罩批量定制
- 10 新疆铝镁锰直立锁边图片