浙江口碑好机器人系统诚信为本
关键词: 浙江口碑好机器人系统诚信为本 机器人系统

 2026.09.22
文章来源:
机器人系统现代控制方法:(1)自适应控制当机器人的动力学模型存在非线性和不确定因素,含未知的系统因素(如摩擦力)和非线性动态特性(重力、哥氏力、向心力的非线性),以及机器人在工作过程中环境和工作对象的性质和特征的变化时,机器人在运行过程中不断测量受控对象的特征,根据测量的信息使控制系统按新的特性实现闭环控制,称为自适应控制。(2)智能控制技术智能机器人系统具有以下特征:1.模型的不确定性;2.系统的高度非线性;3.控制任务复杂性。学习控制是人工智能技术应用到机器人领域的一种智能控制方法。已提出多种机器人控制方法,如模糊控制、神经网络控制、基于感知器的学习控制、基于小脑模型的学习控制等。适用于装配、搬运、焊接、上下料等场景,打造无人化智能工位。浙江口碑好机器人系统诚信为本
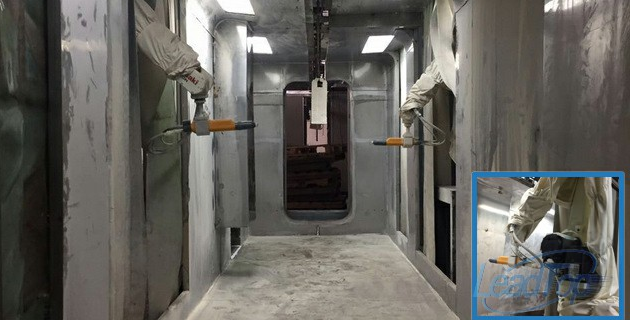
码垛机器人系统的工作原理:码垛机器人系统采用定制技术的坐标式机器人的安装占用空间灵活紧凑。能够在较小的占地面积范围内建造高效节能的全自动砌块成型机生产线的构想变成现实。码垛机器人系统的工作原理是平板上工件符合栈板要求的一层工件,平板及工件向前移动直至栈板垂直面。上方挡料杆下降,另三方定位挡杆起动夹紧,此时平板复位。各工件下降到栈板平面,栈板平面与平板底面相距10mm,栈板下降一个工件高度。往复上述直到栈板堆码达到设定要求。码垛机器人配备有特殊定制设计的多功能抓取器,不管包装箱尺寸或重量如何,机器人都可以使用真空吸盘牢固地夹持和传送包装箱。取件机器人系统欢迎来电生产进度可视化展示,订单、工序、机器人作业状态一目了然。

焊接机器人系统在汽车生产中应用焊接机器人目前已应用在汽车制造业,汽车底盘、座椅骨架、导轨、消声器以及液力变矩器等焊接,尤其在汽车底盘焊接生产中得到了普遍的应用。用这种技术可以提高焊接质量,因而甚至试图用它来代替某些弧焊作业。在短距离内的运动时间也大为缩短。国内生产的桑塔纳、帕萨特、别克、赛欧、波罗等后桥、副车架、摇臂、悬架、减振器等轿车底盘零件大都是以MIG焊接工艺为主的受力安全零件,主要构件采用冲压焊接,板厚平均为1.5~4mm,焊接主要以搭接、角接接头形式为主,焊接质量要求相当高,其质量的好坏直接影响到轿车的安全性能。应用机器人焊接后,提高了焊接件的外观和内在质量,并保证了质量的稳定性和降低劳动强度,改善了劳动环境。
机器人系统的视觉应用工作过程:1、工件定位检测器探测到物体已经运动至接近摄像系统的视野中心,向图像采集部分发送触发脉冲。2、图像采集部分按照事先设定的程序和延时,分别向摄像机和照明系统发出启动脉冲。3、摄像机停止目前的扫描,重新开始新的一帧扫描,或者摄像机在启动脉冲来到之前处于等待状态,启动脉冲到来后启动一帧扫描。4、摄像机开始新的一帧扫描之前打开曝光机构,曝光时间可以事先设定。5、另一个启动脉冲打开灯光照明,灯光的开启时间应该与摄像机的曝光时间匹配。6、摄像机曝光后,正式开始一帧图像的扫描和输出。7、图像采集部分接收模拟视频信号通过A/D将其数字化,或者是直接接收摄像机数字化后的数字视频数据。8、图像采集部分将数字图像存放在处理器或计算机的内存中。9、处理器对图像进行处理、分析、识别,获得测量结果或逻辑控制值。10、处理结果控制流水线的动作、进行定位、纠正运动的误差等。货位识别技术结合 RFID 标签,机器人可快速定位目标货物,减少分拣搬运的时间成本。

云边端一体化对机器人系统的支撑:2.自适应交互:为了支持机器人的个性化服务和持续学习能力,需要将感知模块的输出与知识图谱结合对环境和人充分理解,并且逐步提取和积累与服务场景和个人相关的个性化知识。通用知识和较少变化的领域知识应该存放在云端,而与地域和个性化服务相关的知识应该存放在边缘或者终端。无论知识存放在哪里,在机器人系统中应该有统一的调用接口,并可以保证实时通讯。3.实时安全计算:未来的服务机器人应用将有大量需要实时响应的情形,因此需要在边缘服务器部署相应的加速硬件。同时,机器人也将处理大量涉及用户隐私的数据。云边端一体化架构需要构建隐私数据的安全传输和存储机制,并且限定物理范围。对于可以进行物理操作的机器人,要构建单独的安全监测机制,保证即使机器人系统被远程攻击劫持后也不会造成物理安全损害。支持断点续跑、异常恢复,保证生产连续稳定不中断。上海MES机器人系统规格尺寸
提高设备综合效率 OEE,减少停机等待,提升产能利用率。浙江口碑好机器人系统诚信为本
机器人系统技术之自主导航:3、GPS全球定位系统:如今,在智能机器人的导航定位技术应用中,一般采用伪距差分动态定位法,用基准接收机和动态接收机共同观测4颗GPS卫星,按照一定的算法即可求出某时某刻机器人的三维位置坐标。差分动态定位消除了星钟误差,对于在距离基准站1000km的用户,可以消除星钟误差和对流层引起的误差,因而可以显着提高动态定位精度。4、超声波导航定位:超声波导航定位的工作原理也与激光和红外类似,通常是由超声波传感器的发射探头发射出超声波,超声波在介质中遇到障碍物而返回到接收装置。由于超声波传感器具有成本低廉、采集信息速率快、距离分辨率高等优点,长期以来被应用到移动机器人的导航定位中。而且它采集环境信息时不需要复杂的图像配备技术,因此测距速度快、实时性好。浙江口碑好机器人系统诚信为本


- 浙江MES机器人系统值得信赖 2026-09-19
- 天津制造业MES系统实施方案 2026-09-19
- 搬运全自动生产线欢迎选购 2026-09-18
- 河北非标全自动生产线欢迎选购 2026-09-18
- 广东口碑好机器人系统欢迎来电 2026-09-18
- 上海搬运机器人系统大概多少钱 2026-09-18
- 辽宁铸造行业MES系统解决方案 2026-09-17
- 山西平面口罩机全自动生产线诚信合作 2026-09-17


- 01 山东金属卷材覆膜机联系方式
- 02 山东中央空调自控系统安装
- 03 宿迁水暖电路板能耗标准
- 04 临沂铜包钢绞线定做
- 05 贵州变频器价格
- 06 网为三段式ATS控制电流
- 07 金华办公楼管理系统价钱
- 08 滁州汽车系统AI-SOP行为分析平台
- 09 江苏跌落式熔断器防护罩批量定制
- 10 新疆铝镁锰直立锁边图片