辽宁协作机器人力控原理
关键词: 辽宁协作机器人力控原理 机器人力控

 2026.02.07
文章来源:
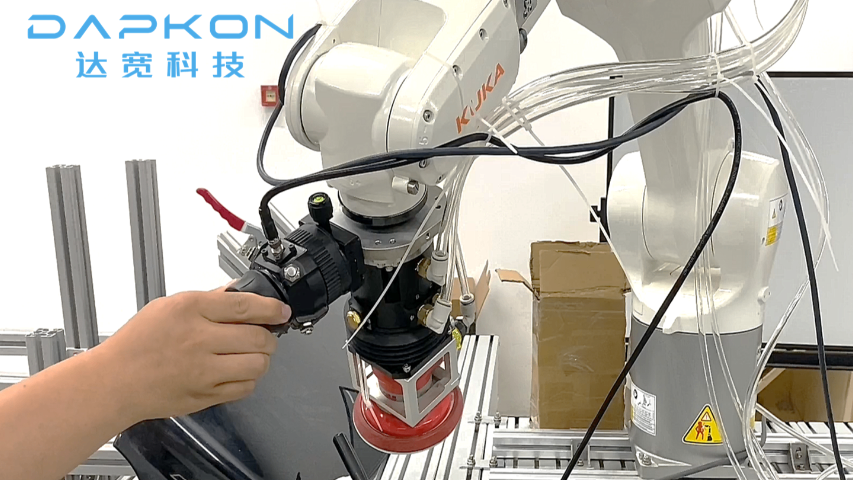
确保每一套行星齿轮组件的装配质量高度一致,是规模化生产的关键目标。机器人力控技术在此扮演着不可或缺的角色。它摒弃了依赖操作人员手感或经验的不确定性,通过程序化设定和精确的力反馈闭环控制,确保每一次齿轮压装施加的力大小均匀、方向稳定。达宽科技的机器人力控系统具备出色的力控制精度和稳定性。用户在实际应用中体会到,无论是简单的单级齿轮还是复杂的多级行星排,机器人力控都能稳定输出预设的装配力模式,有效降低了因力控不当导致的齿隙不均或噪音问题,从而保证了出厂产品的一致性和可靠性。机器人力控确保每次擦拭力度一致,提高产品处理后的外观与质量统一性。辽宁协作机器人力控原理
达宽科技机器人力控:重塑装配体验
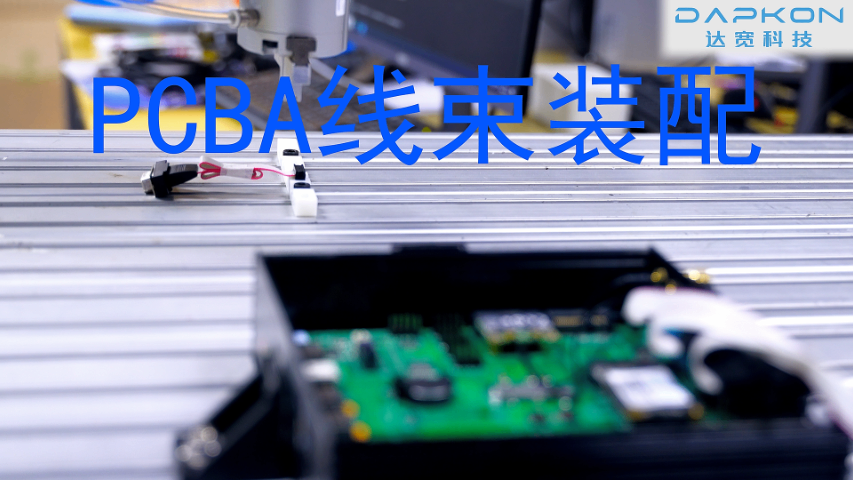
在电机自动化装配领域,机器人力控的价值延伸至全流程体验优化。达宽科技的机器人力控系统,聚焦用户操作友好性。通过可视化编程界面和模块化力控参数组,技术人员无需深入掌握复杂力控理论即可快速部署任务。机器人力控系统承担了关键的实时力交互决策,将操作者从繁琐的力度微调中解放,使其聚焦于工艺优化与产线管理。选择达宽科技的机器人力控解决方案,意味着获得一套开箱即用、运行稳定的技术平台,助力用户从容应对各类电机装配挑战。达宽科技持续致力于推动装配工艺升级,与用户共同探索智能制造新高度。 青海机器人力控装配借助机器人力控,插接动作更柔和,有效保护精密PCBA和连接器免受不当压力损伤。
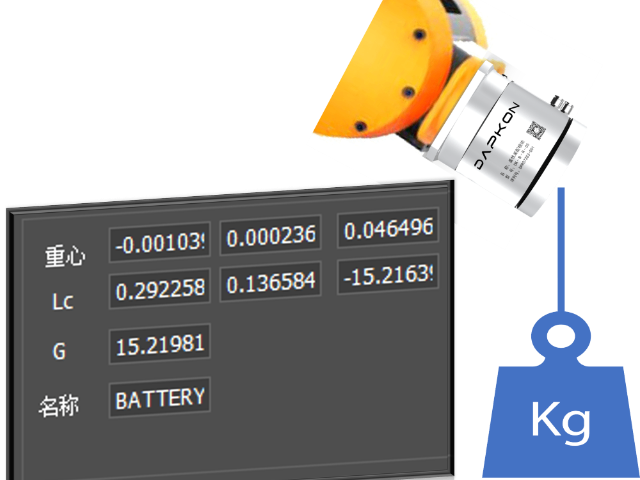
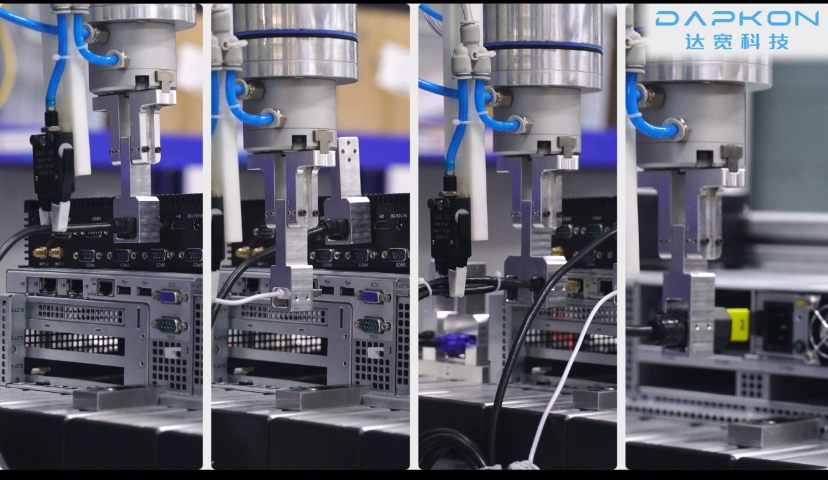
达宽科技的机器人力控是服务器装配领域的一项创新技术。在内存条插拔环节,六维力传感器实时监测插槽阻力,当检测到针脚对准偏差时,系统自动微调角度与推力,确保一次对准。操作者只需预设力值范围,机器人力控便生成适配的插拔曲线,节省调试时间。这一方案让装配过程更加平稳,减少因误操作导致的针脚弯曲风险,提升装配效率的同时,保障了产品的一致性。
机器人力控的数据追溯功能为服务器装配带来额外价值。达宽科技的系统能记录每次装配的参数,方便质量追溯。若后续出现故障,工程师可回溯装配数据,快速定位问题源头。这一特性不仅提升了产品一致性,还为持续改进提供了依据,助力企业优化生产流程。
机器人力控技术为线束装配带来的效率提升。在传统线束生产过程中,人工操作往往需要反复调整线缆位置和端子角度,耗费大量时间。而机器人力控系统通过实时力反馈和自适应控制,能够自动感知线缆插入时的阻力变化,动态调整机械臂的运动轨迹和力度。在汽车线束生产线上,这种智能化的装配方式使单工位作业时间明显缩短,工人可以将更多精力放在质量检查等关键环节上。
线束连接的可靠性直接影响电气系统的整体性能。达宽科技的机器人力控系统配备了高精度力传感器,能够实时监测压接过程中的力度变化,并在出现异常时立即报警。在新能源高压线束生产中,该系统有效避免了因压力不足导致的接触不良或压力过大造成的端子变形。 达宽的解决方案融合先进机器人力控,推动产线自动化水平向上发展。
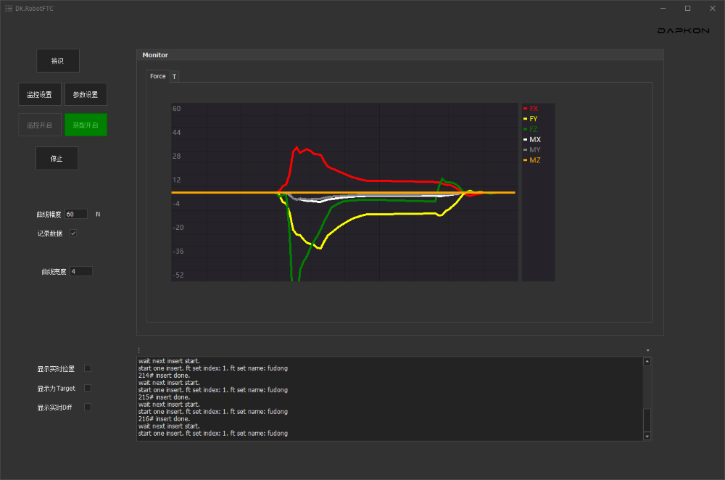
产品一致性是服务器装配的要求,机器人力控为保障这一要求提供了可靠支撑。服务器内部部件精密,若装配力度不均或位置偏差,可能影响设备性能甚至使用寿命。人工装配时,受经验、体力等因素影响,不同操作人员的装配效果易出现差异。机器人力控通过稳定的力值控制和精细的轨迹引导,确保每台服务器的装配步骤、力度参数保持一致,减少因装配差异导致的质量波动。达宽科技的机器人力控方案支持根据不同部件特性定制力控参数,从技术层面为产品一致性提供保障,提升服务器的整体品质稳定性。机器人力控有助于减少元件损伤或装配不良,维护产品优良品质和良率。江苏机器人力控打磨
达宽科技的机器人力控解决方案,简化了高要求表面处理任务的自动化实施。辽宁协作机器人力控原理
机器人力控技术为齿轮装配任务带来切实的效率优化。达宽机器人力控通过实时反馈系统,让机器人自主感知齿轮啮合状态,动态调节装配力度与轨迹。这种自适应能力大幅缩短了调试周期,使单次装配成功机会明显增加。在汽车变速箱产线中,达宽科技的机器人力控方案实现了多规格齿轮的连续装配,设备利用率有效提升。操作人员反馈,机器人力控让复杂装配流程更流畅,释放出的时间可用于工艺优化。达宽科技提供的模块化解决方案,支持快速集成到现有产线,帮助用户建立更高效的齿轮装配体系。辽宁协作机器人力控原理

- 广东机器人柔性力控装配线 2026-11-01
- 河北机器人智能装配接头 2026-10-31
- 江苏机器人力控装配接头 2026-10-31
- 青海工业机器人力控精密装配 2026-10-31
- 贵州机器人力控装配方案 2026-10-31
- 甘肃自动化装配齿轮 2026-10-31
- 江西智能装配方案 2026-10-30
- 云南机器人柔性装配接头 2026-10-30



- 01 广东功德园墓区导航软件有哪些
- 02 浙江PLC电力线载波通信芯片技术
- 03 碧江区什么是T云推广
- 04 北京CAE许可释放工具有哪些
- 05 云南超频服务器生产厂家
- 06 辽宁智能BIM智能运维平台
- 07 湖北汽车控制算法模型在环
- 08 平板支架保护套合作研发
- 09 敏捷型智慧工厂MOM系统
- 10 广州高效渊联工业魔方自动化设备