北京智能人形机器人优点
关键词: 北京智能人形机器人优点 机器人

 2026.11.03
文章来源:
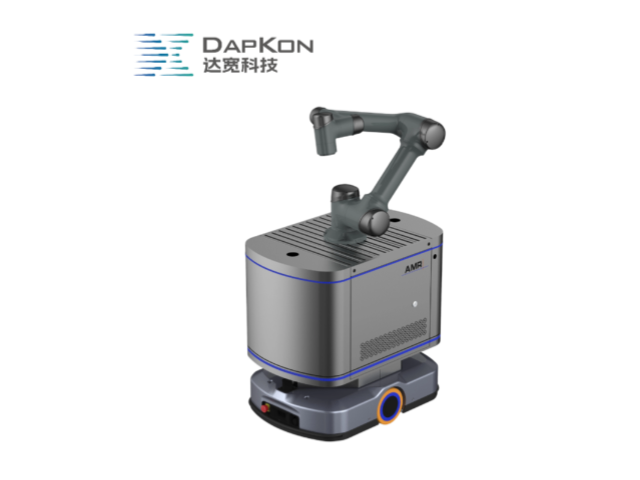
齿轮箱内部空间狭小,多个齿轮需依次装入并保持正确相位,人工装配常常需要反复调整位置。机器人借助力控可在受限空间内感知侧壁触碰,沿阻力较小的方向滑移,找到进入路径。达宽科技的力控方案支持在齿轮装配过程中记录各阶段受力数据,形成可回溯的动作轨迹。当同一型号齿轮箱再次上线时,机器人可直接复用既有策略,缩短调试周期,让多齿轮依次装配的顺序与姿态保持一致。批次之间的装配表现因此更为接近,后续试运转的判定也更有把握,工艺人员可以把调试经验沉淀为参数条目,在多个基地之间共享复用。齿轮箱型号更新时,既有轨迹仍可作为参考起点,工艺人员在此基础上做局部修正,工作量比从零调试更为可控。对于产线扩产的情形,这套复用方式可以减轻准备工作量。达宽科技通用力控机器人,力觉反馈灵敏,呵护电机配件不受挤压磕碰。北京智能人形机器人优点
智能制造的发展正在加速机器人力控技术的普及。达宽科技作为力控领域的专业企业,持续推动机器人在齿轮装配场景中的智能化升级。未来的工厂中,力控机器人将不再是孤立运行的设备,而是与制造执行系统、质量管理系统深度互联的智能节点。达宽科技正在开发基于云端的力控数据分析平台,让分散在不同工厂的机器人数据汇聚成知识库,为行业工艺优化提供参考。随着人工智能技术的发展,力控机器人将具备更强的自主学习能力,在多次装配后自动优化控制策略,实现齿轮装配工艺的自我进化。达宽科技积极参与行业标准的制定,推动机器人力控技术的规范化应用,让更多企业受益于这项先进技术。在绿色制造的大趋势下,力控机器人通过减少废品和能耗,为齿轮制造业的可持续发展贡献力量。达宽科技期待与更多合作伙伴携手,共同开拓机器人力控在齿轮装配领域的广阔前景,助力中国制造业向更高水平迈进。四川自动化机器人怎么用达宽科技通用力控机器人,安全协作保障装配过程和谐无忧。
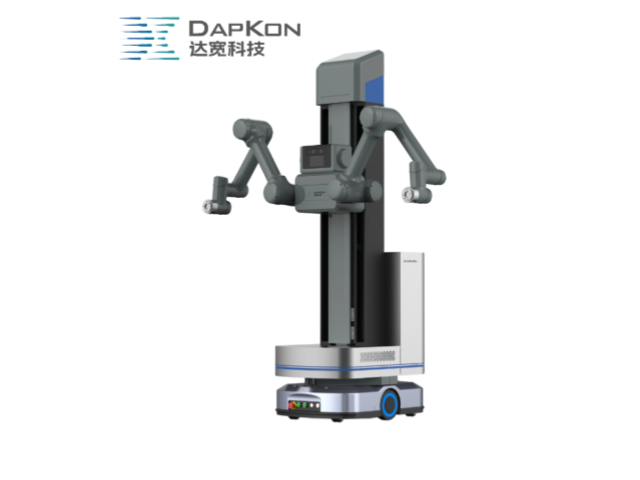
与现有产线的融合方式,是企业在引入机器人力控方案时普遍关心的问题。达宽科技在系统设计上充分考虑集成便捷性:力控软件支持与主流机器人控制器和力觉传感器对接,无需大规模改造即可完成升级,实施周期得到压缩。在实际部署中,从设备进场、参数配置到小批量试运行都有清晰的流程指引,机器人力控系统往往能在较短时间内完成安装调试,快速投入齿轮装配作业。对于已拥有机器人的产线,在既有设备上加装力控功能即可获得柔顺压装能力,模块化设计让改造过程平稳可控;对于新建产线,机器人力控从规划阶段介入,工艺布局更加合理,后期扩展空间充足。装配工位由此平滑过渡到智能化作业模式,升级过程与生产任务两不误,产线不停摆、产能不断档。
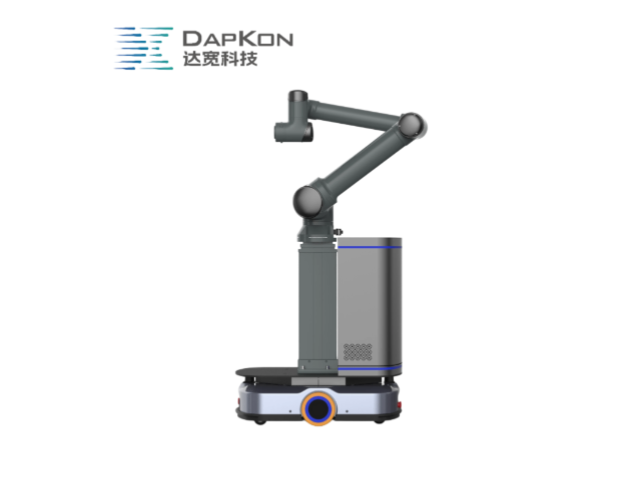
齿轮与轴的轴向间隙直接影响传动平稳性,间隙偏小会加剧磨损,偏大则容易产生冲击。机器人配合力控可实现压装末端的渐进加载,逐步压缩到设定位置,中途不产生冲击载荷。达宽科技在力控参数中支持末端降速与保压功能,机器人在到位后维持短时恒力,让配合面充分贴合。这样一来,轴向间隙的分散范围收窄,整机装配后的啮合状态更趋统一,也便于后续检测工序判定合格与否。齿轮装配环节与试运转环节之间的衔接因此更为紧密,前道工序的输出可直接作为后道的判定依据,工艺流程内部的信息传递更加顺畅。在整机可靠性验证阶段,稳定的间隙表现可以减少反复拆装带来的额外工时,装配与试验之间的往复次数得以控制。稳定的间隙表现也让整机的运转噪声控制更容易达标。达宽科技柔性力控机器人,姿态调节灵活,轻松适配异形工件装配需求。
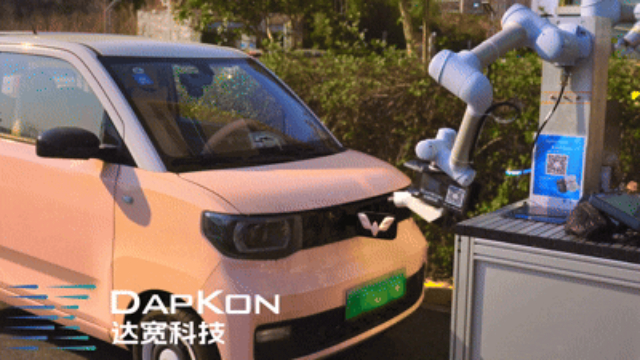
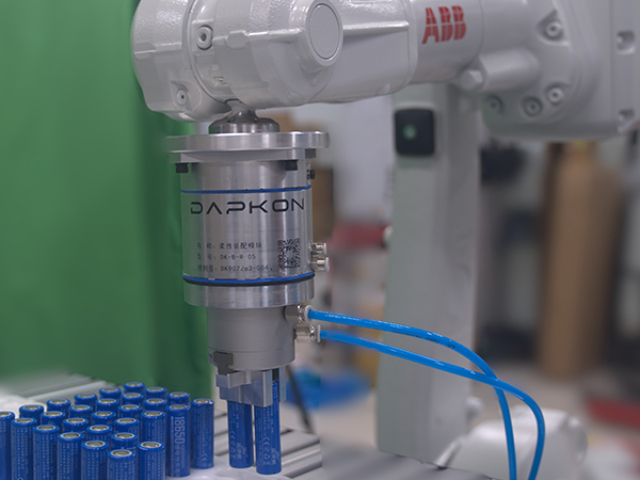
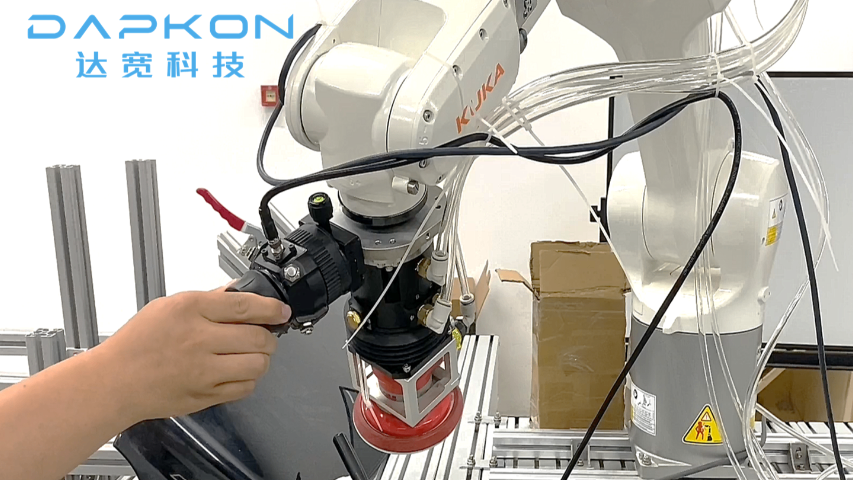
机器人力控技术正在重塑齿轮装配行业的作业模式。达宽科技深耕力控领域多年,为机器人赋予了触觉感知能力,使其在装配齿轮时能够实时感知接触力变化。传统刚性机器人往往因定位误差导致齿轮损伤,而力控机器人通过柔顺控制算法,可在接触瞬间自动调整姿态与力度,有效保护精密齿轮的齿面与轴孔。这种技术让机器人不再是简单的位置重复执行者,而是具备环境适应能力的智能装配助手。达宽科技的力控系统支持多轴力矩监测,确保每一个装配动作都在合理的力学范围内完成。对于批量齿轮装配场景,机器人借助力控反馈能够自动识别配合过盈量差异,动态调整插入策略,大幅降低废品率。企业在引入达宽科技的机器人力控方案后,齿轮装配的稳定性得到明显提升,产品一致性优于传统自动化方式,为制造环节带来可信赖的质量保障。达宽科技通用力控机器人,自适应调整力度确保电机质量。山西智能人形机器人系统
通用力控机器人运行稳定,达宽科技赋能,持续承接各类配件装配工作。北京智能人形机器人优点
生产效率的提升离不开技术的持续创新。达宽科技为机器人配备的力控系统,在齿轮装配线上创造了连续稳定的作业能力。与人工装配相比,机器人在力控技术的加持下可以长时间保持一致的作业节奏,不受疲劳和注意力波动的影响。达宽科技的力控算法优化了机器人的运动轨迹,使其在齿轮抓取、对位、插入等环节的动作衔接更为流畅,单件作业周期得到合理优化。在多工位协同场景中,力控机器人能够与输送线、视觉系统紧密配合,实现齿轮装配的节拍化生产。达宽科技的解决方案还支持多机协作,多台力控机器人可在同一工作空间内分工完成不同规格齿轮的装配任务,整体产能因此得到释放。机器人通过力控反馈实时判断装配是否到位,避免了过度插入或反复试探造成的无效动作,每一秒的运行都转化为有效的生产价值。达宽科技致力于让机器人在齿轮装配领域发挥更大的效能潜力。北京智能人形机器人优点

- 广东机器人柔性力控装配线 2026-11-01
- 河北机器人智能装配接头 2026-10-31
- 江苏机器人力控装配接头 2026-10-31
- 青海工业机器人力控精密装配 2026-10-31
- 贵州机器人力控装配方案 2026-10-31
- 甘肃自动化装配齿轮 2026-10-31
- 江西智能装配方案 2026-10-30
- 云南机器人柔性装配接头 2026-10-30



- 01 广东功德园墓区导航软件有哪些
- 02 碧江区什么是T云推广
- 03 北京CAE许可释放工具有哪些
- 04 辽宁智能BIM智能运维平台
- 05 湖北汽车控制算法模型在环
- 06 平板支架保护套合作研发
- 07 敏捷型智慧工厂MOM系统
- 08 广州高效渊联工业魔方自动化设备
- 09 广东保护贴推荐
- 10 江西手自一体矩阵柔性夹具供应商