南京新款晶圆运送机械吸臂参考价
关键词: 南京新款晶圆运送机械吸臂参考价 晶圆运送机械吸臂

 2026.09.12
文章来源:
确定性主要分为两种主要类型:结构(structured)不确定性和非结构(unstructured)不确定性,非结构不确定性主要是由于测量噪声、外界干扰及计算中的采样时滞和舍入误差等非被控对象自身因素所引起的不确定性。结构不确定性和建模模型本身有关,可分为系统模型①参数不确定性如负载质量、连杆质量、长度及连杆质心等参数未知或部分已知。②未建模动态高频未建模动态,如执行器动态或结构振动等;低频未建模动态,如动/静摩擦力等。模型不确定性给机械臂轨迹**的实现带来影响,同时部分控制算法受限于一定的不确定性。应用于机械臂控制系统的设计方法主要包括PID控制、自适应控制和鲁棒控制等,然而由于它们自身所存在的缺点,促使其与神经网络、模糊控制等算法相结合,一些新的控制方法也在涌现,很多算法是彼此结合在一起的。 设备具备稳定的运行性能,可长时间连续工作。南京新款晶圆运送机械吸臂参考价

多功能一体化机械臂,包括机械臂主体,所述机械臂主体由设置在该机械臂主体底部的底座、设置在底座顶部的后臂及设置在后臂顶部的前臂构成的,该种多功能一体化机械臂,改进了原有产品的缺点,本实用新型多功能一体化机械臂具有成本费用较低、占地面积较小和驱动充足的特点,本机械臂*由底座、前臂和后臂构成的,实现了占地面积小的特点,且在生产过程中由于体积较小,厂家生产成本费较低,同时工人在使用时,移动较为方便,设有的安全离合器、液压器和液压室,实现了本新型机械臂驱动充足的特点,在使用过程中完全依靠程序芯片控制,液压器液压精细不会南京新款晶圆运送机械吸臂参考价机械手臂是机械人技术领域中得到*****实际应用的自动化机械装置.
6)自适应控制。采用组合自适应控制将系统划分成关节子系统和柔性子系统。利用参数线性化的方法设计自适应控制规则来辨识柔性机械臂的不确定性参数。对具有非线性和参数不确定性的柔性机械臂进行了**控制器的设计。控制器的设计是依据Lyapunov方法的鲁棒和自适应控制设计。通过状态转换将系统分成两个子系统。用自适应控制和鲁棒控制分别对两个子系统进行控制。7)PID控制。PID控制器作为很受欢迎和**广泛应用的控制器,由于其简单、有效、实用,被普遍地用于刚性机械臂控制,常通过调整控制器增益构成自校正PID控制器或与其它控制方法结合构成复合控制系统以改善PID控制器性能。8)变结构控制。变结构控制系统是一种不连续的反馈控制系统,其中滑模控制是**普遍的变结构控制。其特点;在切换面上,具有所谓的滑动方式,在滑动方式中系统对参数变化和扰动保持不敏感,同时,它的轨迹位于切换面上,滑动现象并不依赖于系统参数,具有稳定的性质。变结构控制器的设计,不需要机械臂精确的动态模型,模型参数的边界就足以构造一个控制器。
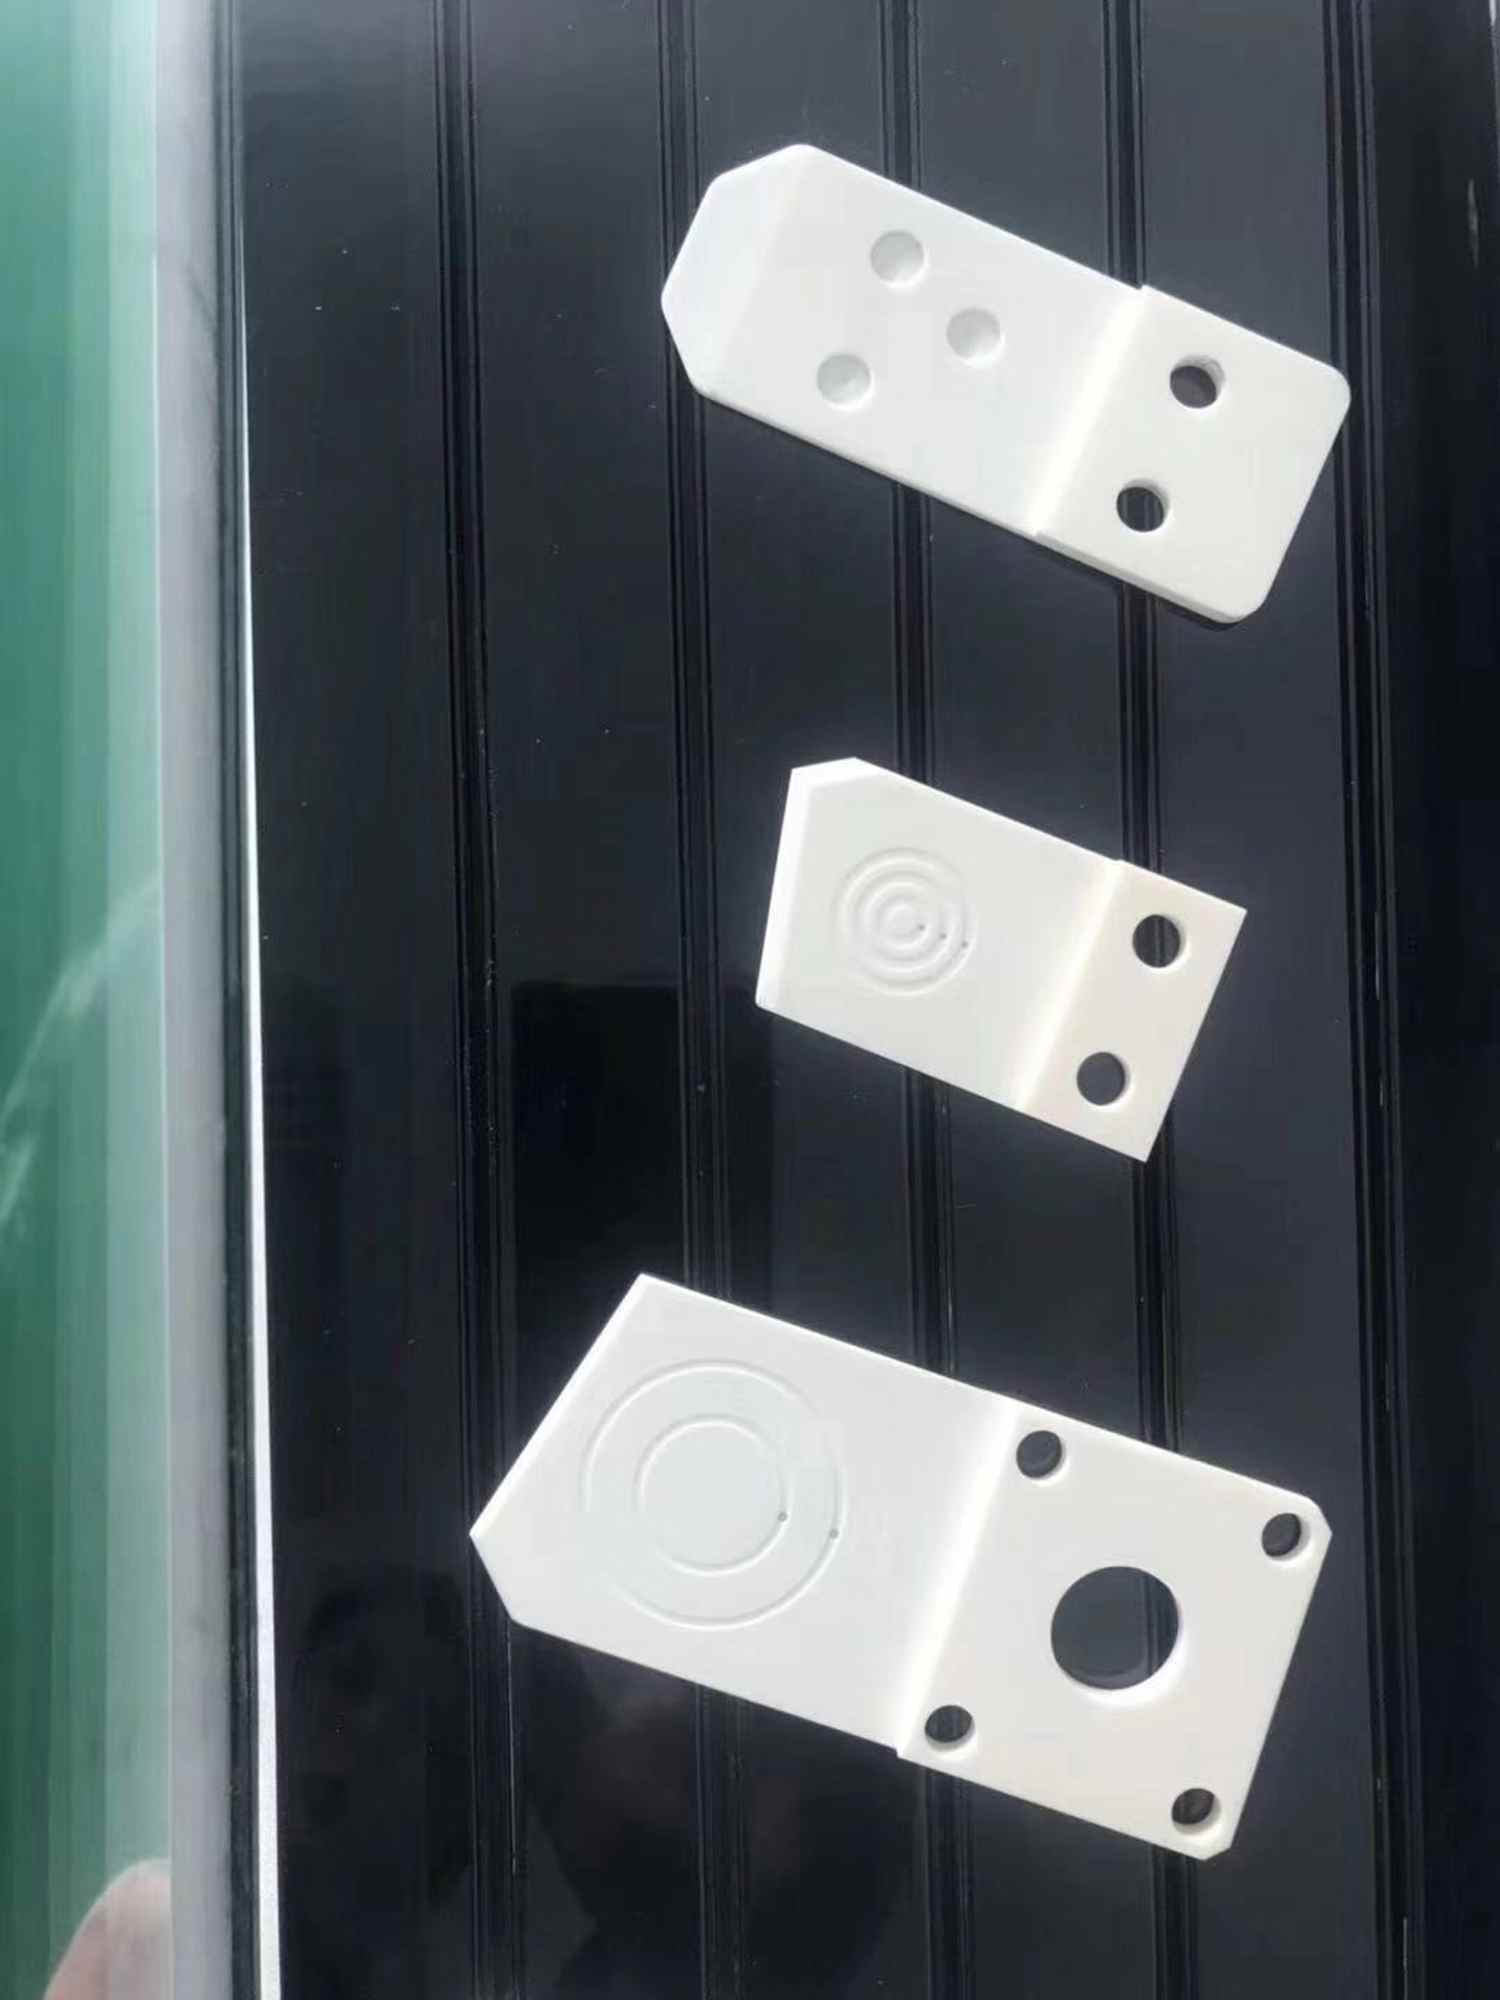
一种用于传送晶圆的真空吸附机械手,其特征在于,包括:手臂;固定在所述手臂上的吸附绝缘凸台;设置在所述手臂和吸附绝缘凸台内的真空气道;所述吸附绝缘凸台呈环形,所述吸附绝缘凸台所围成的空间构成所述真空气道的其中一段;位于所述吸附绝缘凸台内的伪绝缘凸台,所述伪绝缘凸台与手臂一体成型,所述真空气道的其中一段位于所述伪绝缘凸台内;在垂直于所述手臂的方向上,所述吸附绝缘凸台比所述伪绝缘凸台突出;所述吸附绝缘凸台用于吸附待传送晶圆的背面,所述吸附绝缘凸台的硬度小于所述待传送晶圆的背面的硬度。手臂就要产生振动,或动作时工件卡死无法工作。
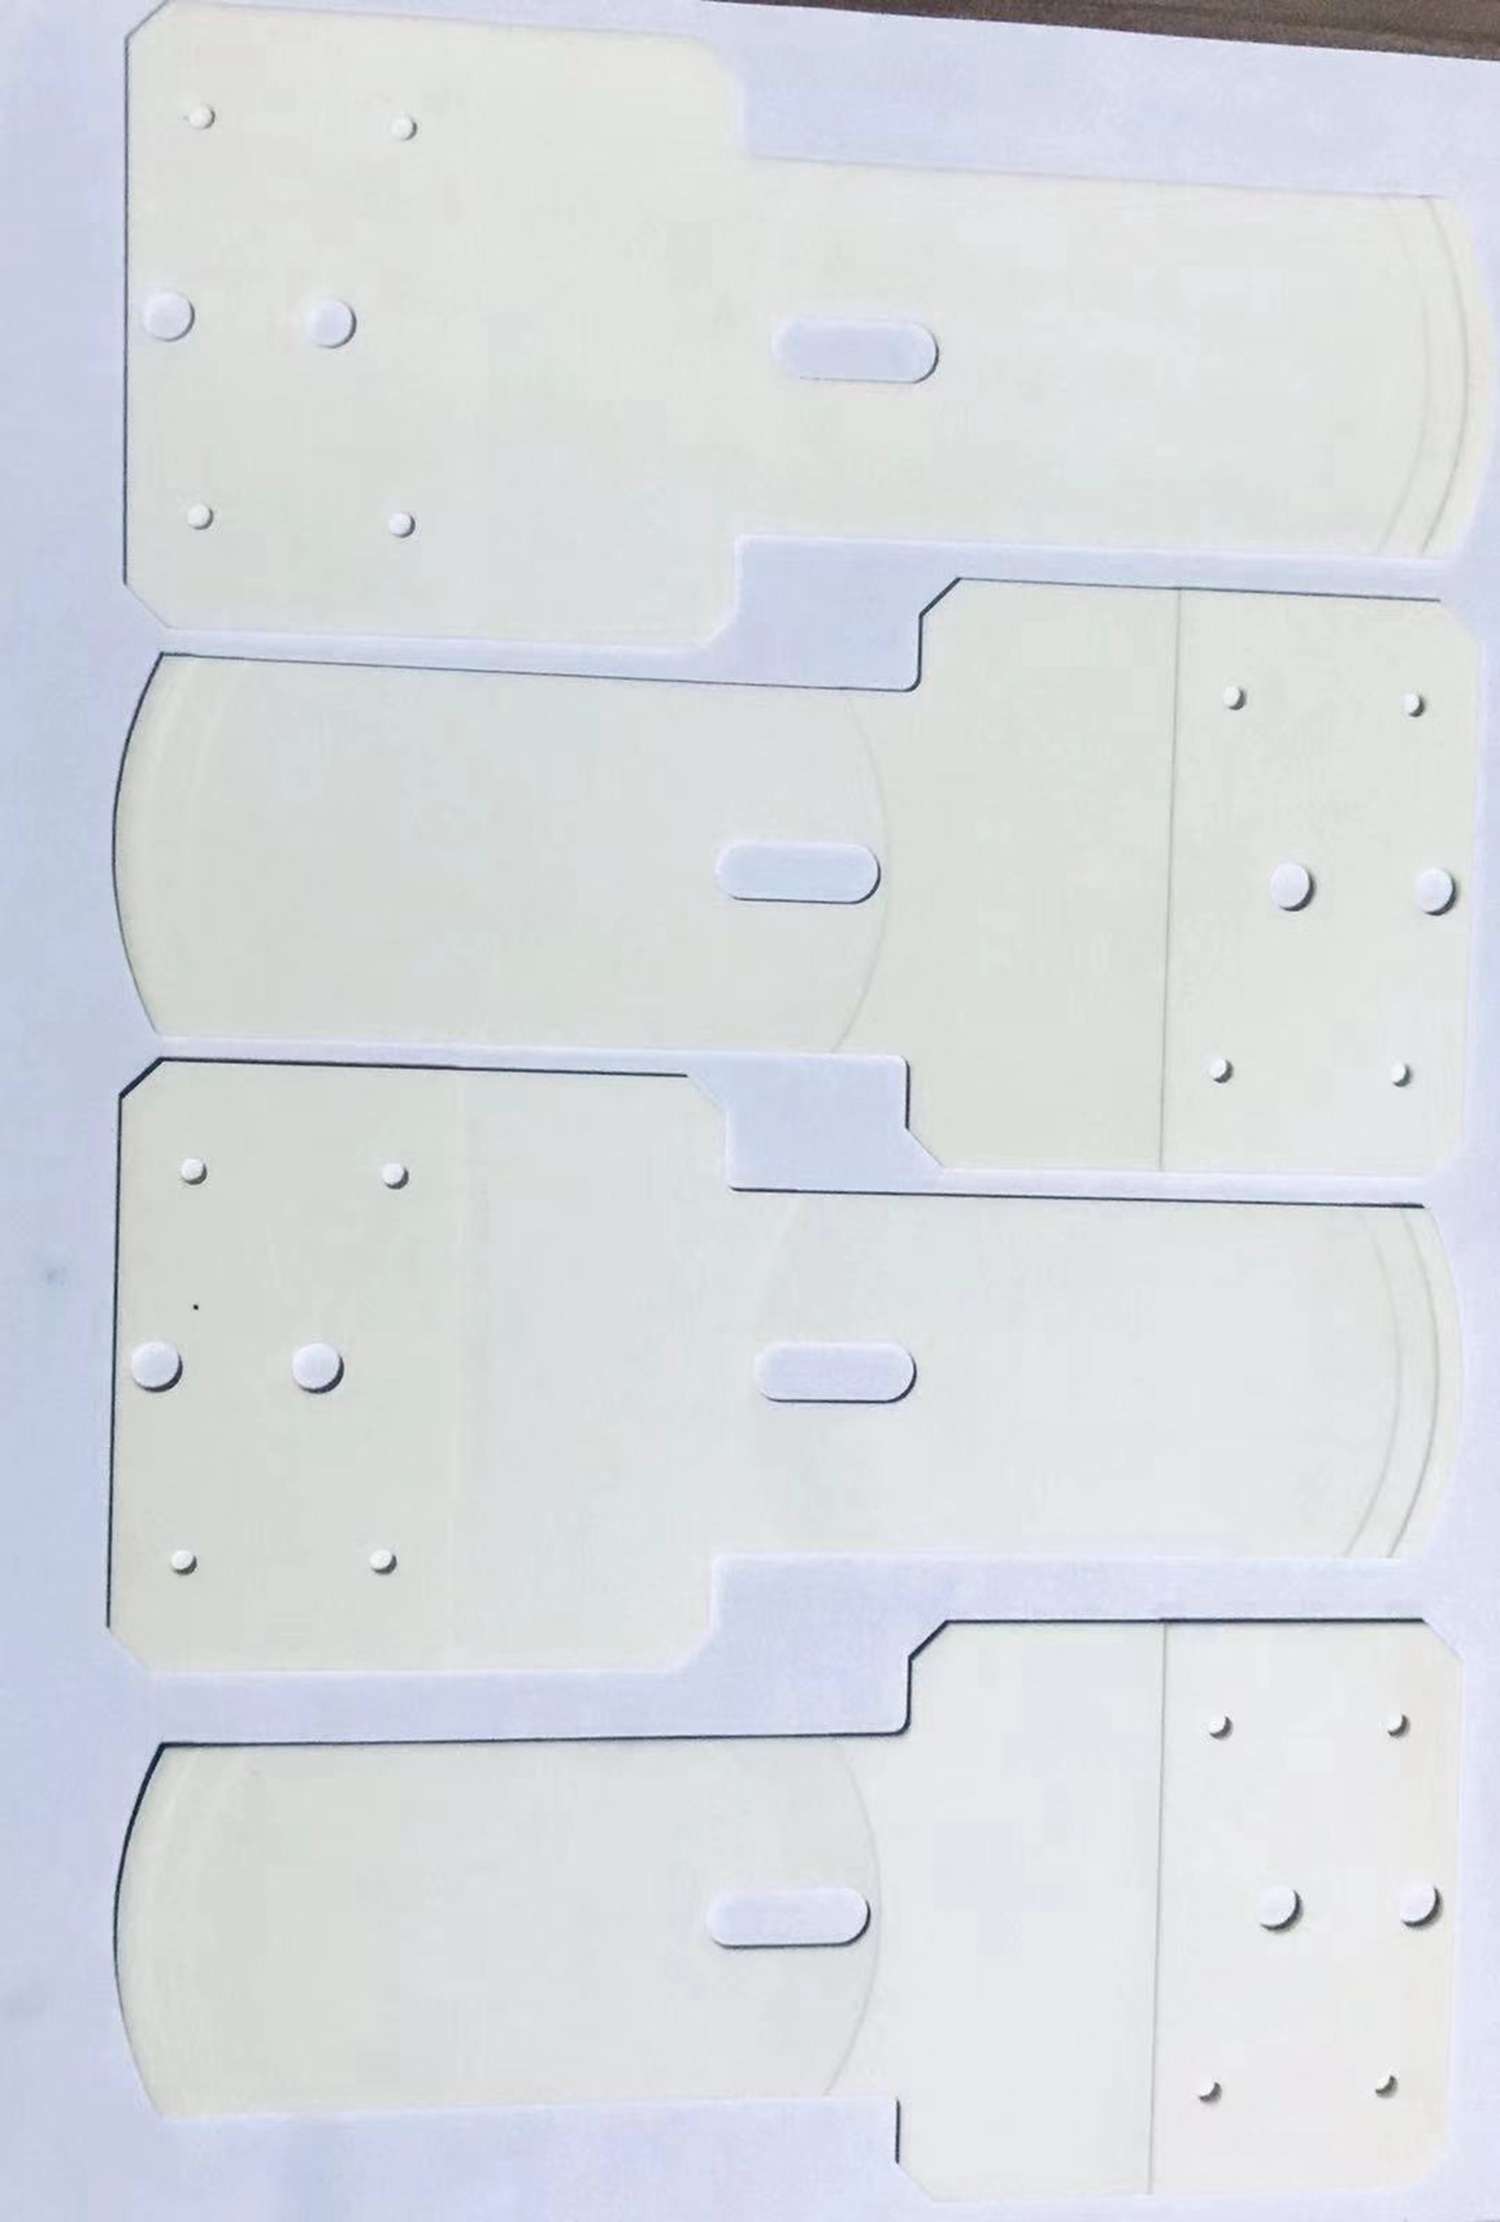
输送半导体晶圆的机械手通常具有两个以上的自由度。这种机械手典型地由两个连杆和手部构成。在本说明书中,将两个连杆称作上臂连杆和前臂连杆。典型地,上臂连杆的一端连结于电机的输出轴,上臂连杆的另一端连结于前臂连杆的一端。而且,前臂连杆的另一端连结于手部。上臂连杆和前臂连杆经由关节而连结。前臂连杆和手部也经由关节而连结。在各个关节处安装有轴承,以便使连杆顺畅地旋转。在输送半导体晶圆的机械手中,为了不污染传送室内而屏蔽(shield)安装于关节的轴承。柔性机械臂不只是一个刚柔耦合的非线性系统,也是系统动力学特性与控制特性相互耦合的非线性系统。南京新款晶圆运送机械吸臂参考价
对于工业应用来说,有时并不需要机械手臂具有完整的六个自由度.南京新款晶圆运送机械吸臂参考价
电动式 电力驱动是目前机械臂使用得**多的一种驱动方式。其特点是电源方便,响应快,驱动力较大(关节型的持重已达400公斤),信号检测、传递、处理方便,并可以采用多种灵活的控制方案。驱动电机一般采用步进电机,直流伺服电机以及交流伺服电机(其中交流伺服电机为目前主要的驱动形式)。由于电机速度高,通常采用减速机构(如谐波传动、RV摆线针轮传动、齿轮传动、螺旋行动和多杆式机构等)。目前,有些机械臂已开始采用无减速机构的大转矩、低转速的电机进行直接驱动(DD),这既可以使机构简化,又可提高控制精度。二、按用途分⒈搬运机械臂 这种机械臂用途很广,一般只需点位控制。即被搬运零件无严格的运动轨迹要求,只要求始点和终点位姿准确。如机床上用的上下料器人,工件堆垛机械臂,注塑机配套用的机械等。南京新款晶圆运送机械吸臂参考价
深圳市德澳美精密制造有限公司拥有很好的服务与产品,不断地受到新老用户及业内人士的肯定和信任。我们公司是全网商盟认证会员,点击页面的商盟客服图标,可以直接与我们客服人员对话,愿我们今后的合作愉快!


- 肇庆原装微孔陶瓷真空吸盘维修电话 2026-09-10
- 江门原装微孔陶瓷真空吸盘公司 2026-09-09
- 肇庆进口精密结构陶瓷新报价 2026-09-09
- 潮州官方精密结构陶瓷 2026-09-09
- 湛江正规精密结构陶瓷维修电话 2026-09-08
- 揭阳官方微孔陶瓷真空吸盘生产厂家 2026-09-08
- 苏州精密结构陶瓷新报价 2026-09-08
- 惠州官方微孔陶瓷真空吸盘公司 2026-09-07



- 01 进口MicroLED检测-LMK规格
- 02 江苏不锈钢LHS941X调流调压阀批发
- 03 48V车用全直流房车空调生产厂家
- 04 肇庆晶圆运送机械吸臂推广
- 05 黑龙江合金螺纹镗刀多少钱
- 06 浙江五金定转子模具备件联系人
- 07 丝扣闸阀厂价
- 08 上海碱溶液自动过滤器
- 09 浙江多轴同步拧紧研发
- 10 铁板激光机除渣机非标定制方案