山西ADB芯片方案
关键词: 山西ADB芯片方案 芯片

 2026.09.16
文章来源:
模组的振动与冲击耐久性经过严格的台架验证。按照ISO 16750-3标准执行随机振动测试,功率谱密度为0.05g²/Hz,频率范围10Hz至2000Hz,测试持续时间为每轴向24小时(共三轴向72小时)。测试后模组的光型偏移量在X方向为0.12°、Y方向为0.08°,均小于0.2°的判定限值,光学系统无镜片移位或裂纹。机械冲击测试按照ISO 16750-3标准执行半正弦脉冲,峰值加速度为500m/s²,脉冲持续时间为11ms,每轴向正向反向各施加10次冲击(共60次)。冲击测试后模组的内部电气连接无瞬断现象,像素阵列的寻址功能完整,无死像素或灰度异常像素出现。振动与冲击耐久性验证结果表明,模组的结构设计与焊接工艺足以满足车辆在全生命周期内经历的各类振动与冲击载荷。路面投影功能支持导航箭头、限速标识与动态斑马线显示。山西ADB芯片方案
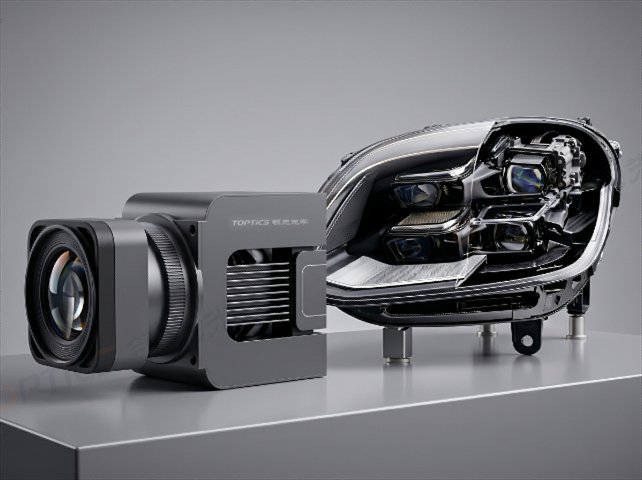
产品兼容性方面,数字光源芯片模组支持与主流车载感知系统的数据融合。模组通过CAN FD接口接收来自前视摄像头或雷达的目标列表数据,数据格式兼容Autosar标准与车企自定义协议两种模式。像素控制指令集开放给客户进行二次开发,客户可根据自身算法需求控制每一颗像素的开关状态与灰度值,不受限于预设功能模板。这种开放架构使得模组不可作为标准化前照灯组件使用,更可作为智能照明算法的开发平台,满足车企在ADB算法、投影交互算法及灯光秀编排等领域的自主开发需求。山西ADB芯片方案近光工况额定功率范围为20W至60W。
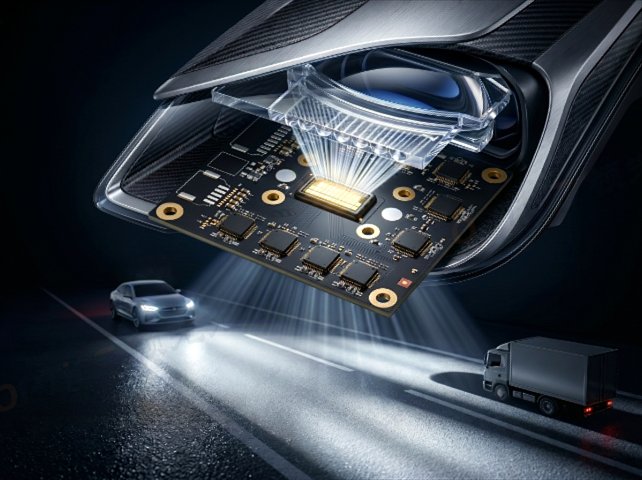
汽车智能前照灯应用场景中,高像素ADB功能实现自适应远近光切换与精细化道路遮蔽,在保留远光视野优势的前提下消除对其他交通参与者的眩目影响。系统根据环境照度、车速、对向来车距离等参数自动决策ADB功能的与退出,在城区有路灯路段自动切换至近光模式,在郊区或无路灯路段自动远光与ADB遮蔽功能。遮蔽区域的数量与形状根据目标识别结果实时更新,在单车道会车时生成单暗区,在多车道会车时生成多暗区,在跟随前车行驶时生成覆盖前车尾部的水平条状暗区。整个决策与控制链路闭环时间小于100ms,确保光型变化与交通场景变化保持同步,驾驶者无需手动操作即可获得优的夜间照明体验。
ADB遮蔽精度达到厘米级,得益于40μm像素间距带来的空间分辨率优势,在对向车辆或行人边缘处可实现接近理想边界的明暗截止线,无光晕扩散或模糊拖影现象。以25m投影距离计算,单颗像素对应的地面投影尺寸约为2.5cm×2.5cm,这意味着系统可以在道路平面上实现对目标物体轮廓的厘米级跟随遮蔽。在会车工况下,对向车辆前照灯位置被识别后,系统关闭对应角度范围内的数颗至数十颗像素,暗区边缘与车辆轮廓之间的余量可控制在10cm以内,大化保留有效照明面积。这一精度水平已超越欧洲ECE R123标准对ADB光型过渡区域照度梯度的严苛要求,为夜间行车安全提供了技术保障。无损剥离工艺实现外延层从生长衬底向目标基底的完整转移。
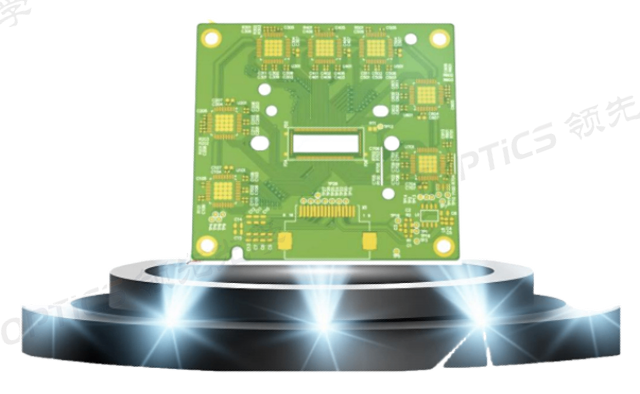
智能ADB功能基于40700颗寻址像素,在远光开启状态下实现毫米级精度的暗区生成,对向车辆、同向车辆及非机动车道区域可被遮蔽,避免眩目光污染,同时保持其余区域的远光照度不受影响。其工作原理为车载前视摄像头或雷达系统识别前方目标的位置、尺寸与运动轨迹,控制系统据此计算需要遮蔽的像素坐标集合,驱动芯片关闭对应像素区域,形成与目标轮廓匹配的暗区。这一过程的计算延迟小于10ms,像素关闭响应时间为纳秒级别,整体系统延迟控制在50ms以内。与传统机械遮光板式ADB相比,像素级ADB的遮蔽精度提升一个数量级,且可同时生成多个暗区,适应复杂多目标交通场景的防眩目需求。4W像素产品已完成样品测试,进入量产准备阶段。山西ADB芯片方案
50W功耗下系统光通量超2500流明,发光效率超50流明每瓦,车规级光源性能领先。山西ADB芯片方案
高清路面投影功能利用40700像素阵列的空间光调制能力,在前方路面投射导航引导箭头、车道保持标线、限速标识、动态斑马线及转向提示等图文动画信息。投影画面的生成过程为车载处理器将导航数据或ADAS感知数据转换为像素坐标映射表,驱动芯片根据映射表控制各像素的开关状态与灰度值,在路面形成预定图案。投影画面因像素密度提升而具备完整的图案细节表现力与远距离可视性,支持复杂标识与动态动画的实时渲染,信息传递效率优于传统仪表盘或中控屏的视觉引导方式。投射内容在车速低于30km/h或驻车状态下完整显示,高速行驶时则以简化图标形式呈现,避免信息过载对驾驶注意力的干扰。山西ADB芯片方案

- 国内翘曲量测设备性价比 2026-09-13
- 供应热翘曲量测设备编号 2026-09-13
- 常州矩阵芯片质保 2026-09-13
- 绿色环保热翘曲量测设备常见问题 2026-09-13
- 湖北投影摩尔翘曲量测设备 2026-09-13
- 新款热翘曲量测设备诚信合作 2026-09-12
- 常州智能芯片定制 2026-09-12
- 倒装芯片厂家直销 2026-09-12



- 01 广西方舱医院隔离机维修
- 02 陕西燃气比例阀哪家好调试
- 03 河南单头镜面火花机价格
- 04 青浦区机械臂碳纤维
- 05 贵州学生音乐凳
- 06 金山区移动式登车桥价格
- 07 江苏高速分切机厂商
- 08 浙江吊袋PGZ系列平板式刮刀下部卸料全自动离心机费用
- 09 安徽可拆式冷却器源头厂家
- 10 深圳芮测电子供应深圳芮测电子代理UFS4.0协议分析仪技术指导