北京工业机器人控制器
关键词: 北京工业机器人控制器 机器人/自动驾驶控制器

 2026.09.20
文章来源:
履带自动驾驶控制器专为履带式车辆设计,重点优化复杂地形适应性、动力控制与稳定性,适配矿山、工地、农田等恶劣作业场景。它集成高精度定位模块与多传感器融合技术,能够实时感知地形变化与周边环境,实现精确定位与自主导航,适应泥泞、崎岖等复杂地形。硬件设计强化抗振动、抗冲击、防尘防水能力,采用工业级元器件,保证在长时段作业中稳定运行。软件系统优化动力控制算法,根据地形变化自动调整履带转速与动力输出,确保车辆平稳行驶,减少打滑、陷车等情况。支持路径规划与远程控制,操作人员可通过后台平台设定作业路径,实时监控车辆运行状态,在紧急情况下干预操作。丰富的接口可对接履带驱动系统、作业装置等,实现自动驾驶与作业协同,提升作业效率。履带自动驾驶控制器的应用,能够有效降低操作人员劳动强度,提升恶劣环境下的作业安全性与效率。杭州讯研智能科技有限公司可提供适配履带式车辆的高性能自动驾驶控制器,针对崎岖泥泞等复杂地形强化动力控制与防护设计,让履带设备在恶劣环境中依然稳健作业。自动驾驶控制器使用方法简单易懂,降低现场安装调试与操作难度。北京工业机器人控制器
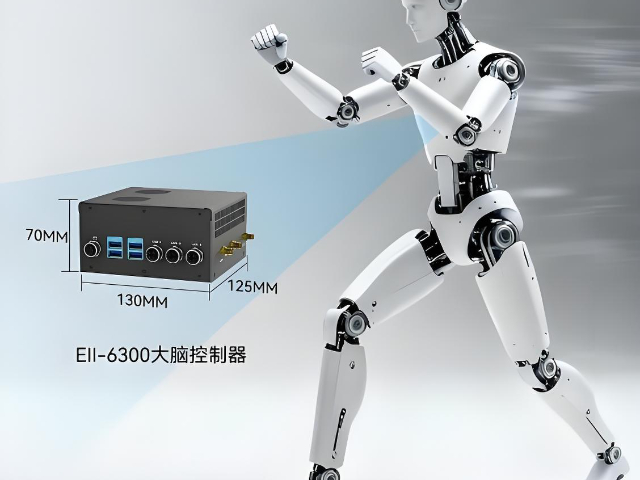
机器人控制器的运行是一个持续的 “数据采集 - 处理 - 决策 - 执行 - 反馈” 循环过程,确保机器人能够稳定、精确地完成预设任务。开机后,控制器会自动完成硬件自检与系统初始化,检查各模块、接口、传感器的运行状态,确保无异常后进入就绪状态。运行时,控制器通过接口持续采集激光雷达、摄像头、IMU 等传感器的数据,以及伺服电机、执行机构的状态数据,传输至关键运算单元。运算单元根据预设的程序与控制算法,对数据进行快速处理与分析,规划运动轨迹、调整作业参数,做出控制决策。随后,控制器将决策转化为控制信号,输出给驱动模块,驱动电机与执行机构动作,完成抓取、搬运、焊接等作业任务。同时,反馈模块将机器人的实际运行状态实时传输回控制器,控制器对比预设值与实际值,及时修正偏差,保证动作精确。运行过程中,控制器会实时监测设备状态,遇到异常情况立即启动保护机制,避免设备损坏与安全事故。杭州讯研智能科技有限公司专注工控产品研发,为机器人控制器稳定运行提供保障,通过全流程的闭环循环控制与实时状态监测,让机器人在持续作业中始终保持精确与可靠。浙江履带自动驾驶控制器总成机器人控制器价格结合性能配置与应用场景,为用户提供高性价比选择方案。
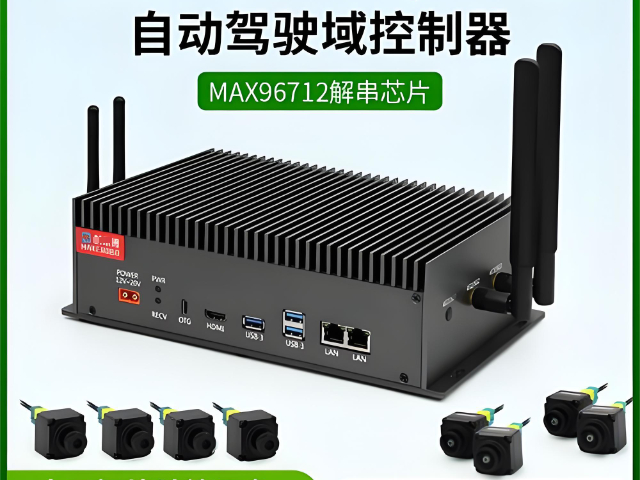
自动驾驶控制器硬件架构决定设备整体性能与扩展能力,合理的架构设计可以让算力、接口、稳定性达到更优平衡。关键部分通常由主处理芯片、辅助运算单元、电源管理模块、通信接口单元等组成,各司其职又相互配合。主处理芯片负责整体逻辑调度与决策运算,承担大部分数据处理工作。辅助运算单元针对图像、点云等数据做并行处理,提升感知与识别速度。电源管理模块保证供电稳定,具备过压、过流、防反接等保护功能,适应车辆或设备供电波动。通信接口单元整合多路 CAN、CAN FD、以太网等接口,实现与传感器、执行器、车载设备的数据互通。硬件布局注重散热与抗干扰设计,通过合理分区减少模块之间的信号干扰,保证长时间高负载运行不出现异常。架构支持模块化扩展,用户可根据需求增加算力或接口数量,适配不同场景。成熟的硬件架构可以降低开发难度,提升产品可靠性与生命周期。杭州讯研智能科技有限公司具备完善硬件设计能力,提供稳定可靠的架构方案,通过芯片协同与模块化扩展的精确设计,让算力、接口与稳定性在各类应用场景中实现理想平衡。
履带自动驾驶控制器的配件是保障控制器正常运行与功能拓展的重要组成部分,不同配件承担着不同的功能,共同提升设备整体性能。主要配件包括定位模块,如北斗 / GNSS 定位模块,用于实现精确定位,确保履带车辆按照预设路径行驶,是自动驾驶的基础。传感器配件涵盖激光雷达、摄像头、IMU 惯性测量单元等,用于采集环境信息与车辆状态数据,为路径规划与自主避障提供支撑。接口配件包括 CAN/CAN FD 总线接口、EtherCAT 总线接口、千兆网口等,用于实现控制器与驱动电机、执行机构、上位机等设备的连接与数据传输。防护配件如防水防尘外壳、减震支架等,用于保护控制器,提升其抗振动、防尘防水能力,适应恶劣作业环境。电源配件如稳定电源模块、备用电源等,确保控制器持续稳定供电,避免因供电中断影响作业。此外,还有调试工具、连接线等辅助配件,方便操作人员进行安装、调试与维护。选择适配的配件能够充分发挥控制器性能,延长设备使用寿命。杭州讯研智能科技有限公司可提供配套的履带自动驾驶控制器配件,从定位模块到防护结构全系列覆盖,确保控制器在严苛环境中与车辆系统完美协同。自动驾驶控制器的处理器提供强劲算力支撑,快速处理多传感器融合数据。
关节机器人控制器面向多自由度机械结构设计,重点提升关节之间的协同控制能力,让设备在有限空间内完成灵活高效的作业。它通过精确的运算算法,对每个关节的运动速度、角度、力矩进行细致调节,实现平滑连贯的动作过渡,避免出现卡顿或冲击现象。硬件部分采用高性能处理芯片与工业级元器件,保证在复杂工况下持续稳定工作,适应车间内振动、粉尘、温度变化等环境。软件系统支持多种编程模式,方便操作人员快速搭建任务流程,修改运动轨迹与作业参数。外部接口可兼容视觉系统、力传感器、执行夹具等配件,增强机器人对环境的感知与适应能力。在3C电子、五金加工、食品包装等行业中,关节机器人能够完成高精度、高重复性的工作,控制器的性能直接影响作业质量与效率。适配性强的控制单元可以帮助企业快速实现产线自动化改造。杭州讯研智能科技有限公司具备成熟工控产品研发能力,提供可靠控制方案,以精确的关节协同控制技术助力机器人实现更高效灵活的作业表现。国产自动驾驶控制器坚持技术自主研发,满足国内自动化与智能驾驶市场需求。北京工业机器人控制器
机器人控制器的系统整合软硬件资源,搭建高效稳定的设备运行环境。北京工业机器人控制器
自动驾驶控制器的处理器是关键运算单元,决定了控制器的数据处理能力、响应速度与运行稳定性,选择合适的处理器是保障自动驾驶设备正常运行的关键。不同应用场景对处理器的需求差异较大,车载、高速自动驾驶场景需要高算力处理器,采用 CPU+GPU/FPGA 异构架构,能够快速处理激光雷达、摄像头等多类传感器的大量数据,实现复杂的环境识别、路径规划与智能决策。低速自动驾驶场景可选择低功耗、高稳定性的处理器,如 ARM 架构处理器、工业级 CPU,能够满足基础的数据处理与控制需求,同时控制功耗。特种场景如矿山、农机等,需选择具备宽温、抗振动能力的工业级处理器,适应恶劣环境下的稳定运行。处理器的选择还需考虑兼容性与扩展性,确保能够与其他硬件模块、软件系统无缝对接,支持后期功能升级。随着自动驾驶技术的发展,处理器的算力与性能不断提升,为自动驾驶控制器的功能升级提供了有力支撑。杭州讯研智能科技有限公司可根据场景需求,选择适配的高性能处理器,以场景驱动的处理器选型策略,确保控制器在算力、功耗、稳定性之间实现理想平衡。北京工业机器人控制器
杭州讯研智能科技有限公司是一家有着先进的发展理念,先进的管理经验,在发展过程中不断完善自己,要求自己,不断创新,时刻准备着迎接更多挑战的活力公司,在浙江省等地区的数码、电脑中汇聚了大量的人脉以及**,在业界也收获了很多良好的评价,这些都源自于自身的努力和大家共同进步的结果,这些评价对我们而言是比较好的前进动力,也促使我们在以后的道路上保持奋发图强、一往无前的进取创新精神,努力把公司发展战略推向一个新高度,在全体员工共同努力之下,全力拼搏将共同杭州讯研智能科技供应和您一起携手走向更好的未来,创造更有价值的产品,我们将以更好的状态,更认真的态度,更饱满的精力去创造,去拼搏,去努力,让我们一起更好更快的成长!


- 上海触摸屏国产化信创工控机 2026-09-17
- 宁夏机器人控制器的厂家 2026-09-16
- 江苏四轴机器人控制器的系统 2026-09-16
- 江苏防尘防水平板电脑一体机的功能 2026-09-16
- 浙江平板电脑一体机怎么选择 2026-09-15
- 四川多媒体工控机 2026-09-15
- 福建机器人控制器选择标准 2026-09-15
- 内蒙古农机自动驾驶控制器 2026-09-14



- 01 上海多功能音响一体机行价
- 02 迪普工业级防火墙的工作原理
- 03 广东3C 快充连接器供应商
- 04 广州运动品牌服饰管理管理方案
- 05 巩义服务业数字化转型工具推荐
- 06 AI监控系统哪家好
- 07 深圳企业部署数据加密品牌
- 08 渭南选择人工+AI特色服务合作
- 09 温州悬臂红外触控器厂家供应
- 10 合肥悬臂红外触控器好用吗