浙江机械手技术原理
关键词: 浙江机械手技术原理 机械手

 2026.09.20
文章来源:
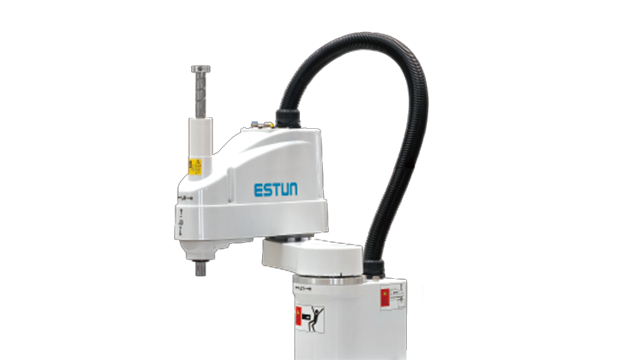
而协作机器人的出现,彻底打破了这一格局,**了工业机器人发展的一个**性方向。与传统机器人不同,协作机器人被设计为能够在共享的工作空间中与人类进行直接交互和协同作业。其**特征包括:通过力反馈传感器实现碰撞检测与安全停机,一旦与人类发生意外接触,会立即停止运动以很大程度降低伤害风险;采用轻量化设计和圆滑的外形,并通常限制其运行速度和功率,从物理设计上保障安全;具备直观的拖拽示教编程功能,使不具备专业编程知识的普通工人也能轻松快速地调整机器人的任务。这使得机器人从取代人力的替代者,转变为增强人类能力的助手。例如,工人负责需要灵活性和判断力的复杂装配,而协作机器人则在一旁担任物料递送、部件固定或重复性拧螺丝的辅助角色。这种人机协作模式极大地提升了生产线的柔性,能够快速适应小批量、多品种的生产需求,同时将人类从枯燥、劳累的重复性劳动中解放出来,专注于更具创造性和决策性的工作。SCARA机器人具有水平顺滑的关节运动,特别适用于电路板插件和高速分拣等平面作业场景。浙江机械手技术原理
机械手
人机协作的深化,未来的协作机器人将更加安全、智能和易于使用,真正实现人与机器人的无缝团队合作。第四是与工业物联网和数字孪生技术的结合,机器人作为工厂网络中的一个智能节点,其运行数据将被实时采集、分析和映射到虚拟模型中,从而实现全生命周期的管理和远程运维。然而,在蓬勃发展的同时,挑战依然存在:初始投资和后期维护成本对中小企业而言仍是门槛;机器人系统的集成、编程和运维需要更高技能的专业人才;随着机器人智能化程度的提高,数据安全、伦理问题和标准化也亟待解决;此外,如何确保机器人在复杂非结构化环境中的***安全和可靠性,仍是技术攻关的重点。克服这些挑战,将是工业机器人技术迈向新高度的关键。如何机械手减少人工成本在电子装配线上,小型工业机器人贴装微小元件,确保电路板组装的可靠性与一致性。
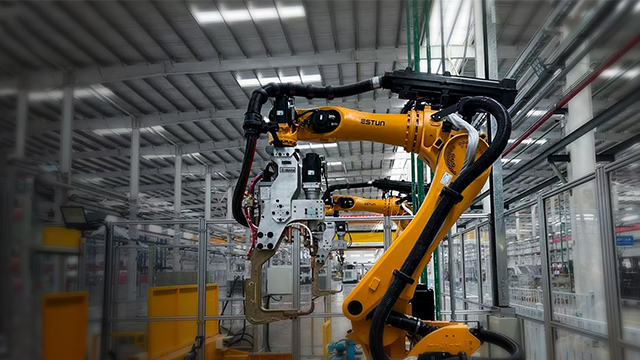
随着制造业向小批量、多品种、快速换产的方向发展,传统工业机器人的高围栏隔离模式逐渐显露出局限性,协作机器人正成为越来越多客户的新选择。我们提供负载从3kg到20kg不等的协作机器人产品,具备高灵敏碰撞检测功能,在与人发生接触时能够自动停止,无需安装安全围栏,实现了真正意义上的人机协同作业。协作机器人编程简便,普通工人经过短时间培训即可完成拖拽示教和程序调整,特别适合频繁换产的应用场景,如实验室测试、小批量装配、精密拧紧、螺丝锁付、产品检测等。在空间受限的工位,协作机器人凭借紧凑的结构和灵活部署的特点,可轻松集成到现有产线中,无需对车间布局进行大规模改造。我们为客户提供的不是协作机器人本体,更是柔性制造的完整解决方案——通过人机分工协作,让机器人承担重复、费力、高精度的作业,让人工专注于需要灵活判断和复杂操作的环节,共同构建高效、安全、灵活的生产模式。
能够满足从轻载装配到重载搬运的各类需求。在轻载领域,我们提供3kg至20kg的六轴机器人和SCARA机器人,适用于电子装配、精密点胶、小型工件搬运等场景,具有速度快、占地小的特点。在中载领域,20kg至100kg的通用型六轴机器人是焊接、喷涂、机床上下料等工艺的主力机型,具备良好的运动灵活性和工艺适应性。在重载领域,我们提供100kg至500kg及以上的大负载机器人,主要用于汽车零部件搬运、重型机械装配、码垛堆叠等作业,具有刚性高、工作范围大的优势。此外,我们还提供协作机器人产品线,具备高灵敏碰撞检测功能,可在无需围栏的情况下与人协同作业,特别适合空间有限、需要频繁调整的小批量多品种生产场景。无论何种工艺需求,我们都能为您匹配合适的机型。在铸造打磨工位,机器人借助离线编程自主规划路径,处理耐热合金阀体毛刺。
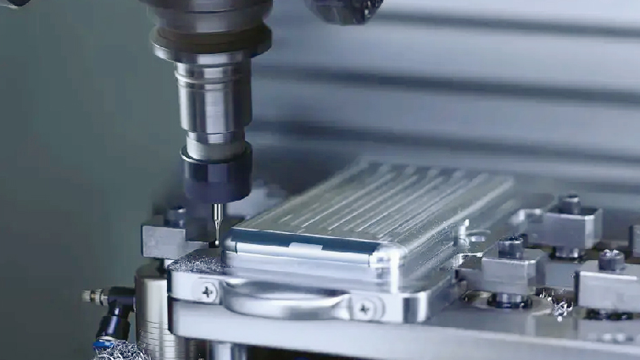
一台典型的工业机器人通常由四大关键系统构成。首先是机械结构系统,即机器人的“身体”,包括基座、连杆、关节(旋转或移动),其设计决定了机器人的运动范围、负载能力和工作空间,常见形态有关节型、SCARA、直角坐标、Delta并联机器人等。其次是驱动系统,作为机器人的“肌肉”,为每个关节的运动提供动力,主要采用高精度的伺服电机、谐波减速器或RV减速器,确保运动的平稳与精确。第三是感知系统,充当机器人的“眼睛”和“触觉”,包括用于定位的编码器、用于识别和引导的2D/3D视觉相机、用于精密装配的六维力/力矩传感器等,这些传感器是机器人实现智能化和自适应操作的关键。***是控制系统,这是机器人的“大脑和***”,由硬件控制器和软件算法组成,负责处理传感器信息、进行运动轨迹规划、解算逆运动学以控制各关节协同运动,并与其他**设备通信,确保整个生产单元协调运作。常见的工业机器人包括关节型、直角坐标型、SCARA型和并联型,其中关节型灵活性高。品牌机械手租赁成本
冲压生产线上的机器人协同工作,将金属板料依次传递至多台压力机完成深拉伸成型。浙江机械手技术原理
一个完整的工业机器人系统通常由三大**部分构成:首先是机械本体,即机器人的“身体”,包括基座、臂部、腕部和末端执行器(即手部,如焊枪、夹爪、喷枪等),其结构决定了机器人的运动空间和灵活性;其次是控制系统,相当于机器人的“大脑与神经”,负责处理编程指令、进行运动轨迹规划和伺服控制,并向各关节发出动作信号;***是伺服驱动系统,如同“肌肉”,根据控制系统的指令,驱动电机和减速器,精确地带动机械本体完成预定动作。根据几何结构,工业机器人主要可分为关节型、SCARA型、直角坐标型、并联型(如Delta机器人)和圆柱坐标型等,每种类型都有其独特的运动特点和优势应用领域。浙江机械手技术原理

- 标准MES追溯 2026-09-19
- 如何MES维护成本 2026-09-19
- 上海如何AGV租赁成本 2026-09-19
- 安徽工业型机械手能耗分析 2026-09-19
- 上海AGV与机械手如何协同 2026-09-19
- 上海复合型AGV行业解决方案 2026-09-19
- 江苏ER系列机械手集成 2026-09-18
- 浙江数字化MES维护成本 2026-09-18



- 01 上海直销船用货舱插座箱安装
- 02 广东新能源汽车充电桩合作
- 03 江苏耐高温齿轮泵咨询报价
- 04 XD3-48R-C优惠报价
- 05 杭州双色LED显示屏哪家好
- 06 哈尔滨直流空心杯减速电机公司
- 07 广东三合一通用防护罩厂家
- 08 辽宁反电动势冲击防护用直流电阻测试仪
- 09 宣城梅塞尔蓄电池价格
- 10 江苏氯气标气标准气体/混合气体厂家供应