吉林园区低速自动驾驶半球激光雷达统计
关键词: 吉林园区低速自动驾驶半球激光雷达统计 半球激光雷达

 2026.10.21
文章来源:
随着无人化升级加速,锂电池车间叉车对3D感知设备的要求日益严苛,SPARKBOT软硬件一体方案凭借成熟技术积累完美适配。感知层Aura A5Pro 3D相机40米有效测距,120°×80°超大FOV视场,Aura A5Pro远45米测距,120°大视场实现全空间覆盖,输出高精度三维环境数据;补盲层S100微型环视雷达抗震设计,颠簸路面点云数据稳定,360°环绕覆盖车身四周,转弯倒车无感知死角。ST轻量化点云算法适配嵌入式主板,低算力实时处理数据,轻量化部署无需算力支持,嵌入式平台即可流畅运行。团队深耕机器人底层感知算法多年,可提供一对一技术对接,团队深耕机器人底层算法十余年,可提供一对一技术集成支持,配套完整开发SDK快速对接现有控制系统。标准化交付大幅缩短研发周期,实现室内外两用全天候无人作业,助力设备厂商快速抢占市场先机。0.9°垂直分辨率,百线雷达区分高低落差微小障碍。吉林园区低速自动驾驶半球激光雷达统计
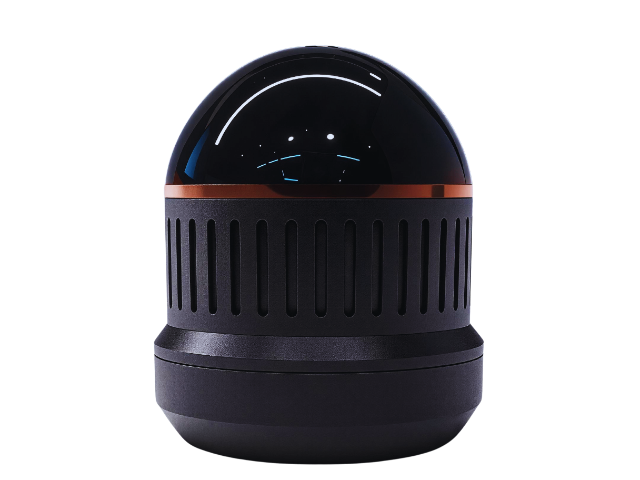
地铁、 高铁站人流量大、通道狭长、设备密集、环境嘈杂 ,服务、清扫、 安防机器人作业难度高, OmniView S100激光雷达完美适配轨道交通站点无人作业场景。全域立体无盲区感知 ,识别闸 机、 立柱、座椅、行李、行人、护栏、 台阶 ,覆盖站点复杂环境 ,杜绝狭小通道、低矮区域感 知盲区。 高频动态扫描毫秒级响应 ,实时捕捉密集客流、 穿梭行人、推行行李 ,智能分级避障 ,适配 站点高频动态人流场景。 自研抗干扰技术无惧站点强光灯光、玻璃反光、设备电磁干扰 ,复杂工况下 点云稳定、定位 ,无卡顿、无漂移。 100线高密度点云还原站点布局 ,支持长通道稳定导航, 杜绝狭长通道定位丢失问题。 ±1cm高精度定位保障机器人停靠服务点位、 自动回充、定点清 扫 ,适配轨道交通标准化作业要求。 IP67防尘耐污设计适配站点高频人流、 多粉尘工况 ,耐磨损、抗 磕碰 ,适配高频次作业。轻量化静音机身不产生噪音干扰 ,贴合轨道交通静谧服务需求 ,搭配轨交专 属算法 ,适配客流高峰动态避让、低峰精细化作业 ,提升站点智能化服务水平。山东移动测绘半球激光雷达建图100 BASE-TX以太网输出,高速稳定传输点云数据。
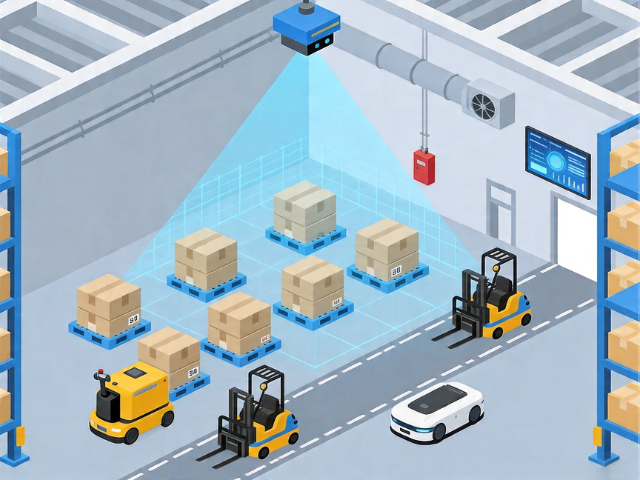
商场、 车间、园区等动态复杂场景 ,人流、物流频繁移动 ,对机器人实时动态避障能力要求较高, OmniView S100百线半球激光雷达针对高频动态场景深度优化 ,实现毫秒级极速避障响应。设备搭载 10HZ高频扫描帧率 ,每秒72万点云高速输出 ,数据更新速率远超普通雷达 ,可实时捕捉行人、 穿梭叉 车、移动货物等动态障碍物的轨迹变化 ,预判移动路径。 自研SPAD芯片具备极速信号捕捉能力, 动态场景下无数据延迟、无画面卡顿 ,配合全域360° ×180°无盲区视场 ,可监测四周动态隐 患 ,杜绝侧面、顶部、底部突发障碍物漏检问题。超高角分辨率 ,可识别快速移动的小型 物体 ,避免因障碍物识别模糊导致的避障失误。高精度动态测距 ,实时锁定障碍物距离与位 置 ,辅助机器人快速做出减速、避让、绕行、 暂停等决策。 ,S100深度适配动态复杂工况 ,可应对高密度人流、 高频物流穿梭场景。整机 响应延迟低至毫秒级 ,避障灵敏度大幅提升 ,有效降低机器人碰撞事故发生率。搭配星火博特动态避 障算法 ,可区分行人、 车辆、静态障碍物 ,实现分级避障、智能减速 ,适配商用服务、 工业搬 运、 园区巡检等各类动态复杂作业场景。
城市立交桥、大型桥梁结构庞大、 高空点位多、 车流密集 ,人工监测效率低、 高危点位排查难, OmniView S100激光雷达适配桥梁无人监测机器人作业场景 ,赋能城市桥梁智能运维。 180°超大垂直 视场覆盖桥梁桥面、护栏、桥墩、 高空梁体结构 ,彻底消除桥梁立体监测盲区 ,单台设备完成桥 梁全域结构巡检。90米超长测距适配大型桥梁超长跨度 ,远距离采集桥梁结构数据 ,检测桥面坑 洼、护栏破损、梁体裂缝、结构形变。 自研抗强光、抗车流光影干扰 ,无惧桥面日光直射、 车辆灯光 反光、 车流光影闪烁 ,车流密集场景下监测数据稳定无偏差。 100线高密度点云精细化还原桥梁立体结 构 ,毫米级捕捉细微病害 ,为桥梁养护、 安全评估提供数据支撑。 IP67防水防尘适配桥梁露天风 雨、 日晒、沙尘工况 ,超宽温域适配桥梁昼夜、 四季极端温差。机身抗震抗车流震动 ,适配桥梁车流 震动工况 ,硬件长期稳定耐用 。搭配桥梁监测专属算法 , 自动标记病害点位、分析结构形变 ,实现大 型桥梁常态化无人智能监测。360×180°无盲区感知,移动机器人旗舰雷达。
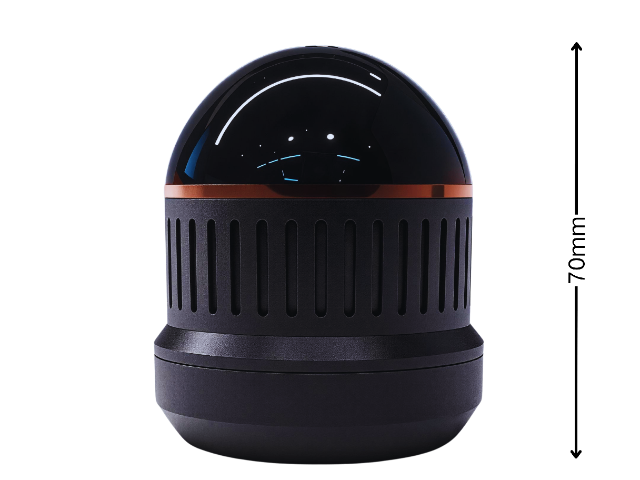
机器人自主乘梯是无人化作业的难点 ,电梯空间狭小、 开合动态、镜面反光、人流频繁,OmniView S100激光雷达深度适配机器人智能乘梯、跨楼层作业场景。全域无盲区立体感知 ,可 识别电梯门框、轿厢内壁、镜面、地面缝隙、顶部吊顶 ,规避进出电梯碰撞、 卡机问题。超近 距< 10cm无盲区探测 ,适配电梯狭小空间近距离感知 ,贴墙通行、进出轿厢零盲区。识别电梯门 开合状态、 开关门速度 ,实时规划进出时机 ,杜绝夹门 、 卡滞故障。 自研抗反光技术无惧电梯镜面、 不锈钢轿厢反光 ,彻底解决电梯金属反光导致的感知误判问题。 高频动态扫描实时捕捉电梯内行人、 进出人员 ,智能避让 ,适配电梯人机混行场景。 ±1cm高精度定位保障机器人居中停靠、 平稳进 出 ,大幅提升乘梯成功率。 内置IMU动态校正 ,进出电梯姿态微调过程中实时修正点云畸变 ,保障动态感知稳定。搭配电梯通行专属算法 ,实现自动呼梯、乘梯、跨楼层导航 ,赋能机器人楼宇 跨层无人作业。-30℃低温稳定启动,北方冬季户外机器人专属雷达。室外机器人半球激光雷达定位
港口露天AGV适配雷达,IP67防水全天候作业。吉林园区低速自动驾驶半球激光雷达统计
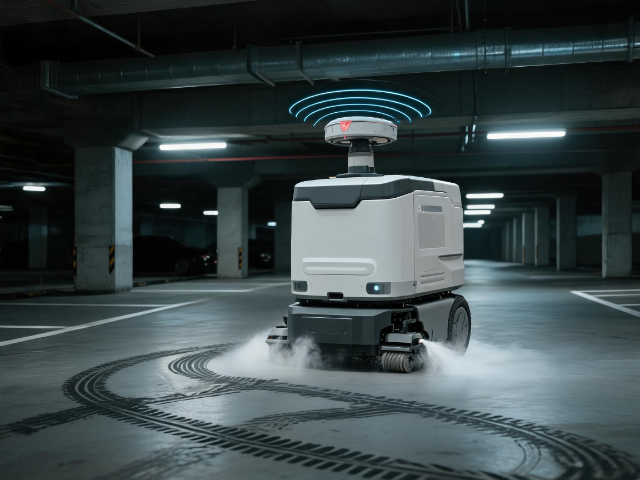
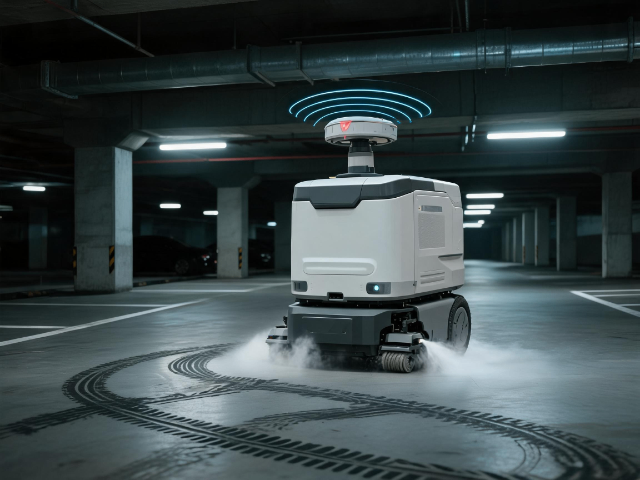
停车场清扫机器人应用场景下,多楼层作业定位漂移清扫重复覆盖差,成为行业落地无人化的痛点。SPARKBOT全套3D感知方案这一难题:全固态无机械旋转结构,颠簸行驶无硬件故障寿命更长,端侧AI算力集成,感知识别决策一体化无需额外工控,S100微型激光雷达低功耗设计,适配轻量化小型设备,构建全域立体感知网络,消除机身各个方向的视觉盲区。ST轻量化点云算法适配嵌入式主板,低算力实时处理数据,基于三维点云深度解析环境状态,动态规划通行路径,分级实现预警减速、绕行避让、紧急制动多层安全防护。宽温存储-40℃至85℃,四季户外环境稳定工作,适配各类复杂工业工况,7×24小时稳定输出感知数据。整套方案大幅降低商场人工保洁人力成本,是企业智能化升级过程中可靠的3D感知合作伙伴。吉林园区低速自动驾驶半球激光雷达统计
杭州星火博特科技有限公司汇集了大量的优秀人才,集企业奇思,创经济奇迹,一群有梦想有朝气的团队不断在前进的道路上开创新天地,绘画新蓝图,在浙江省等地区的电子元器件中始终保持良好的信誉,信奉着“争取每一个客户不容易,失去每一个用户很简单”的服务理念,市场是企业的方向,质量是企业的生命,在公司有效方针的领导下,全体上下,团结一致,共同进退,把各方面工作做得更好,努力开创工作的新局面,公司的新高度,未来杭州星火博特科技供应和您一起奔向更美好的未来,即使现在有一点小小的成绩,也不足以骄傲,过去的种种都已成为昨日我们只有总结经验,才能继续上路,让我们一起点燃新的希望,放飞新的梦想!

- 河南叉车AMR环视激光雷达导航 2026-10-21
- 河北无人机半球激光雷达建图 2026-10-20
- 上海割草机环视激光雷达探测 2026-10-20
- 河北割草机环视激光雷达扫描 2026-10-20
- 山东封闭园区末端无人配送车环视激光雷达定位 2026-10-20
- 山东无人机dToF雷视一体机识别 2026-10-20
- 安徽巡检机器人半球激光雷达检测 2026-10-19
- 浙江室外机器人环视激光雷达识别 2026-10-19



- 01 惠州SMD石英晶体谐振器供应商
- 02 长寿区工业M.2连接器
- 03 江苏9窗口氮化硅窗口片技术
- 04 辽宁透镜质量检测波前传感器供应商
- 05 华东环境可靠性
- 06 低功耗微波开关制造商
- 07 陕西工业自动化差分钟振
- 08 茂名SMD-3225 系列石英晶体谐振器生产
- 09 色环电感使用的铁心
- 10 广西 rv1126b主板