海南智能复合机器人介绍
关键词: 海南智能复合机器人介绍 机器人

 2026.10.22
文章来源:
人机协作场景下,齿轮装配工位常需要人员上下料与设备作业交替进行,双方动作区域存在交叠。机器人采用力控后可对接触力实时设限,一旦触碰人体或障碍物即刻卸力并停止,为现场作业增添一层保护。达宽科技在力控设计中引入碰撞检测与柔顺退让机制,机器人在受限空间内动作更为谨慎。这类安全特性与装配效率可以兼顾,让人与机器人在同一工位分担任务成为可行选择。这种安排适合空间紧凑、需要频繁补料的装配单元,也让现场作业安排更有弹性,人员可以在装配与检验之间灵活调配,设备与人力各自发挥所长。当工位布局调整或设备搬迁后,原有安全设定仍可沿用,现场恢复生产所需的准备时间相应缩短。这类设计让人机共处的工位布置更为从容,现场配合更为紧密。达宽科技通用复合机器人安全协作,营造和谐人机共融新环境。海南智能复合机器人介绍
面对小批量、多品种的订单需求,柔性制造能力成为企业竞争的关键。达宽科技的机器人力控系统通过实时力反馈调节,让机器人具备自主适应能力,应对不同批次零件的细微尺寸差异或装配过程中的轻微位置偏移,系统能自动修正运动路径和施力大小,减少停机调试环节。装配流程从"被动等待人工调整"转为"主动适应生产变化",让生产线的连续运转更有保障,间接优化整体生产节奏。换型时,操作人员无需针对每个新产品编写复杂程序,达宽科技的系统已预置多级力控参数库,用户只需调用匹配的装配策略即可快速切换产线任务。这种柔性控制方式让企业应对定制订单时具备更高的敏捷性,同时降低对高成本精密夹具的依赖,优化资产配置效率。达宽科技的力控系统支持功能组件灵活扩展,适配企业分阶段智能化改造,无论是单工位升级还是整线部署,都能找到合适的接入方式。力控装配以柔性控制替代硬性定位,为精密制造提供了可靠的技术支撑,让机器人在多变的生产环境中保持稳定表现,帮助企业在市场竞争中赢得更多机会,从容应对产品迭代需求,推动生产模式向智能化、柔性化方向升级。甘肃人形机器人生产厂商达宽科技柔性力控机器人,安全协作保障产线运行有序。
齿轮装配完成后常需进行手动或自动盘车,检查是否存在卡涩与异响。机器人可借助力控模拟盘车动作,以恒定扭矩缓慢转动输入轴,同步采集力矩波动。达宽科技的力控方案支持力矩曲线留存,机器人将每次盘车数据归档,便于同批次产品横向比较。当力矩曲线出现异常起伏时,系统可提示该台产品需要复检。这让齿轮装配后的验证步骤从凭手感判断转为凭数据判断,整线质量趋势更易掌握,质量例会上的讨论也有了共同的依据。改进方向更为清晰,工艺调整的效果可以通过曲线前后对比直接观察,避免了凭印象做决策。曲线数据长期积累后,还可以用于建立判定的参考区间,让检测标准的更新有据可循,而不必依赖临时判断。这些留存的曲线也让验收环节的资料准备更为完整。
齿轮装配长期依赖人工经验或刚性自动化设备,两种方式各有局限。人工装配质量受操作人员熟练度、体力状态影响,不同批次产品可能存在差异;刚性设备对来料一致性要求苛刻,零件稍有偏差就会卡死停机。达宽科技的机器人力控方案在两者之间找到平衡点,机器人既有自动化设备的节拍优势,又具备人工操作的柔顺判断。装配过程中,力控系统实时监测轴向力与扭矩变化,当齿轮进入啮合区时,机器人自动放缓推进速度,以受控力度引导齿轮就位;遇到异常阻力时立即暂停报警,防止齿面损伤。用户反馈,引入机器人力控后,装配工位的停机等待与返工处理减少,产线节拍更加连贯。达宽科技还提供现场工艺支持,帮助企业梳理齿轮装配要点,制定合理的力值策略,让机器人作业与产品特性匹配到位,更快看到成效。达宽科技通用力控机器人,柔性力控稳妥完成电机组件对接装配。
在电子制造领域,PCBA装配、内存条插装、服务器线束对接等工序对操作精度和稳定性要求较高。机器人力控通过实时感知装配过程中的接触力变化,让机器人能够灵活调整动作力度和角度,精细完成插头对接、螺丝紧固等操作。以内存条装配为例,力控系统能实时感知并调整施加的力度,避免因力度不当导致的部件损坏或连接失败,这种自适应能力使得机器人能够适应不同型号的内存条,减少调试时间和人力投入。在PCBA装配中,金手指的精细对位、焊接压力的稳定控制稍有偏差就可能导致虚焊或元件损坏;达宽科技的机器人力控方案能实时捕捉末端与元件接触时的力觉信号,通过动态调节机器人动作力度与位置,让装配过程具备细腻的力觉感知。力控系统集成多维度传感技术,实时监测插接力度,确保电子元件装配的稳定性。系统支持主流设备协议,用户可便捷集成到现有生产线。生产主管反馈,应用机器人力控后,装配工位等待时间减少,工序衔接更紧密,整体设备综合效率得到改善。这种精细化的装配方式,让机器人在电子制造领域发挥出更大的应用潜力,帮助企业实现无人化产线的建设目标,同时降低维护成本和不良品率。达宽科技通用力控机器人,柔性力控加持,稳妥完成各类工业配件装配任务。上海通用人形机器人设置
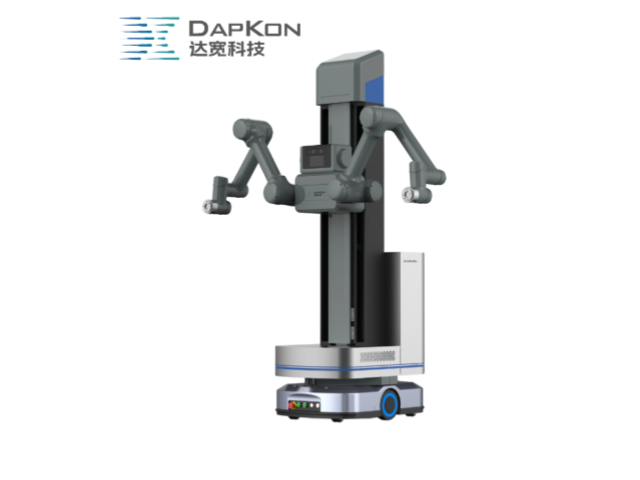
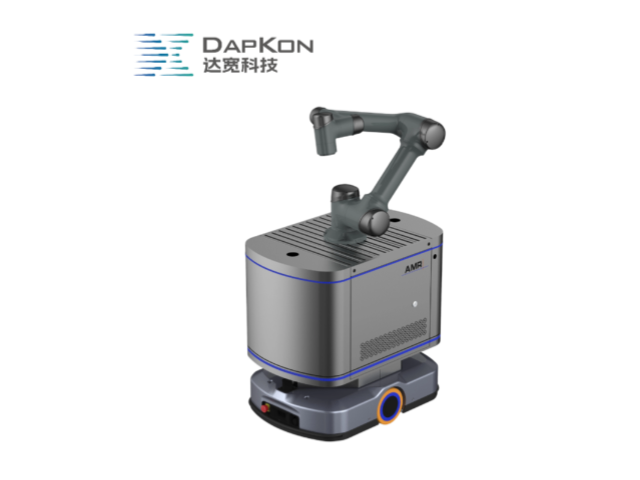
通用复合机器人可灵活调姿,达宽科技技术加持,适配多元化装配工位与生产需求。海南智能复合机器人介绍
压装工序比较担心压过头的情况。轴承内圈、齿轮轮毂与轴之间的过盈配合需要在指定区间内完成压入,力值偏离就会影响配合性质。机器人结合力控后可以按位移与力值双条件判断终点,达到设定位置或受力上限即停止,不依赖操作者凭经验判断。达宽科技在力控参数中提供多段力位曲线配置,机器人可针对不同规格齿轮调用对应策略,换型时只需切换配方。这让压装结果更可复现,也减少了因压装不到位而返工的装配环节。齿轮装配的整体流转速度因此更为顺畅,返修区积压减少,工位之间的等待时间被压缩,生产节拍的兑现情况也随之改善。对于多规格共线的车间而言,这种可复现的压装方式让首件确认的时间相应缩短,设备可以更早进入批量生产状态,整体运行更为顺滑。海南智能复合机器人介绍

- 山东智能力控机器人配置 2026-10-21
- 黑龙江双臂机器人系统 2026-10-20
- 海南智能复合机器人设置 2026-10-20
- 吉林通用复合机器人厂商 2026-10-20
- 宁夏双臂机器人报价 2026-10-20
- 四川双臂机器人推荐 2026-10-20
- 中国台湾智能人形机器人供应商 2026-10-19
- 福建柔性复合机器人设置 2026-10-19



- 01 深圳防摔二强玻璃钢化膜好用吗
- 02 达拉特旗专业弱电工程弱电改造
- 03 线上驼鱼直播系统公司在哪里
- 04 深圳抗刮锂铝钇硅玻璃钢化膜哪家质量好
- 05 湖北桌面型条码打印机供应商
- 06 防冲击锂铝硼硅玻璃钢化膜优点
- 07 江苏无线语音模块标准
- 08 智能计量G3-PLC电力线载波通信芯片大约多少钱
- 09 山西solidworks共享云服务器定制
- 10 云南半导体WMS仓储管理服务商