福建智能双臂机器人定制
关键词: 福建智能双臂机器人定制 机器人

 2026.10.24
文章来源:
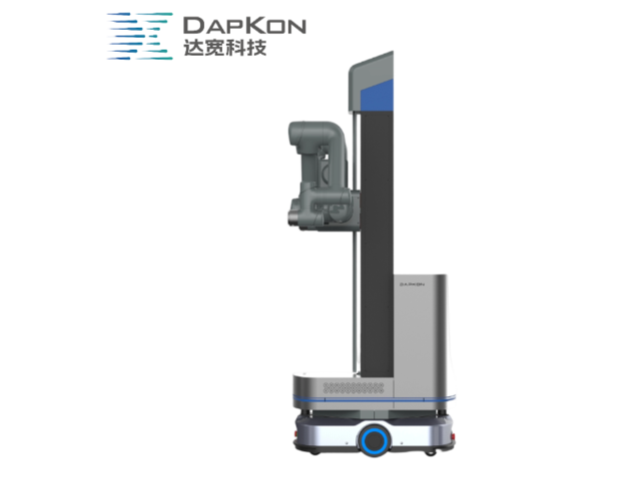
从汽车变速箱齿轮到减速器齿圈,从行星齿轮组到电动工具传动机构,机器人力控装配的应用边界持续拓宽。在汽车零部件行业,达宽科技的力控系统被用于变速箱齿轮的压装,机器人凭借力反馈应对不同批次零件的公差波动,装配节拍稳定;在减速器制造领域,力控系统支撑多级齿轮的逐级装配,各组啮合状态趋于一致;在电动工具行业,行星齿轮的装配借助力控实现连续生产,整机噪声表现得到改善。达宽科技将力觉感知、动态补偿与智能算法融合,让机器人在压装、插接、装配检测等环节的表现不断精进。随着装配数据的积累与算法演进,机器人的自适应能力持续增强,装配策略更贴合实际工况,后期调试投入持续下降,齿轮装配这道传统工序正在众多产线上焕发新的活力。通用力控机器人感知灵敏,达宽科技助力电机部件轻柔对位。福建智能双臂机器人定制
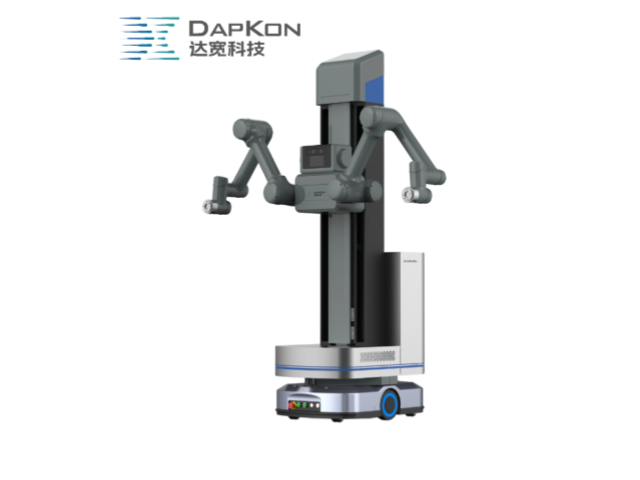
产品质量的稳定性是品牌信誉的重要基石。达宽科技的机器人力控系统为齿轮装配带来了可重复、可记录的工艺保障。每一台力控机器人在装配齿轮时,都会实时记录接触力、位移、力矩等关键数据,形成完整的工艺档案。当后续批次出现质量疑问时,企业可以调取机器人的历史数据进行追溯分析,快速定位问题根源。达宽科技的力控技术确保机器人在每次装配时施加的力值保持在设定区间内,不会因为环境温湿度变化或设备磨损而产生明显偏差。对于要求配合间隙严格的齿轮组件,力控机器人通过柔顺控制实现稳定的压装效果,装配后的齿轮组在运转测试中表现出良好的一致性。达宽科技的系统还支持统计过程控制,机器人自动将每次装配数据与标准工艺对比,发现异常及时预警。这种数据驱动的质量控制方式,让齿轮装配从依赖经验的操作转变为依靠技术的工艺,产品一致性得到可靠保障。吉林通用复合机器人推荐通用双臂机器人仿人操作,达宽科技助力复杂箱体灵活搬运。
减速器产品中常见的行星齿轮装配,涉及多组行星轮同步入位,难点在于保持各组受力均衡。机器人结合力控可分别监测各路径的接触力,对受力偏高的一侧做出姿态补偿。达宽科技提供多轴协同的力位控制能力,机器人在装配时逐级加载,避免某一组行星轮独自承担压力。均衡受力有助于齿轮组件在运转初期即形成良好啮合,也让装配环节的判定标准更易量化,便于产线统一执行。齿轮装配的一致性因此更容易在班组之间复制和保持,不同产线之间的工艺参数也可以相互借鉴,形成可以推广的作业规范。多组行星轮的装配数据还可以用于比较不同减速器结构的工艺特点,为产品设计阶段的评审提供参考。均衡受力的做法也让装配质量的稳定性更有保障,作业执行更为稳妥。
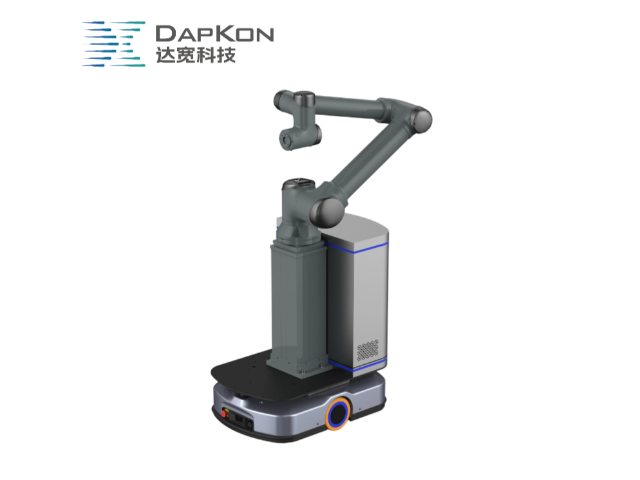
数据是产线持续改善的原料,机器人力控让齿轮装配过程可记录、可分析。达宽科技的力控系统在机器人每次装配中实时留存力值曲线、压入行程、作业时长与判定结果等信息,汇聚成企业的装配工艺数据库。质量工程师调取数据即可复盘装配过程,出现啮合不良、运转异响等问题时快速锁定原因,排查时间随之缩短;工艺人员分析历史曲线,持续调整机器人的力值阈值与推进速度,让装配表现逐步向好。力控系统提供开放接口,装配数据可对接企业的管理平台,支撑质量追溯与统计分析。每一组齿轮都有专属的作业档案,问题追溯到件、责任定位到工位,管理颗粒度更细。对向主机厂供货的零部件企业来说,客户审核时出示完整的机器人装配数据记录,信任度自然提升,质量管理正从被动抽检转向主动预防。通用力控机器人采用模块化末端设计,达宽科技提供多种夹具适配不同工件。
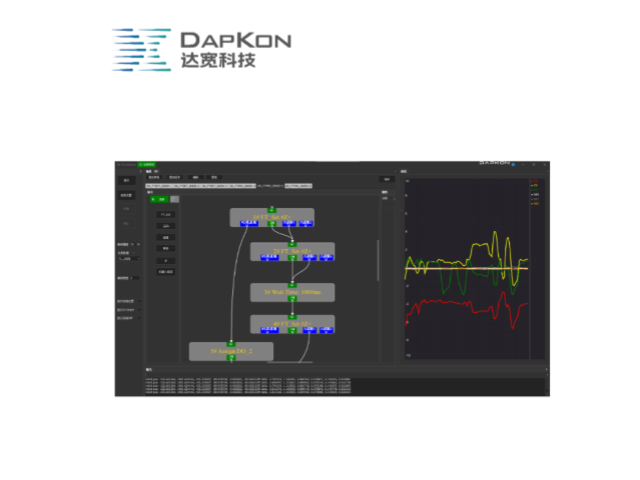
齿轮装配长期依赖人工经验或刚性自动化设备,两种方式各有局限。人工装配质量受操作人员熟练度、体力状态影响,不同批次产品可能存在差异;刚性设备对来料一致性要求苛刻,零件稍有偏差就会卡死停机。达宽科技的机器人力控方案在两者之间找到平衡点,机器人既有自动化设备的节拍优势,又具备人工操作的柔顺判断。装配过程中,力控系统实时监测轴向力与扭矩变化,当齿轮进入啮合区时,机器人自动放缓推进速度,以受控力度引导齿轮就位;遇到异常阻力时立即暂停报警,防止齿面损伤。用户反馈,引入机器人力控后,装配工位的停机等待与返工处理减少,产线节拍更加连贯。达宽科技还提供现场工艺支持,帮助企业梳理齿轮装配要点,制定合理的力值策略,让机器人作业与产品特性匹配到位,更快看到成效。达宽科技通用双臂机器人,开启智能搬运,共创智能仓储。宁夏柔性通用机器人怎么用
通用力控机器人人机协作界面友好,达宽科技优化操作体验降低使用门槛。福建智能双臂机器人定制
齿轮装配对清洁度有一定要求,铁屑与毛刺夹入配合面会造成压痕,影响后续运转。机器人在力控模式下可感知压入阻力的细微变化,及时发现夹杂并停止动作,防止压伤齿面。达宽科技建议在力控参数中保留敏感度调节项,让机器人针对不同材质与表面状态设定合适的识别门限。装配前的清洁与装配中的力觉监控相互配合,能减少齿面损伤类不良,也让装配后的清洗与检查工作量相应下降。齿轮装配全流程的处理节奏更为紧凑,前道清洗工序的检查标准可以适当简化,资源得以向更需要的环节倾斜,整体工序平衡性更好。清洁度要求的差异也可以通过参数区分处理,让同一台设备兼顾不同产品的清洁等级要求。清洁与力觉两项手段配合,让现场处理更有条理,工序衔接更为自然。福建智能双臂机器人定制

- 江苏柔性装配 2026-10-24
- 检测力控系统原理 2026-10-23
- 上海智能力控机器人供应商 2026-10-23
- 辽宁装配力控系统原理 2026-10-23
- 浙江高精度力控系统调试 2026-10-23
- 上海智能力控系统调试 2026-10-23
- 黑龙江柔性机器人供应商 2026-10-22
- 甘肃智能机器人供应商 2026-10-22



- 01 浙江降低设计错误二次开发工具技术支持
- 02 福建智能墓区导航软件单机版
- 03 深圳一体式键盘保护套厂家一件代发
- 04 国内RFID设备型号
- 05 吉林控制算法软件在环
- 06 辽宁碳钢多点支撑柔性夹具质量怎么样
- 07 武汉10路充电桩费用
- 08 黔东南企业网站建设团队
- 09 石狮服务GEO
- 10 上海半导体WMS仓储管理服务商