江苏移载型AGV案例
关键词: 江苏移载型AGV案例 AGV

 2026.10.26
文章来源:
在运往胶印车间的途中,AGV会一直沿着红色磁条行驶,普通磁条上的其他AGV识别到红色磁条上的优先车辆后会自动让行,确保加急物料以**快的速度到达印刷机飞达处。到达胶印车间后,AGV将纸堆精确对接到印刷机飞达的自动上纸机构上,同时通过RFID读写器扫描纸堆上的标签,将物料批次、克重、尺寸等信息自动录入生产管理系统,省去了人工扫码的步骤。交接完成后,AGV会根据原路径返回,此时如果沿途有其他普通配送任务,它会顺路将空托盘或废纸边回收并运送到指定区域。整个运输过程中,AGV不*完成了物理上的物料移动,还同步更新了仓库管理系统中的库存记录和批次追踪信息,为印刷包装企业的数字化管理提供了可靠的数据基础。机器人末端配备高精度六维力传感器,可实时感知接触力,并自动调整装配姿态,实现“柔顺装配”。江苏移载型AGV案例
AGV
在大型物流仓储中心的入库环节,AGV通过激光导航和二维码地标复合定位技术自动识别货架位置,这种组合导航方式既保证了远距离行走时的方向稳定性,又能在接近目标储位时实现毫米级的精确定位。当满载货物的卡车停靠卸货区后,叉车司机将整托货物从车厢内卸下并放置在收货区的指定交接点上,此时AGV调度系统会根据仓库管理系统传来的货物信息自动分配**合适的存储货位。接到任务的AGV随即行驶至交接点,利用顶升机构将整个货架连同货物一起抬起约5厘米,然后沿着系统计算出的比较好路径向高架库区平稳行进。江苏智能仓储AGV减少人工成本通过WiFi或5G与WMS/MES系统对接,实现全流程自动化调度。
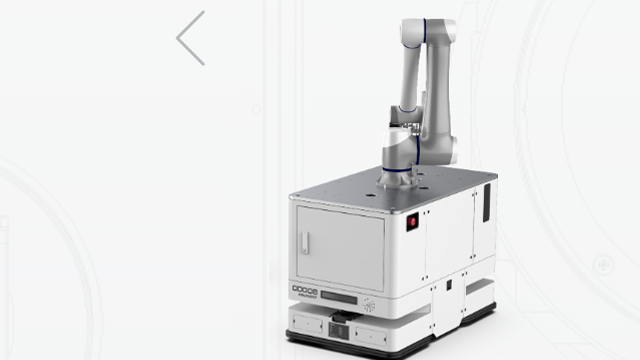
随着技术进步,更先进的导航方式不断涌现。激光导航通过在行驶路径周围安装反射板,AGV发射激光并采集反射信号,经三角几何运算定位,定位精确、路径灵活但成本较高。近年发展出基于SLAM技术的无反射板激光导航,无需辅助标志即可实现精细定位。惯性导航通过陀螺仪计算位置,短时精度高但误差随时间累积,通常作为辅助方式。二维码导航通过摄像头扫描地面二维码获取坐标,常与惯性导航结合,亚马逊Kiva机器人即采用此方式,灵活性高但二维码易磨损。视觉导航通过摄像头采集图像信息进行定位,具有比较高导航柔性,目前技术成熟度仍在提升中。SLAM导航被认为是未来主流方向,具有更高柔性和适应性。
激光导航和惯性导航**了更高精度的AGV导航技术。激光导航通常在AGV行驶路径周围安装激光反射板,AGV通过发射并接收反射的激光束,利用三角几何运算实时确定自身位置与方向。其优点是定位精确、地面无需其他设施,能灵活变更路径,但成本较高,对光线和能见度有一定要求。惯性导航则在AGV上安装陀螺仪,配合地面定位块信号,通过对角速率计算和信号采集来确定方位。该技术先进、地面处理工作量小,但对陀螺仪精度要求高,且对振动敏感,后期维护成本较高。目前,基于SLAM技术的无反射板激光导航因部署灵活而备受关注。AGV在高温、粉尘、异味等恶劣环境中稳定作业,保障员工远离危险区域。
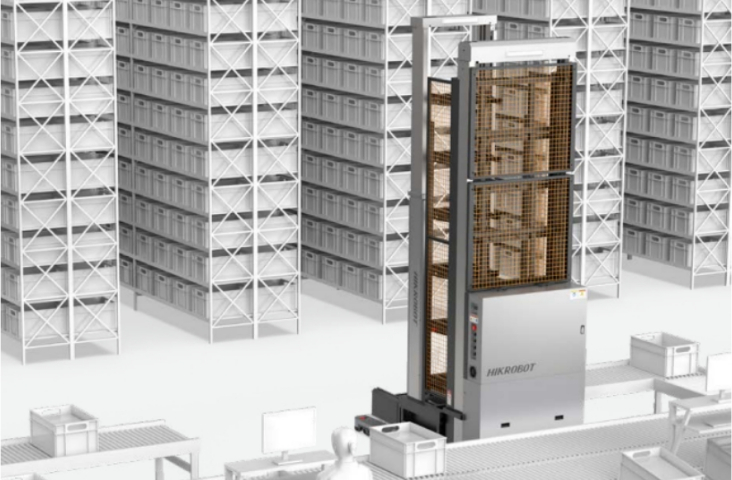
AGV在此处频繁穿梭,将刚脱模的医用针筒半成品从注塑机运送到组装机的振动盘料斗旁,整个过程必须避免引入额外的微粒或细菌。这些AGV采用了无线充电技术,无需插拔充电枪,因此不会因插拔动作产生摩擦微粒,充电板埋在AGV停靠位置的地面下,AGV只需停在充电板上方即可通过电磁感应进行充电,无任何外露触点。AGV的机身所有外露缝隙都经过密封处理,接缝处采用硅胶密封条或超声波焊接,使其光滑无缝隙,从而防止微生物在缝隙中滋生和藏匿,同时每天班后AGV会自动驶入**清洗消毒间,接受紫外线和过氧化氢蒸汽的熏蒸。AGV与生产系统联动,可实现按灯叫料、准时配送,减少在制品积压。江苏智能仓储AGV减少人工成本
RFID导航通过读取地面标签实现站点定位与任务识别。江苏移载型AGV案例
自动导引车,是装备有电磁、光学或激光等自动导引装置,能够沿规定路径行驶,具有安全保护及移载功能的无人驾驶运输车。作为轮式移动机器人的重要分支,AGV以电池为动力,通过计算机系统控制实现自主寻址与作业。其**价值在于行动快捷、结构简单、可控性强,且无需铺设固定轨道,活动区域不受场地限制,因此能充分体现物流系统的自动性和柔性。在智能工厂和智能物流体系中,AGV扮演着连接各生产环节的关键纽带角色,是实现高效、经济、灵活无人化生产的重要装备。江苏移载型AGV案例

- 浙江智能机械手技术原理 2026-10-28
- 江苏人性化模具计数器怎么安装 2026-10-28
- 江苏数据化模具计数器参考价 2026-10-27
- 上海如何挑选机械手租赁成本 2026-10-27
- 上海常见机械手技术原理 2026-10-26
- 江苏移载型AGV案例 2026-10-26
- 浙江智能仓储机械手行业解决方案 2026-10-25
- 江苏智能机械手租赁成本 2026-10-25



- 01 长沙KYN28配电柜
- 02 广州伊顿ups授权
- 03 标准AGV能耗分析
- 04 合肥高压万能断路器供应商
- 05 海安德系不锈钢鱼池水泵
- 06 虹口区电源线束品牌
- 07 信捷VH5-45P5-B供应商
- 08 云南盐矿矿山配电柜招投标厂家
- 09 亳州上门电力安全工器具监测哪家靠谱
- 10 丽水工控线束