四川机器人夹爪六维力传感器原理
关键词: 四川机器人夹爪六维力传感器原理 六维力传感器

 2026.10.29
文章来源:
使用六维力传感器时,稳定性是关键因素,尤其是在动态复杂的工业环境中。要获得稳定的测量数据,首先需合理安装传感器,确保其与末端执行器或测试工装的机械连接紧密且无松动,以减少机械振动对信号的干扰。传感器支持多种通讯接口,用户应根据控制系统选择合适的接口类型,并完成相应的参数配置。设备上线前,建议进行标定校准,通过配套的软件调整零点偏移和滤波参数,以适应具体的工作环境。使用过程中,传感器能够实时反馈 X/Y/Z 三轴力和三轴力矩,帮助识别接触力、夹持力及扭转力矩等多维力学信息,这些数据对于实现机器人柔性作业、碰撞检测和示教操作具有重要意义。动态工况下,传感器内置的姿态融合算法与多源数据补偿机制能够抑制温度漂移和交叉耦合误差,提升数据的连续性和稳定性。用户在调试阶段可通过技术支持调整滤波参数和耦合补偿系数,以适配特定的振动和干扰环境。深圳智游者科技有限公司提供完整的技术链路支持,涵盖选型测试、样机交付、固件调试及后期维护,确保客户在实际应用中能够获得持续稳定的力学数据输出,助力智能装备实现更细致的力感知和控制。协作机器人六维力传感器专为人机交互场景打造,支持实时力感知和反馈,提升协作效率。四川机器人夹爪六维力传感器原理
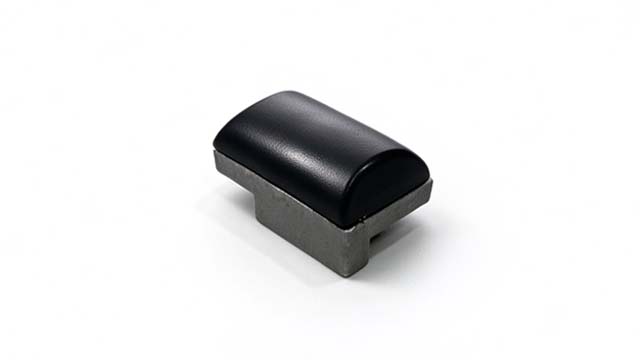
在许多紧凑型设备和智能终端中,空间限制成为传感器设计的主要挑战。微型六维力传感器通过高度集成的设计,能够在有限的安装空间内实现多维力学信号采集,为设备提供细致的力感知能力。OEM 定制服务则为客户量身打造符合其特定需求的微型传感器方案,包括结构尺寸、量程范围、通讯协议和输出格式等多方面的个性化调整。定制过程中,技术团队会根据客户的实际应用环境,进行滤波参数优化和输出协议调试,确保传感器在复杂工况下依然能稳定输出有效数据。微型传感器适合应用于精密装配设备、康复机器人、外骨骼系统等对体积和重量要求严格的场景,同时能够捕捉细微的力和力矩变化,实现设备对人体动作或微小力学变化的灵敏响应。配套的姿态融合算法和多源校准技术,进一步提升了传感数据的准确性和稳定性,减少了因环境干扰带来的误差。微型六维力传感器 OEM 定制既满足了小型设备的安装需求,也为客户提供了软硬件一体化的解决方案,降低了研发门槛。深圳智游者科技有限公司凭借深厚的算法积累和硬件设计能力,能够提供灵活的定制服务,支持从样机开发到批量生产的全流程技术支持,帮助客户实现产品的差异化竞争优势。吉林机器人力控六维力传感器协作机器人六维力传感器优化人机交互体验,实时反馈微小力变化,保障协作过程中的安全与顺畅。
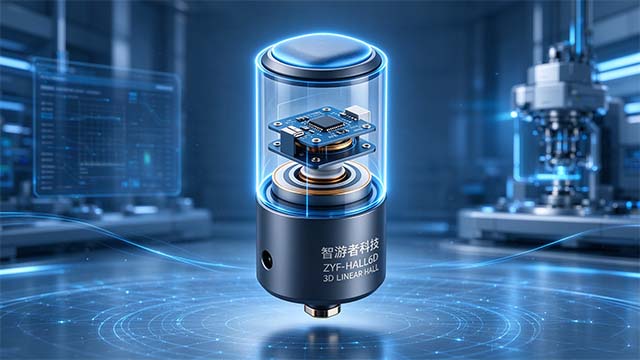
微型六维力传感器在空间受限的应用场景中展现出独特的价值,其设计既要满足体积小巧的需求,还需兼顾力学性能和数据输出的完整性。关键参数包括传感器的量程范围、灵敏度、分辨率以及通讯接口类型。量程的设定应符合设备实际受力范围,避免出现测量饱和或信号微弱难以识别的情况。灵敏度和分辨率决定了传感器对微小力和力矩变化的捕捉能力,尤其在精细操作和力控场景中尤为重要。微型传感器的结构设计需兼顾安装便捷性和机械强度,确保在紧凑空间内依然保持稳定的力觉采集性能。通讯接口方面,支持多种工业标准协议能够方便地集成到现有控制系统中,减少二次开发负担。滤波和解算算法的优化也不可忽略,微型传感器常面临环境干扰,算法调校能够提升动态响应的稳定性和数据的有效性。应用中,微型六维力传感器用于机器人末端工具、精密装配设备以及科研实验平台,帮助实现复杂力学信息的实时采集与反馈。深圳智游者科技有限公司依托深厚的算法积累和硬件研发实力,提供多款微型六维力传感器产品,支持定制参数调节和软硬件联合开发,满足不同客户对性能和体积的双重需求,助力智能装备在有限空间内实现多维力感知。
工业现场环境复杂多变,振动、温度变化及电磁干扰等因素常常影响传感器的性能表现。抗干扰六维力传感器通过结合多源数据校准和姿态融合算法,有效减轻这些干扰对力学数据的影响,提升动态工况下的测量稳定性。设备在运行过程中,传感器能够实时补偿温漂和交叉耦合误差,确保输出的力和力矩数据保持一致性和可靠性。比如在航空航天地面力学测试或特种装备力反馈检测中,传感器能适应恶劣环境,持续提供有效数据支持。抗干扰性能的提升减少了客户在二次开发和算法调试上的工作量,加快了项目推进速度。传感器支持多种工业通讯接口,能够无缝对接控制器和数据采集系统,方便客户实现远程监控和数据分析。深圳智游者科技有限公司依托完善的软硬件一体化方案和丰富的现场调试经验,致力于为客户提供适应复杂环境的抗干扰六维力传感器,助力智能装备实现稳定的力感知能力。高频输出六维力传感器支持快速响应力变化,满足动态力控和实时监测需求,助力智能装备实现高效精确操作。
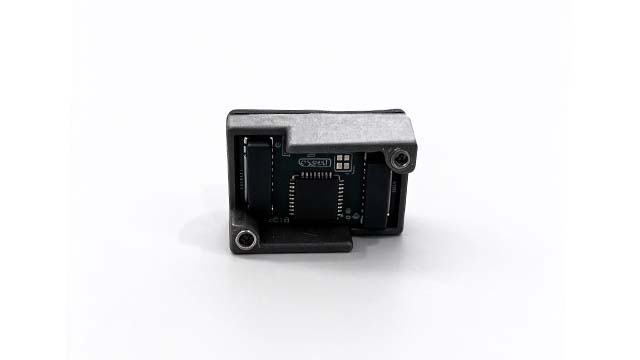
EtherCAT 作为工业以太网的重要协议,因其高速传输和确定性优势,成为许多自动化系统的首要选择通讯方式。在进行 EtherCAT 六维力传感器选型时,客户需要考虑传感器的通讯兼容性、数据更新速率以及在复杂工况下的表现。适配 EtherCAT 协议的六维力传感器能够快速传递三轴力和三轴力矩数据,满足实时力控和碰撞检测的需求,特别适用于工业机器人和自动化装配设备。选型过程中,客户还需关注传感器的定制能力,是否能够根据安装空间、量程和输出协议进行调整。高效的通讯接口配合企业自研的滤波解算算法,有助于提升数据的稳定性和可用性,降低设备的调试难度。深圳智游者科技有限公司提供的 EtherCAT 六维力传感器产品,结合软硬件一体化设计和多维力感知技术,能够满足客户多样化的应用需求,并通过完善的技术支持服务,协助客户实现设备的顺畅集成和稳定运行。国产六维力传感器凭借自主研发的算法与硬件一体化设计,满足工业机器人复杂力控需求,实现精确多维力反馈。RS485六维力传感器ODM开发
高稳定性六维力传感器采用多重校准技术,确保长期使用中数据波动较小,支持连续作业和精细力控需求。四川机器人夹爪六维力传感器原理
针对客户个性化需求,开展高精度六维力传感器的 ODM 开发成为提升设备性能的重要途径。ODM 开发既涵盖传感器硬件的定制设计,还包括针对客户安装空间、量程需求、精度指标和通讯接口的适配。通过结构适配、输出协议调试和滤波参数优化,产品能够更好地融入客户设备,实现力信号和力矩信号的同步精确输出。在开发过程中,技术团队会深入理解客户的应用场景,针对振动干扰、温度漂移等问题进行专项补偿,提升传感器在复杂工况下的稳定性和数据一致性。此类开发模式适合需要样机验证、小批量试产及后续量产的客户,灵活应对不同阶段的需求变化。深圳智游者科技有限公司凭借自主算法研发和丰富的惯性传感经验,能够提供从硬件到算法一体化的 ODM 服务,支持客户实现六维力传感器的定制化开发,助力智能装备在力感知领域实现更高水平的应用落地。四川机器人夹爪六维力传感器原理
深圳智游者科技有限公司是一家有着先进的发展理念,先进的管理经验,在发展过程中不断完善自己,要求自己,不断创新,时刻准备着迎接更多挑战的活力公司,在广东省等地区的电子元器件中汇聚了大量的人脉以及**,在业界也收获了很多良好的评价,这些都源自于自身的努力和大家共同进步的结果,这些评价对我们而言是比较好的前进动力,也促使我们在以后的道路上保持奋发图强、一往无前的进取创新精神,努力把公司发展战略推向一个新高度,在全体员工共同努力之下,全力拼搏将共同深圳智游者科技供应和您一起携手走向更好的未来,创造更有价值的产品,我们将以更好的状态,更认真的态度,更饱满的精力去创造,去拼搏,去努力,让我们一起更好更快的成长!

- 浙江微型六维力传感器应用领域 2026-10-27
- 四川高稳定性六维力传感器如何选型 2026-10-27
- 湖北霍尔效应六维力传感器OEM定制 2026-10-27
- 上海精密装配六维力传感器生产厂家 2026-10-27
- 湖北协作机器人六维力传感器OEM定制 2026-10-26
- 广东国产六维力传感器 2026-10-26
- 山东六维力传感器供应商 2026-10-26
- 四川高精度六维力传感器应用领域 2026-10-26



- 01 南昌矩形LVDS连接器
- 02 杭州电动叉车线束厂家
- 03 安徽有什么PVDF-TrFE柔性超声液位传感器制定
- 04 上海钐钴磁钢哪家好
- 05 旋转导向用HTADC12ES高温芯片应用
- 06 广州本地智能机箱按需定制
- 07 广东dToF雷视一体机统计
- 08 广西新型PVDF-TrFE声波与振动传感器专卖
- 09 南京什么是弹簧顶针
- 10 潮州插件式骨架BOBBIN