路堑边坡星地遥感VIMOS-UX
关键词: 路堑边坡星地遥感VIMOS-UX 无人机视觉位移监测系统

 2026.10.31
文章来源:
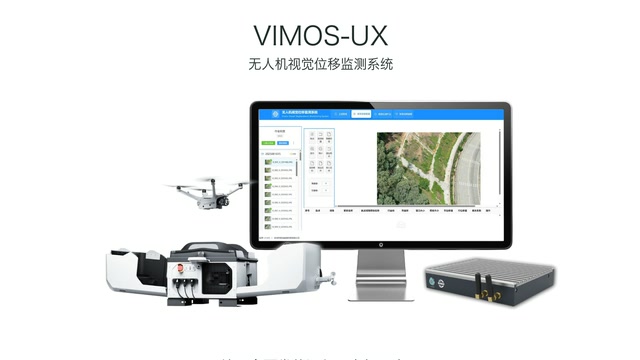
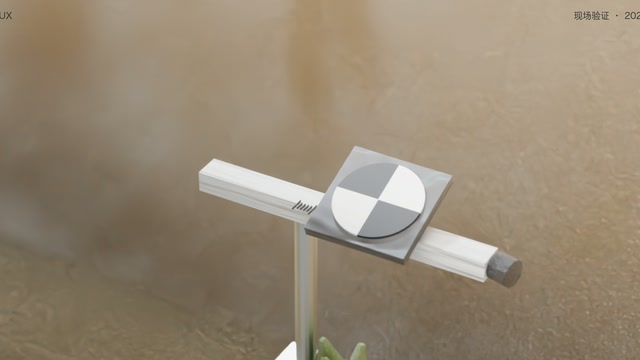
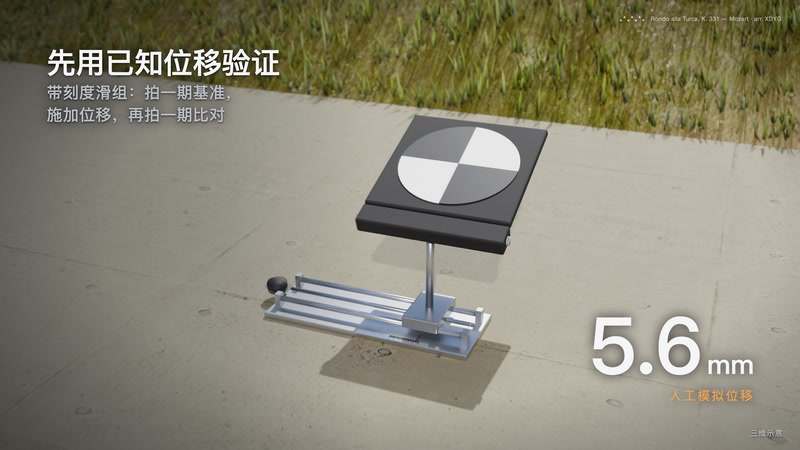
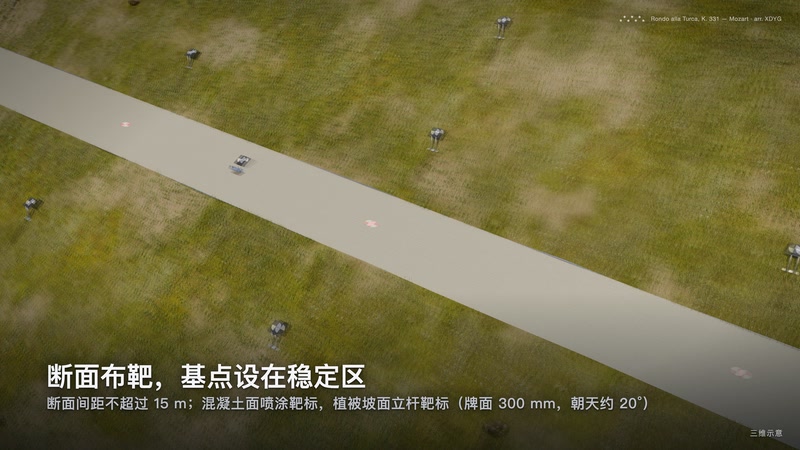
同是视觉位移监测,星地遥感有三种形态,选型看对象和频次。VIMOS-UX 无人机视觉位移监测系统适合长线状、分布散的边坡周期复测。VIMOS-FX 固定式测站适合少量重点部位的高频连续观测。VIMOS-RX 旋转式测站适合一片坡面上测点分散、需要地面连续巡测的场合。无人机受天气和夜间限制,地面测站可以补足这些时段。三者可以共用同一套数据平台。一条线路上,可以无人机看全线,地面测站盯重点。选型时先列出测点分布、需要的频次和现场供电条件。再按这三项对照选择。方案阶段,星地遥感会给出组合建议和各自的适用边界。 靶标可用背胶粘贴,也可用膨胀螺丝固定在混凝土面上。路堑边坡星地遥感VIMOS-UX
无人机视觉位移监测系统
管理单位在使用平台时,通常需要掌握几项基本操作:查看各测点的时序曲线和成果表;按时间段和测点导出数据;设置提醒阈值;查看各期原始影像和靶标识别结果,复核异常数据;以及生成监测报告。平台设计成面向监测管理人员,不要求用户理解算法细节,但提供足够的数据和影像用于复核,也支持对接已有系统。平台还提供使用记录和操作日志,管理员可以看到谁在什么时间查看或导出了哪些数据。对于涉及多个部门的项目,可以按角色设置权限,业主、设计、施工和监测单位各自看到需要的内容。 公路边坡无人机位移监测系统代理施工扰动区和填方边坡变化较快,可以把复测周期缩短到每天多期。
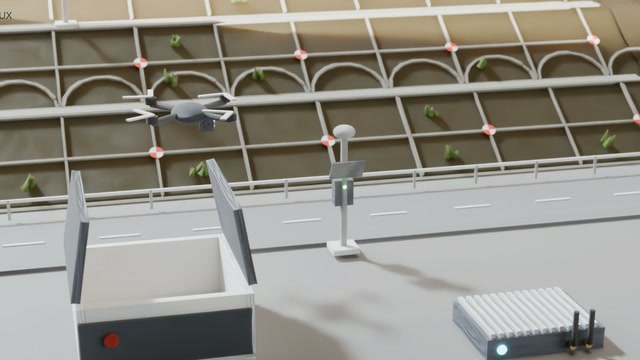
采集频次可以按工况分级设置。常规期每日一至两期,满足周期监测;汛期、强降雨后、地震后或预警期,加密到每日多期;在重点部位可以与地面视觉位移监测站配合,实现连续观测。频次越高,数据越密,对机场、电池和算力的占用也越多,需要在监测需求和运行成本之间取舍。实施通常分为几个步骤:收集边坡设计、勘察和既有监测资料,现场踏勘;确定断面、监测点和参考点位置;靶标基础施工与机场安装调试;规划航线并试飞,检查影像质量;首期采集建立基准;转入周期运行并数据入库;定期检查靶标和设备,必要时增补监测点。每一步都有对应的记录和检查,便于后期复核。如需了解无人机视觉位移监测系统的方案与配置,可向星地遥感咨询边坡条件、监测频次与成果形式。
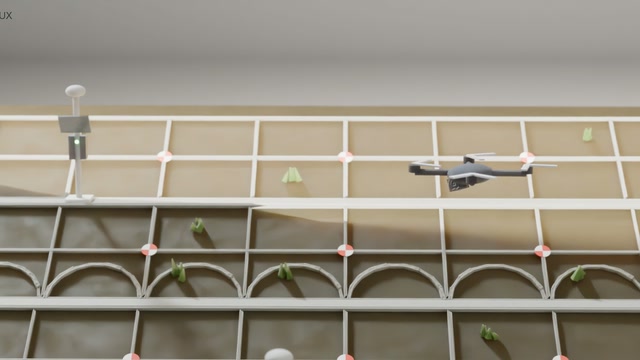
这项技术也有适用边界。靶标需要能够安装并被无人机稳定拍到,因此不适用于无法布设靶标的场景;持续的浓雾、暴雨和强风会使无人机无法飞行,造成观测间隔;强逆光和剧烈的光线变化会影响成像质量。此外,无人机方案的时间分辨率受限于飞行条件,对需要秒级连续观测的对象,应配合地面视觉测站使用。了解这些边界,有助于选择合适的监测方案。在这些情况下,更合适的做法是把无人机视觉位移监测与其他手段组合使用,或者另选更适合的手段。方案阶段把适用条件说清楚,比事后解释为什么没有取得预期的数据更有价值。 坡上的靶标不带电,不需要拉线,也没有通信模块。
星地遥感为 VIMOS-UX 无人机视觉位移监测系统做方案,一般分五步。先收集边坡设计资料、地形图和既有监测资料。再到现场踏勘,确认机场位置、空域和网络条件。然后确定断面、测点和参考点的布设。接着规划航线,安排试飞,检查靶标成像。试飞合格后采集基准期,系统正式运行。每一步的结论都写入方案文件。业主可以在关键节点参与确认。方案里同时写明精度条件和适用边界。监测周期内如需调整,按变更记录处理。这样,方案、布设和成果之间可以逐项对应。方案文件经业主确认后再组织实施。 星地遥感提供无人机视觉位移监测的方案设计、靶标供货和平台服务。路堑边坡星地遥感VIMOS-UX
任何一个成果数字都能回到当期原始影像,核对靶标识别与解算的每一步。路堑边坡星地遥感VIMOS-UX
很多管理单位已经买了行业无人机和机场,常问能不能直接用上。VIMOS-UX 无人机视觉位移监测系统已适配 M300、M350、M400、M4E/T、M4D/TD 等机型,以及大疆机场 3。原有设备继续承担巡检,加装的是视觉计算单元和靶标。计算单元运行 Linux 系统,配 16 GB 内存、512 GB 存储和 6 TOPS NPU。靶标识别和三维位移解算都在这台单元上完成。无人机不需要挂载额外的测量载荷。同一架飞机,上午可以飞巡检航线,下午可以飞监测航线。设备复用减少了重复采购。星地遥感会在供货前核对现有机型、固件和机场网络条件。适配确认后再进入靶标布设。 路堑边坡星地遥感VIMOS-UX

- 水库库岸云台视觉位移监测报价 2026-10-27
- 尾矿库坝体VIMOS-RX 2026-10-27
- 桥梁地基雷达形变监测公司 2026-10-26
- 全天候高陡边坡形变监测雷达 2026-10-26
- 排土场旋转式视觉位移监测设备 2026-10-25
- 水库库岸旋转式视觉位移监测费用 2026-10-25
- 视觉位移监测站厂家直销 2026-10-24
- 排土场MIMO毫米波雷达监测 2026-10-24



- 01 无须铺设管网灭火设备价格
- 02 温州单柜动环监控哪家好
- 03 深圳饰面板砖装修设计
- 04 浦东新区筋膜枪控制板打样
- 05 定期复测无人机位移监测系统品牌
- 06 南宁自启动灭火绳供应厂家
- 07 广东应急通信费用
- 08 河北全自动无线开关量传输模块服务标准
- 09 重庆环保无害灭火装置供应厂家
- 10 SOC蓝牙芯片市场