巡检机器人中标
关键词: 巡检机器人中标 隧道巡检机器人

 2026.11.05
文章来源:
在隧道运维中,应急检测是应对突发情况(如地震、洪水、交通事故)的关键环节,传统人工应急检测响应慢、风险高,难以快速评估隧道受损情况。成都中科图测科技有限公司(简称中科图测)研发的 Ziki-T 型隧道巡检机器人,具备快速部署、应急响应的特点,可在隧道突发情况后快速投入检测,为应急处置提供及时数据支持。该隧道巡检机器人采用模块化设计,可快速拆解与组装,通过车辆运输至隧道现场后,30 分钟内即可完成部署并启动检测;同时,其搭载的应急通信模块,可在网络中断情况下,通过卫星或无线电台传输关键检测数据,确保应急指挥中心及时掌握隧道受损情况。中科图测拥有丰富的应急检测项目经验,其技术团队可根据隧道突发情况类型,为隧道巡检机器人制定专项应急检测方案,明确检测重点区域与参数,确保快速获取关键数据。此外,隧道巡检机器人还能在应急检测后,生成应急评估报告,为救援人员进入隧道、制定修复方案提供安全依据,有效提升隧道应急处置的效率与安全性。机器人可实现厘米级的定位与可靠的避障功能。巡检机器人中标
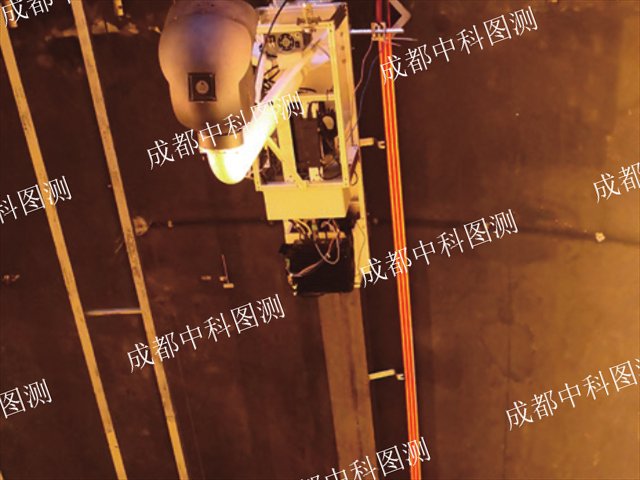
在无GPS信号的封闭隧道内实现准确、稳定的自主移动,是隧道巡检机器人面临的首要技术挑战。成都中科图测科技有限公司采用了以激光雷达SLAM为主,视觉辅助、惯性导航等多源信息融合的导航方案,使机器人能够在复杂的隧道环境中实现厘米级的定位与可靠的避障功能。同时,针对长距离巡检的续航需求,我们提供了大容量锂电池组与智能能耗管理系统的组合方案,支持机器人一次充电完成数公里乃至十余公里的巡检任务,并可选配自动充电桩,实现真正的全天候无人化运营。中科图测在主要技术上持续投入,确保了隧道巡检机器人产品力的前沿地位。成都隧道裂缝检测机器人开发公司致力于让智能巡检的福祉覆盖到所有类型的隧道设施。

在隧道工程长期运营与维护过程中,结构病害的准确监测是保障通行安全、延长隧道使用寿命的主要环节。传统人工巡检模式不*面临作业环境恶劣、检测效率低下的问题,还易因人为误差导致病害漏检、误判,难以满足现代隧道管理的精细化需求。成都中科图测科技有限公司作为精密视觉测量解决方案领域的先进企业,针对性推出 Ziki-T 型隧道巡检机器人,为隧道检测难题提供了专业化技术方案。该隧道巡检机器人以自主移动技术为基础,搭载高精度视觉采集模块与智能分析系统,可对特长及复杂隧道内的裂缝、渗漏水、衬砌剥落等结构病害进行自主巡航监测。作业过程中,机器人能准确实现病害定位,结合深度学习算法完成智能病害识别与量化测量,有效规避人工巡检在高危环境下的安全风险,同时将检测效率提升 3 倍以上。依托中科图测在计算机视觉领域 15 年以上的技术积累,隧道巡检机器人还具备复杂时空环境适应能力,无论是低光照、高湿度的隧道内部环境,还是多弯道、长距离的隧道结构,都能稳定运行并输出高精度检测数据,为隧道运维单位提供 “监测 - 分析 - 报告” 全流程支持,助力智慧隧道建设落地。
随着 “新基建” 政策的推进,智慧交通成为基础设施建设的重点领域,隧道作为智慧交通的重要组成部分,其智能化检测需求日益增长。成都中科图测科技有限公司研发的 Ziki-T 型隧道巡检机器人,顺应智慧交通发展趋势,以智能化、数字化检测能力,助力智慧交通基础设施建设。该隧道巡检机器人不*能实现隧道病害的自动化检测,还能为智慧交通平台提供实时、准确的隧道状态数据,成为智慧交通数据采集的重要节点;同时,其搭载的 5G 通信模块,可实现检测数据的高速传输,满足智慧交通平台对数据实时性的需求。中科图测拥有丰富的智慧交通项目经验,可根据智慧交通平台的整体规划,为隧道巡检机器人设计数据接入方案,确保检测数据与智慧交通平台的交通流量监测、应急调度、养护管理等功能协同联动,实现隧道运维与智慧交通的一体化管理。此外,隧道巡检机器人还能通过 AI 算法分析隧道状态与交通流量的关联性,为智慧交通平台优化交通调度、提升通行效率提供数据支撑,推动智慧交通建设向 “全要素感知、全流程智能” 发展。公路隧道裂缝检测机器人采购推荐咨询成都中科图测科技有限公司。
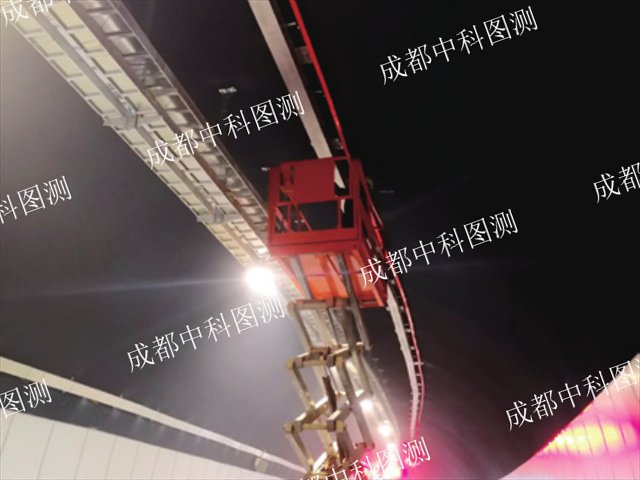
对于拥有庞大隧道网络的管理机构(如高速公路集团、铁路公司)而言,实现资产的精细化管理的挑战巨大。成都中科图测科技有限公司的隧道巡检机器人系统,能够为其提供集团级的数字化管理视图。在集团中心,管理者可以宏观掌握所有隧道资产的总体健康状况;在路段分公司,可以聚焦于所辖隧道的具体问题与养护计划;在养护班组,则可以获取较详细的病害清单与维修指令。这种从宏观到微观的无缝衔接,使得隧道巡检机器人成为实现隧道资产全路网、全生命周期精细化管理的主要工具。隧道巡检机器人具备“实时监测+智能预警+数据溯源”的功能闭环。公路隧道裂缝检测机器人厂家推荐
隧道巡检机器人,智能识别隧道渗漏问题。巡检机器人中标
隧道巡检机器人的系统架构由轨道机器人、光学吊舱、机载工控机和地面工作站四个部分构成,这一分工值得逐层审视。轨道机器人是移动平台,负责承载传感载荷并沿轨道行进;光学吊舱是感知前端,采集隧道内部的图像信息;机载工控机是边缘计算节点,将图像通过无线网络传输至地面;地面工作站是算力后端,运行计算机视觉算法完成裂缝位置与宽度的提取。将重度计算放在地面工作站而非全部压在机载端,是一种务实的架构选择:机载工控机的功耗、散热和重量受到轨道承载能力和隧道环境的约束,而地面工作站可以配置更强的算力资源,同时便于算法的集中升级和维护。无线传输承担了从移动端到固定端的图像数据搬运,使机器人的“感知”与“计算”在物理上解耦。巡检机器人中标


- 非接触位移计现状 2026-11-05
- 视觉状态感知测量系统公司 2026-10-21
- 成都三维重建测量系统厂家 2026-10-21
- 高速摄影测量应用 2026-10-21
- 桥梁拼装视觉测量公司 2026-10-20
- 高精度 视觉测量系统价格 2026-10-20
- 视觉对接测量设备 2026-10-20
- 双目立体视觉测量价格 2026-10-20




- 01 重庆防水专业灯光租赁
- 02 港闸区彩色打印激光数码复合机
- 03 小型打印机出租价格
- 04 保健食品蓝帽子注册多久
- 05 克旗代理工商年检咨询
- 06 武汉ICT治具生产批发
- 07 开封多渠道一站式运营平台哪个好
- 08 滨州专业视频会议集成供应商如何选
- 09 江苏配件去毛刺机设备采购
- 10 候车厅用AI数字人智能交互一体机厂家