河南智能采摘机器人供应商
关键词: 河南智能采摘机器人供应商 智能采摘机器人

 2026.11.06
文章来源:
苹果采摘机器人是智慧农业解决果园用工难题的装备,针对我国苹果主产区丘陵地形复杂、人工采摘效率低、成本占比高的痛点,已形成从单臂到多臂协同的技术谱系。其**架构由多模态视觉感知、多自由度机械臂、仿生末端执行器与移动底盘构成,视觉系统采用深度学习算法,在 0.015 秒内完成果实识别与成熟度判断,可有效应对枝叶遮挡与复杂光照。机械臂比较高可触及 3 米处果实,配合 “旋转 — 水平拽拉” 仿生采摘模式,实现无损采收,单臂单果平均耗时 7.5 秒,单台多臂设备每小时可采摘 800 个,相当于 5-8 名人工的工作量。在陕西黄陵等试验站,“大娃”(高处采摘)与 “小娃”(低处采摘)双机协同,搭配转运机器人构建 “采摘 — 转运” 一体化系统,10 分钟即可完成单株果树采收,夜间作业能力进一步提升产能,彻底颠覆传统 “梯子 + 果篮” 的作业方式。随着技术迭代,其正朝着轻量化、低成本方向发展,加速规模化果园的智能化转型。熙岳智能智能采摘机器人的研发遵循可持续发展理念,注重资源的高效利用。河南智能采摘机器人供应商
智能采摘机器人
智能采摘机器人搭载多光谱摄像头,可识别果实成熟度。多光谱摄像头作为机器人的“眼睛”,能够捕捉可见光和不可见光范围内的多种光谱信息,覆盖从紫外线到近红外的波段。不同成熟度的果实,在这些光谱下会呈现出独特的反射、吸收和透射特性。例如,成熟的苹果在近红外光谱下反射率较高,而未成熟的苹果反射率较低。机器人通过分析多光谱图像数据,结合预先训练好的算法模型,能够快速且地判断果实是否达到采摘状态。这种技术不避免了人工判断的主观性和误差,还能在复杂光照条件下保持稳定的识别效果,有效提升了采摘果实的品质和一致性,极大减少了因采摘过早或过晚造成的损失。猕猴挑智能采摘机器人供应商熙岳智能智能采摘机器人在采摘过程中,可同步记录果实生长位置信息,助力果园管理。
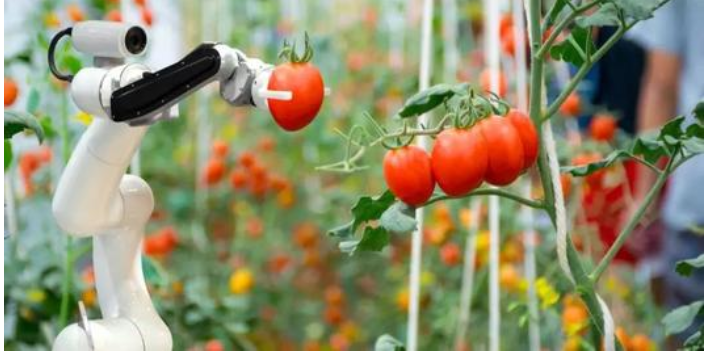
采摘机器人的智能化升级,主要体现在自主决策、自适应调整、远程控制三个方面,进一步提升了机器人的作业自主性和灵活性,减少人工干预,推动农业采摘向无人化方向发展。自主决策能力是指采摘机器人能够根据作业环境和果实状态,自动制定采摘计划,例如根据果实的成熟度、分布密度,自动调整采摘顺序和路径,优先采摘成熟度高、易采摘的果实;自适应调整能力是指机器人能够根据果实的大小、形态、软硬程度,自动调整机械臂的作业角度和末端执行器的夹持力度,适配不同类型的果实,避免果实损伤;远程控制能力是指操作人员可通过手机、电脑等终端设备,远程监控机器人的作业状态、位置信息,远程下达采摘指令,甚至远程操控机器人作业,适用于危险、偏远的作业区域,提升作业安全性。
智能采摘机器人可同时处理多种不同大小的果实。智能采摘机器人的设计充分考虑了果实大小的多样性,其机械臂和末端执行器具备灵活的调节能力。机械臂的关节活动范围较大,能够适应不同高度和位置的果实采摘需求;末端执行器采用可变形或多模式的结构设计,如具有多个可运动的手指或可伸缩的吸盘。当遇到不同大小的果实时,机器人的视觉系统会首先识别果实的尺寸,然后控制系统根据果实大小自动调整末端执行器的形态和抓取参数。对于较小的果实,如蓝莓,末端执行器的手指会精细调整间距,以抓取;对于较大的果实,如西瓜,吸盘会根据西瓜的形状和重量调整吸力大小,确保抓取牢固。同时,机器人的分拣系统也能对采摘下来的不同大小果实进行分类处理,将它们分别放置在对应的容器或输送带上。这种能够同时处理多种不同大小果实的能力,使智能采摘机器人适用于多种果园场景,提高了其通用性和实用性。熙岳智能智能采摘机器人的推广应用,为农业现代化发展提供了有力支撑。

柑橘采摘是劳动密集型产业的典型**。柑橘采摘机器人通常采用“摇撼-收集”或“选择性采摘”两种模式。前者通过振动树干使果实脱落,下方有伞状收集装置承接;后者则更为精密,使用3D视觉定位每个果实,计算比较好抓取路径。机器人手臂配备的旋转夹持器可以巧妙地拧下果子,真空吸盘则能无损转移果实。在以色列、西班牙等柑橘出口大国,这类机器人能24小时不间断工作,克服了人工采摘的时效制和劳动力短缺问题。它们还能集成重量、色泽和表面瑕疵检测功能,实现采摘、初选一体化。对于果农而言,一次性投入虽然较高,但长期来看降低了人力成本和管理复杂度。熙岳智能智能采摘机器人的材质具有抗腐蚀、抗老化的特点,延长了设备使用寿命。吉林AI智能采摘机器人私人定做
熙岳智能智能采摘机器人能适应不同行距的果园种植模式,无需对果园进行大规模改造。河南智能采摘机器人供应商
茶叶采摘对“一芽一叶”或“一芽二叶”的标准有严苛要求,传统机械难以实现选择性采摘。中国农业科学院研发的茶芽采摘机器人通过三重识别系统解决问题:首先通过偏振滤光相机消除叶面反光干扰,再利用热成像区分新生芽叶与成熟叶片,通过激光测距精确判断芽叶空间位置。机械手采用双指式设计:下方为带压力反馈的V型托架,上方为旋转式切割器,确保切割面平整利于伤口愈合。机器人每采摘500克鲜叶即自动称重分装,并记录采摘时间、区位等溯源数据。在杭州龙井茶区的测试表明,机器人采摘的特级茶比例达78%,优于熟练茶农的65%,且采摘时间严格控制在晨露干后的黄金三小时内。河南智能采摘机器人供应商



- 01 巧旭CQG不锈钢立式管道磁力泵系列
- 02 立体批花机大概费用
- 03 吉林中型方形冰
- 04 成都逻辑IC芯片去字价格
- 05 嘉兴亚克力厚片吸塑厂家直销
- 06 西藏质量好的反应釜定制厂家排名
- 07 四川炉管哪个好
- 08 上海碳钢衬四氟管道价格
- 09 无锡双开门货淋室多少钱
- 10 平顶山封头厂家定制