近距离激光传感器小批量采购
关键词: 近距离激光传感器小批量采购 短距离激光传感器

 2026.11.06
文章来源:
短距离激光传感器安装需要同时考虑投光、受光和被测表面条件。以下内容依据LC-S说明书的安装与注意事项整理,属于工况评估要点,不已验证所有材料和设备场景。LC-S资料对旋转对象的安装方向作了说明,以减轻上下振动和位置偏移的影响。评估旋转工件测量时,应将传感器读数与工件真实几何变化分开分析。夹具偏心、主轴跳动和支架振动都可能影响结果,因此需要在实际转速和夹持状态下验证,而不是只测静止样件。项目确认时应保留型号、接线和样件测试记录;任何参数或安装条件发生变化,都应重新检查判定结果,不能沿用原有结论。ToF 传感器耐抗外来光线干扰,以确保可靠的工作。近距离激光传感器小批量采购
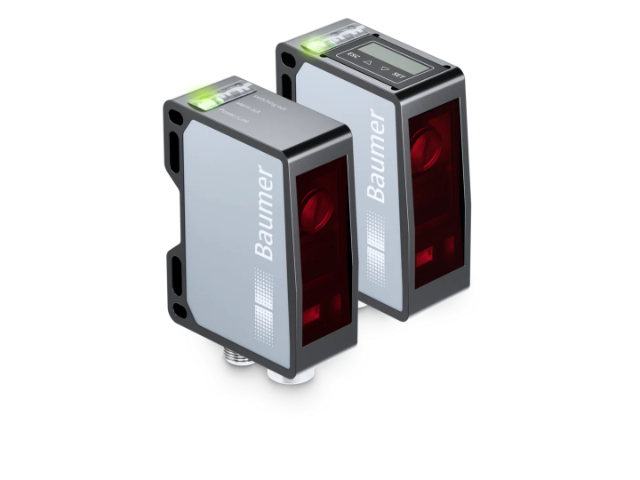
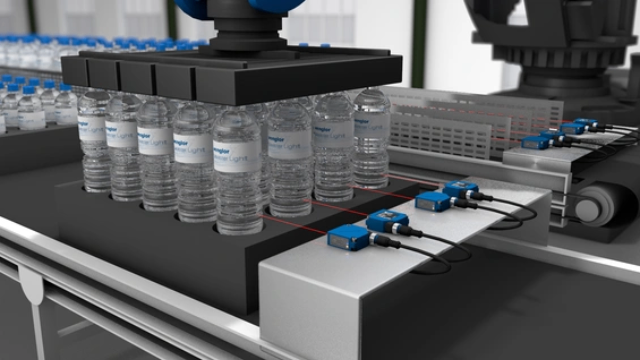
在汽车制造中使用飞行时间法激光测距传感器区分车身部件的型号在汽车行业,在总装过程必须可靠识别不同类型的车身部件并准确确定部件的位置。在设定的光点处会有表面形状、光泽度和颜色的区别。例如,使用多个wintec飞行时间法激光测距传感器检查金属螺栓是否存在,以便区别部件类型。传感器可以在高反射、高光强、大倾斜角或者并排安装情况下工作且不受影响。特点概览即使处于极度倾斜的位置,依然能够通过wintec实现对黑色对象的可靠识别通过wintec技术避免相互影响通过wintec技术免受背景光亮的干扰通过wintec技术可靠识别具有光泽度的物体设有2个彼此的切换输出端近距离激光位移传感器黑色目标测量注意事项穿梭运输车上安装了飞行时间法激光测距传感器,收集有关仓储位置内物品位置和数量的准确信息。
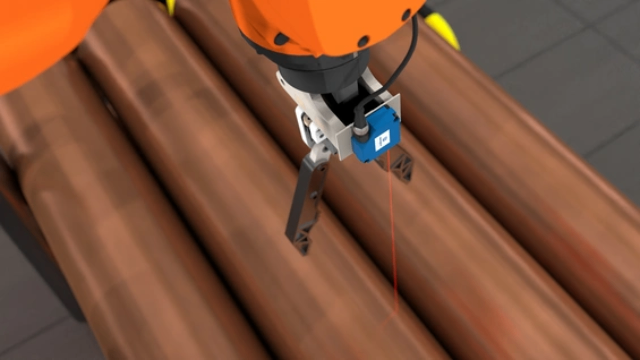
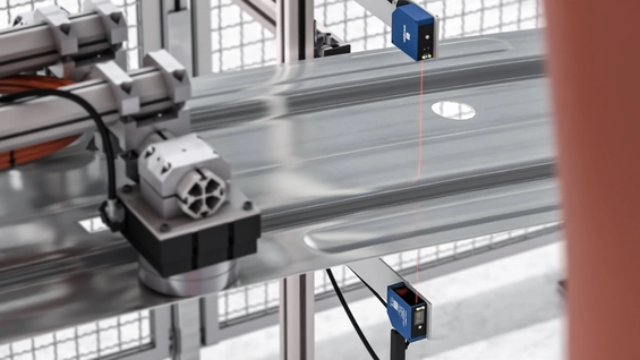
在电子行业,电路板固定在运输模块侧面并输送,这可能导致电路板挠曲为了使焊接机器人能够补偿这种挠曲,并在电路板和焊头之间保持理想的距离,必须测量电路板的挠曲。为此安装一个三角测量用激光测距传感器,该传感器从下方多次测量电路板的几个点。控制器根据测量值建立轮廓。尽管颜色不同并且焊垫光亮,传感器仍能准确测量,确保焊接可靠。在钢铁行业,通过搬运机器人自动抓取和转装金属管时,必须测量管道与机器人之间的准确距离。为此在机器人夹钳上直接安装一个采用wintec技术的飞行时间法激光测距传感器。铝、镀锌钢、铜,甚至黑色光亮的或锈蚀表面等各种管材不会影响测量结果的精确性。测量堆垛后,机器人抓取上面的管子,将其翻转,然后开始下一步测量
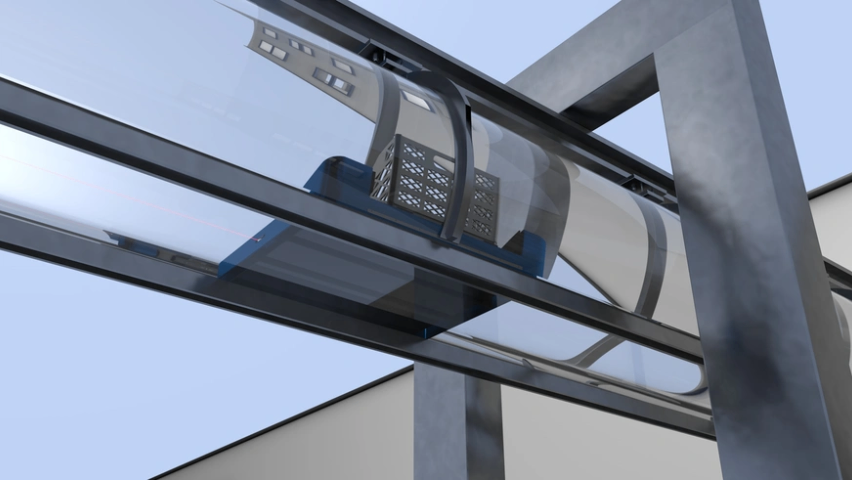
短距离激光传感器安装需要同时考虑投光、受光和被测表面条件。以下内容依据LC-S说明书的安装与注意事项整理,属于工况评估要点,不已验证所有材料和设备场景。LC-S资料提示使用M3螺丝安装,并给出0.5牛米拧紧力矩。机械设计应结合说明书尺寸和安装孔安排支架,不能通过过度紧固来弥补支架刚度不足。完成装配后应检查传感器是否偏斜、光路是否被遮挡,并在设备运动状态下确认安装稳定性。实际应用应根据目标材质、位置变化和控制要求进行联调,重点检查正常状态及异常状态,避免只凭一次静态读数确定适用性。为了能够保证连续供料,用超声波测距传感器检查料箱的堆叠高度。
短距离激光传感器安装需要同时考虑投光、受光和被测表面条件。以下内容依据LC-S说明书的安装与注意事项整理,属于工况评估要点,不已验证所有材料和设备场景。在狭窄场所或凹陷部位测量时,LC-S说明书要求避免遮挡投光与受光光路。设计安装位置不能只看激光点是否照到目标,还要给反射光进入接收窗口预留空间。对于深槽、孔口和夹具包围的位置,应先检查完整光路,再用实际工件验证可测性,不能按外形尺寸判断。实际应用应根据目标材质、位置变化和控制要求进行联调,重点检查正常状态及异常状态,避免只凭一次静态读数确定适用性。通过飞行时间法激光测距传感器为高架仓库穿梭运输车传输仓储位置实现货物在多层高架仓库中的全自动出入。CMOS短距离激光传感器接线
飞行时间 (ToF) 激光测距传感器采用 wintec(wenglor 无干扰技术)。近距离激光传感器小批量采购
传输时间(ToF)激光测距传感器以光传递时间测量原理工作,可以覆盖高达10,000mm的工作范围,因此即使远距离也能可靠识别物体。ToF传感器耐抗外来光线干扰,以确保可靠的工作。在电子行业,电路板固定在运输模块侧面并输送,这可能导致电路板挠曲为了使焊接机器人能够补偿这种挠曲,并在电路板和焊头之间保持理想的距离,必须测量电路板的挠曲。为此安装一个三角测量用激光测距传感器,该传感器从下方多次测量电路板的几个点。控制器根据测量值建立轮廓。尽管颜色不同并且焊垫光亮,传感器仍能准确测量,确保焊接可靠。近距离激光传感器小批量采购

- 近距离激光测距传感器限定教导 2026-11-05
- 背景物体判别用短距离激光位移传感器 2026-11-05
- 非接触式短距离激光测距传感器选型指南 2026-11-05
- 移动目标位置检测用短距离激光传感器选型 2026-11-05
- 近距离激光测距传感器采购渠道 2026-11-05
- 短距离激光传感器支架安装 2026-11-04
- 近距离激光传感器定时器设置 2026-11-04
- 非接触式短距离激光传感器技术资料 2026-11-04


