天津激光跟踪焊接机器人一体化
关键词: 天津激光跟踪焊接机器人一体化 焊接机器人

 2026.11.06
文章来源:
图灵智造焊接机器人可以按照产能节奏分步投入,初期采购单台工作站满足基础订单,后续订单增长时叠加设备。设备支持 24 小时不间断运行,在订单集中阶段可以安排夜班生产,扩充产出。双工位轮换结构,一个工位焊接,另一个工位完成工件拆装,压缩机器人待机空转时间。多台机器人之间可以联动排布,组成连续焊接产线,分配不同工序。机器人作业节拍稳定,生产计划更容易测算,排产规划精度提升。对比人工班组,产能不受人员排班、休假因素影响,订单交付节奏可控。设备折旧周期较长,长期持续使用可以摊薄投入成本。对于淡旺季差异明显的工厂,淡季可以减少开机台数,旺季满负荷运转,适配波动订单,产能调节空间充足。图灵焊接机器人可对接工厂 MES 系统,焊接参数全程留存,实现生产工艺标准化可追溯。天津激光跟踪焊接机器人一体化
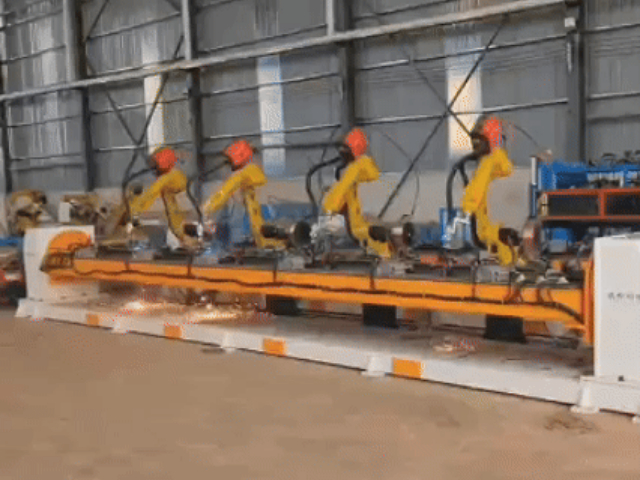
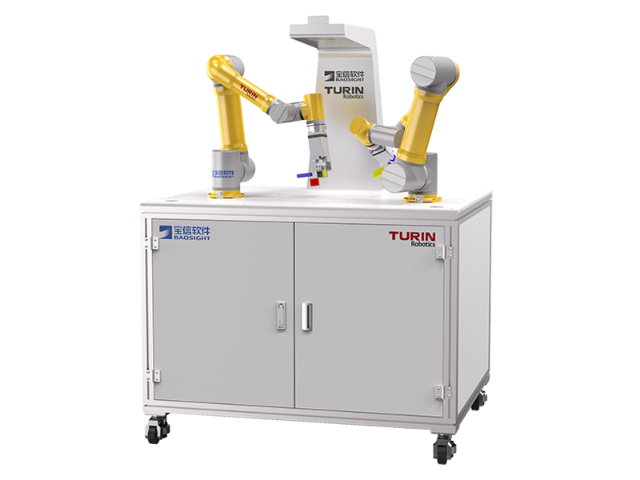
图灵智造氩弧焊焊接机器人依靠电弧热实现金属连接,在惰性保护气体氛围下,电弧持续熔化母材与填充焊丝,冷却之后形成连续焊缝。机器人本体按照预设轨迹带动焊枪移动,维持电弧长度、行走速度稳定,减少人工操作带来的参数波动。保护气体持续从焊枪喷嘴送出,隔绝空气,降低焊缝位置出现氧化、气孔的概率。系统支持直流、脉冲电流模式切换,脉冲模式更适合薄板工件,控制热输入量,减少板材变形。机器人可以搭配激光跟踪装置,工件摆放出现小幅偏移时,系统采集焊缝位置信号,实时修正运动轨迹。整套系统包含机器人本体、焊接电源、送丝机构、气路组件、传感单元以及控制主机。调试阶段需要设定电流区间、气体流量、摆动模式,通过试焊试样调整参数,直到焊缝成型达到图纸要求标准。日常运行中需要定期检查气路密封性、导电嘴损耗情况,按时更换消耗配件。天津激光跟踪焊接机器人一体化图灵氩弧焊机器人工作站搭配变位机,实现工件多角度无死角自动化氩弧焊接作业。

焊接机器人稳定运行依靠周期性维保计划,维保分为日点检、周维护、月维保、季度维保、年度维保。每日开机前,操作人员检查急停、安全联锁、气路、水冷、烟尘装置,查看有无报警、管线破损;每日下班清理焊枪飞溅、传感器镜头。每周紧固外部接线端子,检查管线包磨损,清理控制柜散热滤网。每月检查减速机润滑油位、变位机轴承状态,校准 TCP 工具中心点。季度检查激光器光学窗口、送粉器管路,测试跟踪传感器识别效果。年度维保由技术人员开展,检查各轴背隙、电气元件老化情况,更换老化密封件、线缆。维保记录留存归档,通过记录统计部件损耗规律,调整备件备货量。发现早期微小异常及时处理,避免小故障发展成停机故障。维保计划可以根据车间开机时长适当调整,高负荷连续生产工况缩短维保间隔。
人工焊接受身体状态、熟练度影响,同批次工件焊缝质量波动区间大,返修率存在不确定性。焊接机器人参数固定,轨迹重复,焊缝一致性更好,返修占比下降。熟练焊工培养周期长,人员流失之后,新上手人员需要一段时间才能稳定产出。机器人操作岗位培训周期短,人员重点学习程序调用、装夹、点检工作,上手门槛更低。长时间高强度焊接作业,人工容易疲劳,机器人不受疲劳因素影响,夜班、节假日排班生产更容易落地。同时机器人作业隔离操作人员,劳保投入、职业病相关风险管控成本有所降低。当然机器人前期需要一次性投入,配套工装、供电、除尘基础设施。适合订单具备持续性、对焊缝一致性有要求、焊工招聘压力大的制造企业。可以先上马一台工作站试运行,对比一段时间人工和自动化的生产数据,再决定后续扩产计划。搭载激光视觉焊缝追踪系统,图灵智造焊接机器人可自动修正轨迹适配工件偏差。
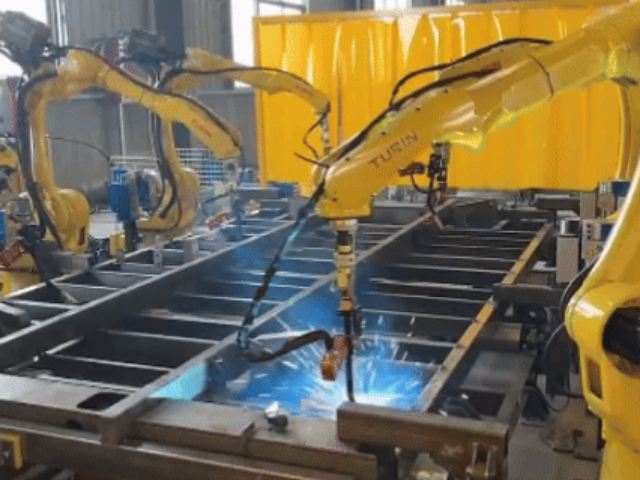
五金工具、安防机柜、防护栏、仓储支架等产品,产量大、款式更新频繁,适合焊接机器人自动化生产。机柜钣金壳体以点焊为主,快速完成板材拼接;护栏、支架长焊缝采用氩弧焊连续焊接;部分装饰类精密五金件选用激光焊接,减少后续打磨。这类产品外观要求高,焊缝飞溅少、成型均匀,可以降低表面处理成本。订单经常小批量多批次,机器人调用不同程序快速换款,不用长时间停线改工装。激光切割模块可用于管材、板材开料,下料之后直接焊接,缩短生产链路。工作站做成双工位轮换形式,持续产出,匹配电商订单、工程订单交替的节奏。备件备货以喷嘴、电极帽这类消耗件为主,现场维保简单。企业可以逐步替换人工焊接工位,缓解熟练焊工招募压力,稳定交付周期。依托 45 年机器人研发积淀,图灵焊接机器人性能对标进口机型,采购与维保成本直降 25%。辽宁焊接机器人用户体验
IP65 高防护图灵焊接机器人,抵御车间高温烟尘,24 小时两班连续稳定运转。天津激光跟踪焊接机器人一体化
焊接机器人配套工装夹具是定制环节的重要部分,工装作用是固定工件,保证每次装夹位置统一。工装设计以图纸基准为参照,定位销、支撑块避开焊缝位置,不干涉焊枪运动路径。压紧机构选用气动或者手动形式,批量产线多用气动压紧,提升装夹速度。工装表面做耐磨处理,反复装夹不容易磨损定位面。多品种生产采用模块化快换工装基座,更换产品只替换上部定位模块。工装设计阶段在仿真软件中和机器人轨迹同步校验,排查焊枪、管线包和工装的干涉点。不锈钢、铝合金工件,工装接触位置选用软质垫块,防止压伤工件表面。工装完工之后配合机器人试装,验证定位精度,调整压紧力大小。工装随同工作站一起交付,附带拆装、调整说明,方便后期磨损之后维修更换。天津激光跟踪焊接机器人一体化

- 天津焊接协作机器人哪家好 2026-11-05
- 天津打磨协作机器人解决方案 2026-11-04
- 广东销售协作机器人市场价格 2026-11-04
- 杭州桌面机器人 2026-11-04
- 北京重载机器人电话 2026-11-04
- 天津激光切割焊接机器人拆装 2026-11-04
- 重庆搬运协作机器人使用方法 2026-11-04
- 四川轻量型协作机器人怎么用 2026-11-04



- 01 巧旭CQG不锈钢立式管道磁力泵系列
- 02 立体批花机大概费用
- 03 吉林中型方形冰
- 04 成都逻辑IC芯片去字价格
- 05 西藏质量好的反应釜定制厂家排名
- 06 四川炉管哪个好
- 07 上海碳钢衬四氟管道价格
- 08 平顶山封头厂家定制
- 09 特殊冷凝机组市价
- 10 南京变频恒压无负压