浙江国产IMU传感器评测
关键词: 浙江国产IMU传感器评测 传感器

 2026.11.07
文章来源:
自动导引叉车的货叉姿态与载重稳定性监控系统将IMU传感器安装于货叉根部及门架顶端,以数百赫兹采样率同步捕获货叉在升降与倾斜过程中的姿态变化及门架在侧向与纵向的加速度响应。三轴加速度计测量货叉在举升过程中的纵向加速度变化以估算载重物惯性力对稳定性的动态影响,陀螺仪监测货叉左右倾斜角以判断载重物是否因重心偏移而产生倾覆力矩。当系统检测到货叉倾斜角变化率在特定载重下连续异常时提示货叉变形或液压系统内漏等潜在故障。在货叉插入托盘的过程中,IMU感知的微小俯仰角变化辅助判断是否已完全进入货叉槽。传感器以工业车辆稳定性与液压机械系统状态评估为理论依据,将自动导引叉车在每一次搬运作业中的姿态变化转化为实时稳定性指标与设备健康评估参数。 IMU在港口集装箱吊具上检测摇摆角度,辅助操作员实现平稳对位。浙江国产IMU传感器评测

智能乒乓球拍的多维击球特征提取系统将IMU传感器嵌入拍柄与拍面之间,以较高采样率捕获正手与反手击球时的拍面运动学参数。三轴加速度计记录击球瞬间乒乓球对拍面的冲击加速度峰值与持续时间,陀螺仪测量击球前后拍面角度的微小变化,二者经融合后区分上旋、下旋、侧旋及不转球的不同旋转类型,并通过冲击波形的衰减时间估算球体与胶皮海绵之间的能量吸收与回弹效率。在连续对攻训练中,系统累计统计正反手使用比例、击球旋转分布以及回合中拍面角度的调整模式,生成技术风格特征雷达图与回合成功率关联分析。系统在击球后数百毫秒内通过振动或声音反馈击球质量等级,使练习者在每次击球后即时获得量化评估,无需教练逐球目测。传感器以球拍动力学与旋转运动学为分析框架,将乒乓球在拍面上每一次短暂的碰撞过程转化为包含旋转类型、力量效率及落点方向预判的完整击球参数序列,使乒乓球训练获得超越肉眼观察的即时技术反馈。 浙江国产IMU传感器评测IMU的冲击记录能力,精量化下落与碰撞的瞬时加速度峰值。

电容式触摸传感矩阵为穿戴设备的精细操控提供了高分辨率的人机界面。电容触摸芯片以互电容扫描方式驱动电极阵列,逐行逐列检测各交叉点电容值的变化,经内嵌的微控制器处理后输出触摸点的精确二维坐标与接触面积信息,报点率达百赫兹以上。在智能手表或智能指环等小尺寸穿戴设备上,触摸矩阵支持捏合缩放、旋转调节与多指手势等丰富交互操作,以极小的物理面积承载接近手机触屏级别的操控丰富度。在运动出汗或手部潮湿的场景中,电容触摸传感器的防水算法能够自动调整检测阈值与扫描频率,有效区分水膜覆盖与真实触摸事件,维持高可靠的触控体验。当触摸压力与电容位置信息同步融合后,系统还能识别轻触与重按的力度差异,为同一触摸位置赋予分层级的指令含义。传感器将指尖的微小位移转化为电容值的数字化变化,让穿戴设备在方寸之间实现对复杂交互意图的精细捕捉与准确响应。
微重力环境下的姿态控制与科学实验场景中,高性能IMU传感器成为空间站或航天器维持精确对地指向的关键测量设备。光纤陀螺或半球谐振陀螺以较高的零偏稳定性与角度随机游走性能,在失重且无***方位参照的条件下维持长时间的可靠姿态基准输出。加速度计敏感航天器受到的各类非保守力——包括大气阻力、太阳光压及姿控推力器作用力,经积分推算轨道摄动加速度对飞行路径的影响。在交会对接的关键阶段,IMU提供的高更新率姿态与速度增量信息与视觉或激光测距设备融合,生成相对导航滤波器的预测状态,使对接过程平稳可靠。传感器以惯性空间的***参考系为测量基准,将航天器在轨运动的每一段速度增量与角位移转化为精确的数值积分结果,让远离地面测控站的深空探测器在漫长的巡航过程中始终拥有可信的姿态与轨道推演能力。 IMU采样频率可软件动态切换,在精度与功耗间取得平衡。
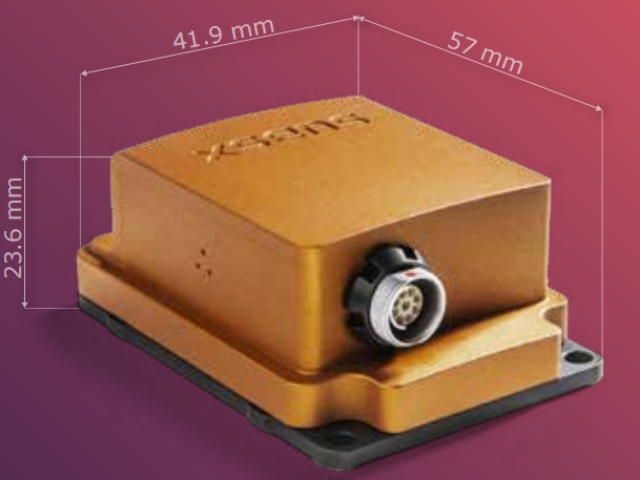
睡眠是健康的基石,而传感器正在将这片盲区变得清晰可读。压电式微动传感器以无感方式置于床垫或枕下,通过捕捉呼吸引起的胸腔起伏与体动产生的微弱振动,分离睡眠期间的翻身频次、呼吸节律及心率信号,全程无需贴身佩戴,彻底消除睡眠监测的异物感。配合环境光传感器与噪音传感器的协同记录,系统将外部干扰因素纳入分析模型,精细定位影响睡眠质量的环境变量。脑电采集贴片则以干电极技术捕获额叶α波与θ波活动,自动分期浅睡、深睡与快速眼动期,输出直观的睡眠结构桑基图。当呼吸暂停或周期性肢体运动事件发生时,系统即时记录并汇总周期性报告,为睡眠医学诊断提供连续数夜的大数据支撑,让“睡得好不好”这个模糊问题获得精确的数字答案,推动睡眠健康从主观感受走向客观度量。 智能手表内置 IMU,监测用户的日常运动与睡眠姿态。江苏传感器选型
IMU在智能鞋垫中感知足底姿态,为步态矫正提供实时数据反馈。浙江国产IMU传感器评测
行人航位推算与室内定位技术正受益于IMU与足绑式安装方式的深度结合。惯性单元固定于鞋底或鞋跟位置,利用足部着地瞬间的零速度区间对速度积分误差进行周期性重置,消除传统惯性导航中位移漂移随时间的二次方增长。加速度计检测足跟触地与离地的冲击特征,通过步态相位分割算法精确划分支撑相与摆动相,在每个步态周期内完成一次速度归零校正,使定位误差的增长速率从传统方案的随程平方关系降为近似线性关系。在无信标部署的大型商场、医院或机场等室内场景中,足绑式IMU系统*依靠自身测量即可实现连续数千步的定位精度优于行进距离的百分之几。传感器将人体行走过程中特有的步态相位约束作为天然校正信标,让穿戴式定位系统摆脱对外部基础设施的依赖,在完全陌生的室内环境中依然能够精确记录每一步的空间落点与行进轨迹。 浙江国产IMU传感器评测

- 杨浦区无线脑电分析系统 2026-11-06
- 金山区智能脑电系统质量 2026-11-06
- 黄浦区EEG脑电系统哪家好 2026-11-06
- 徐汇区便携脑电采集 2026-11-06
- 普陀区半身动捕套装分析 2026-11-06
- 金山区哪里有脑电设备价格 2026-11-06
- 智能半身动捕套装模块 2026-11-05
- 定制半身动捕套装设备厂商 2026-11-05



- 01 电网电压尖峰压敏电阻选型
- 02 福建机器人用姿态/惯导传感器模组
- 03 云南LCD显示模组厂家批发价
- 04 北京工业非网管交换机生产厂家
- 05 山东易于运维智慧终端行业标准
- 06 rainbow150度温控器现货
- 07 无锡半导体前道设备厂家
- 08 北京7寸工业级电容屏
- 09 常州锂电池储能PCS 温度传感器应用
- 10 浙江智能沙发主板源头工厂