无人机位移监测系统批发
关键词: 无人机位移监测系统批发 无人机视觉位移监测系统

 2026.11.18
文章来源:
VIMOS-UX 无人机视觉位移监测系统来自星地遥感在视觉位移测量方向的持续研发。系统围绕靶标识别、亚像素定位和多视角三维解算展开。相关成果于 2026 年 4 月通过行业协会组织的评价。在多类现场,研发团队做过人工模拟位移验证。高速公路边坡上,系统连续运行一个月,取得 45 期有效数据。验证和运行数据都保留了原始影像。这些记录可以在项目沟通时提供给业主查看。新项目开始前,也可以安排一次现场演示。演示内容包括航线执行、靶标识别和成果查看。业主据此判断系统是否适合自己的边坡。 汛期和强降雨之后,机场可以立即加飞一次,当天取得各测点的位移变化。无人机位移监测系统批发
无人机视觉位移监测系统
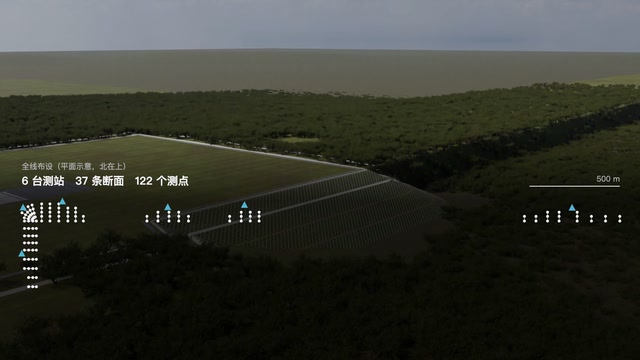
分断面统计时可以看到差异。多数断面各测点三个方向的中误差基本在 2 mm 以内;位于坡顶的断面中误差略大,但仍在 4 mm 以内,分析认为与坡顶光线条件变化更明显有关。这类差异说明精度会受现场光照影响,设计阶段可以通过调整拍摄时段、增加拍摄点位等方式加以改善。北方向的精度相对略低,与该方向的多余观测数较少有关。改善的办法是在航线设计中增加相应方向的拍摄点位,增加多余观测,让每个测点在三个方向上的观测条件更均衡。这类优化可以在试飞和首期数据检查之后进行,不需要改变靶标或硬件,只调整航线和拍摄点即可。如需了解无人机视觉位移监测系统的方案与配置,可向星地遥感咨询边坡条件、监测频次与成果形式。 无人机位移监测系统批发无人机监测招标文件的精度条款,建议同时写明验证方法。
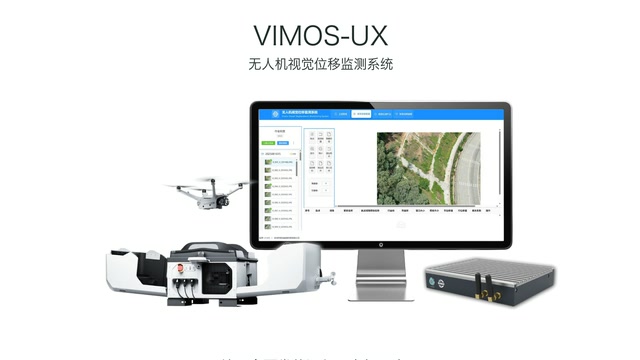
VIMOS-UX 无人机视觉位移监测系统对相机分辨率的要求是不低于 8064 × 6048 像素。分辨率越高,同样航高下靶标在影像里占的像素越多。像素多了,靶标中心的亚像素定位就更稳。航高和分辨率共同决定了每个靶标的成像尺寸。指标里的 ±5 mm,是在航高低于 100 m、靶标间距 15–20 m 的条件下给出的。航高抬高或靶标间距变大,精度会相应变化。所以引用精度时,需要把航高和间距一起写上。星地遥感会在航线设计中按精度要求反推航高。试飞影像用来确认靶标成像尺寸是否够用。条件不满足时,调整的是航线,而不是放宽指标。
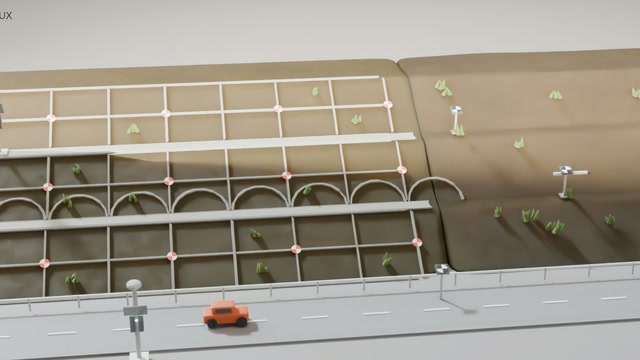
无人机从上方拍摄,靶面朝向会影响成像。如果靶面像路牌一样竖立,从高处看过去只剩窄窄一条。圆形图案被压扁,可用于定位的像素随之减少。VIMOS-UX 无人机视觉位移监测系统的立杆靶标把靶面仰起朝天,再向坡外倾约 20°。这样视线更接近正对靶面。按几何计算,从 60° 的高度角俯视时,靶面的视宽可从约一半回到接近完整。这是几何示例,不是某个项目的航线参数。实际倾角会结合航高、航线位置和坡面朝向确定。星地遥感在试飞时会逐个检查靶标成像。成像偏斜的靶标在正式采集前调整。 VIMOS-UX 让行业无人机按固定航线复测边坡上的同一批靶标。
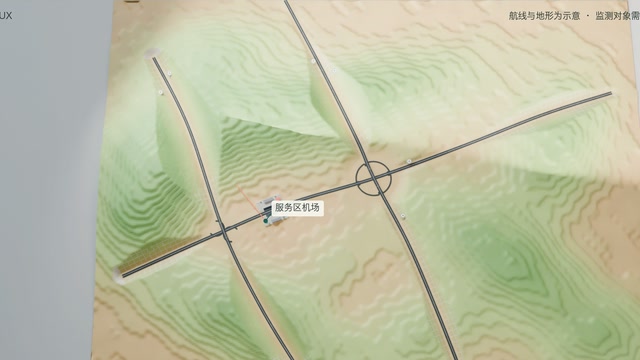
常有人问,VIMOS-UX 无人机视觉位移监测系统下雨天能不能飞。答案取决于机场的气象判断和飞行条件。持续暴雨、浓雾和强风时,任务会自动推迟。夜间光照不足,也不适合采集靶标影像。所以这套系统的时间分辨率受天气限制。对需要连续观测的重点部位,可以加装地面视觉测站。雨停后,机场可以随即起飞复测。被推迟的任务和原因都会记录在案。星地遥感在方案阶段会说明这一适用边界。选型时把天气因素考虑进去,比事后补测更省事。加装的地面测站与无人机共用同一个数据平台。两种数据可以在同一张曲线图里对照。 在多类现场做过的验证中,人工模拟位移与系统解算值的误差多在 ±3 mm 以内。周期性尾矿库无人机视觉位移监测
无人机边坡监测能到毫米级吗?在限定航高和靶标间距的条件下可以。无人机位移监测系统批发
数据的可追溯性体现在两个层面。每一个成果值都可以回溯到对应期次的原始影像、靶标识别结果和解算过程;成果表、时序曲线和报告由平台统一生成,保留生成时间和数据版本。当对某个数据点有疑问时,可以回到原始影像复核,而不是只能看一个单个数字。时序曲线是监测成果的主要表现形式。每个测点在东、北、竖直三个方向各有一条累计相对位移曲线,横轴为采集期次或时间。通过曲线可以直观看到位移的大小、方向和随时间的变化过程,也可以叠加降雨、水位等外部因素做对照。曲线只呈现数据,对数据的解读由管理单位和专业人员完成。 无人机位移监测系统批发

- 铁路边坡视觉位移监测站服务 2026-11-15
- 库岸边坡毫米波雷达位移监测供应 2026-11-14
- 无人机视觉位移监测系统生产厂家 2026-11-14
- 合作靶标视觉位移监测站批发 2026-11-13
- 形变监测雷达多少钱 2026-11-13
- 水电站边坡无人机视觉位移监测价格 2026-11-12
- 非接触多断面边坡监测价钱 2026-11-12
- 桥梁边坡监测雷达厂家 2026-11-11



- 01 全流程无纸化办公系统安装
- 02 附近Sophos大概价格多少
- 03 江苏企业GEO优化解决方案
- 04 贵州无线485传输模块
- 05 南京AI语音交互3D打印
- 06 河北哪里有阅卷系统价钱
- 07 云南浸没式液冷机柜施工工艺
- 08 无锡普通机房采显一体屏解决方案
- 09 青海无线485传输模块销售电话
- 10 上饶无线对讲维护