江苏Linux开源导航控制器二次开发
关键词: 江苏Linux开源导航控制器二次开发 开源导航控制器

 2026.11.19
文章来源:
开源导航控制器在智慧物流 “末端一公里” 配送场景中的应用,提升配送效率与用户体验。“一公里” 配送面临配送地址分散、路况复杂、用户收件时间不确定等问题,开源导航控制器可通过与物流配送系统对接,获取订单地址数据、实时路况数据、用户收件偏好数据,规划优先配送路线。例如,控制器可根据配送订单的地址分布,优化配送顺序,减少配送员的行驶里程;结合实时路况数据,避开拥堵路段,确保配送时效;通过移动端 APP 为配送员提供门到门导航,精确指引其到达用户家门口或快递柜位置。同时,控制器支持与用户端 APP 交互,根据用户反馈的收件时间调整配送路线,如用户临时更改收件时间,控制器可重新规划路线,优先配送其他订单,提升配送灵活性与用户满意度。开源导航控制器通过模块化设计降低业务耦合,提升代码可维护性。江苏Linux开源导航控制器二次开发
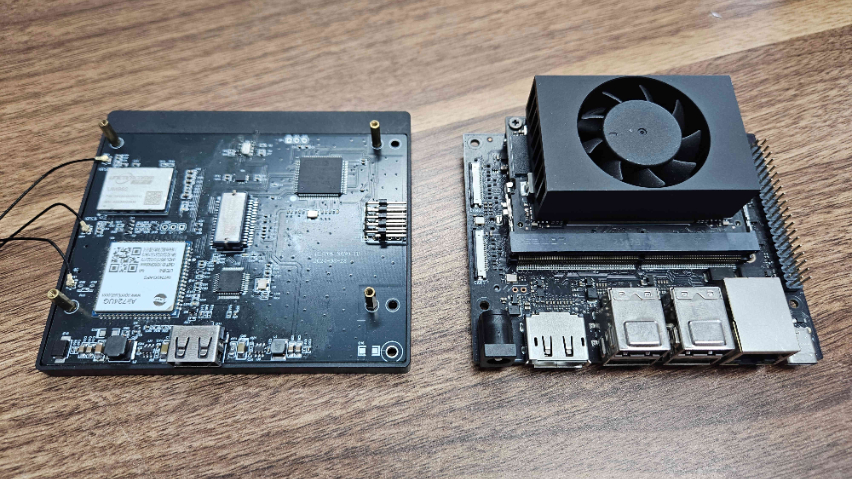
开源导航控制器在市场上的交付形态较为灵活,既有以源码仓库形式提供的完整工程,也有以容器镜像、预编译库或软件包形式交付的即用版本,还有搭配配置工具与示例场景的一体化方案。围绕这些形态,服务方通常会提供从环境搭建、参数调优到场景适配的整套支持。客户拿到产品后,可以根据自身平台的运动学模型选择相应的插件组合,例如差速驱动、阿克曼转向、全向移动或履带结构,也可以要求加入多传感器融合、路径搜索与行为决策等模块。在服务层面,提供方会协助客户完成传感器标定、坐标变换配置与消息接口对接,使控制器能够顺利接入既有的感知与执行链路。对于有特殊需求的团队,服务方还能承接定制任务,例如新增规划算法、调整代价地图权重或优化实时调度策略。交付之后,通常还附带一定期限的技术咨询与版本更新,帮助客户应对集成中出现的兼容性与性能问题。整体来看,开源导航控制器的产品服务强调开放、可裁剪与可延续,力求让客户以较低的学习成本获得自主移动能力,而不必从零搭建底层导航栈。 上海工业级开源导航控制器批发开发者可直接复用开源导航控制器,快速搭建应用内路由体系。
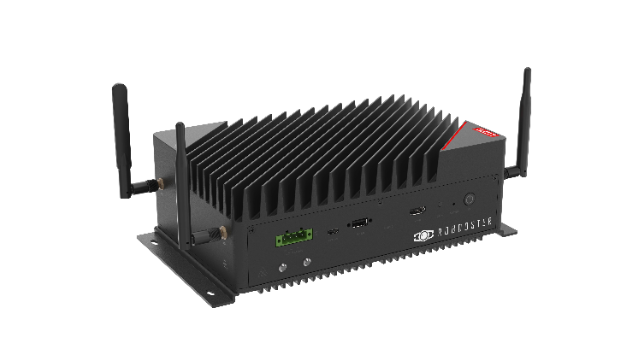
开源导航控制器的产品服务离不开集成支持与开发工具链的配合。服务方通常会提供一套工具,用于配置传感器参数、编辑地图、录制与回放数据包、可视化路径与代价地图,以及监控运行时状态。在开发阶段,客户可以使用日志分析工具回放问题场景,逐帧检查感知、规划与执行各环节的输出,从而迅速找出异常来源。工具链还应支持参数版本管理、配置差异对比与批量部署,方便在多台设备之间同步设置。对于软件开发者,服务方会提供应用程序接口与插件模板,使新算法能够以模块形式接入,而不必改动整体框架。在系统集成阶段,服务方可以协助客户完成时间同步、坐标对齐、故障降级与资源调度设计,避免因接口不匹配或时序错乱导致运行异常。若客户采用容器化部署,服务方还可提供镜像构建脚本与编排示例,缩短环境搭建时间。对于量产项目,服务方能够配合完成长时间运行测试、异常验证与版本升级规划。通过这些集成支持与工具链服务,开源导航控制器能够更顺利地嵌入客户的产品线,减少反复试错带来的时间与人力消耗。
在开源导航控制器的架构设计中,分层解耦是常见的设计思路。感知层负责处理激光雷达、深度相机、IMU等多源传感器数据,通过滤波、配准与融合算法输出环境栅格地图或特征点云;规划层则基于代价地图进行全局路径搜索与局部轨迹优化,兼顾路径长度、平滑度与避障裕度;执行层将规划结果转化为轮速或关节力矩指令,并引入前馈补偿与反馈校正以减少误差。开源实现中,costmap_2d、teb_local_planner、nav2_regulated_pure_pursuit_controller等包已成为事实标准。值得注意的是,开源导航控制器在虚拟环境中的验证流程日趋成熟:Gazebo、Ignition与Webots等平台提供了物理引擎与传感器噪声模型,使算法在部署前即可完成闭环测试。然而,虚拟到现实的迁移鸿沟依然存在,光照变化、地面材质差异与动态障碍物分布等因素难以完全复现。因此,越来越多的项目引入域随机化与在线自适应机制,以增强控制器在非结构化环境中的鲁棒性。开源社区对此类问题的讨论与补丁提交极为活跃,形成了良性的技术迭代循环。 导航专用工控机通过电磁抗干扰认证,可安装在发动机或电机附近,确保导航信号纯净不受干扰。
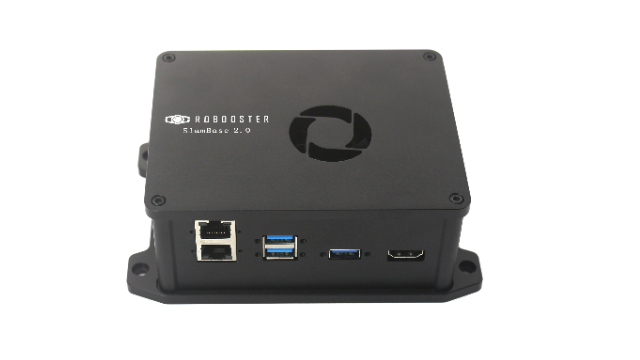
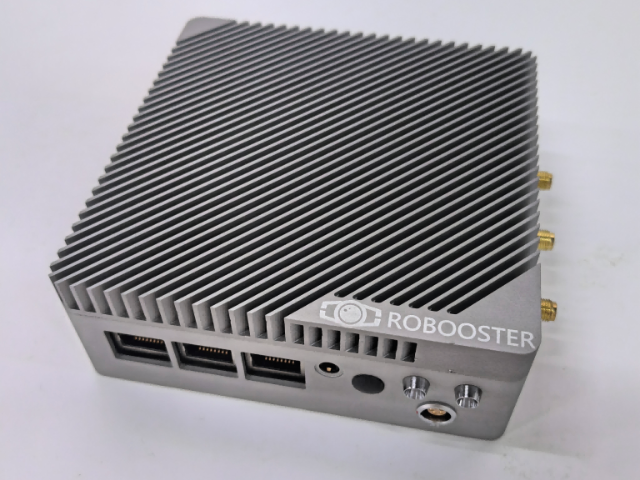
当前移动作业设备技术持续迭代,相关技术在领航、导航、AGV等领域逐步落地应用。在工业厂区物料转运、仓储货物移送、园区巡检作业场景中,移动设备需要依托导航单元获取自身空间信息,规划合理行进路线。开源导航控制器,是为移动载体提供导航运算能力的功能模块,采用可裁剪的开源架构,可对接多类环境感知传感器,研发人员能够依照作业场地特征调整导航逻辑。位姿估算与环境感知信息传入开源导航控制器,开展位置解析、路径推演与障碍甄别。整套体系简化多层调度链路,适配厂房、园区内设施交错的作业环境,弱化外部环境带来的位姿偏移。在仓储AGV场景,开源导航控制器引导设备沿预设路线行进,完成物料转运作业;在园区领航场景,支撑载体依照规划路径移动,持续采集周边环境信息。依托开源导航控制器,优化各类移动载体自主作业方案,拓宽AGV与园区领航场景的落地空间,为多场景移动作业提供稳定的导航支撑。 导航专用工控机是无人叉车、复合机器人等设备实现无人化作业的主要计算单元。内蒙古智能仓储开源导航控制器咨询
在无 GPS 室内环境中,导航专用工控机依靠多源感知实现稳定定位与连续导航。江苏Linux开源导航控制器二次开发
开源导航控制器可深度适配通用处理器的底层算力运行逻辑,常态化承接整数运算、数值比较、地址计算等基础算力工作,为设备程序运行、内存调度、指令执行提供基础支撑。通用处理器的日常运行,依赖大量基础数理运算完成数据交互与指令跳转,各类程序加载、内存读写、数据调度环节,均需要精细的整数推演、参数比对以及内存地址核算作为支撑。该设备搭载稳定的运算调度逻辑,可持续完成大批量整数数据的迭代演算,对多组运行参数进行差异化比对甄别,精细完成设备运行地址与内存访问地址的校准工作。依托开放式的开发架构,开源导航控制器可适配不同架构的通用处理器体系,适配各类终端设备的算力运行逻辑。能够有序规整处理器内部运算流程,弱化数据演算偏差带来的运行波动,维持设备运行的平稳性,充分适配民用终端、工控设备等各类搭载通用处理器设备的常态化运行需求。江苏Linux开源导航控制器二次开发

- 重庆工业级位算单元供应商 2026-11-15
- 河北感知定位位算单元系统 2026-11-15
- 无锡全场景定位位算单元功能 2026-11-15
- 苏州智能仓储位算单元应用 2026-11-15
- 江苏边缘计算位算单元解决方案 2026-11-15
- 浙江高性能位算单元解决方案 2026-11-15
- 武汉Ubuntu位算单元哪家好 2026-11-15
- 海南低功耗位算单元 2026-11-14



- 01 黑龙江分析天平供应商
- 02 湖北耐高温拉压力传感器企业
- 03 中国澳门烧录器服务
- 04 四川数显式阀门试压机哪家好
- 05 四川科研级纤维棉直径智能报告系统怎么选
- 06 湖北数显式阀门试压机厂商
- 07 无菌药品生产在线粒子监测系统设备
- 08 浙江杭州水肥一体机中使用的电磁流量计谁家好
- 09 河南矿物FIB系统
- 10 南宁高精度蝶阀厂家