江苏AGV传感器
关键词: 江苏AGV传感器 传感器

 2026.11.21
文章来源:
皮肤电导传感技术将情绪与应激状态的量化评估带入日常生活场景。干式Ag/AgCl电极以极低极化电位接触指腹或腕部皮肤,施加恒定低电压后连续测量皮肤电导值的缓慢基线漂移与快速瞬态波动。缓慢漂移反映交感神经系统的整体兴奋水平,与唤醒度、警觉状态密切相关;快速瞬态波动则对应外界刺激引发的瞬时应激响应。通过提取瞬态波动的幅值分布、恢复时间常数及频发密度等特征,系统量化评估个体的应激反应强度与恢复能力。在**度工作或学习场景中,皮肤电导的累积上升趋势提示负荷持续加重,设备适时推送放松引导或呼吸训练建议。传感器将情绪与压力这一主观体验转化为客观电信号波动,使心理健康的日常管理获得可量化、可追踪的科学标尺。在无人机飞行中,IMU 通过感知姿态变化,助力设备实现稳定悬停和航线规划。江苏AGV传感器
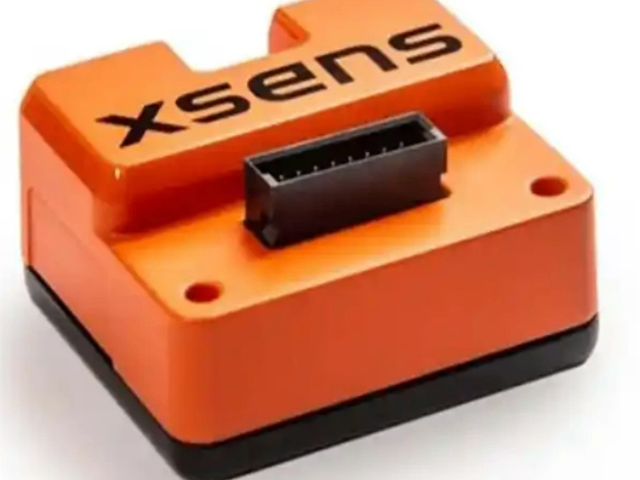
姿态识别与动态坐姿评估技术将人体工效学理念植入日常办公与生活场景。惯性传感器以高采样率持续追踪躯干倾角、头部前伸距离及骨盆旋转角度等多维姿态参数,通过骨骼模型匹配算法实时重建人体上半身的立体姿态轮廓。当识别到脊柱前屈角超出个体化健康阈值或头部重心前移超过安全范围时,系统即时通过轻度振动提醒用户恢复中立**。更进阶的分析包括坐姿稳定性的时序评估——识别长期保持同一姿势导致的肌肉疲劳代偿性调整模式,并据此给出定时活动建议。系统自动生成每日姿态负荷热力图,将脊柱承受的累积力学负荷可视化呈现。传感器将身体姿态从模糊的感觉转化为量化的空间坐标与角度数值,使脊柱健康管理获得清晰可执行的日常反馈。浙江导航传感器品牌户外探险场景中,IMU 配合导航设备,在卫星信号薄弱区域仍能提供连续的位置和方向指引。
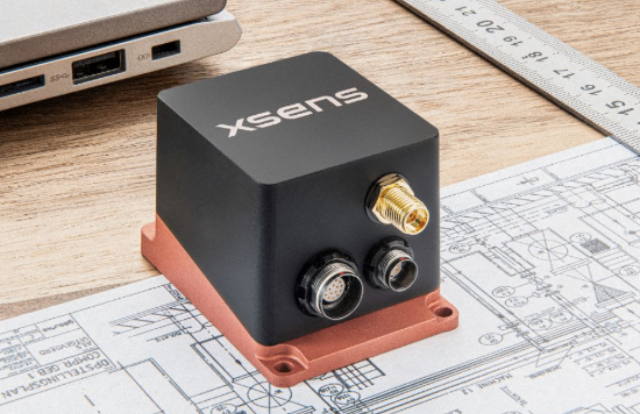
IMU辅助的滑翔伞与悬挂滑翔飞行轨迹记录系统将无动力飞行器的空中运动转化为完整的飞行参数档案。三轴加速度计与陀螺仪以数百赫兹采样率安装于座袋或头盔顶部,持续捕获飞行器在上升气流、下降气流及水平滑翔过程中的三维加速度与姿态角变化,通过捷联惯导解算重建完整的三维飞行轨迹与速度矢量序列。当飞行器进入热气流盘旋上升时,系统检测到横滚角与转弯角速度的组合模式切换,自动标记上升气流的中心位置与高度范围,生成热气流分布图供飞行员参考航线规划。在着陆进场阶段,IMU测量的下滑角与接地前的速度变化率实时显示于蓝牙连接的终端设备,辅助飞行员判断拉飘时机与着陆点位置。传感器以飞行力学与大气运动学为理论基础,将无动力飞行器在天空中的每一段滑翔、盘旋与下降转化为可完整回放的三维轨迹与姿态参数,使滑翔伞飞行训练与越野飞行记录获得超越GPS速度与高度显示的完整运动参数档案。
可穿戴外骨骼的控制系统中,IMU传感器网络承担着人体运动意图识别与关节角度追踪的双重职能。多个惯性节点分布于穿戴者的大腿、小腿与躯干等关键部位,以高采样率同步获取各肢段的空间姿态与运动加速度,通过关节约束模型解算髋、膝、踝关节的实时角度与角速度。当检测到穿戴者重心前移且髋关节伸展角速度超过设定阈值时,系统判断为迈步意图启动,即时驱动液压或电机单元输出辅助力矩,实现人机协同的自然步态。在上楼梯或斜坡行走等变地形场景中,IMU提前感知到足部轨迹与地面高度之间的空间关系变化,据此调节外骨骼的阻抗参数以适应不同坡度下的支撑需求。传感器将人体的生物力学运动意图转化为惯性信号的时序变化模式,让外骨骼在每一个步态周期的适当相位精确输出恰如其分的助力,实现机器辅助与人体运动之间的无缝协同。 轨道交通 IMU 监测列车倾斜,助力厘米级停车与运维分析。
环境感知传感器将穿戴设备的关怀从人体表面延伸至周围的微气候空间。微型化温湿度传感器以高精度连续测量皮肤与衣物间微环境的温湿度变化,当局部闷热指数上升时联动通风或加热元件主动调节热舒适水平。紫外光传感器提供UVA与UVB双波段辐照度测量,累积剂量达到安全阈值上限时即刻提醒补涂防晒或规避强日照时段,将光损伤风险扼杀于无形。大气压力传感器不*用于海拔高度解算,更可捕捉登山过程中的气压急降趋势,提前数十分钟预警即将到来的恶劣天气变化。室内场景中,挥发性有机物与二氧化碳等效浓度传感器持续监测空气质量,当污染物积聚时自动联动新风或空气净化设备。环境感知与生理参数的跨界融合,使设备从被动记录者进化为主动守护者,构建起人体与空间之间的智慧缓冲层,让人无论身处何地都处于被感知、被关怀的温暖半径之内。 IMU与地磁传感器协同工作,在电子罗盘应用中提供快速准确的航向更新。江苏6轴惯性传感器厂家
IMU 具备宽温工作特性,在高低温环境下仍能稳定输出数据。江苏AGV传感器
行人过街安全监测与碰撞风险预警系统利用多IMU节点协同感知行人运动状态,为弱势道路使用者提供主动防护。三轴加速度计与陀螺仪分别安装于行人手机及智能手表,以数百赫兹采样率同步捕获上肢摆动与躯干运动的加速度特征与角速度变化,通过双节点数据融合识别人行横道上的直行、加速、急停及侧向闪避等典型动作模式。当系统检测到行人启动横穿且加速度持续增加但预计无法在信号灯周期内通过时,通过振动与声音提示建议减速或退回。在盲区或视距受限的路口,IMU推算的行人位置与移动速度数据通过短距离通信广播至邻近车辆,使存在碰撞风险的车辆驾驶员获得额外的预警时间窗口。传感器以行人运动学与交通***理论为理论基础,将行人在路口处的每一步加速与减速转化为可被周围车辆感知的数字信号,使传统完全依赖视觉的行人安全防护获得了基于惯性运动状态的非视距预警能力。 江苏AGV传感器


- 替换半身动捕套装系统参数 2026-11-21
- IMU融合传感器选型 2026-11-21
- 浙江原装惯性传感器质量 2026-11-21
- 虹口区半身动捕套装系统代理商 2026-11-21
- 平衡传感器校准 2026-11-21
- 定制半身动捕套装设备代理商 2026-11-21
- 宝山区半身动捕套装联系人 2026-11-21
- 江苏AGV传感器 2026-11-21


- 01 天津环保冷压端子线采购
- 02 辽宁倒金字塔半导体器件加工
- 03 重庆车载冷压端子线哪家好
- 04 青岛智能电网固态硬盘价格
- 05 重庆soc芯片导航
- 06 东莞汽车塑胶件生产工艺流程
- 07 普陀区惯师-力反馈遥操手柄设备
- 08 甘肃AI智能潮玩眼睛显示模组工厂直销
- 09 北京IGBT氮化硼导热绝缘薄膜推荐厂家
- 10 东莞异形FPC软板源头直供