自动化YAMAHA机器人直供
关键词: 自动化YAMAHA机器人直供 YAMAHA

 2023.05.13
文章来源:
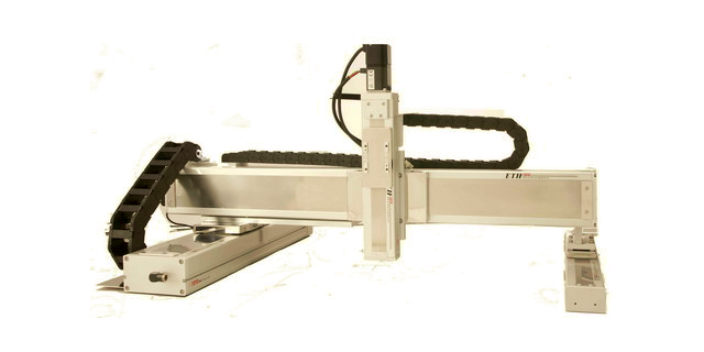
雅马哈机器人故障判断小诀窍公司机器人越来越多,担心机器人出问题?怎样才能有备无患?怎样将解决方法化繁为简?下面交大家一些小诀窍以及常见的故障分析。当机器人在工作过程中发生故障不要慌张,如果故障不是由于控制器引起的,那么故障的原因肯定是机器部件发生损坏。为了尽快以简便的方法处理故障、应当对故障进行分析。并且需要找出是哪个零件引起了故障。请按下面步骤进行简单检查和维护:1、那一个轴出现了问题?先检查是哪一个轴引起了故障。如果很难检测出故障、核对是否有下列可能出现的机器异常。①是否有零件发出噪音?②是否有零件过热?③是否有零件松动或有后坐力?2、哪个零件损坏了?如果检测出了不正常的轴、检查哪一部分引起了问题。同一种现象会有很多种可能的原因。YAMAHA雅马哈线性传送模组LCM100可以自由连接模块。自动化YAMAHA机器人直供
yamaha机器人更换电池工业机器人各轴的位置数据通过后备电池保存,电池应进行定期更换(一年半)。此外,若后备电池显示电压下降报警时,也应及时更换电池。(1)更换控制器主板电池程序和系统变量存储在主板上的SRAM中,由一节位于主板上的锂电池供电,以保存数据。当这节电池的电压不足时,会在TP上显示报警。当电压变得更低时,SRAM中的内容将不能备份,这时需要更换旧电池,并将原先备份的数据重新加载。因此,用户平时应注意定期备份数据。控制器主板上的电池每两年换一次。更换电池时,请务必在通电状态下进行。在未通电时更换电池,会丢失当前的位置信息,导致不必要的数据丢失。工业YAMAHA雅马哈水平多关节型机器人价格YAMAHA雅马哈工业机器人至今已有超过30年的良好业绩,是深受业界的信赖的有力证明。
紧凑型安装底座和外形简约的手臂设计减少了安装面积,降低了对周围设备的干与,使LR-10iA/10可在机床间的狭窄空间内游刃有余地高效作业。此外,LR-10iA/10的特性也非常适用于电商、物流行业中的拣选与转移作业。LR-10iA/10支撑FANUC新的的R-30iBPlus控制器,除了传统的示教设备iPendant之外,用户还可使用平板TP对LR-10iA/10进行示教。此外,与所有FANUC机器人一样,LR-10iA/10可选用iRVision智能视觉和力觉传感器等丰富的智能化功用,以进步出产的柔性化与智能化程度。
4.相机的连接和设定(只视觉跟踪,队列管理跟踪时不需要该步骤)在相机上安装镜头,设置于传送带上方,使相机光轴与传送带表面垂直。设置相机时,使传送带的传送方向与相机图像尺寸较大侧相同。确保相机在传送带传送方向上视野宽敞。5.触针TCP的设定在对跟踪坐标系的设定、相机标定、传感器位置/托盘位置设定的过程中都需要使用触针TCP进行设定。如果有多台机器人,需要所有机器人都进行该作业。由于触针一旦卸下后,如果无法保证能够正确地重新安装到机器人上,则设定的TCP无效,需要重新进行TCP设定。因此,在机器人程序的位置示教之前,建议机器人一直保持安装触针的状态。6.机器人工作单元的设定在完成硬件的连接和设置后,需对中的参数(机器人、传送带、固定工作站等)进行设置。任意机器人控制器上进行。但是不能同时在2台控制器上进行的设定。YAMAHA雅马哈单轴GF type超长行程搬运型号全区域快速度!大幅缩短生产周期。
原始路径恢复功能使用过程中的注意事项机器人再次启动运行时,若是发生“行程极限”等报警,则需要手动运行机器人,使其避开发生此报警的位置,而后再启动运行。暂停过程手动运行机器人后再次启动运行之前,一定要在确认再启动动作的运行轨迹上没有任何障碍物的情况下再重新启动。将机器人连续旋转功能设定为有效时,原始路径恢复功能将自动被设定为无效。在弧焊动作、伺服焊枪加压动作、接触传感器检索动作、路径轨迹自动跟踪动作、摆动焊接动作过程中,即使轨迹恒定功能设定为有效,机器人恢复动作的运行轨迹也不会与原始路径轨迹保持一致。YAMAHA雅马哈机器人小型机型YK-XG适用于小型零件的组装与搬运、压入作业与涂胶等工序。自动化YAMAHA雅马哈机器人代理
YAMAHA雅马哈协作机器人的特点体现在其所具有的防护等级很高。自动化YAMAHA机器人直供
坐标系是为了确认机器人方位姿态,而在空间上给予界说的方位指标。坐标系有:东西,用户,关节,手动。关节坐标系是设定在机器人关节中的坐标系,关节坐标系中机器人的方位姿态,是以机器人各关节底座侧为基准而确认的直角坐标系直角坐标系中的机器人的方位和姿势,通过从空间上的直角坐标系原点到东西侧的直角坐标系原点(东西中心点)的坐标值x、y、z、和空间上的直角坐标系的相对X轴、Y轴、Z轴周围的东西侧的直角坐标系的回转角w、p、r予以界说。下面示出(w,p,r)的含义。要在用户所设定的环境下操作机器人,运用与其对应的直角坐标系。提供有如下所示的7类坐标系。机械接口坐标系(被固定在东西上的坐标系)在机器人的机械接口(手腕法兰盘面)中界说的标准直角坐标系中,坐标系被固定在机器人事前确认的方位,东西坐标系根据该坐标系而设定东西坐标系这是用来界说东西中心点(TCP)的方位以及东西姿态的坐标系。东西坐标系要事前设定,如果未设定,将由机械接口坐标系代替,东西坐标系通常以TCP为原点,将东西方向取为Z轴。自动化YAMAHA机器人直供
上海裕飞机电有限公司一直专注于工业机器人及配件、自动化设备及配件、五金交电、电线电缆、计算机及配件、通讯产品的研发、设计、销售和维修,计算机软件开发。从事货物及技术的进出口业务。直线模组、电缸、直线电机、电动夹爪、四六轴机器人、协作机器人、柔性振动盘、螺丝供料及拧紧工具、中空旋转平台、DD马达、环形导轨线。,是一家机械及行业设备的企业,拥有自己**的技术体系。公司目前拥有较多的高技术人才,以不断增强企业重点竞争力,加快企业技术创新,实现稳健生产经营。上海裕飞机电有限公司主营业务涵盖模组,直线电机,电缸,工业机器人,坚持“质量保证、良好服务、顾客满意”的质量方针,赢得广大客户的支持和信赖。一直以来公司坚持以客户为中心、模组,直线电机,电缸,工业机器人市场为导向,重信誉,保质量,想客户之所想,急用户之所急,全力以赴满足客户的一切需要。



- 黑龙江DOYO振动盘 2026-10-30
- 河南轻量型DOYO 2026-10-30
- 泉州轻量型DOYO振动盘 2026-10-29
- 浙江DOYO柔性振动盘外控手柄 2026-10-29
- 山东国产DOYO柔性振动盘厂家直销 2026-10-28
- 吉林国产DOYO柔性振动盘外控手柄 2026-10-28
- 厦门工业捷博特解决方案 2026-10-27
- 江门DOYO柔性振动盘外控手柄 2026-10-27



- 01 巧旭CQG不锈钢立式管道磁力泵系列
- 02 立体批花机大概费用
- 03 吉林中型方形冰
- 04 成都逻辑IC芯片去字价格
- 05 嘉兴亚克力厚片吸塑厂家直销
- 06 西藏质量好的反应釜定制厂家排名
- 07 四川炉管哪个好
- 08 上海碳钢衬四氟管道价格
- 09 无锡双开门货淋室多少钱
- 10 平顶山封头厂家定制