广东MES机器人系统欢迎选购
关键词: 广东MES机器人系统欢迎选购 机器人系统

 2026.09.26
文章来源:
智能搬运机器人系统的性能要求(二)柔性要强:企业道路通道可能会出现被临时占用的情况,智能搬运机器人如果柔性不强,会在遇到障碍物时进行停障处理,如果人工不及时处理,可能会造成道路拥堵情况。因此智能搬运机器人需要适应复杂工厂环境,在道路宽度满足的条件下,当运行路线上被人或者是物料临时占用时,智能搬运机器人可以实现绕障通行。实施简单:实施简单是指在不影响现有生产情况下,智能搬运机器人在现场只需简单几个操作,便可完成初步部署,实施简单方便,基本不会影响生产。操作便捷:操作便捷是指现场作业人员不需要复杂指令就可以灵活控制机器人执行相应任务。采用可视化的UI操作界面,界面简洁美观,可在触摸屏上下达任务、去充电、去休息等。货位识别技术结合 RFID 标签,机器人可快速定位目标货物,减少分拣搬运的时间成本。广东MES机器人系统欢迎选购

焊接机器人系统的应用(二)焊接机器人在经历三十多年的发展技术已非常成熟,完全成为了一个标准设备,已形成了欧系有德国的CL0OS.REIS.KUKA公司;瑞典的ABB公司.奥地利的IGM公司、意大利的CAMAU公司;日系有0ICMotoman、Panasonie、FANUC公司的标准焊接机器人。焊接技术及工艺装备在焊接机器人系统中是一个机器人。焊接技术及工艺装备在焊接机器人系统中是一个重要组成部分,它包含了焊接工艺方法、焊接工装夹具以及生产工艺布局。在我们国内的煤接设备供应厂商主要走的是系统集成的路子,因此主要研究和开发煤接技术和工艺装备以及系统控制。在近十年里,随着我国汽车工业的发展,国外大的汽车集团进入中国,同时也将他们的先进的制造设备带人中国,其中具有**性的就是焊接机器人系统的应用技术,我国在消化吸收国外焊接机器人应用技术的基础上,在焊接技术及工艺装备上也有了长足的发展和提高,就焊接机器人的应用特点和实际焊接生产,形成了适合国情的自己的比较完善的配套焊接技术及工艺装备。浙江搬运机器人系统报价考古机器人系统配备微型钻探机械臂与光谱分析仪,在密闭遗址中无损提取文物并分析成分。
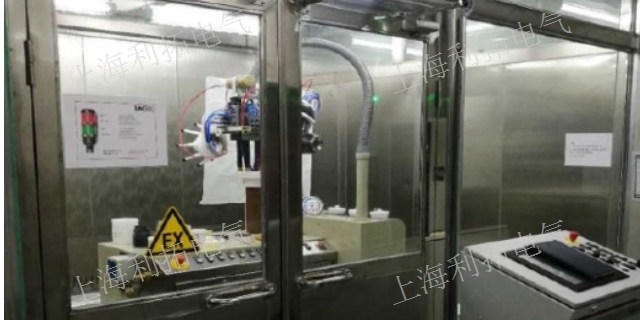
机器人系统设计的基本原则:机器人系统是一个典型的完整机电一体化系统,是一个包括机械结构、控制系统、传感器等的整体。对于机器人这样一个结合了机械、电子、控制的系统,在设计时首先要考虑的是机器人的整体性、整体功能和整体参数,然后再对局部细节进行设计。机器人系统设计的整体性原则:(1)机器人系统任何一个部件或者子模块的设计都会对机器人的整体功能和性能产生重要的影响。(2)机器人的工作环境对机器人的整体设计也有较大影响。如果机器人用在宇宙空间的环境里,那么无论是机械结构设计还是控制系统都要考虑温度的变化、重力的影响或者电磁干扰强度等;若机器人工作在颠簸的环境,那么机械结构及控制系统的整体抗振则是设计时要注意的;若机器人用于医疗领域,则对机器人的噪声污染有着严格的要求。
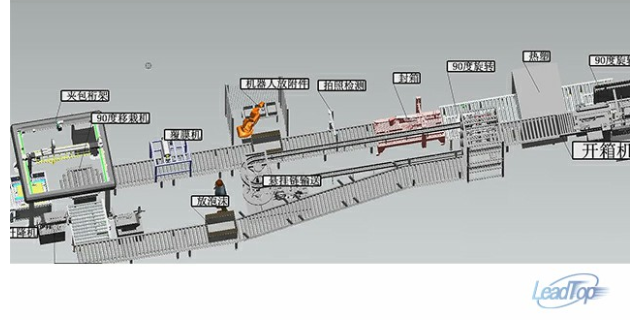
物流分拣机器人系统的组成(二):物流分拣机器人系统一般由控制装置、分类装置、输送装置及分拣道口组成。输送装置的主要组成部分是传送带或输送机,其主要作用是使待分拣商品贯通过控制装置、分类装置,并输送装置的两侧,一般要连接若干分拣道口,使分好类的商品滑下主输送机(或主传送带)以便进行后续作业。分拣道口是已分拣商品脱离主输送机(或主传送带)进入集货区域的通道,一般由钢带、皮带、滚筒等组成滑道,使商品从主输送装置滑向集货站台,在那里由工作人员将该道口的所有商品集中后或是入库储存,或是组配装车并进行配送作业。四部分装置通过计算机网络联结在一起,配合人工控制及相应的人工处理环节构成一个完整的物流分拣机器人系统。建筑机器人系统集成 3D 打印喷头与混凝土输送泵,按 BIM 模型自动构建墙体、浇筑楼板等施工环节。
机器人系统技术之自主导航:3、GPS全球定位系统:如今,在智能机器人的导航定位技术应用中,一般采用伪距差分动态定位法,用基准接收机和动态接收机共同观测4颗GPS卫星,按照一定的算法即可求出某时某刻机器人的三维位置坐标。差分动态定位消除了星钟误差,对于在距离基准站1000km的用户,可以消除星钟误差和对流层引起的误差,因而可以显着提高动态定位精度。4、超声波导航定位:超声波导航定位的工作原理也与激光和红外类似,通常是由超声波传感器的发射探头发射出超声波,超声波在介质中遇到障碍物而返回到接收装置。由于超声波传感器具有成本低廉、采集信息速率快、距离分辨率高等优点,长期以来被应用到移动机器人的导航定位中。而且它采集环境信息时不需要复杂的图像配备技术,因此测距速度快、实时性好。实时看板同步显示机器人运行状态、任务完成率等数据,助力车间管理者优化产能分配。河北通用机器人系统报价
实时采集机器人运行状态,实现故障预警、远程监控与智能维护。广东MES机器人系统欢迎选购
机器人系统基本的控制方法(一):(1)关节的运动控制及转矩(力)控制这种控制是分别对各个关节的运动(位置及速度)通过安装在各个关节的驱动电机进行PID控制来实现。实现时需要根据运动学理论将整个机器人的运动分解为各个自由度的运动来进行控制。这种控制系统常由上、下位机构成。上位机做运动规划,将要执行的运动转化为各个关节的运动,按控制周期传给下位机。下位机进行运动的插补运算及对关节进行伺服,所以常用多轴运动控制器作为机器人的关节控制器。(2)轨迹控制如果要求机器人沿着一定的目标轨迹运动则是轨迹控制。对于工业生产线上的机械臂,轨迹控制常用示教再现方式。示教再现分两种:点位控制(PTP),用于点焊、更换刀具等情况;连续路径控制(CP),用于弧焊、喷漆等作业。如果机器人本身能够主动地决定运动,那么可经常使用路径规划加在线路径追溯方式进行控制。广东MES机器人系统欢迎选购



- 安徽码垛机器人系统厂家 2026-09-23
- 湖北口碑好机器人系统供应商家 2026-09-23
- 浙江口碑好机器人系统诚信为本 2026-09-22
- 江西搬运机器人系统厂 2026-09-22
- 北京搬运机器人系统技术指导 2026-09-22
- 安徽机器人系统厂家 2026-09-22
- 上海机器人系统联系方式 2026-09-21
- 天津工业全自动生产线售后服务 2026-09-21


