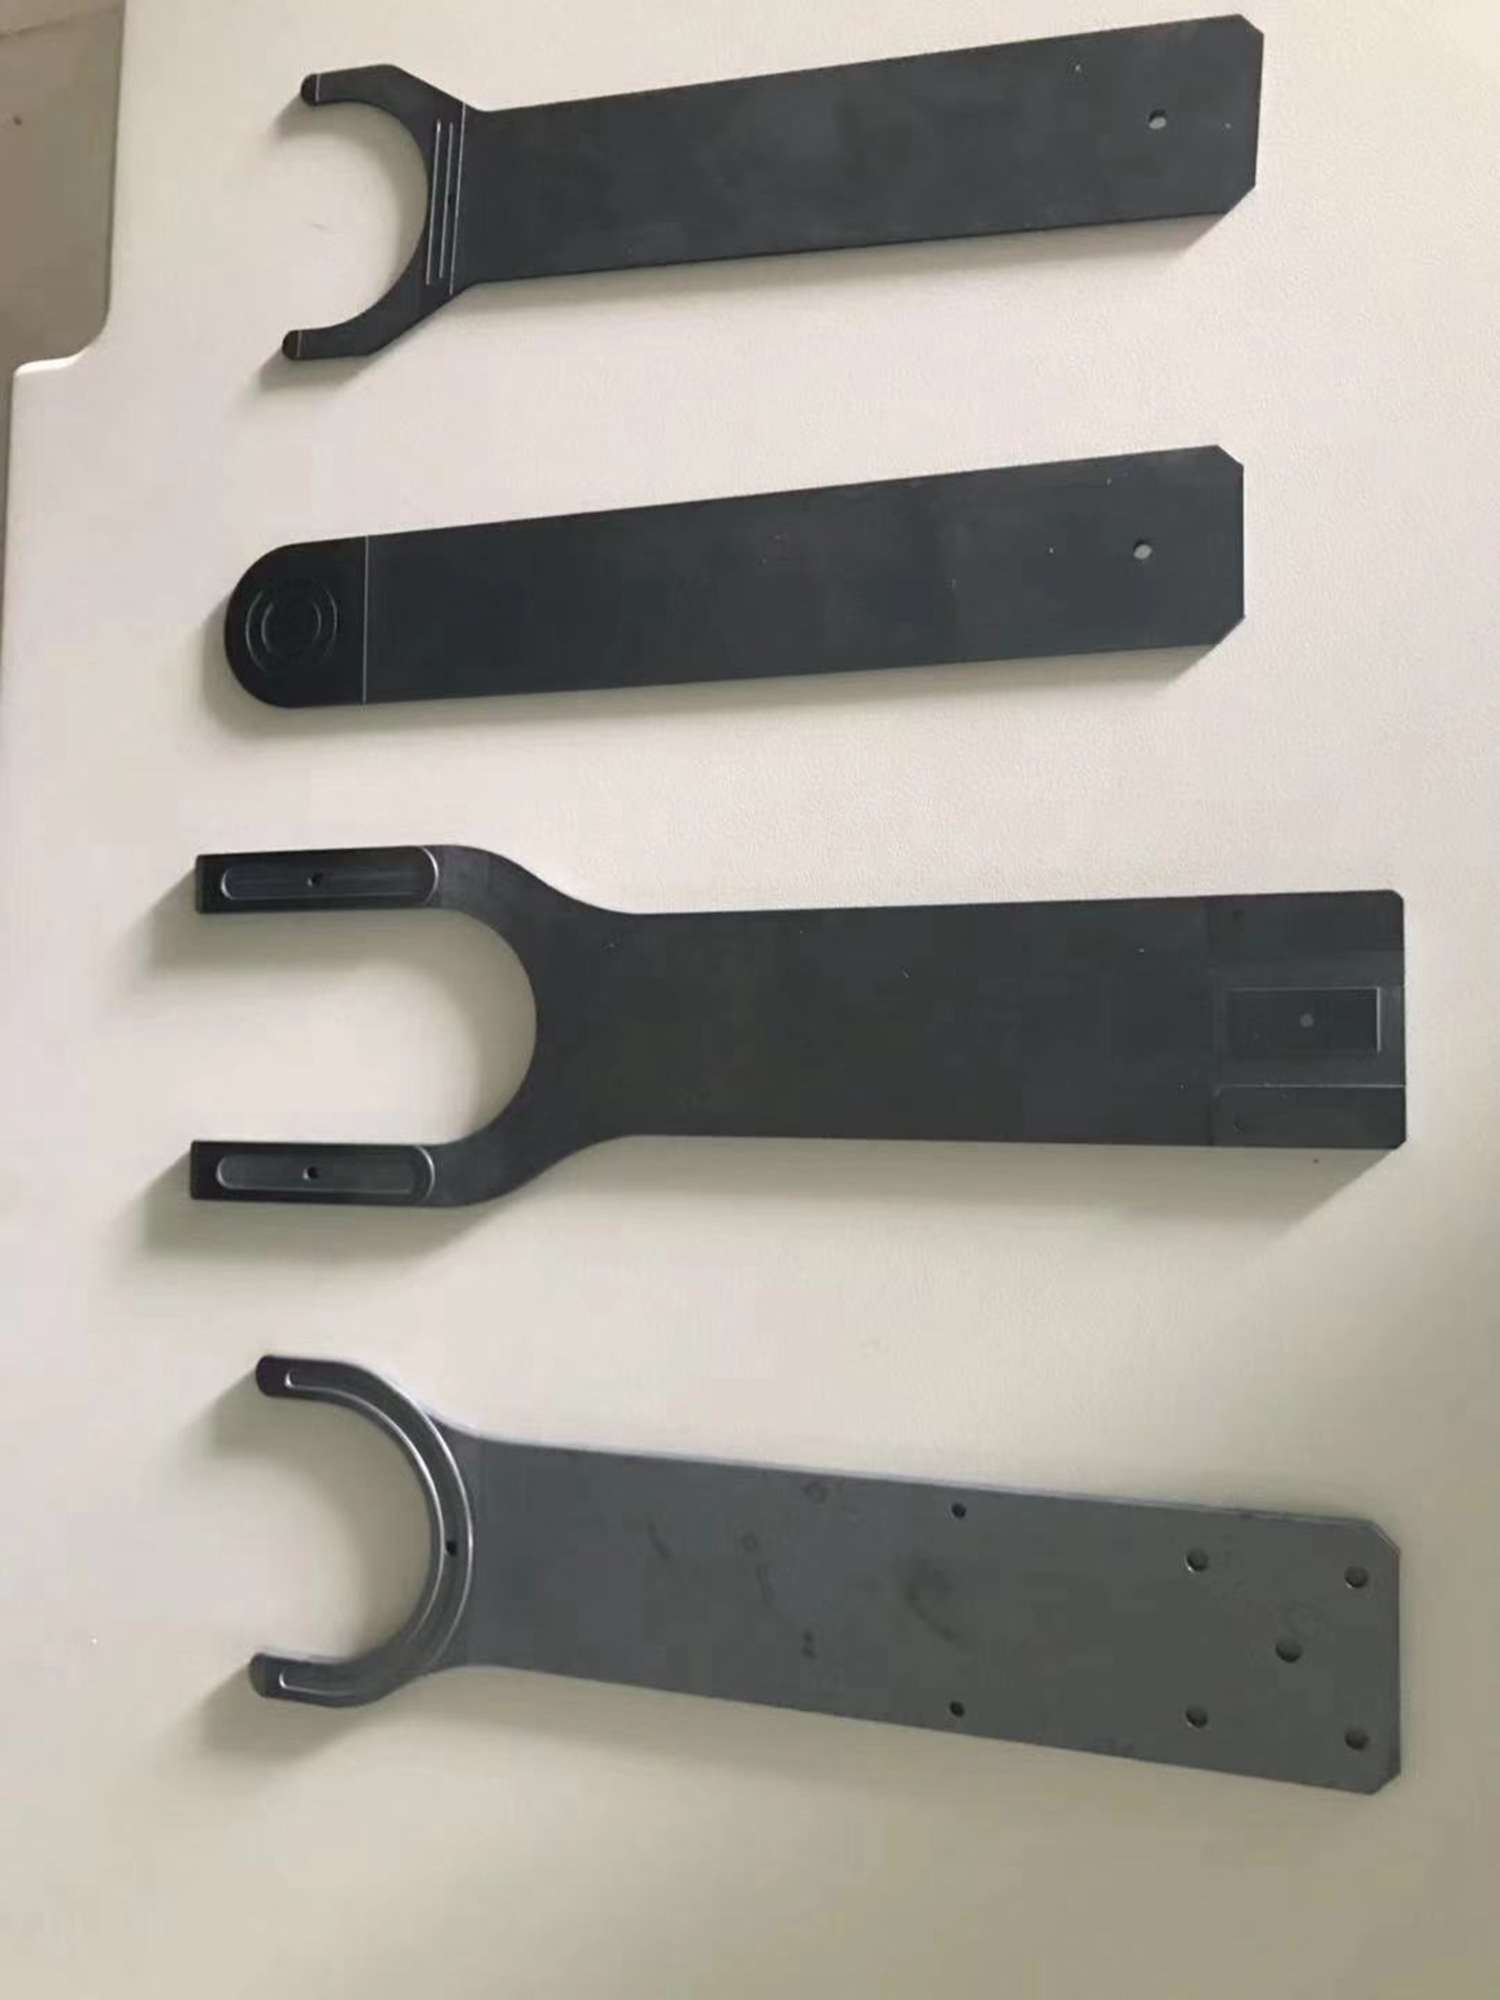
深圳新款晶圆运送机械吸臂厂家报价
关键词: 深圳新款晶圆运送机械吸臂厂家报价 晶圆运送机械吸臂

 2026.10.23
文章来源:
随着机器人技术的发展,应用高速度、高精度、高负载自重比的机器人结构受到工业和航空航天领域的关注。由于运动过程中关节和连杆的柔性效应的增加,使结构发生变形从而使任务执行的精度降低。所以,机器人机械臂结构柔性特征必须予以考虑,实现柔性机械臂高精度有效控制也必须考虑系统动力学特性。柔性机械臂是一个非常复杂的动力学系统,其动力学方程具有非线性、强耦合、实变等特点。而进行柔性臂动力学问题的研究,其模型的建立是极其重要的。柔性机械臂不*是一个刚柔耦合的非线性系统,而且也是系统动力学特性与控制特性相互耦合即机电耦合的非线性系统。动力学建模的目的是为控制系统描述及控制器设计提供依据。一般控制系统的描述(包括时域的状态空间描述和频域的传递函数描述)与传感器/执行器的定位,从执行器到传感器的信息传递以及机械臂的动力学特性密切相关。 操作机又定义为“是一种机器,其机构通常由一系列相互铰接或相对滑动的构件所组成。深圳新款晶圆运送机械吸臂厂家报价
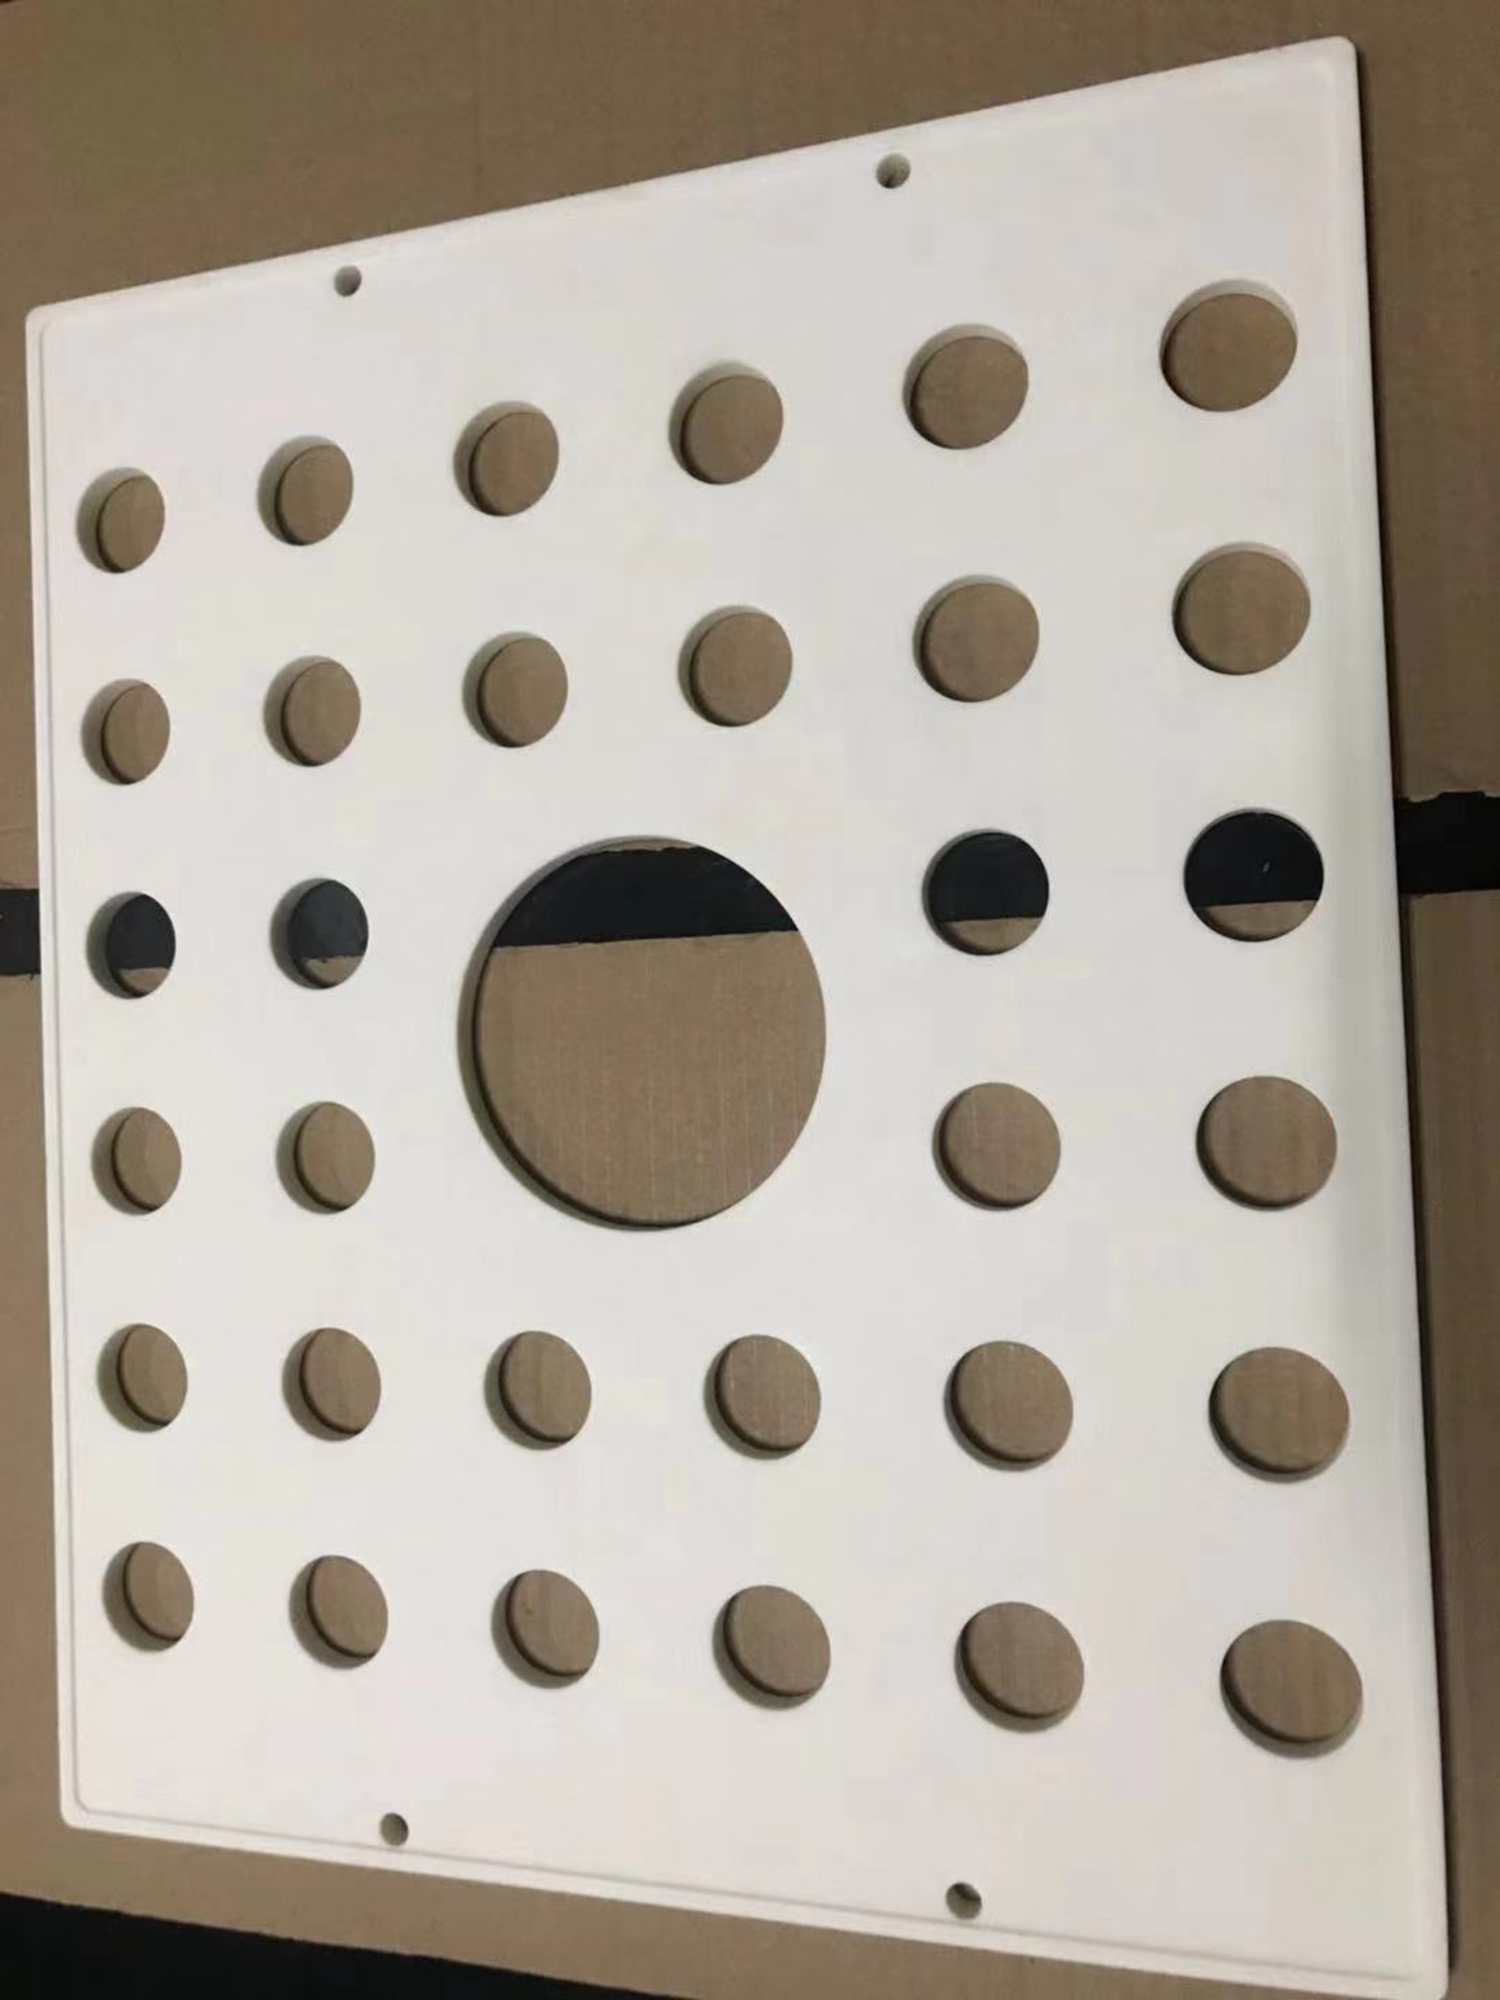
环境决定”——技术发展导致其实,除了晶圆的生长方法决定的“晶圆”是圆形的这个原因之外,还有以下3条其他的决定因素:2⃣️有人计算过,比较直径为L毫米的圆和边长为L毫米的正方形,考虑晶圆制造过程中边缘5到8毫米是不可利用的,算算就知道正方形浪费的使用面积比率是比圆型高的。所以,圆形是等周长时表面积做大的二维图形,加工时能够充分利用原料,在一片晶圆上能分出**多的芯片。3⃣️在实际的加工制成当中,圆形的物体比较便于生产操作。圆型具有任意轴对称性,这是晶圆制作工艺必然的要求,可以想象一下,在圆型晶圆表面可以通过旋转涂布法(spincoating,事实上是目前均匀涂布光刻胶的***方法)获得很均匀一致的光刻胶涂层,但其它形状的晶圆呢?不可能或非常难,可以的话也是成本很高。 新款晶圆运送机械吸臂市场报价手臂的运动速度要适当,惯性要小.
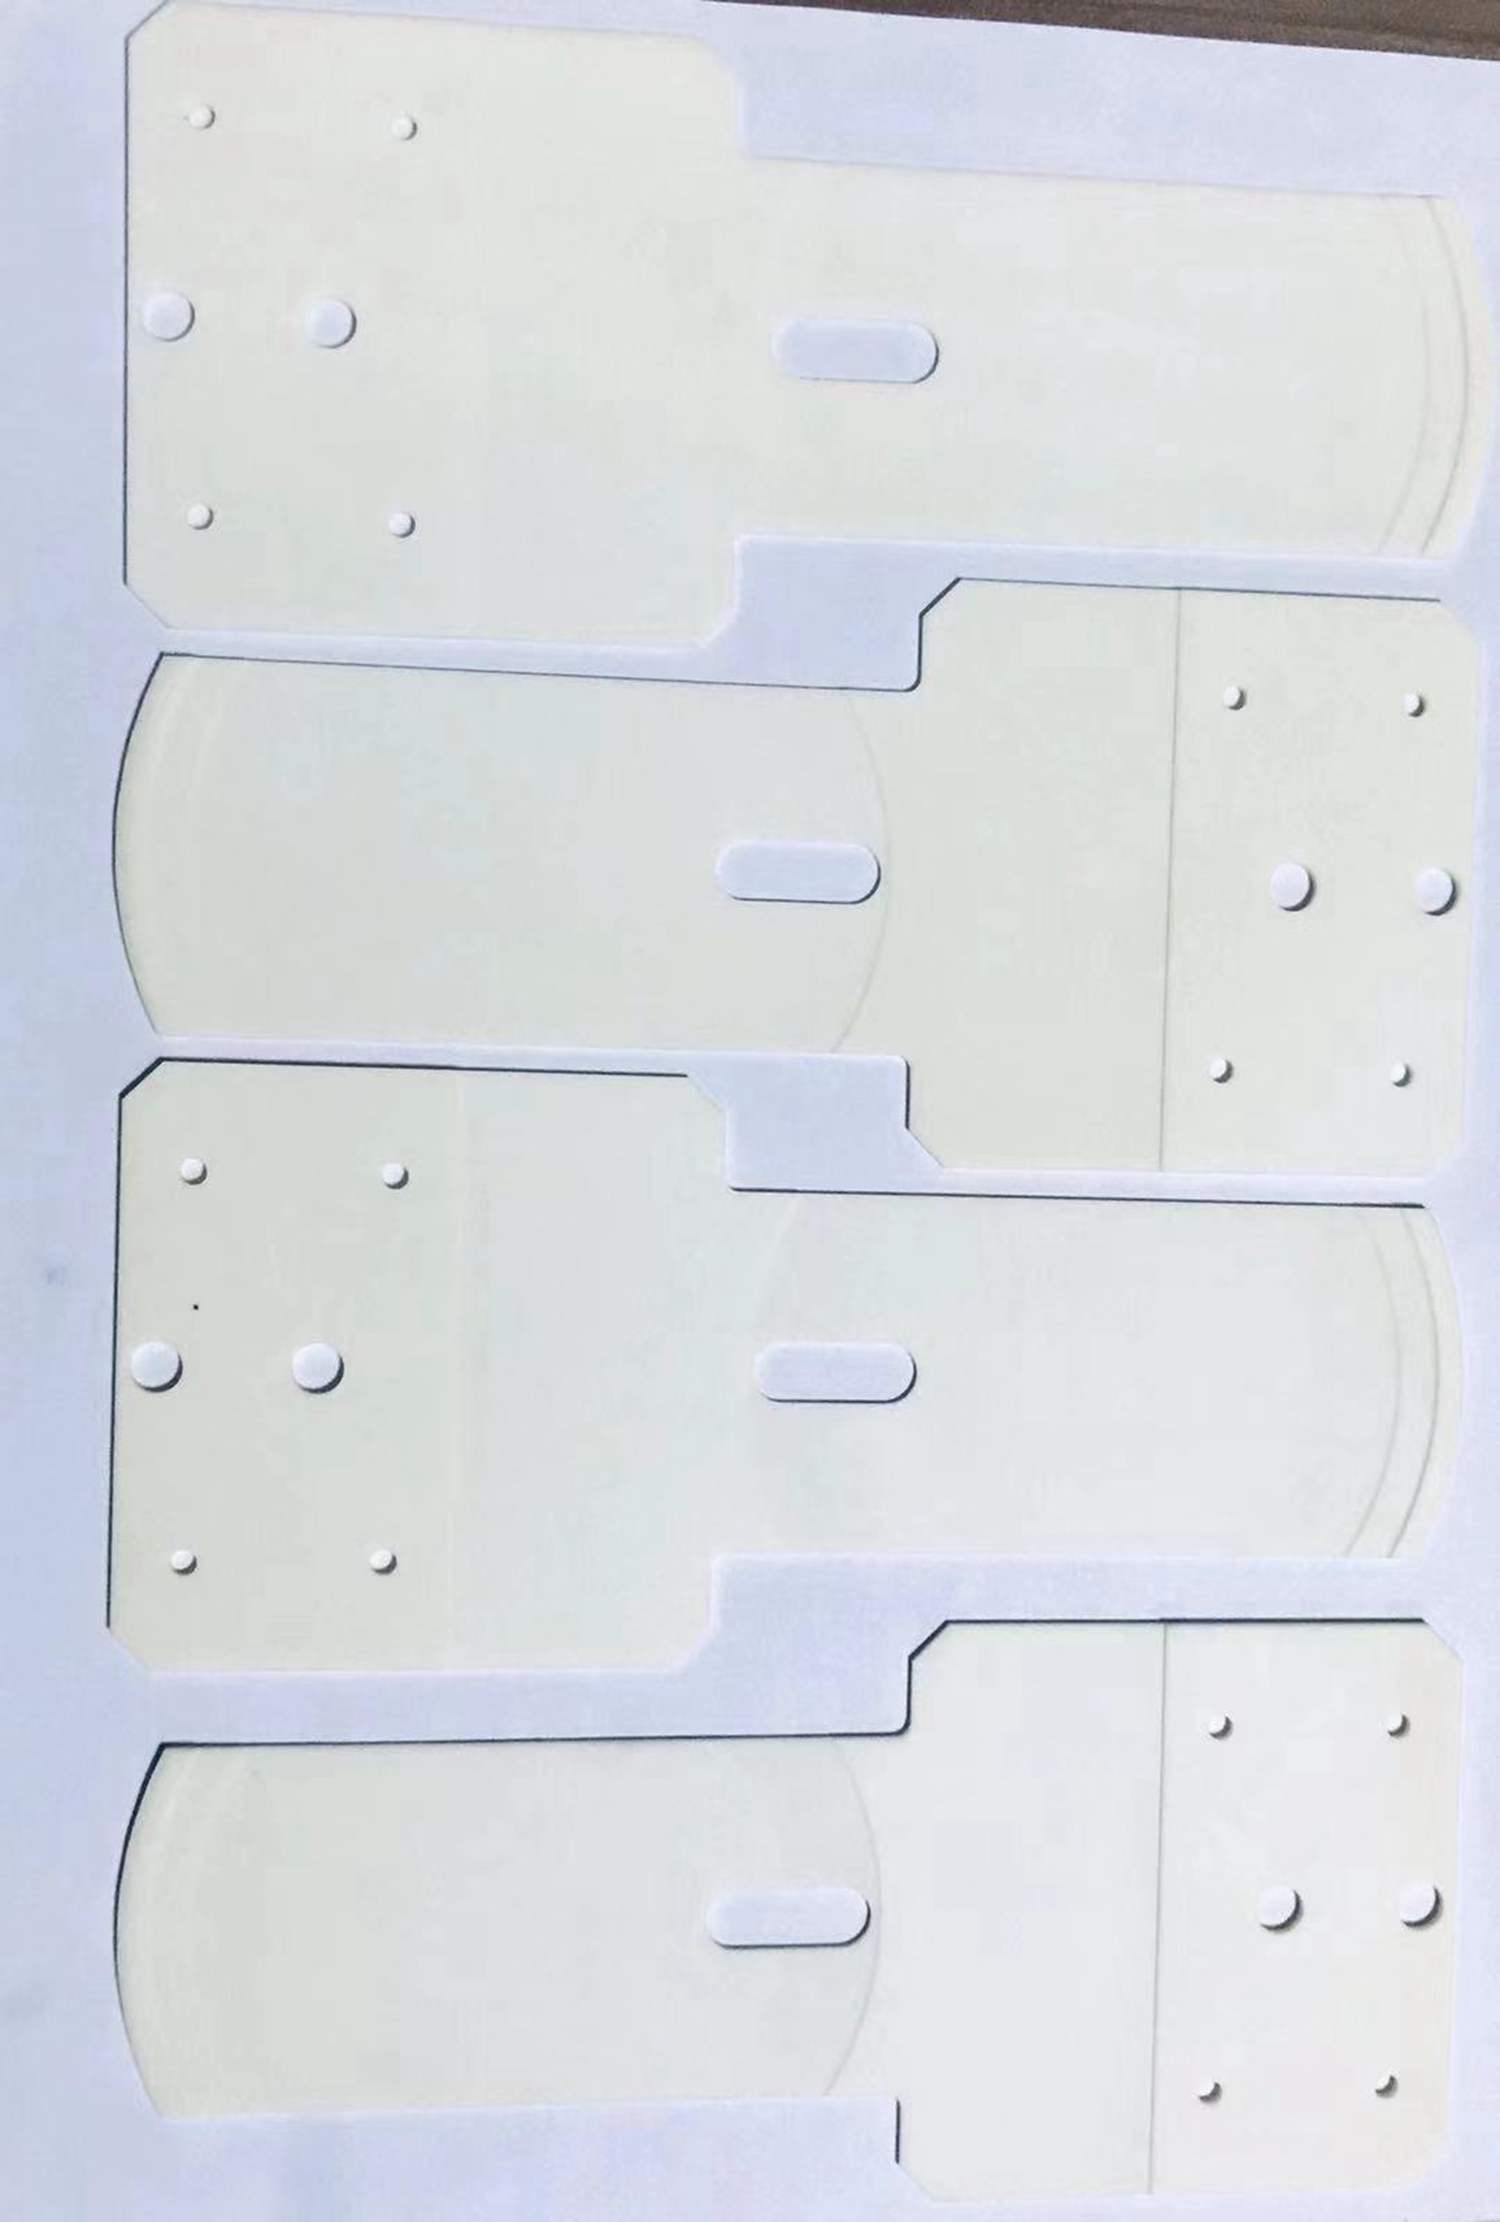
控制策略对柔性机械臂的控制一般有如下方式,1)刚性化处理。完全忽略结构的弹性变形对结构刚体运动的影响。例如为了避免过大的弹性变形破坏柔性机械臂的稳定性和末端定位精度NASA的遥控太空手运动的比较大角速度为。2)前馈补偿法。将机械臂柔性变形形成的机械振动看成是对刚性运动的确定性干扰而采用前馈补偿的办法来抵消这种干扰。德国的BerndGebler研究了具有弹性杆和弹性关节的工业机器人的前馈控制。张铁民研究了基于利用增加零点来消除系统的主导极点和系统不稳定的方法设计了具有时间延时的前馈控制器和PID控制器比较起来可以更加明显的消除系统的残余振动。SeeringWarrenP。等学者对前馈补偿技术进行了深入的研究。
背景技术:
晶圆的生产与制作属极为精密的加工技术,其通常需借助晶圆传输装置来进行运输传递等作业。例如,准备对晶圆进行刻蚀加工时,需要利用晶圆传输装置将晶舟内的待刻蚀晶圆传输至刻蚀机台内。
现有一种晶圆传输装置包括机械手臂,该机械手臂的表面设有卡槽,晶圆用于放置在该卡槽内,以防止机械手臂在传送晶圆时发生晶圆平移(即晶圆相对机械手臂运动)。然而,现有机械手臂易出现碰撞损伤,另外,机械手臂的传送晶圆效率较低,影响了生产效率。
如刚性差则会引起手臂在垂直平面内的弯曲变形和水平面内侧向扭转变形.
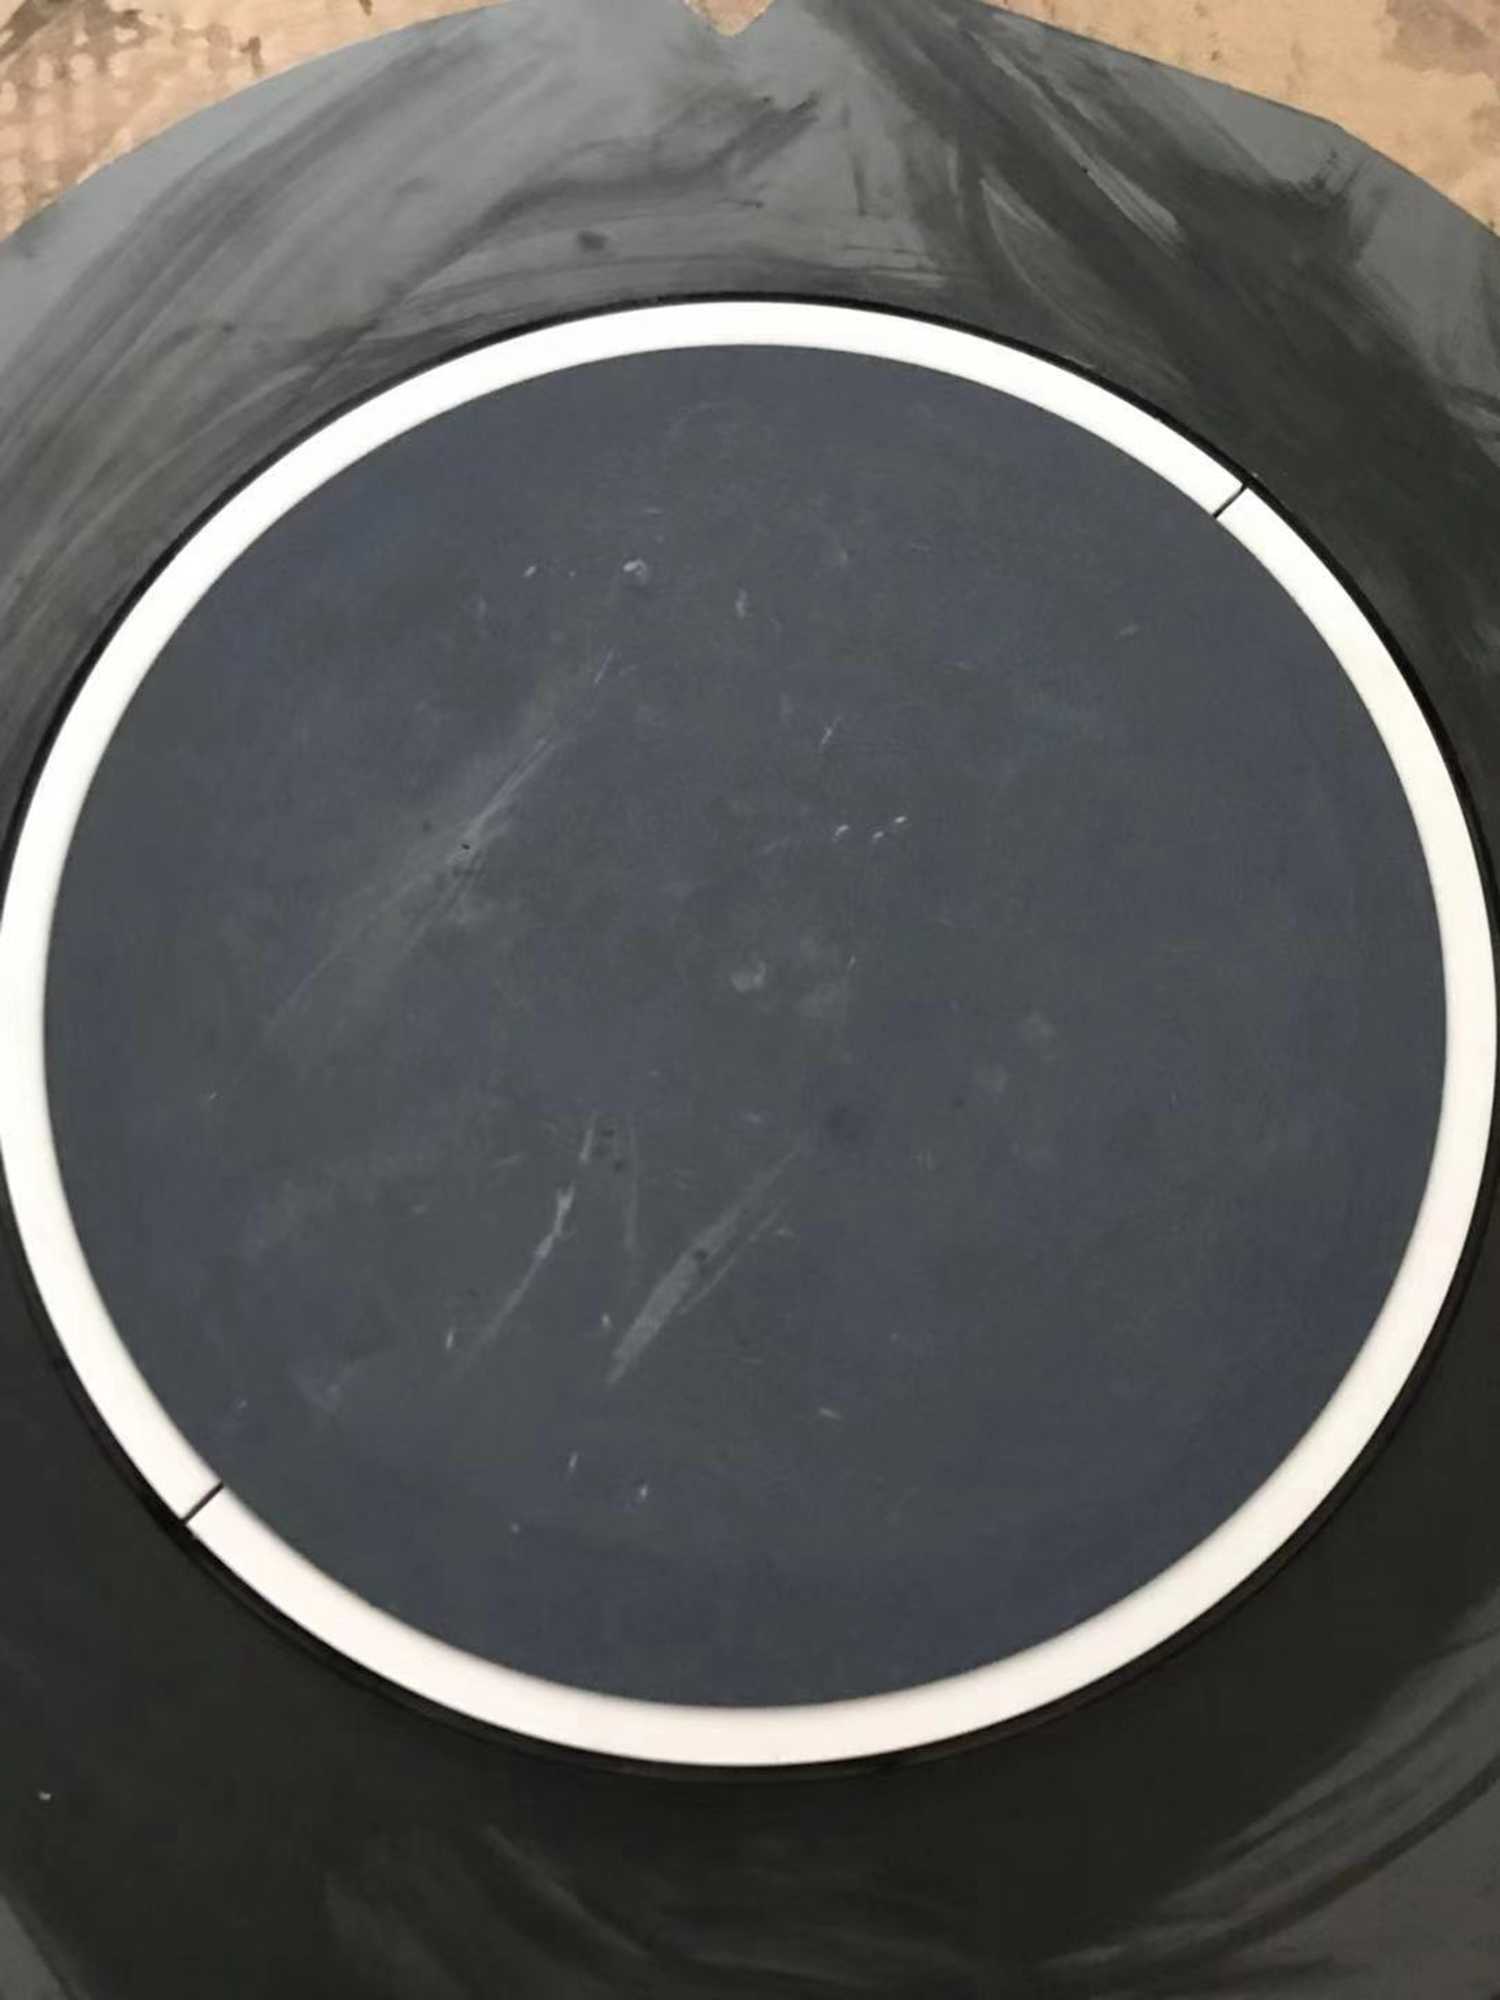
晶圆是指硅半导体集成电路制作所用的硅晶片,由于其形状为圆形,故称为晶圆;在硅晶片上可加工制作成各种电路元件结构,而成为有特定电性功能的集成电路产品。
晶圆的原始材料是硅,而地壳表面有用之不竭的二氧化硅。二氧化硅矿石经由电弧炉提炼,**化,并经蒸馏后,制成了高纯度的多晶硅,其纯度高达99.9%。 手臂自重轻,其启动和停止的平稳性就好。韶关原装晶圆运送机械吸臂代理厂家
机械手是能模仿人手和臂的某些动作功能,用以按固定程序抓取、搬运物件或操作工具的自动操作装置。深圳新款晶圆运送机械吸臂厂家报价
研究背景近年来,随着机器人技术的发展,应用高速度、高精度、 高负载自重比的机器人结构受到工业和航空航天领域的关注。由于运动过程中关节和连杆的柔性效应的增加,使结构发生变形从而使任务执行的精度降低。所以,机器人机械臂结构柔性特征必须予以考虑,实现柔性机械臂高精度有效控制也必须考虑系统动力学特性。柔性机械臂是一个非常复杂的动力学系统,其动力学方程具有非线性, 强耦合, 实变等特点。而进行柔性臂动力学问题的研究,其模型的建立是极其重要的。柔性机械臂不*是一个刚柔耦合的非线性系统,而且也是系统动力学特性与控制特性相互耦合即机电耦合的非线性系统。动力学建模的目的是为控制系统描述及控制器设计提供依据。一般控制系统的描述( 包括时域的状态空间描述和频域的传递函数描述) 与传感器/ 执行器的定位,从执行器到传感器的信息传递以及机械臂的动力学特性密切相关。深圳新款晶圆运送机械吸臂厂家报价
深圳市德澳美精密制造有限公司是一家专业从事“氧化铝陶瓷|氧化锆陶瓷|碳化硅陶瓷|陶瓷机械手”的公司。自成立以来,我们坚持以“诚信为本,稳健经营”的方针,勇于参与市场的良性竞争,使“德澳美”等品牌拥有良好口碑。我们坚持“服务至上,用户至上”的原则,使德澳美在机械及行业设备中赢得了众多的客户的信任,树立了良好的企业形象。 特别说明:本信息的图片和资料*供参考,欢迎联系我们索取**准确的资料,谢谢!

- 中山官方晶圆运送机械吸臂价格信息 2026-10-24
- 深圳新款晶圆运送机械吸臂厂家报价 2026-10-23
- 中山本地微孔陶瓷真空吸盘维修 2026-10-23
- 新款晶圆运送机械吸臂市场报价 2026-10-23
- 广东新款晶圆运送机械吸臂价格多少 2026-10-22
- 东莞进口晶圆运送机械吸臂哪里好 2026-10-22
- 天津高温结构陶瓷分类 2026-10-22
- 全国官方微孔陶瓷真空吸盘批发 2026-10-21


- 01 韶关本地晶圆运送机械吸臂
- 02 河南国产固晶机哪家好
- 03 全自动GSA6000光色电热测试系统操作
- 04 福州非标碳氢清洗机
- 05 宿迁碳钢储罐报价
- 06 江苏数控CNC铣床推荐
- 07 蚌埠磁悬浮直驱直线电机生产企业
- 08 海南什么酒店空间设计怎么样
- 09 广东多功能客制化自动生产线哪里有
- 10 六盘水实验室转轮除湿机组技术参数