汕尾进口晶圆运送机械吸臂企业
关键词: 汕尾进口晶圆运送机械吸臂企业 晶圆运送机械吸臂

 2026.10.26
文章来源:
为圆柱的单晶硅晶锭更便于运输,有效的避免了在运输途中磕碰损坏,边角碎掉什么的造成材料损耗。而且,请仔细回想一下,你看到的晶圆是完全的圆的吗?非也!在硅棒做出来后,在200mm以下的硅棒上是切割一个平角,叫Flat。在200mm(含)以上硅棒上,为了减少浪费,只裁剪个圆形小口,叫做Notch。***再进行切片,得到的晶圆如下。那么,这个小豁口是做什么用的呢?很容易想到——定位。这样每片晶圆的晶向就能确定,在加工的时候也不容易出错了。所以,为什么“晶圆”没有方的???答案很简单,是一个历史遗留的问题,也是一个技术限制的问题。而且,真的没有必要做出来正方的硅片呢~。 柔性机械臂是一个非常复杂的动力学系统,其动力学方程具有非线性、强耦合、实变等特点。汕尾进口晶圆运送机械吸臂企业
6)自适应控制。采用组合自适应控制将系统划分成关节子系统和柔性子系统。利用参数线性化的方法设计自适应控制规则来辨识柔性机械臂的不确定性参数。对具有非线性和参数不确定性的柔性机械臂进行了**控制器的设计。控制器的设计是依据Lyapunov方法的鲁棒和自适应控制设计。通过状态转换将系统分成两个子系统。用自适应控制和鲁棒控制分别对两个子系统进行控制。7)PID控制。PID控制器作为很受欢迎和**广泛应用的控制器,由于其简单、有效、实用,被普遍地用于刚性机械臂控制,常通过调整控制器增益构成自校正PID控制器或与其它控制方法结合构成复合控制系统以改善PID控制器性能。8)变结构控制。变结构控制系统是一种不连续的反馈控制系统,其中滑模控制是**普遍的变结构控制。其特点;在切换面上,具有所谓的滑动方式,在滑动方式中系统对参数变化和扰动保持不敏感,同时,它的轨迹位于切换面上,滑动现象并不依赖于系统参数,具有稳定的性质。变结构控制器的设计,不需要机械臂精确的动态模型,模型参数的边界就足以构造一个控制器。 佛山正规晶圆运送机械吸臂卖价机械手的运动速度一般是根据产品的生产节拍要求来决定的,但不宜盲目追求高速度。
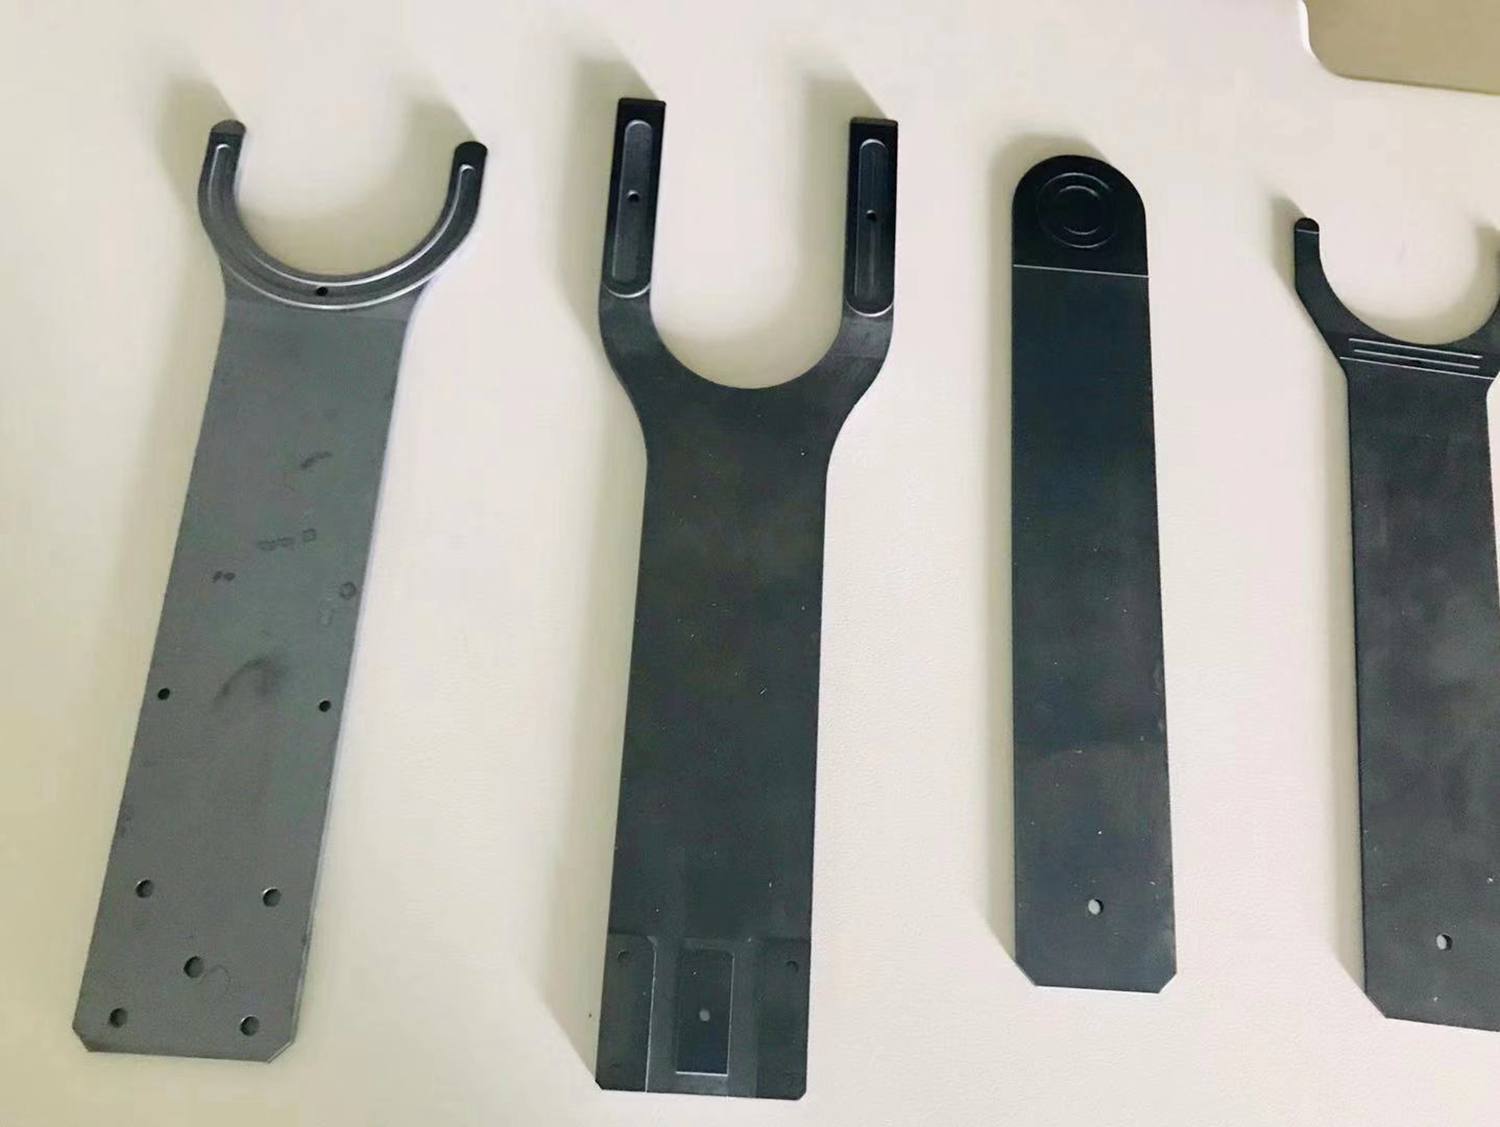
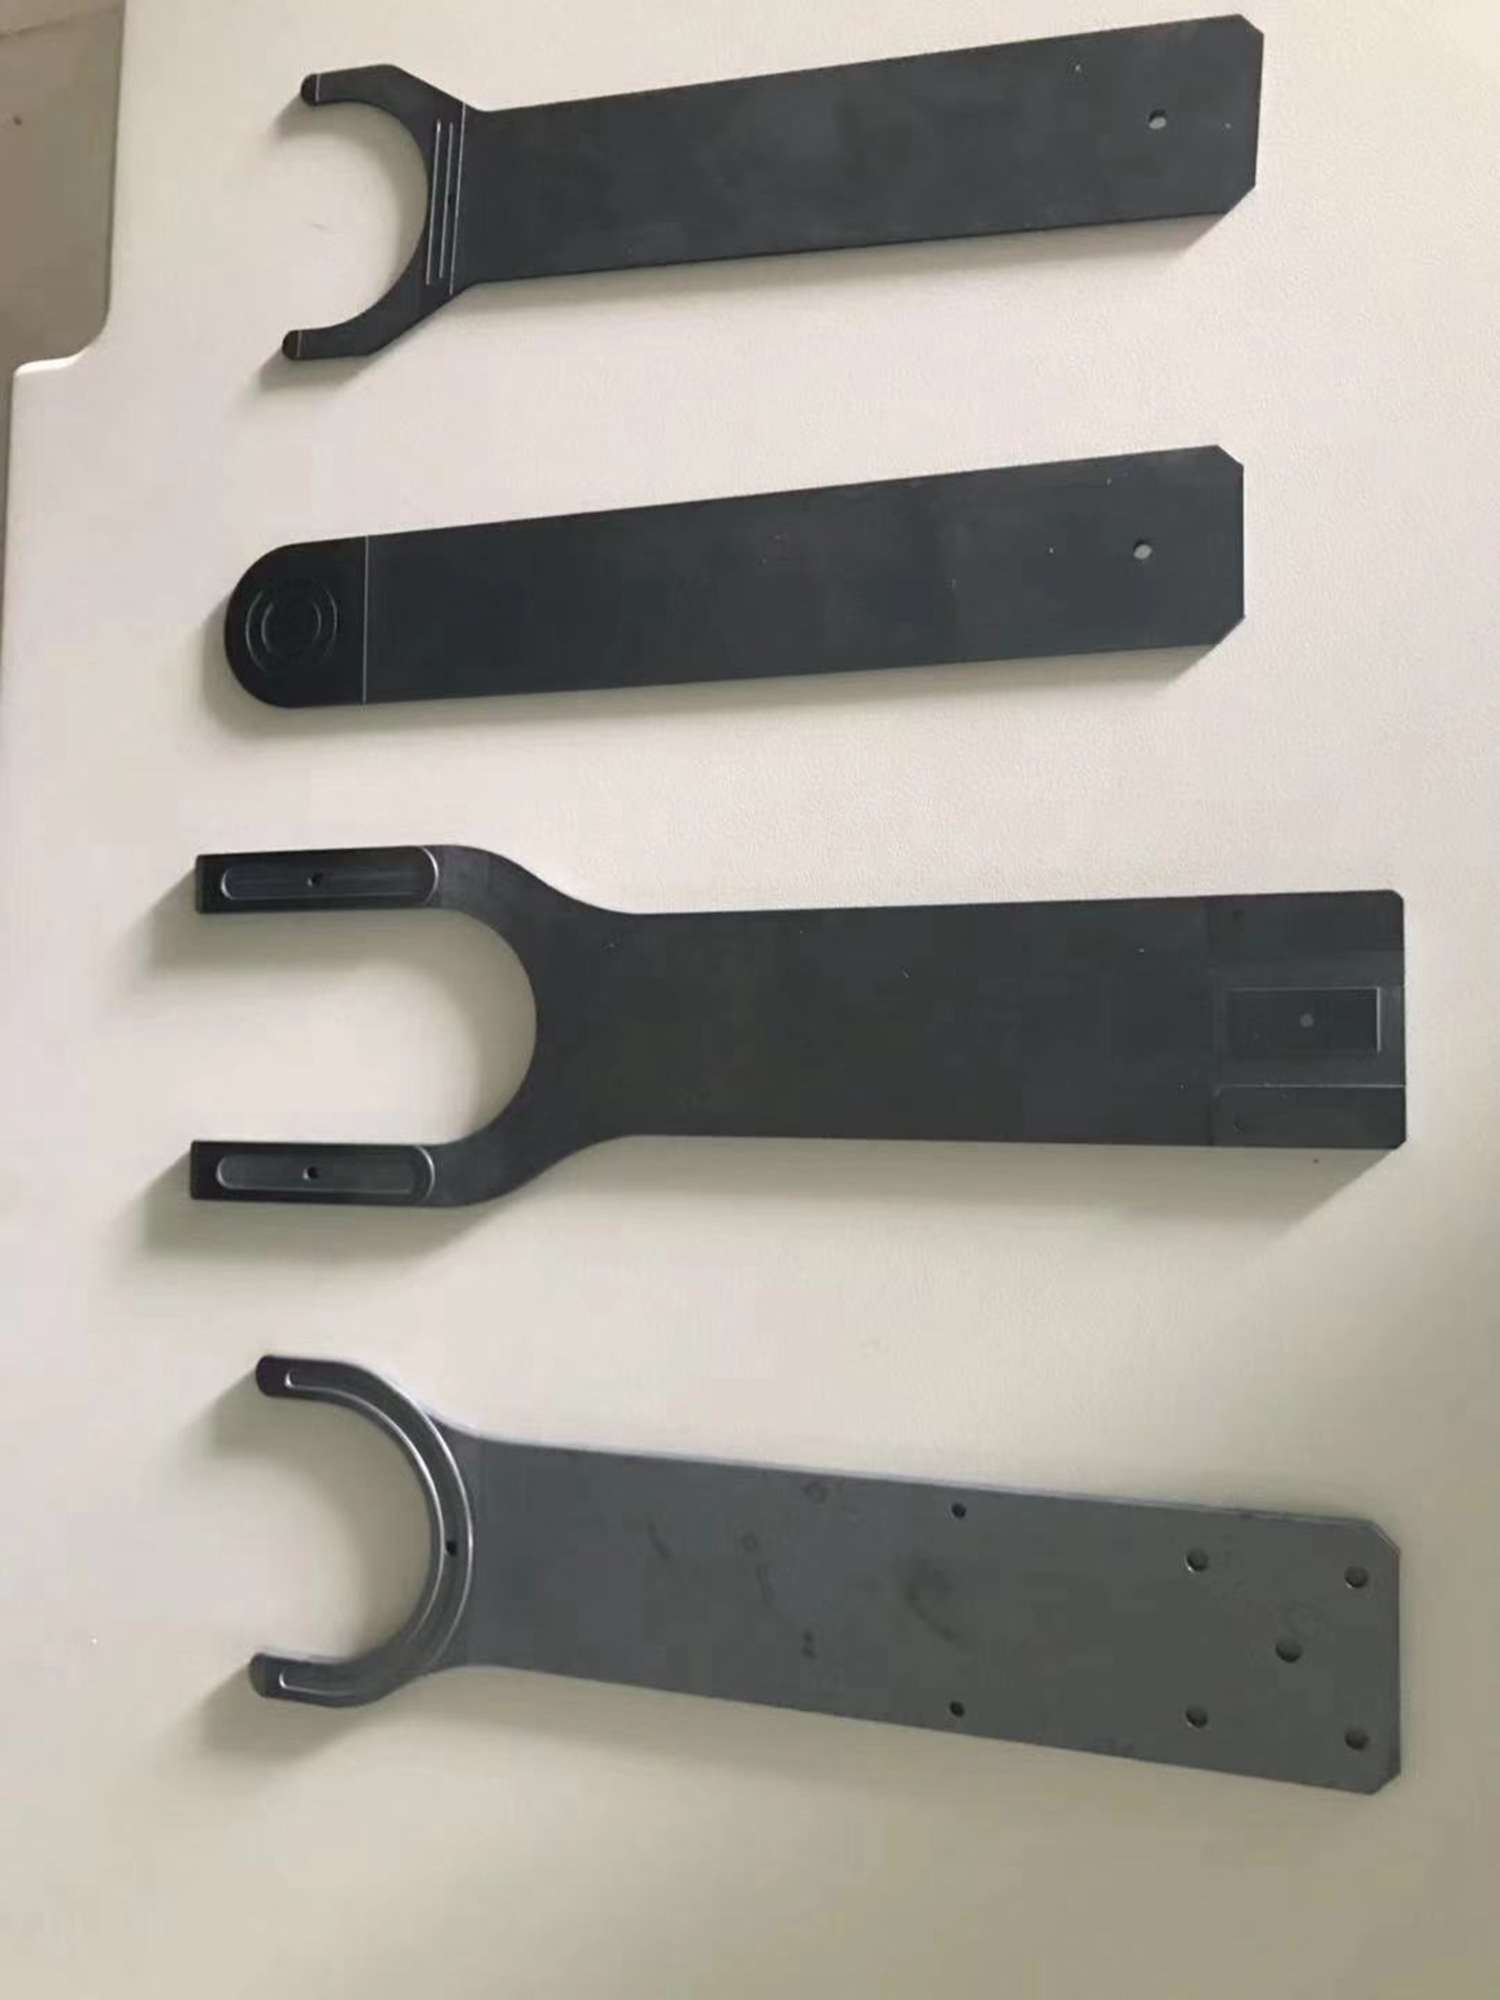
晶圆运送机械吸臂主要由以下几个部分组成:
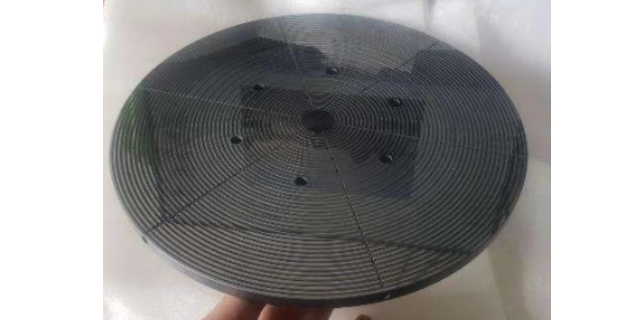
吸盘:用于吸附晶圆,通常采用真空吸附原理。吸盘材料应具有耐磨、耐腐蚀、低粒子产生等特性,以保证晶圆表面不受污染。
机械臂:用于支撑和移动吸盘,实现晶圆在不同工艺设备间的传送。机械臂应具有高精度、高稳定性和高刚性等特点,以确保晶圆在传送过程中的精确定位和平稳运输。
传动系统:为机械臂提供动力,实现吸臂的伸缩、旋转等动作。传动系统通常采用电机、减速器、传动带等部件组成,确保吸臂运动的准确性和稳定性。
控制系统:负责控制机械臂的运动轨迹、速度和加速度等参数。控制系统一般采用先进的伺服控制技术和高精度传感器,实现吸臂的高精度定位和稳定运行。
工业机械臂定义为“其操作机是自动控制的,可重复编程、多用途,并可以对3个以上轴进行编程。它可以是固定式或者移动式。在工业自动化应用中使用”。操作机又定义为“是一种机器,其机构通常由一系列相互铰接或相对滑动的构件所组成。它通常有几个自由度,用以抓取或移动物体(工具或工件)。”所以对工业机械臂可能理解为:拟人手臂、手腕和手功能 的机械电子装置;它可把任一物件或工具按空间位姿(位置和姿态)的时变要求进行移动,从而完成某一工业生产的作业要求。 直角坐标系机械手臂有三个主自由度。
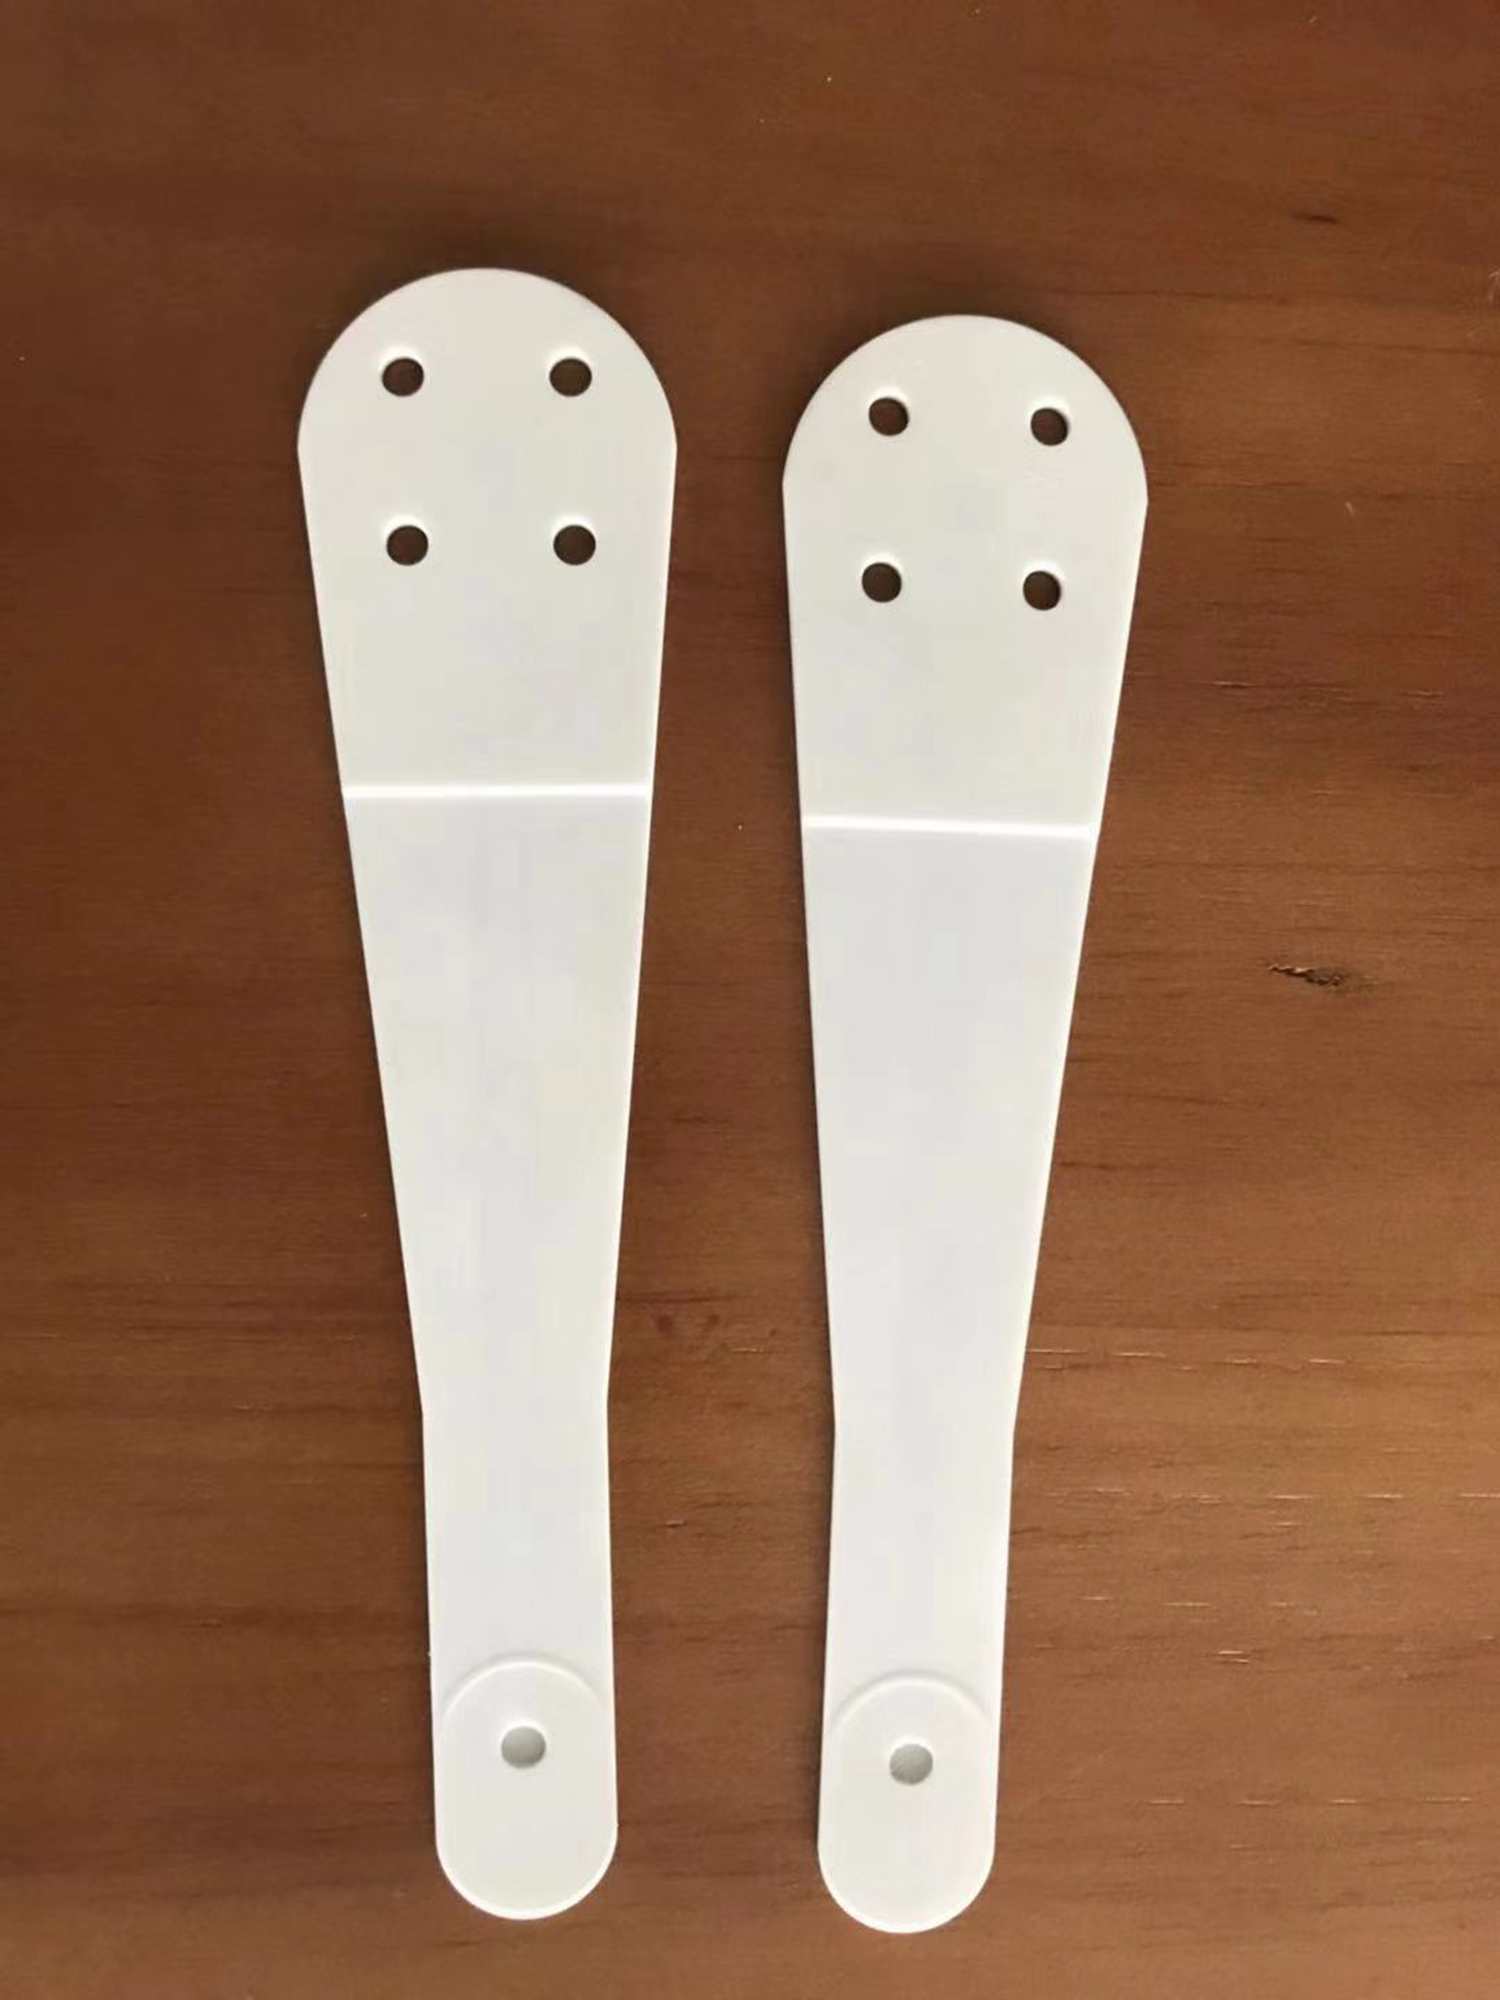
区熔法分为两种:水平区熔法和立式悬浮区熔法。前者主要用于锗、GaAs等材料的提纯和单晶生长;后者主要用于硅。为什么有横着和竖着长的不同捏?这是由于硅的熔点高,化学性能活泼,容易受到异物的玷污,所以难以找到适合的器皿来盛方,自然水平区熔法不能用在硅的生长上啦。区熔法与直拉法比较大的不同之处在于:区熔法一般不使用坩锅,引入的杂质更少,生长的材料杂质含量也就更少。总而言之,单晶硅棒是圆柱形的,使用这种方法得到的单晶硅圆片自然也是圆形的了。就是下图这个样的——知道是两头的尖尖是如何造成的吗?Bingo,图左的尖尖是籽晶,图右的尖尖是晶棒长到***,从熔融态里出来后,由于复杂的流体力学原理,以及熔融态的硅迅速凝固而导致的。 手臂的刚性直接影响到手臂抓取工件时动作的平稳性、运动的速度和定位精度。汕尾新款晶圆运送机械吸臂怎么联系
科学家已经研制出了橡胶机器手臂,可以抓起蚂蚁而不是捏死。汕尾进口晶圆运送机械吸臂企业
随着半导体制造工艺向更小尺寸、更高集成度的方向发展,对机械吸臂的精度和稳定性要求越来越高。在纳米级的制造工艺中,吸臂的微小振动、位置偏差或吸附力不均匀都可能对晶圆造成严重影响。因此,如何进一步提高吸臂的运动精度和稳定性,减少各种误差因素的影响,是当前面临的一个重要挑战。半导体制造车间的环境要求极为严格,需要在超净、恒温、恒湿的条件下进行生产。机械吸臂在这样的环境中运行,需要具备良好的防尘、防静电、耐腐蚀等性能。同时,为了满足不同工艺设备的接口要求和工作空间限制,吸臂的设计还需要具备更高的灵活性和兼容性。如何在满足这些复杂环境和工艺要求的前提下,保证吸臂的可靠性和使用寿命,也是需要解决的关键问题。汕尾进口晶圆运送机械吸臂企业
深圳市德澳美科技有限公司在同行业领域中,一直处在一个不断锐意进取,不断制造创新的市场高度,多年以来致力于发展富有创新价值理念的产品标准,在广东省等地区的机械及行业设备中始终保持良好的商业口碑,成绩让我们喜悦,但不会让我们止步,残酷的市场磨炼了我们坚强不屈的意志,和谐温馨的工作环境,富有营养的公司土壤滋养着我们不断开拓创新,勇于进取的无限潜力,深圳市德澳美精密制造供应携手大家一起走向共同辉煌的未来,回首过去,我们不会因为取得了一点点成绩而沾沾自喜,相反的是面对竞争越来越激烈的市场氛围,我们更要明确自己的不足,做好迎接新挑战的准备,要不畏困难,激流勇进,以一个更崭新的精神面貌迎接大家,共同走向辉煌回来!

- 中山官方晶圆运送机械吸臂价格信息 2026-10-24
- 深圳新款晶圆运送机械吸臂厂家报价 2026-10-23
- 中山本地微孔陶瓷真空吸盘维修 2026-10-23
- 新款晶圆运送机械吸臂市场报价 2026-10-23
- 广东新款晶圆运送机械吸臂价格多少 2026-10-22
- 东莞进口晶圆运送机械吸臂哪里好 2026-10-22
- 天津高温结构陶瓷分类 2026-10-22
- 全国官方微孔陶瓷真空吸盘批发 2026-10-21




- 01 韶关本地晶圆运送机械吸臂
- 02 河南国产固晶机哪家好
- 03 全自动GSA6000光色电热测试系统操作
- 04 福州非标碳氢清洗机
- 05 宿迁碳钢储罐报价
- 06 江苏数控CNC铣床推荐
- 07 蚌埠磁悬浮直驱直线电机生产企业
- 08 海南什么酒店空间设计怎么样
- 09 广东多功能客制化自动生产线哪里有
- 10 六盘水实验室转轮除湿机组技术参数