山西室外机器人环视激光雷达slam
关键词: 山西室外机器人环视激光雷达slam 环视激光雷达

 2026.10.28
文章来源:
货、涨价、 断供风险。企业配备标准化量产产线与专业品控团队 ,每一台OmniView S40激光雷达、 Aura系列3D相机均经过光照测试、温循老化、振动防水、精度校准等十余道出厂检测工序 ,保障批量 产品性能、参数高度统一。 同时 ,公司建立灵活的交付机制 ,支持样品测试、小批量试产、大批量量 产分级供货 ,可快速响应客戶不同阶段的采购需求。依托杭州未来科技城产业集群优势 ,联动上下游 供应链资源 ,进一步压缩交付周期、严控产品成本。 以稳定的供应链、严苛的品控、 高效的交付 能力 ,为合作客戶的产品量产落地保驾护航。文创展馆自动扫地机选用OmniView S40,易碎展品周边±2cm高精度测距,低速平稳清扫避免剐蹭贵重文创展示品。山西室外机器人环视激光雷达slam
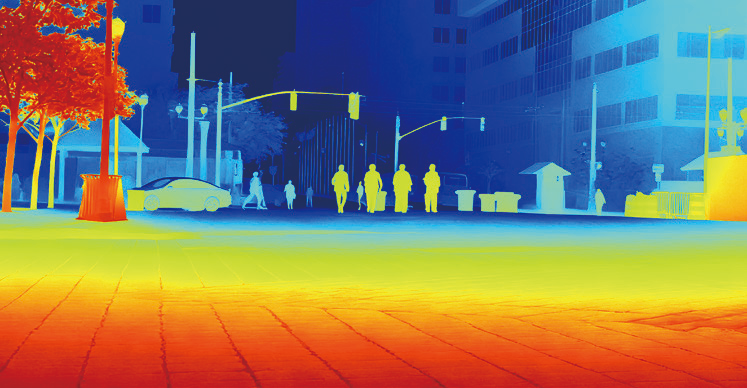
SLAM建图精度直接决定机器人导航、定位、作业的度 ,普通雷达因点云稀疏、精度波动、 噪点过 多 ,极易出现地图畸变、墙体偏移、点位错位等问题。 OmniView S40雷达凭借40线高密度均匀线束、 0.5°超细水平角分辨率 ,搭配多层级AI降噪算法 ,输出每秒288000点的超高稠密纯净点云 ,为高精度 建图提供坚实数据支撑。设备出厂经过逐台精密光学校准与动态误差补偿 ,测距精度稳定维持在 ±2cm ,重复定位一致性较高 ,长期运行无精度漂移。无论是室内狭小空间的精细戶型建图 ,还是戶 外大型园区的大范围全景建模 ,都能还原真实、规整、无畸变的环境轮廓 ,墙体笔直、 障碍物轮廓清 晰、点位坐标。 同时 ,内置IMU惯性单元与雷达数据毫秒级融合 ,修正运动轨迹误差 ,解决机器人 移动建图的断层、偏移问题 ,助力设备快速构建高精度、 可复用 、低误差的标准化场景地图。江苏室外机器人环视激光雷达slam宠物用品商超配送小车配S40,低矮宠物笼、展示货架多层障碍物精细分层识别,保障机器人顺畅穿行购物通道。
别墅庭院地形复杂,包含草坪斜坡、花坛路沿、高低树木、景观石块、户外桌椅多重高低障碍物,传统平面雷达垂直视场狭窄,高空树枝、低矮路沿极易漏检,割草机剐蹭树木、冲出路沿损坏景观。星火博特 OmniView S40 雷达 180° 垂直半球视场完整覆盖庭院全高度空间,向下小 10cm 盲区识别路沿、低矮景观石、草坪斜坡,向上捕捉庭院乔木枝干、遮阳棚顶部,中层扫描户外桌椅、围墙,无高低探测死角,杜绝剐蹭景观、冲出路沿事故。40 线高密度激光线束 1.5° 垂直分辨率,分层识别高低障碍物,±2cm 高精度测算与障碍物安全间距,割草机提前绕行树木、花坛;自研 SPAD 芯片抵御正午庭院强光、水面反光,阳光直射草坪场景草坪边界识别稳定。
星火博特 OmniView S40 半球雷达搭载自研 SPAD 芯片,100k lux 强光自适应技术完美应对商场落地玻璃逆光、橱窗反光,正午商场采光顶强光环境测距精度维持 ±2cm 无失真;360°×180° 全域半球视场向下识别商场台阶、地面线缆、小型展台,向上捕捉吊顶灯具、商铺招牌,无高低探测死角,杜绝台阶卡机、顶部碰撞事故。10Hz 高帧率每秒 288000 点稠密点云,实时动态识别穿梭行人,毫秒级触发减速避让逻辑,保障人流密集时段安全清洁;多机集群抗干扰技术适配商场数十台清洁机器人同步分区作业,激光信号互不串扰,定位地图不会错乱漂移大学操场草坪智能割草机选用S40,开阔运动场远距离90m扫描识别跑道、看台围栏,自主规划均匀修剪路线。
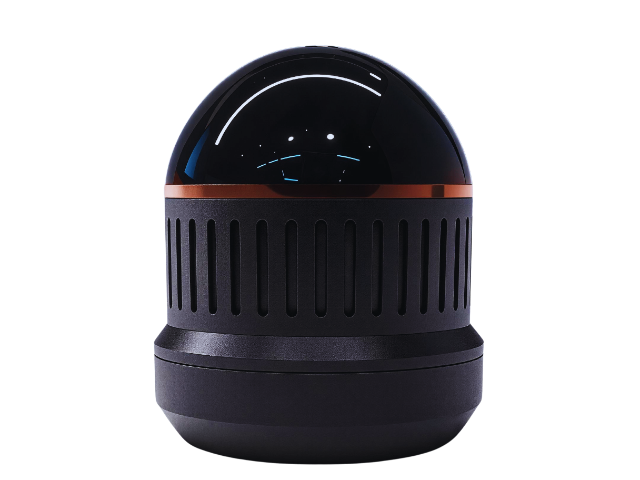
多数国产激光雷达采用传统光电探测方案 ,光敏度低、 弱信号捕捉能力差 ,强光、远距离、低反射率 场景下极易失效。 OmniView S40雷达搭载星火博特自研进阶SPAD单光子探测芯片 ,凭借超高光电灵 敏度 ,实现行业探测性能。 单光子探测技术可捕捉环境中微弱的反射光子信号 ,对比传统探 测方案 ,弱光、远距离、低反光物体识别能力提升80%以上。 面对黑色橡胶、 哑光墙面、深色地面等 低反射率障碍物 ,普通雷达易出现点云丢失、 识别失效 ,而S40雷达仍可输出完整稠密点云 ,识别 障碍物轮廓。 同时 ,该技术大幅提升设备抗环境干扰能力 ,在100000lux日光直射、复杂光影交错 场景中 ,依旧保持探测度 ,无噪点泛滥、无精度衰减。 自研SPAD芯片从硬件层面突破行业性 能瓶颈 ,兼顾高灵敏探测、强抗干扰、低功耗三大优势 ,成为S40雷达适配全工况场景的底气。OmniView S40轻量化210g机身,小型轻量化配送机器人搭载不影响载重续航,顶部嵌入式安装美观不突兀。浙江人形机器人环视激光雷达检测
跨境保税仓自动扫地洗地机选用S40,仓库冷暖温差大,宽温雷达稳定运行,密集包裹货架间自主清扫除尘。山西室外机器人环视激光雷达slam
当下机器人行业同质化竞争激烈 ,多数感知硬件通用性强、场景适配性弱 ,难以解决细分工况的专属 痛点。杭州星火博特科技跳出通用硬件研发思维 ,深耕仓储AMR、 商用清洁、人形巡检、智能割草四 大细分赛道 ,针对性打磨专属3D感知解决方案。 公司深入落地场景 ,采集海量真实工况数 据 ,针对不同场景的环境特点、作业需求、设备痛点优化产品性能。依托自研技术 ,OmniView S40雷达摆脱通用雷达的性能局限 ,针对仓储集群作业优化抗干扰能力 ,针对戶外割草机强化强光适 配 ,针对清洁设备优化低矮障碍物识别 ,针对人形机器人完善全域立体感知。 同时 ,企业为各赛道配 套专属SDK、调试算法与落地案例库 ,帮助客戶快速完成产品适配 ,大幅缩短设备研发落地周期。不 同于大厂通用化产品、 中小厂无技术支撑的行业现状 ,星火博特实现 “ 一场景一方案” 的赋能, 兼顾硬件通用性与场景专业性。依托精细化的场景深耕能力 ,公司解决细分机器人设备的感知难 题 ,助力合作厂商打造差异化产品 ,抢占细分赛道市场优势。山西室外机器人环视激光雷达slam
杭州星火博特科技有限公司汇集了大量的优秀人才,集企业奇思,创经济奇迹,一群有梦想有朝气的团队不断在前进的道路上开创新天地,绘画新蓝图,在浙江省等地区的电子元器件中始终保持良好的信誉,信奉着“争取每一个客户不容易,失去每一个用户很简单”的服务理念,市场是企业的方向,质量是企业的生命,在公司有效方针的领导下,全体上下,团结一致,共同进退,把各方面工作做得更好,努力开创工作的新局面,公司的新高度,未来杭州星火博特科技供应和您一起奔向更美好的未来,即使现在有一点小小的成绩,也不足以骄傲,过去的种种都已成为昨日我们只有总结经验,才能继续上路,让我们一起点燃新的希望,放飞新的梦想!

- 广东无人清洁车半球激光雷达 2026-10-27
- 辽宁管廊巡检机器人环视激光雷达导航 2026-10-26
- 天津半球激光雷达建图 2026-10-26
- 江苏室内外商用清洁机器人半球激光雷达扫描 2026-10-26
- 陕西封闭园区末端无人配送车dToF雷视一体机扫描 2026-10-26
- 天津园区低速自动驾驶半球激光雷达避障 2026-10-26
- 江苏dToF雷视一体机测绘 2026-10-25
- 辽宁室内机器人环视激光雷达探测 2026-10-25



- 01 南昌矩形LVDS连接器
- 02 杭州电动叉车线束厂家
- 03 安徽有什么PVDF-TrFE柔性超声液位传感器制定
- 04 上海钐钴磁钢哪家好
- 05 旋转导向用HTADC12ES高温芯片应用
- 06 广州本地智能机箱按需定制
- 07 广东dToF雷视一体机统计
- 08 广西新型PVDF-TrFE声波与振动传感器专卖
- 09 南京什么是弹簧顶针
- 10 潮州插件式骨架BOBBIN