江苏原装平衡传感器参数
关键词: 江苏原装平衡传感器参数 传感器

 2026.10.30
文章来源:
智能下肢假肢的姿态自适应与步态相位识别技术借助IMU传感器实现假肢在行走过程中对不同地形的自动响应。三轴加速度计与陀螺仪以数百赫兹采样率内嵌于假肢踝关节或膝关节壳体,持续捕获假肢在支撑相与摆动相中的角速度变化与线加速度波形,通过步态相位分割算法精确识别足跟着地、全掌支撑、足跟离地与足尖离地等关键相位。当系统检测到足跟着地瞬间的加速度冲击特征由硬地面模式转变为软地面模式时,自动调整踝关节阻尼器的刚性与减震行程,使假肢在不同地表条件下提供接近自然的步行体验。在上楼梯或斜坡行走中,IMU测量的踝关节背屈角速度变化率识别上坡起始点,驱动电机输出额外的跖屈辅助力矩,减少健侧肢体的代偿负担。传感器以人体步态动力学与地形识别理论为运算依据,将智能假肢在每一段地面上的运动响应转化为实时地形分类与关节控制参数,使截肢者在不同地形环境中获得适应性自动调节的行走辅助。 IMU的噪声密度低至10μg/√Hz,细微振动亦可清晰捕获。江苏原装平衡传感器参数
智能婴儿车姿态与环境感知系统将IMU传感器与多物理量检测融合,为婴幼儿出行安全提供主动防护。三轴加速度计以数百赫兹采样率安装于婴儿车车架底部,持续监测推车在行进途中的加速度与振动波形,当系统识别到推车经过颠簸路面或减速带导致振动频率与幅值超过婴儿舒适度阈值时,即时通过手柄振动提醒看护者减速或绕行。在坡道或倾斜路面,IMU测量的车身俯仰与横滚角度结合刹车锁止状态综合计算驻车稳定性裕度,当检测到车体倾斜角度超过安全驻车范围时自动推送风险提示。系统生成的每日出行颠簸暴露累计曲线汇总路面平整度数据,帮助看护者选择更为平缓的出行路线。传感器以车辆稳定性与婴幼儿安全工程为分析依据,将婴儿车在户外每一段推行过程中的振动冲击与姿态变化转化为实时安全指标,使婴幼儿出行看护获得基于连续运动感知的主动式防护,为娇嫩生命的外出活动增添一道可量化的安全保障。 浙江进口传感器IMU 感知运动,无外部信号也能持续输出姿态、位置数据,适配复杂遮挡场景。
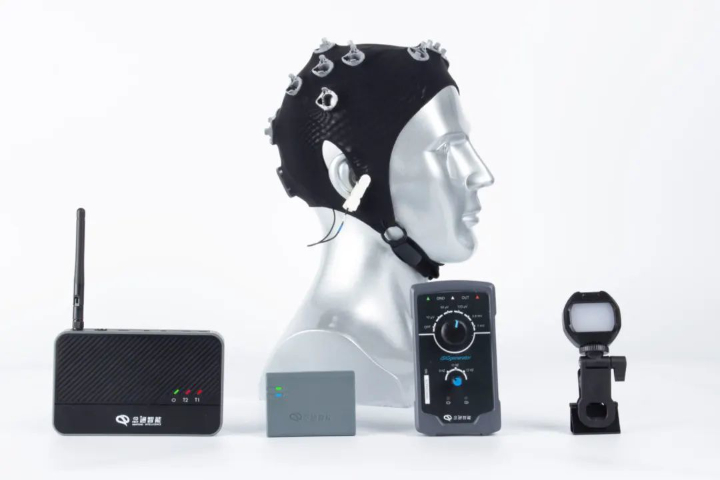
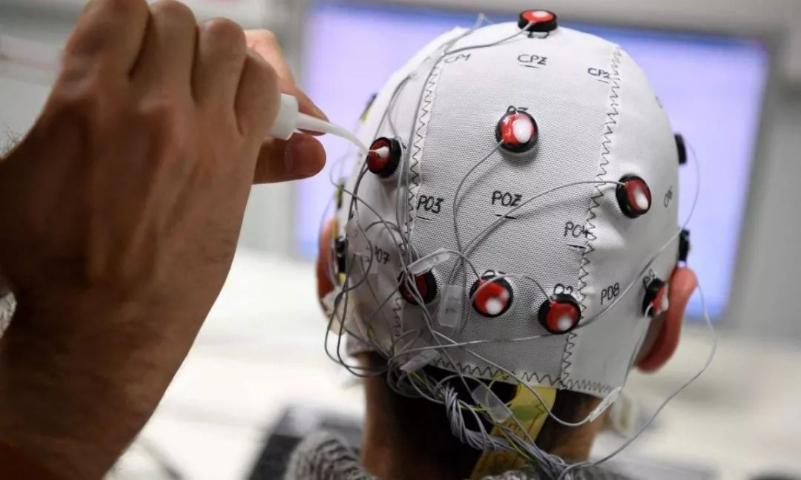
传感器是穿戴式脑电设备实现精细采集的**支撑,其性能直接决定脑电信号的清晰度与设备的实用性。目前主流设备搭载的柔性干电极传感器,采用柔性高分子导电材料制成,无需依赖导电凝胶,可紧密贴合头皮曲线,适配不同头型,同时具备良好的生物相容性,减少长期佩戴对皮肤的刺激。这类传感器通过优化电极结构与材质,有效抑制肌电、眼电及环境电磁干扰,即便在日常活动中也能稳定捕捉脑电信号,为后续算法解码提供可靠数据。传感器的微型化与低功耗升级,使其可无缝集成到头带、耳机等轻量化设备中,搭配智能休眠技术,大幅延长设备续航,满足用户全天监测需求。依托传感器技术的迭代,穿戴式脑电设备才能打破专业场景局限,实现便携化、低成本普及,串联起传感器、柔性采集、低功耗、信号降噪等**关键词,真正让脑电监测融入日常。
人体工程学坐姿分析与脊柱健康监测技术正借助IMU传感器从职业健康领域走向日常办公场景。三轴加速度计与三轴陀螺仪以数百赫兹采样率嵌入坐垫或靠背衬垫,持续捕获坐姿状态下骨盆倾斜角与躯干前倾角的变化,结合多节点同步采集的肩部与头部姿态数据,经人体骨骼模型逆运动学解算后重建全脊柱的实时曲度轮廓。当连续办公导致腰椎前凸角减小或胸椎后凸角超出个体化健康阈值时,系统即时通过振动提醒纠正坐姿。在每周趋势报告中,脊柱累积负荷曲线与肌肉疲劳代偿模式的可视化呈现,使职业性腰背痛的预防从模糊的“保持正确坐姿”建议,升级为基于每日实际姿态暴露量的精细干预方案。传感器以生物力学与人体工效学为理论框架,将办公人群在座椅上的每一段前倾与后仰转化为可量化追踪的脊柱姿态参数,为久坐时代的职业健康管理提供了基于实际数据的主动防护工具。 IMU将加速度计与陀螺仪组合输出,提供六自由度完整运动信息。

手持设备防抖与运动补偿技术中,高性能IMU传感器正成为光学与电子防抖方案的共同基石。陀螺仪以较高的角速度分辨率检测手持设备在拍摄瞬间的俯仰、偏航与横滚方向上的抖动角速度,经频域分析提取抖动的主频分量与幅值分布特征。光学防抖系统据此驱动镜头或传感器位移补偿模块产生等量反向位移,将抖动引起的图像模糊降至比较低;电子防抖方案则利用IMU输出的旋转矩阵对每帧图像进行逆变换重映射,配合裁剪与拼接算法生成稳定流畅的视频序列。在行走拍摄或车载记录等高频振动场景中,IMU与视觉特征点跟踪构成互补——前者提供高频惯性先验补偿帧间模糊,后者提供低频视觉约束校正漂移。传感器将手持过程中每一个微小的手部颤动转化为可量化的角运动矢量,让影像系统以惯性测量为先导信号提前启动补偿动作,在真实手持运动条件下为每一帧画面守住清晰边界。 IMU在智能哑铃中记录运动轨迹,确保力量训练的动作幅度达标。上海角度传感器模块
借助IMU的实时姿态角输出,智能轮椅能自主识别坡道与倾斜地形。江苏原装平衡传感器参数
心率变异性的多域分析正借助高精度心电传感器走向深度应用。以毫秒级精度标注每一次心搏的发生时刻后,系统在时域、频域与非线性三个维度展开***计算。时域指标中的相邻正常搏动间期差值的均方根与标准差反映迷走神经调制的强度;频域指标通过功率谱密度分解提取低频与高频分量,二者的比值映射交感-副交感平衡状态;非线性分析中的庞加莱图散点分布与去趋势波动指数则揭示心搏调节的复杂性与自相似特征。当多域指标综合评分偏离个人基线时,系统推送自主神经功能状态评估报告。在糖尿病神经病变的早期筛检中,心率变异性低频分量的衰减往往先于临床症状出现,为及时干预提供预警窗口。传感器以高时间分辨率捕捉心搏间期的细微差异,让自主神经系统的隐秘调节活动获得清晰而丰富的量化表达。 江苏原装平衡传感器参数

- 上海国产IMU传感器选型 2026-10-30
- 浙江IMU无线传感器测量精度 2026-10-30
- 江苏原装平衡传感器参数 2026-10-30
- 江苏本地脑电采集 2026-10-29
- 高精度平衡传感器生产厂家 2026-10-29
- 浙江进口平衡传感器价格 2026-10-29
- 上海进口IMU传感器 2026-10-29
- 徐汇区什么是脑电设备推荐 2026-10-29



- 01 北京滚针轴承价格
- 02 网络存储设备压敏电阻参数
- 03 无锡钠离子电池储能PCS 温度传感器应用
- 04 徐州低频三极管安装方式
- 05 浙江6轴惯性传感器测量精度
- 06 湖北微型整流二极管
- 07 普陀区alpha代理商
- 08 惠州无铅环保三端滤波器大电流
- 09 ZXLF-K132H+
- 10 杭州深耕IP开发