浙江6轴惯性传感器测量精度
关键词: 浙江6轴惯性传感器测量精度 传感器

 2026.10.31
文章来源:
超越传统体重秤的静态测量,可穿戴式生物电阻抗(BIA)传感器以多频激励(5kHz~1MHz)向人体施加微弱交流电流,通过四电极法测量躯干或肢段阻抗模值与相位角。利用Cole-Cole模型拟合,分离细胞外液(ECW)、细胞内液(ICW)及细胞膜电容,进而计算身体总水分、去脂体重、骨骼肌质量及体脂百分比,精度与双能X射线吸收法(DXA)相关性达。更关键的是,连续监测可追踪运动后水分恢复速率、晨起脱水指数以及治疗过程中的肌肉流失趋势,为营养补充和康复训练提供动态标尺。在慢性心衰患者中,胸腔阻抗的每日波动还可反映肺水肿早期变化,提**天预警急性失代偿风险。传感器将身体的电特性转化为看得见的成分图谱,让每一次阻抗变化都成为细胞内外对话的翻译,为个性化营养、运动与疾病管理构筑起精细的生化瞭望塔。 IMU能区分线性加速度与重力分量,在动态环境下依然保持稳定参考。浙江6轴惯性传感器测量精度
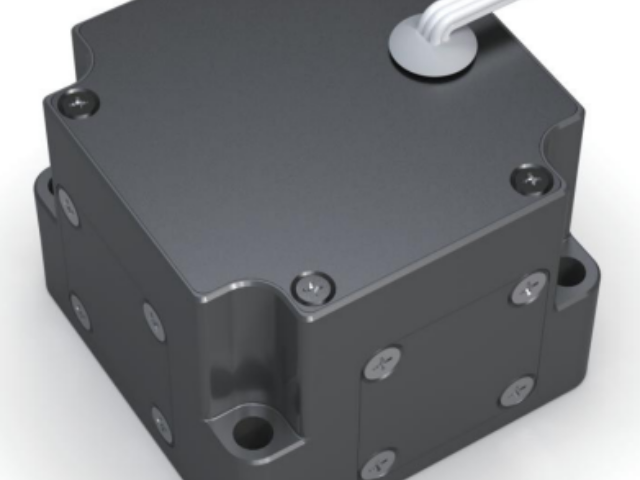
隧道掘进机姿态导向与轴线控制技术借助高稳定性IMU传感器在数十米深的地下维持盾构机前进方向的精确感知。三轴加速度计与高精度陀螺仪以数百赫兹采样率封装于盾构机壳体中心轴线位置,在无任何卫星信号与地面参照物的地下环境中持续捕获掘进机在俯仰、偏航与横滚三个自由度的姿态角变化与振动加速度,经捷联惯导解算后输出机头相对于设计轴线的实时偏差量与偏航率。当与全站仪或激光靶标进行定期位置修正时,IMU提供的连续姿态基准使全站仪测量的离散坐标点之间的掘进轨迹得以完整重建,确保在每次修正间隔内仍维持对轴线偏差的持续掌控。在曲线段掘进与纠偏操作中,系统将实时姿态偏差数据与设计线路进行差分,生成的转向指令直接驱动推进油缸的分区压力调整,使盾构机在地下蜿蜒推进时始终贴近设计轴线。传感器以惯性定位理论为运算基础,将数米直径的盾构机在岩层中的每一段推进与转向转化为连续可追溯的轴线偏差数据,使隧道施工在完全隔绝外部信号的地下深处依然维持对掘进方向的高精度控制。 IMU组合传感器性能IMU在智能义肢中检测行走状态,调节阻尼以适应不同地面条件。
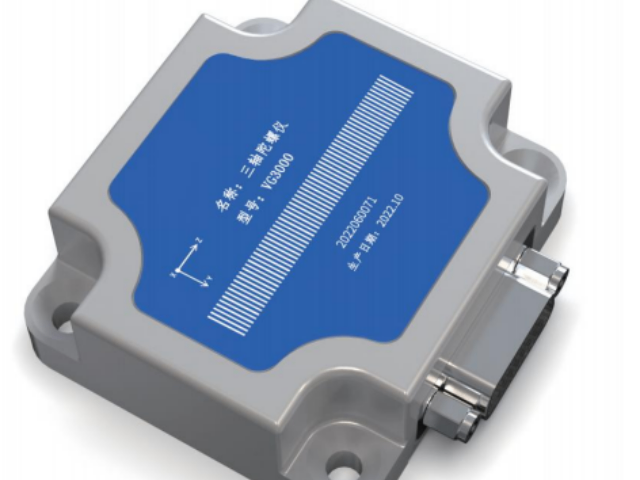
传感器是守护生态安全与抵御自然灾害的前哨哨兵,其环境耐受性与响应实时性直接决定了污染溯源、气象预报与地震预警的效能上限。现代环境传感器已突破单站点、低频率监测的局限,向分布式、自主组网、多参数原位分析方向发展,集成电化学传感、光纤布拉格光栅、微机电谐振器等原理,能够同步检测、NO₂、土壤重金属离子、水体总磷以及次声波异常,并通过太阳能自供电与无线自组网实现无人值守下的连续记录与异常触发上报。在洪水监测、森林火险预警、城市内涝防控等重大应急场景中,高鲁棒性传感器已成为防灾减灾的前沿阵地,直接影响预警提前量与人员转移效率。随着极端天气频次增加与生态环境约束趋紧,传感器承担着构建“空天地海”一体化感知网络的**采集任务,为气候模型与数字孪生地球提供高密度、长时序的真实物理场数据。无论是断层带上的微震事件实时编目,还是水源地藻类暴发前的叶绿素浓度漂移追踪,传感器都在织密一张覆盖高山、荒漠、近海与城市的立体监测网,让灾害演化过程可捕获、可模拟、可提前干预。面向未来,仿生传感材料、分布式声波传感与边缘智能推理的深度融合,将推动传感器向原位长期布设、免维护、多物理场耦合方向变革。
跌倒风险预测与步态老化评估技术借助连续佩戴的IMU传感器实现对老年人运动能力的长期追踪。惯性单元以每日数万步的数据积累,提取步长变异系数、双支撑相占比、足廓清高度及转身角速度等四十余项步态特征参数,经主成分分析降维后构建个体化的步态健康指数。该指数与年龄匹配的健康人群参照数据库进行百分位对比,量化评估运动功能相对于同龄人的衰退程度。更关键的是,系统通过机器学习模型分析步态特征组合中与跌倒强相关的预警模式——如转身时躯干倾斜角度增大伴随步速下降的协同变化,预测未来数月内跌倒风险等级。当连续监测显示风险等级升高时,系统推送针对性平衡训练建议,将跌倒预防从笼统警示升级为可执行、可追踪的个性化干预方案。 卫星在轨运行时,IMU 监测姿态变化设备正常工作。
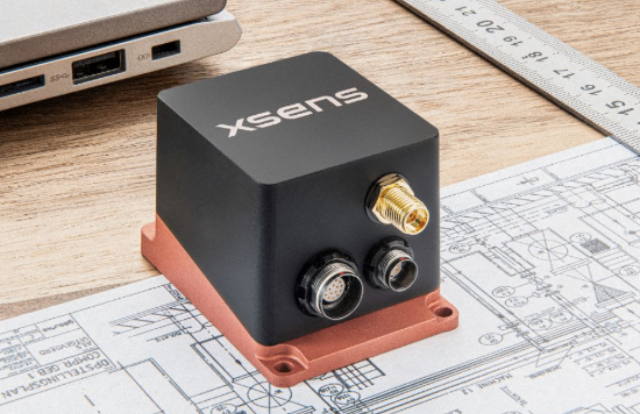
传感器是城市生命线系统的感知基底,其空间覆盖率与数据实时性直接决定了交通管控、应急响应与公共安全的决策效能。现代城市传感器已从单一功能终端进化为多模态融合节点,集成视觉、声学、气体、振动等多种传感模态,并内嵌轻量化AI推理引擎,能够在边缘侧完成异常检测与事件分级,大幅降低**平台的处理压力与传输时延。在智能交通、燃气管网、消防预警等关键领域,高环境适应性传感器已成为安全阀件,直接影响事故响应速度与人员避险效果。随着城市人口密度与基础设施复杂度的持续攀升,传感器承担着城市“神经元网络”的海量感知任务,为数字孪生城市提供时空对齐、低延迟的真实运行数据。无论是桥梁结构的微应变长期漂移追踪,还是地铁站内的客流密度与空气品质联动调控,传感器都在构建一张覆盖地面、地下、空中的立体感知矩阵,让城市体征可量化、可推演、可敏捷干预。展望未来,分布式光纤传感、自供能无线节点与联邦学习框架的深度融合,将推动传感器向无源化、自修复、隐私计算方向跨越,广泛应用于地下管廊无人巡检、老旧小区智慧改造与极端天气应急联动等场景,成为新型城镇化与社会治理现代化的底层技术支柱。 IMU在无人机吊舱中感知云台姿态,维持拍摄画面始终处于水平基准。国产IMU传感器参数
无人配送车搭载 IMU,在楼宇内完成无 GPS 环境下的导航。浙江6轴惯性传感器测量精度
智能婴儿车姿态与环境感知系统将IMU传感器与多物理量检测融合,为婴幼儿出行安全提供主动防护。三轴加速度计以数百赫兹采样率安装于婴儿车车架底部,持续监测推车在行进途中的加速度与振动波形,当系统识别到推车经过颠簸路面或减速带导致振动频率与幅值超过婴儿舒适度阈值时,即时通过手柄振动提醒看护者减速或绕行。在坡道或倾斜路面,IMU测量的车身俯仰与横滚角度结合刹车锁止状态综合计算驻车稳定性裕度,当检测到车体倾斜角度超过安全驻车范围时自动推送风险提示。系统生成的每日出行颠簸暴露累计曲线汇总路面平整度数据,帮助看护者选择更为平缓的出行路线。传感器以车辆稳定性与婴幼儿安全工程为分析依据,将婴儿车在户外每一段推行过程中的振动冲击与姿态变化转化为实时安全指标,使婴幼儿出行看护获得基于连续运动感知的主动式防护,为娇嫩生命的外出活动增添一道可量化的安全保障。 浙江6轴惯性传感器测量精度

- 上海国产IMU传感器选型 2026-10-30
- 浙江IMU无线传感器测量精度 2026-10-30
- 江苏原装平衡传感器参数 2026-10-30
- 江苏本地脑电采集 2026-10-29
- 高精度平衡传感器生产厂家 2026-10-29
- 浙江进口平衡传感器价格 2026-10-29
- 上海进口IMU传感器 2026-10-29
- 徐汇区什么是脑电设备推荐 2026-10-29



- 01 北京滚针轴承价格
- 02 网络存储设备压敏电阻参数
- 03 无锡钠离子电池储能PCS 温度传感器应用
- 04 徐州低频三极管安装方式
- 05 浙江6轴惯性传感器测量精度
- 06 湖北微型整流二极管
- 07 普陀区alpha代理商
- 08 惠州无铅环保三端滤波器大电流
- 09 ZXLF-K132H+
- 10 杭州深耕IP开发