湖北六维力传感器参数
关键词: 湖北六维力传感器参数 六维力传感器

 2026.10.30
文章来源:
六维力传感器厂家的定制化开发能力,为客户提供了从硬件设计到算法调试的多方位支持,满足不同项目的技术架构需求。客户可根据安装空间、量程需求、精度指标及通讯接口等具体条件,提出个性化定制方案,厂家则通过结构适配、输出协议调整和滤波参数优化等手段,实现产品与设备的无缝集成。针对客户在复杂工业环境中遇到的振动、温度变化和电磁干扰问题,厂家提供专门的标定工艺和多源数据校准算法,提升传感器在动态工况下的测量稳定性。合作模式灵活多样,支持 OEM 和 ODM,适应从样机研发、小批量试产到规模化量产的不同阶段需求。技术团队配合客户进行现场调试,根据实际使用环境调整关键参数,帮助客户降低二次开发难度和成本。与此同时,六维力传感器能够与自有 IMU 模块、姿态传感器、导航传感器形成组合方案,实现力感知与姿态、位置导航的多传感信息融合,满足复合感知项目的需求。深圳智游者科技有限公司依托自主研发的传感融合技术和丰富的项目经验,为客户提供灵活的定制化开发与合作服务,推动智能装备的多维力感知能力持续升级。机器人夹爪六维力传感器实现夹持力和扭矩的实时监测,防止工件损伤,提升自动化抓取过程的智能化水平。湖北六维力传感器参数
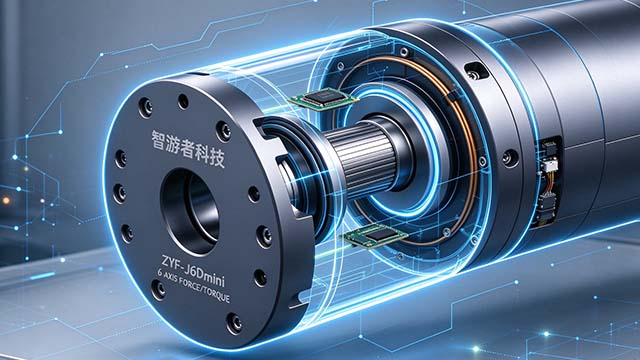
随着智能制造的推进,机器人在生产线上的应用较广,尤其在力控领域对传感器的需求日渐细致。机器人力控六维力传感器能够同时捕捉三轴力和三轴力矩信息,为机器人提供多维度的力觉反馈,实现精确的力控操作。在装配和加工环节中,机器人通过这类传感器感知夹持力和碰撞力,能够灵活调整动作力度,避免对工件和设备造成损伤。比如在柔性打磨过程中,传感器实时反馈的力学数据帮助机器人调整磨削压力,实现均匀加工效果,提升成品一致性。机器人拖动示教时,六维力传感器提供的力矩数据让操作更加顺滑自然,降低了示教难度和时间成本。此外,该传感器支持定制开发,可根据客户的空间限制和精度需求进行结构和量程调整,同时支持多种主流工业通讯协议,便于与机器人控制器无缝对接。针对工业现场常见的振动和温度漂移问题,企业的姿态融合算法和多源数据校准技术为传感器提供了有效的补偿方案,确保动态工况下数据的稳定输出。技术团队能够配合客户完成从前期选型测试到后期调试维护的全流程服务,帮助客户快速实现机器人力控系统的落地。通过整合六维力传感器与姿态传感器、导航传感器,构建复合感知方案,提升机器人在复杂环境中的适应能力和作业效率。四川国产六维力传感器原理RS485六维力传感器具备远距离数据传输能力,适合复杂工业现场环境,实现多点力学信息采集与集中管理。
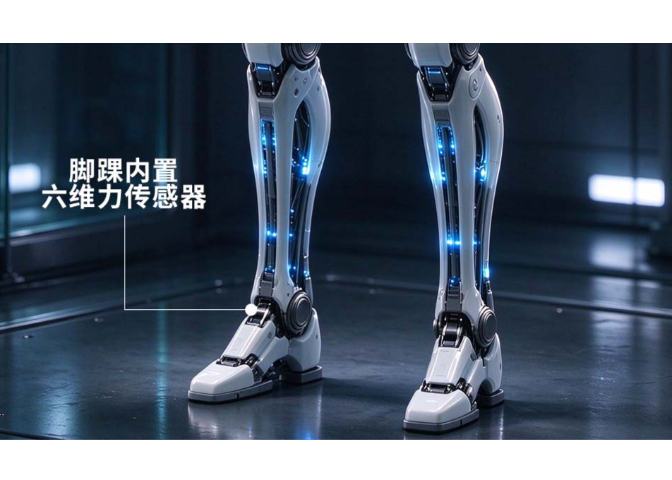
六维力传感器的主要工作原理在于同时测量三维空间中的力和力矩,通过多个传感元件布局实现对 X、Y、Z 三个方向的力以及绕这三个方向的力矩的感知。传感器内部通常采用多点应变计或类似的敏感元件,分布于结构的关键位置,力的作用会引起微小的形变,这些形变被转换成电信号后,通过信号解算算法处理,得到对应的力和力矩数值。信号解算过程涉及复杂的数学模型和多源数据融合,能够有效分离交叉耦合误差,降低零点漂移和温度影响。结合姿态融合算法,传感器可以对动态环境下的多维力信号进行补偿和校正,提升数据的稳定性和可靠性。六维力传感器既提供原始的力矩数据,还能输出经过滤波处理的有效信号,方便直接用于设备的力控和碰撞检测。其应用场景较广,包括工业机器人末端的装配力控、柔性打磨、精密插拔等操作中,传感器能够实时反馈夹持力、接触力及扭转力矩,帮助设备实现柔性作业,避免因刚性接触带来的损伤。六维力传感器还可与惯性测量单元(IMU)和姿态传感器组合,形成多传感器融合方案,满足复杂场景下对力学和姿态信息的综合感知需求。
在工业控制领域,CANopen 协议因其稳定性和实时性被应用。针对需要集成 CANopen 通讯的六维力传感器,ODM 开发服务能够为客户提供符合其系统架构的专属产品。通过 ODM 合作,客户既获得符合 CANopen 标准的硬件设计,还能享受定制的固件开发和通讯协议调试,确保传感器数据能高效传输至上位机或控制器。此类传感器特别适用于自动化装配线、精密测试设备等场景,能够实时反馈多轴力和力矩信息,支持复杂力控策略的实现。ODM 开发还涵盖标定校准和现场技术支持,帮助客户快速完成设备集成与调试。深圳智游者科技有限公司依托自主研发的传感融合技术和丰富的工业通讯经验,为客户提供专业的 CANopen 六维力传感器 ODM 开发服务,助力工业系统实现高效的力感知与控制。RS485 六维力传感器定制注重接口兼容性和通讯稳定性,满足多样化工业现场的远距离数据传输需求。
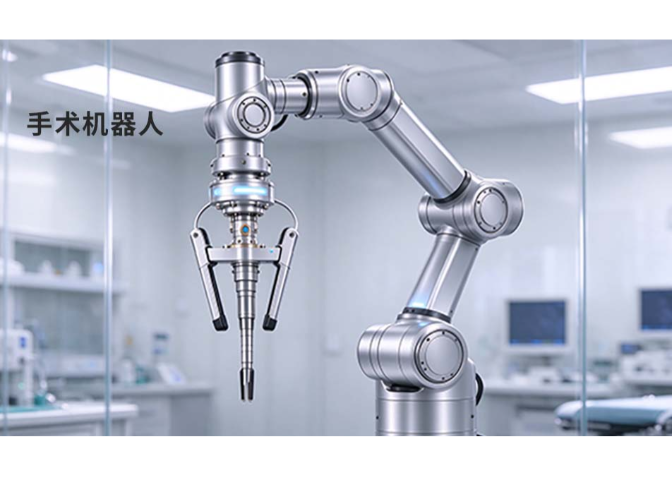
在机械臂应用中,六维力传感器承担着关键角色,能够采集空间中六个自由度的力与力矩信息,为机械臂的精细操作提供数据支持。选择合适的六维力传感器时,需考虑传感器与机械臂末端的匹配度,包括安装空间、量程范围以及通讯接口。机械臂在执行装配、打磨、插拔等任务时,对力感知的要求较高,传感器需能实时反馈接触力、夹持力以及碰撞力等多维力学信息,帮助机械臂实现柔性作业,避免刚性碰撞带来的损伤。此类传感器既采集三轴力,还同步输出三轴力矩,满足复杂力学环境下的多维力觉需求。配合姿态融合算法和多源数据校准技术,传感器能在动态工况中保持数据稳定,减少振动和温漂等干扰的影响,降低后续算法调试的难度。机械臂六维力传感器的选型还应关注支持的工业通讯协议,确保数据能无缝对接控制器或上位机,实现实时反馈和控制闭环。针对机械臂的多样化需求,传感器可提供定制化服务,包括结构适配和滤波参数优化,适应不同的安装环境和作业场景。深圳智游者科技有限公司专注于动作感知与惯性传感技术,凭借自研的传感融合算法和硬件产品,提供适配多种机械臂应用的六维力传感解决方案,支持从样机开发到量产的全流程服务,助力客户实现机械臂的精细力控与安全作业。EtherCAT 六维力传感器生产厂家专注于高速数据传输,适合对实时性要求较高的机器人力控系统应用。湖北六维力传感器参数
机械臂六维力传感器推荐侧重于传感器的动态响应和多轴力矩测量能力,助力机械臂实现复杂作业任务。湖北六维力传感器参数
霍尔效应六维力传感器以其独特的物理原理,在力学信号采集领域展现出良好的抗干扰能力和稳定性。利用霍尔效应对磁场变化进行检测,这类传感器能够捕捉到三轴力与三轴力矩的细微变化,适合复杂工业环境中的多维力学信息采集。比如在自动化装配线中,霍尔效应六维力传感器能够实时反馈夹持力和碰撞力,帮助设备调整动作力度,避免工件损坏。其抗磁干扰特性使得传感器在电磁环境复杂的工厂车间依然保持较为稳定的性能输出。配合企业自主开发的滤波与解算算法,霍尔效应传感器的数据既准确,还能有效抑制振动和温度漂移带来的误差,提升动态工况下的测量可靠性。多样化的工业通讯接口支持与机器人控制单元、工控系统的无缝连接,方便用户快速集成到现有设备控制架构。得益于模块化设计和定制化服务,用户可以根据自身需求调整传感器的结构和量程,适应不同的应用场景。深圳智游者科技有限公司依托深厚的惯性传感与信号解算技术积累,提供霍尔效应六维力传感器产品及配套算法服务,帮助客户解决力控精度不足和力反馈缺失的问题。公司在全国设有多个研发与服务站点,能够为客户提供及时的技术支持与方案调试,促进霍尔效应六维力传感器的高效应用和持续优化。湖北六维力传感器参数
深圳智游者科技有限公司在同行业领域中,一直处在一个不断锐意进取,不断制造创新的市场高度,多年以来致力于发展富有创新价值理念的产品标准,在广东省等地区的电子元器件中始终保持良好的商业口碑,成绩让我们喜悦,但不会让我们止步,残酷的市场磨炼了我们坚强不屈的意志,和谐温馨的工作环境,富有营养的公司土壤滋养着我们不断开拓创新,勇于进取的无限潜力,深圳智游者科技供应携手大家一起走向共同辉煌的未来,回首过去,我们不会因为取得了一点点成绩而沾沾自喜,相反的是面对竞争越来越激烈的市场氛围,我们更要明确自己的不足,做好迎接新挑战的准备,要不畏困难,激流勇进,以一个更崭新的精神面貌迎接大家,共同走向辉煌回来!

- 上海抗干扰六维力传感器参数 2026-10-28
- 浙江机器人力控六维力传感器价格 2026-10-28
- 贵州RS485六维力传感器 2026-10-28
- RS485六维力传感器原理 2026-10-28
- 浙江机器人力控六维力传感器品牌 2026-10-27
- 广东CANopen六维力传感器选型 2026-10-27
- 浙江微型六维力传感器应用领域 2026-10-27
- 四川高稳定性六维力传感器如何选型 2026-10-27



- 01 无锡钠离子电池储能PCS 温度传感器应用
- 02 杭州深耕IP开发
- 03 东莞移动LED租赁屏怎么样
- 04 兰州车载电容屏模组厂家
- 05 阜阳充电器总成
- 06 江西AI机器人机器脑硬件开发
- 07 湖北互动营销NFC卡厂家电话
- 08 户外照明SMD MOV压敏电阻参数
- 09 安徽功率电感支持打样
- 10 湖州双极型三极管厂家