隧道裂缝检测机器人研发
关键词: 隧道裂缝检测机器人研发 隧道巡检机器人

 2026.11.07
文章来源:
隧道巡检机器人的“多测量相机自主标定”与“表观病害定位精度±10cm”之间存在精度传递关系。病害定位的精度不*取决于机器人沿轨道方向的里程定位(由编码器和固定标记保障),还取决于垂直于轨道方向的横向定位,后者依赖于相机对病害在断面图像中位置的解算。相机的内参(焦距、主点、畸变)如果不准确,图像坐标到三维空间坐标的映射就会产生系统偏差。自主标定功能维持相机参数在长期运行中的可信度,从而维持横向定位精度。里程定位与横向定位的组合,*终决定了病害在隧道三维空间中的坐标精度。将±10cm作为一个系统级指标来理解,其背后是多个定位和测量环节的误差预算分配。公司可根据用户需求为隧道巡检机器人定制化开发功能模块。隧道裂缝检测机器人研发
随着智慧交通理念的深入推进,隧道运维已从 “被动维修” 向 “主动预防” 转变,这一转变对隧道检测的时效性、准确性提出了更高要求。成都中科图测科技有限公司作为精密视觉测量解决方案提供商,研发的 Ziki-T 型隧道巡检机器人,恰好契合了这一行业需求,成为隧道主动运维的主要装备。该隧道巡检机器人具备 “实时监测 + 智能预警 + 数据溯源” 的功能闭环,可定期对隧道进行自动化巡检,采集结构病害与位移数据,并通过物联网技术将数据实时传输至中科图测自研的智慧隧道运维平台。平台通过 AI 算法对数据进行深度分析,一旦发现病害或位移异常,立即自动推送预警信息至相关负责人,同时生成包含病害位置、类型、严重程度的详细报告,为快速处置提供指引。中科图测的技术研发团队由四川省天府峨眉计划专业人员领衔,具备深厚的计算机视觉与机器人技术功底,可根据用户需求为隧道巡检机器人定制化开发功能模块,如特定病害识别模型、数据接口对接等。目前,该隧道巡检机器人已在多个智慧交通项目中应用,助力运维单位实现隧道运维的主动预防与准确管控。高速公路交通隧道巡检机器人定位导航隧道巡检机器人,15 年算法经验支撑。
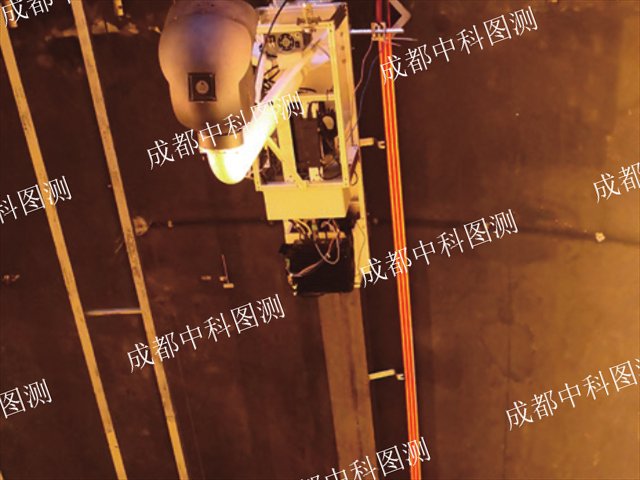
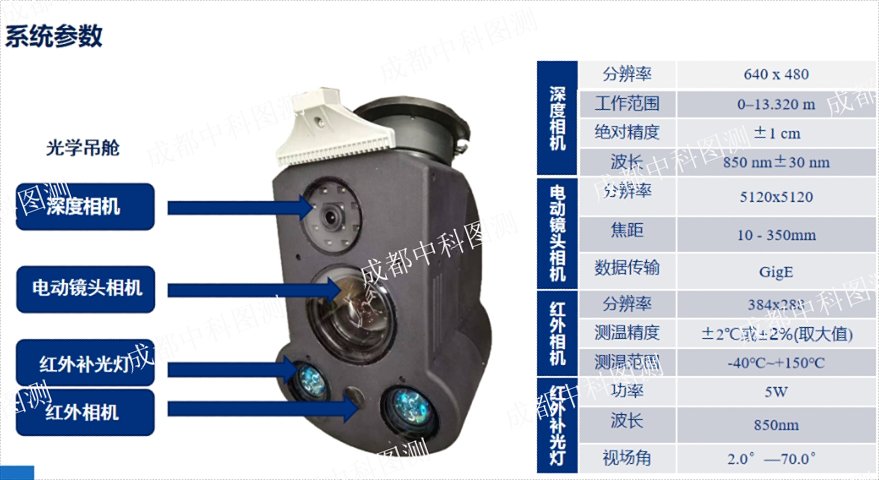
隧道巡检机器人的“光学吊舱”作为**于轨道机器人的模块,其设计需要考虑隧道环境对光学系统的特殊挑战:低照度、粉尘、潮湿、车辆尾气造成的镜头污染。光学吊舱在轨道上随机器人移动,其视窗或镜头暴露在隧道空气中,长期运行中成像质量的衰减是不可避免的。系统在维护层面需要解决的不*是“吊舱能否拍摄”,还包括“拍摄的图像质量是否持续满足病害识别和测量的要求”。官网未公布吊舱的清洁或防护机制细节,但从系统能够用于“户外隧道”和“城市隧道”等不同环境来看,其光学设计需要考虑在非洁净条件下的可用性。图像质量下降对检测的影响是渐进的:初期可能只降低识别置信度,严重时导致漏检或测量偏差。定期的成像质量核查是运维流程中不可省略的环节。
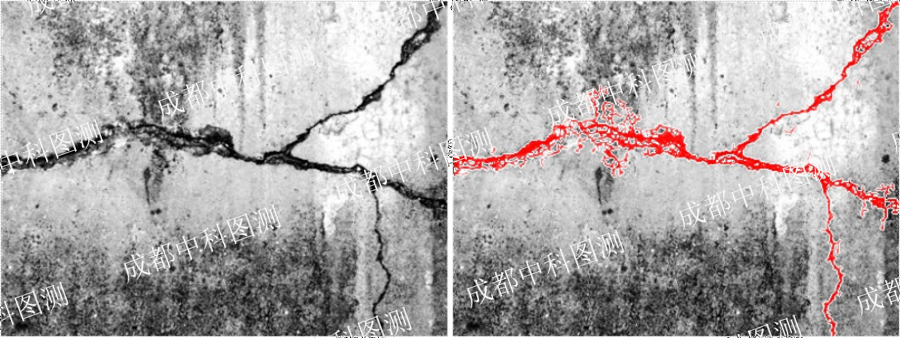
Ziki-T的巡检报告包含“准确定位和量化分析”,这一组合的输出形态与单纯的位置记录或单纯的图像记录有本质区别。位置记录回答“在哪里”,量化分析回答“有多严重”,两者结合才能支撑处治决策:知道一处裂缝的位置但不知道其宽度,无法判断是否需要立即处理;知道宽度但不知道位置,养护人员无法找到它。报告将空间坐标与病害参数绑定在同一记录中,使每一条病害信息都是“可定位的量化数据”和“可量化的空间事件”。对于养护管理的信息系统而言,这种绑定关系是数据可用性的基础——一条没有坐标的裂缝宽度数据在养护工单系统中无法转化为可执行的派工任务。平台可生成包含病害位置、类型、严重程度的详细报告,为快速处置提供指引。

传统2人巡检组与Ziki-T在5公里隧道巡检中的天窗期占用差异——2至3个天窗期对1个天窗期——还可以从“作业安全”的角度来审视。人工巡检需要人员进入隧道内部,在有限的运营间隙中沿隧道行进并仰视衬砌进行检查,作业空间与可能存在的通行车辆或施工活动之间存在安全交互风险。轨道机器人巡检将人员从隧道内部的现场作业中撤出,操作和监控在地面工作站完成,人员只在复核和处治特定病害时进入隧道。安全性的改善不是通过增加防护措施实现的,而是通过将“人需要到隧道里去”这一前提本身移除来实现的。对于运营中的公路隧道和地铁,减少巡检人员在轨行区或车道旁的暴露时间具有直接的安全管理价值。接缝测量精度达±0.1毫米。高速公路交通隧道巡检机器人定位导航
隧道巡检机器人,助力安全运维。隧道裂缝检测机器人研发
以高精度云台为载体搭载多种光学传感器件,是Ziki-T实现“全天候巡检”和多视角覆盖的机械基础。云台的**功能是让传感器在机器人沿轨道纵向移动的同时,获得指向角度的自由度:可以对准拱顶、侧墙或路面,可以在同一纵向位置从不同视角拍摄同一区域。对于隧道断面而言,单一固定朝向的相机只能覆盖有限的角度范围,拱顶与侧墙底部的成像几何条件差异明显。云台的指向调节使光学吊舱能够以合适的视角逐区域采集图像,减少因视角过于倾斜或距离过远导致的检测盲区。高精度云台的定位重复性还关系到同一位置在不同巡检周期中能否以一致的几何条件成像,这是跨周期图像对比的前提。隧道裂缝检测机器人研发



- 精密视觉测量设备 2026-11-06
- 高精度 视觉测量设备厂家 2026-11-06
- 三维重建测量 2026-11-06
- 成都机器视觉测量仪厂家直销 2026-11-06
- 高精度测量 2026-11-06
- 视觉位姿测量研发 2026-11-06
- 成都位移计生产厂家 2026-11-05
- 视觉位移计厂 2026-11-05



- 01 上海全国连锁服务机构代理记账公司哪家好
- 02 江浙沪防静电无尘服清洗租赁流程
- 03 北京P3风管业务流程
- 04 产品设计对比推荐
- 05 启孜峰高原适应
- 06 西双版纳本心膳食
- 07 广州建筑脚手架租赁平台
- 08 红火蚁虫害治理咨询热线
- 09 攀枝花场景化艺术赋能酒店行业趋势报告
- 10 杭州中药提取小鼠实验解决方案