天津数控一体全栈式机器人控制系统平台
关键词: 天津数控一体全栈式机器人控制系统平台 数控一体全栈式机器人控制系统

 2026.11.08
文章来源:
广东明睿智博激光示教焊接控制系统面向机器人激光焊接场景打造,管控机器人运动轨迹、激光出光、功率调节、送丝机构联动,支持示教方式快速编制焊缝路径。系统支持拖拽示教记录焊缝点位,操作人员引导焊枪走过焊缝,系统自动记录点位,生成焊接程序,降低编程难度。系统支持激光功率跟随速度调节,运动速度变化时同步调整激光输出,维持焊缝成型状态稳定。系统支持焊缝分段设置参数,拐角、直线段、圆弧段配置功率、速度参数,适配复杂焊缝。系统支持安全联锁,防护舱门未闭合时,激光无法触发,规避激光辐射风险。广东明睿智博激光示教焊接控制系统,分段设置焊接参数,适配直线、拐角等复杂焊缝。天津数控一体全栈式机器人控制系统平台
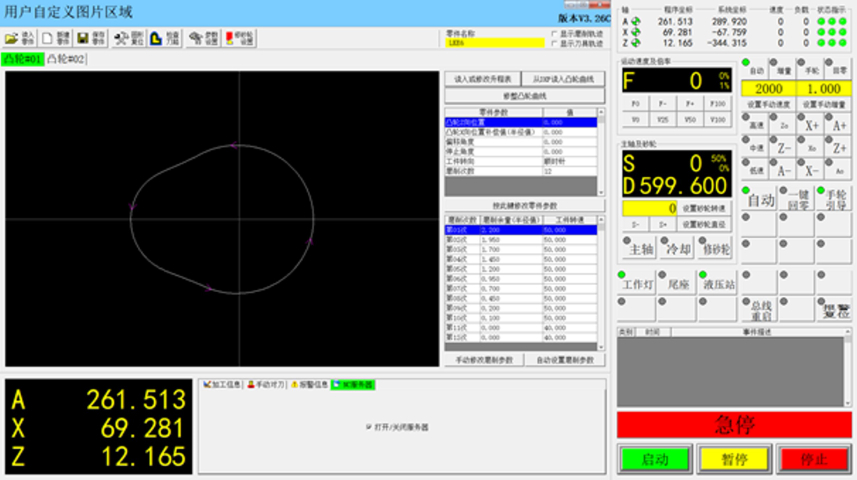
广东明睿智博石材加工控制系统整合送料、定位、多轴加工、冷却除尘管控,为石材切割机、磨边机、雕刻机提供整套控制方案。系统支持空载模拟运行,不启动主轴,跑通全部刀路,验证轨迹逻辑,减少试板损耗。系统支持订单备注,在加工方案内标注石材品类、订单编号,方便班组识别。系统支持加工计数,完成设定板材数量后提醒操作人员检查刀具、清理台面。整套系统配套石材行业调试文档,帮助设备厂商完成整机联调,适配石材大板自动化加工场景。青海数字工厂数控一体全栈式机器人控制系统整体解决方案广东明睿智博激光示教焊接控制系统,防护门联锁管控,舱门未闭合无法触发激光输出。
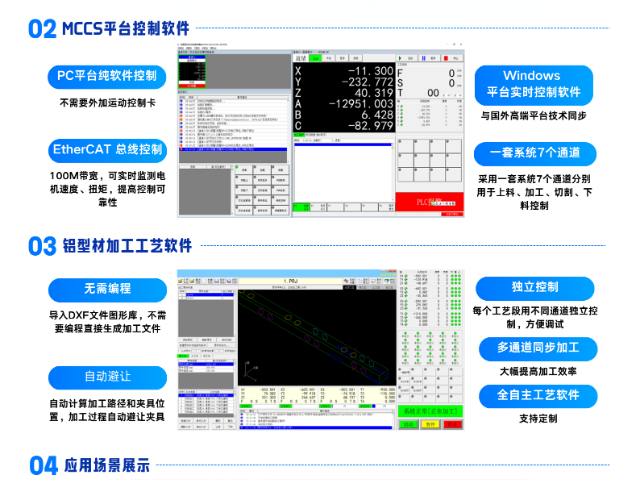
广东明睿智博多通道数控系统针对批量加工场景优化,同一程序可设置批量计数,加工完成预设数量之后自动停机提醒,方便生产统计。系统支持工件坐标系多组保存,工装切换之后直接调用对应坐标系,不用反复重新找正。系统支持手轮跟随模式,手轮移动时,刀路同步跟随动作,调试阶段直观观察加工轨迹。系统支持报警信息中文说明,标注故障触发条件与排查方向,帮助现场人员快速定位问题。系统支持宽温运行,在温度变化幅度较大的车间环境,依旧维持硬件稳定运行,适配各类加工厂房工况。
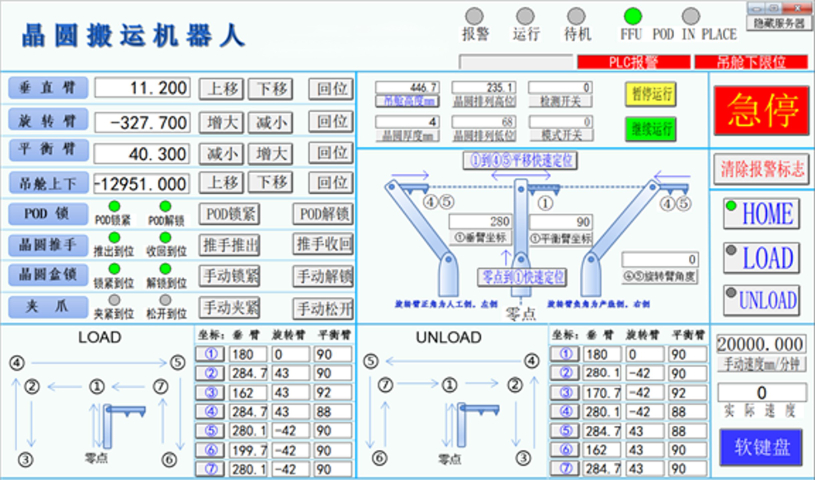
广东明睿智博半导体晶圆移栽机器人控制系统支持多轴协同轨迹规划,按照预设路径完成晶圆跨工位转运,可搭配视觉模块完成位置校正,补偿安装、工装带来的位置偏差。系统支持单步点动、连续自动两种运行模式,调试阶段使用点动模式校准点位,量产阶段自动循环流转。系统支持晶圆状态信号采集,对接晶圆传感器,识别盒内有无晶圆,避免空取、重复取片。系统具备时序联锁逻辑,载台门未打开、晶圆盒未到位时,机器人不会进入取片区域,规避机构碰撞风险。系统日志记录每一次移栽动作、真空状态、报警信息,支撑晶圆流转全程追溯。广东明睿智博法兰生产流水线控制系统,工位可单独调试,检修时不造成整条产线停机。
广东明睿智博激光示教焊接控制系统支持直线、圆弧、样条曲线多种焊缝轨迹类型,适配钣金、型材、管材各类异形焊缝。系统支持焊接速度倍率调节,试焊阶段微调运行速度,观察焊缝成型效果,优化工艺。系统支持激光预出光、收光延时设置,避免起弧、收弧位置出现缺陷。系统支持多工位切换,一套程序内包含多个焊缝,依次完成多位置焊接。系统支持外接视觉模块,视觉识别焊缝位置,补偿工装装夹带来的位置偏差,适配来料存在小幅偏差的场景。广东明睿智博多通道数控系统,支持加工仿真预览刀路,规避撞刀、过切等加工风险。天津数控一体全栈式机器人控制系统平台
广东明睿智博石材加工控制系统,支持多主轴协同作业,提升大板加工整体效率。天津数控一体全栈式机器人控制系统平台
广东明睿智博法兰生产流水线控制系统针对法兰厚重工件的输送特点优化,和顶升移栽、辊道输送机构深度适配,管控工件平稳转运。系统支持工件防错逻辑,扫码识别型号,和当前工位设置型号比对,型号不匹配时禁止启动加工,防止错料加工。系统支持冷却、排屑辅助机构联动,加工工序启动同步启动冷却与排屑,工序结束自动关停,优化耗材使用。系统支持报警分级提示,轻微提示信息弹窗提醒,故障类报警同步触发声光提示,便于现场人员识别。系统支持远程状态查看,管理人员可以查看产线在线工位、产出进度,统筹安排生产计划。天津数控一体全栈式机器人控制系统平台

- 天津数控一体全栈式机器人控制系统平台 2026-11-08
- 湖北索驱动高速分拣机器人智能机器人价格多少 2026-11-07
- 北京条码工业数字化管理系统系统 2026-11-06
- 湖北多通道数控系统数控一体全栈式机器人控制系统整合 2026-11-05
- 江苏智能制造数控一体全栈式机器人控制系统开发 2026-11-04
- 重庆智能智能机器人升级 2026-11-03
- 中国澳门智能化全自动木工封边机智能机器人对接 2026-11-02
- 北京生产线智能机器人哪家好 2026-11-01



- 01 RFID驿站智能柜供应商
- 02 浙江替代Simulink基于模型设计(MBD)代码生成
- 03 镇江巡逻居家陪伴机器人设计
- 04 IOTMES厂商厂家供应
- 05 郑州大型LED虚拟影棚公司
- 06 浙江工业平板电脑一体机怎么选择
- 07 黔西南智能GEO多少钱
- 08 广东高性能基于模型设计(MBD)与AUTOSAR集成
- 09 益阳终端通讯设备销售客服电话
- 10 浙江智能殡葬管理系统定制