安徽数控一体全栈式机器人控制系统平台
关键词: 安徽数控一体全栈式机器人控制系统平台 数控一体全栈式机器人控制系统

 2026.11.22
文章来源:
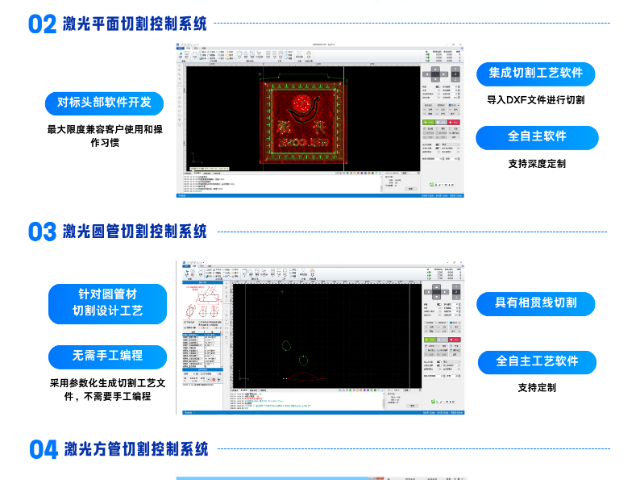
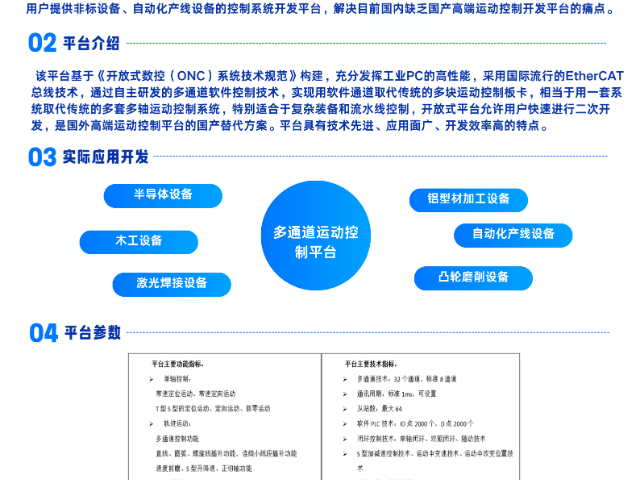
广东明睿智博多通道运动控制平台兼顾通用性与行业适配性,既可以作为控制器使用,也可以集成到整机电控方案当中。平台支持多组运动任务交错执行,在不增加硬件的前提下拓展设备工序能力,让单台设备承担更多加工、搬运动作。通讯链路支持环网冗余配置,线路单点故障时自动切换传输路径,减少通讯中断带来的停机问题。配套调试软件支持波形监控,实时查看各轴速度、负载、位置数据,方便工程师观察运动状态,调整工艺参数。平台适配宽电压工业供电环境,电压波动场景下依旧维持正常工作,适配国内各类工厂车间供电条件。广东明睿智博多通道运动控制平台,脉冲与总线双控兼容,新项目与老设备升级都可适配。安徽数控一体全栈式机器人控制系统平台
广东明睿智博法兰生产流水线控制系统支持模拟运行模式,正式投产前可以模拟整条产线流转流程,验证工序逻辑,提前发现时序问题。系统支持伺服输送点位控制,工件输送到位位置稳定,减少二次定位工作量。系统支持多批次工单排队执行,工单依次下发,前一批次加工完成之后自动切换下一批次,减少人工切换工单操作。系统支持负载监测,持续采集加工主轴、输送电机负载,出现持续过载提前预警,降低机件损坏风险。系统支持固件升级,后续新增工序、新增设备可以通过升级拓展控制能力。山西数控一体全栈式机器人控制系统解决方案广东明睿智博多通道运动控制平台,模块化架构,支持多轴协同联动,适配各类自动化设备改造。
广东明睿智博多通道数控系统将多通道运动逻辑集中管理,统一坐标体系,方便工程师调试多工位同步加工方案。系统支持倒角、圆角等轮廓加工的自动处理,简化复杂轮廓编程工作量。系统支持夹具信号联动,夹具夹紧信号确认之后,才会启动加工动作,防止工件未夹紧就启动切削。系统支持程序校验功能,加载程序后先行扫描代码语法,识别代码错误,避免运行阶段报错停机。系统支持数据导出,加工产量、运行时长、报警记录可以导出表格,用于车间生产报表统计。
广东明睿智博多通道运动控制平台简化多轴集群控制方案,将多通道运动逻辑集中管理,减少多控制器联调带来的时序不同步问题。平台支持电子齿轮同步控制,主轴运动信号同步分发至各个从动轴,适合辊道输送、连续卷料加工这类连续化生产场景。系统支持断点续跑功能,临时停机恢复之后,可从暂停位置继续执行工序,无需从头返工,减少半成品浪费。界面支持自定义画面布局,设备厂商可以根据自身产品风格,修改 HMI 画面按钮、数据显示项,打造专属操作界面。平台支持远程运维通道,经过授权后,技术人员远程查看设备运行状态、下发程序更新包,缩短异地设备的故障处理周期。广东明睿智博激光示教焊接控制系统,兼容多种激光光源,适配各类激光焊接工作站。
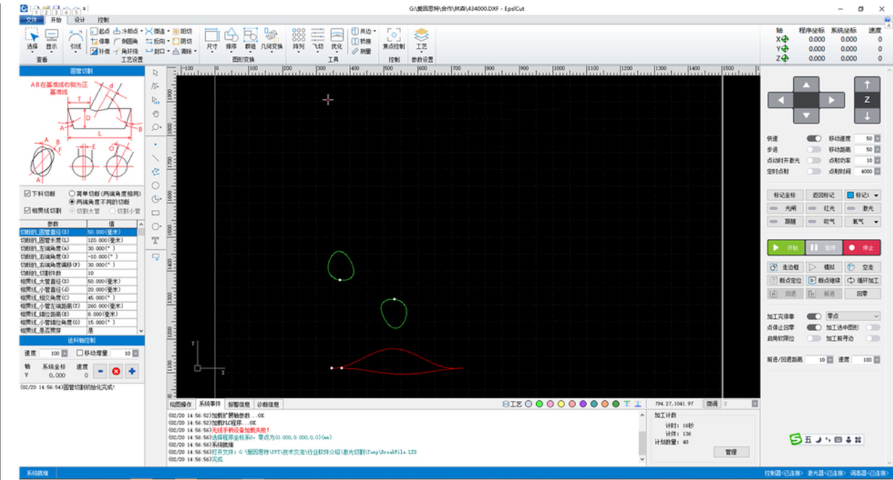
广东明睿智博激光示教焊接控制系统支持多任务编排,可设置等待信号、夹具夹紧信号,夹具到位之后才启动焊接流程,实现工装与焊接联动。系统支持轨迹偏移功能,同一套焊缝程序可以偏移坐标,适配同类型工件批量焊接。系统支持焊接计数,统计单程序运行次数,达到预设数量推送提醒,方便更换耗材。系统支持通讯对接,可和机器人本体、工装夹具、输送线信号交互,集成到自动化焊接工作站。系统支持低延迟指令输出,保证激光出光和焊枪运动同步,减少时序错位带来的焊缝缺陷。广东明睿智博石材加工控制系统,扫码绑定加工订单,避免错单加工带来材料损耗。安徽数控一体全栈式机器人控制系统平台
广东明睿智博多通道数控系统,配套刀具补偿功能,维持批量加工过程稳定连续。安徽数控一体全栈式机器人控制系统平台
广东明睿智博多通道运动控制平台支持运动逻辑与逻辑控制一体化,不需要额外搭配 PLC 就可以完成大部分顺序控制任务,压缩电控方案成本。平台支持同步误差监控,多轴联动时持续比对位置偏差,超出阈值后触发保护动作,避免长时间偏差累积造成工件不良。系统支持配方批量导入导出,同类型设备可以共用一套工艺配方,项目复制部署时,大幅减少重复调试工作。平台支持手轮干预模式,调试阶段可以手动单轴点动,缓慢移动机构,方便工装对位、原点校准工作。内核持续迭代更新,厂商可获取固件升级包,持续拓展平台功能,延长控制器的使用周期。安徽数控一体全栈式机器人控制系统平台

- 天津数控一体全栈式机器人控制系统平台 2026-11-08
- 湖北索驱动高速分拣机器人智能机器人价格多少 2026-11-07
- 北京条码工业数字化管理系统系统 2026-11-06
- 湖北多通道数控系统数控一体全栈式机器人控制系统整合 2026-11-05
- 江苏智能制造数控一体全栈式机器人控制系统开发 2026-11-04
- 重庆智能智能机器人升级 2026-11-03
- 中国澳门智能化全自动木工封边机智能机器人对接 2026-11-02
- 北京生产线智能机器人哪家好 2026-11-01


- 01 RFID驿站智能柜供应商
- 02 浙江替代Simulink基于模型设计(MBD)代码生成
- 03 镇江巡逻居家陪伴机器人设计
- 04 IOTMES厂商厂家供应
- 05 郑州大型LED虚拟影棚公司
- 06 浙江工业平板电脑一体机怎么选择
- 07 黔西南智能GEO多少钱
- 08 广东高性能基于模型设计(MBD)与AUTOSAR集成
- 09 益阳终端通讯设备销售客服电话
- 10 浙江智能殡葬管理系统定制