商用车360影像系统厂家
关键词: 商用车360影像系统厂家 360全景

 2026.09.15
文章来源:
(第1篇)工程车AI360全景影像系统集成毫米波与激光雷达后,解决了一系列在工程施工现场常见的问题,具体包括:
一,提升操作安全性,消除操作盲区。工程车辆由于体积庞大,驾驶员在操作时常存在视野盲区,容易引发碰撞事故。AI360全景影像系统通过集成多个摄像头,通常前后左右各一个,结合毫米波与激光雷达的扫描数据。可以形成完整的360°全景视图,帮助驾驶员实时掌握车辆周围情况,有效消除盲区。智能预警与避障系统利用AI技术进行图像识别和障碍物检测,结合毫米波与激光雷达的测距功能,可以实时监测潜在的危险因素,如行人、车辆、障碍物等靠近情况。一旦发现异常情况,系统会立即发出警报,提醒驾驶员采取避让措施,从而有效预防事故的发生。二,提高管理效率,远程监控与管理通过将AI360全景影像系统与云平台相结合,管理人员可以远程实时监控工程车辆的运行状态、施工进展以及安全状况。这种远程监控功能不*提高了项目的透明度,还使得管理人员能够迅速响应突发状况。提升整体。管理效率优化作业流程,系统记录的视频数据可以用于后续的安全审查和作业流程优化。管理人员可以通过回顾关键作业过程发现潜在的安全隐患和作业瓶颈,从而调整作业流程,提高施工效率。
360全景增值模块扩展:支持加装DSM疲劳驾驶预警模块,BSD盲区预警模块,雷达防碰撞模块,适配不同应用场景.商用车360影像系统厂家
360全景
(第3篇)车侣智能AI360全景影像系统定制解决方案:破J视觉盲区的场景化方案
远程运维:云端视频推流、事件记录(DVR存储)及OTA升级,支持算法迭代(如航线优化);提供远程监控、轨迹回溯及驾驶员行为分析,故障响应时间<2小时。
安全合规:数据加密传输+权限分级管理,适配国字号客户安全需求(如KT-TD06系统);7×24小时技术支持,模块化组件支持快速更换,停机损失降至比较低。
客户价值:从“被动规避”到“主动安全”
通过“硬件防护+算法定制+服务保障”的一体化方案,系统帮助客户:
船舶场景:减少80%离靠泊碰撞事故,降低保险成本30%;
工程车场景:工地人员伤亡率下降90%,设备维修费用减少40%。
定制流程透明化:客户可全程参与需求调研(如盲区痛点标注)、方案评审(传感器配置清单确认)、现场测试(预警阈值调整),确保方案贴合实际需求。 360全车影像系统品牌360全景拼接技术将车辆四周的画面拼接成全域视图,消除视觉盲区,提供直观的环境参考,辅助完成各类驾驶操作.

(第3篇)精拓智能AI360全景影像系统定制方案:工作原理与应用优越性
-系统价值:全景影像实时显示车辆与周边物体的相对位置,叠加动态轨迹引导线,辅助驾驶员预判转向路径;BSD预警对突然闯入盲区的工人或设备即时报警,降低碰撞事故率。
(2)远程无人化作业(如矿山、偏远厂区)
-痛点:恶劣环境下人工驾驶风险高,远程监控依赖稳定的视频传输与控制链路。
-系统价值:4G+RTSP流实现云端实时监看作业画面,结合GPS定位优化车辆调度;支持远程控制车辆启停、摄像头角度调整,满足"无人化+少人化"作业需求。
(3)车队管理与合规监管
-痛点:物流园区、港口等场景中,车队需对多车辆作业状态、驾驶员行为进行统一管理,且需满足国际安全法规(如欧盟UNECER151/R159)。
-系统价值:云端平台集成车辆运行数据(速度、轨迹)、报警记录(碰撞预警、盲区事件)及录像存档,支持事故追溯与驾驶员培训分析;系统通过R151认证,可有效识别易受伤害道路使用者(VRU),符合国际市场准入标准。
2.核X竞争优势
(1)安全性能跃升
-全场景盲区覆盖:相比传统雷达预警,全景影像+AI视觉识别可区分目标类型(行人/车辆/静态障碍),降低误报率;
(第3篇)精拓智能4G-AI360全景影像系统对接云平台管理指南
4.确认对接成功·点击“实时视频”,若显示与终端一致的画面,代BIAO云平台与设备已打通,可远程监控和管理。
关键注意事项
·物联卡锁卡:更换设备需联系服务商解锁,避免自行操作导致锁卡。
·编码一致性:终端编码、云平台终端标识、手机号/车架号建议统一为11位编码,减少管理混乱。
·信号与电压:安装时确保GPS天线无遮挡(卫星数≥9),供电电压严格控制在18V-26V。
按以上步骤操作,即可完成4G-AI360全景影像系统与云平台的对接,实现远程监控、数据管理等功能。 通过360全景与DSM的融合算法,系统可根据驾驶员状态动态优化预警策略.
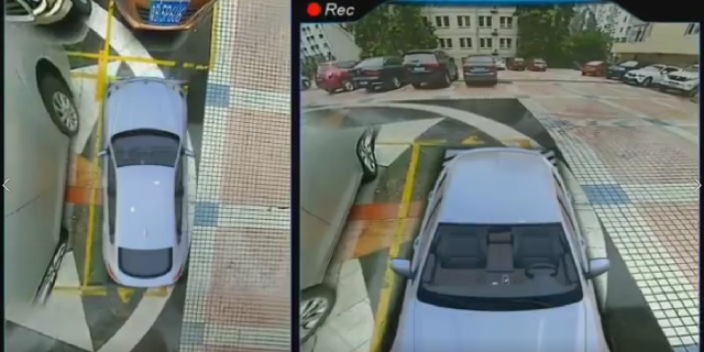
(第2篇)售后篇——AI360全景影像系统实现ONVIF网络传输时,影响成像显示速度的因素有哪些?
AI360全景影像系统需通过RTSP/RTMP协议输出视频流,H.265编码虽能降低带宽占用,但编码/解码过程的计算开销可能增加端到端延迟。若设备端采用低效编码算法或硬件解码能力不足,会导致全景画面合成滞后。
网络抖动与丢包
工业现场常见网络波动(如交换机级联过多、线路老化)引发数据包乱序或丢失;T
CP重传机制虽保证可靠性,但明显增加端到端延迟;
UDP虽低延迟但无纠错能力,需依赖上层协议(如RTP/RTCP)补偿。
网络抖动或丢包会触发重传机制,进一步增加显示延迟,尤其在矿山、工地等电磁干扰复杂场景中更为明显。
二、硬件性能与处理能力——成像处理的“大脑中枢”
1.图像拼接与处理单元
AI360全景影像系统的成像流程为:原始图像采集→鱼眼畸变校正→多视图配准→动态拼接融合→AI增强(去雾/夜视)→编码输出
此过程高度依赖边缘计算平台的处理能力。
核X组件:
FPGA:用于低延迟并行图像处理,适合固定算法流水线;
AI加速芯片(如寒武纪MLU、地平线BPU):执行深度学习-based拼接、目标感知融合;
GPU/NPU协处理器:提升卷积运算效率,缩短拼接时间。
广州精拓对于驾驶舱位置特殊,船体结构不规则的大型特种船舶,采用非对称摄像头布局策略.商用车360影像系统厂家
通过360全景与DSM司机行为监测的深度融合,系统实现了“车周环境可见化”与“驾驶状态透明化”的双重目标.商用车360影像系统厂家
(第5篇)售后篇——AI360全景影像系统实现ONVIF网络传输时,影响成像显示速度的因素有哪些?
2.硬件与协议
适配选用工业级网口模块(支持-30℃~+85℃宽温环境),并通过ONVIF协议一致性测试确保多品牌设备兼容;升级至5G网络或采用双网口冗余设计,提升传输可靠性。
3.系统架构优化
采用“本地拼接+网络传输”架构,在设备端完成全景合成后再通过ONVIF输出,减少云端处理压力;集成动态带宽分配算法,根据视频复杂度实时调整码率。
以上因素相互关联,需结合具体应用场景(如商用车队、工程机械)进行系统性调试,例如在矿山场景中需重点优化抗干扰设计与边缘计算性能,而在远程车队管理中则需优先保障网络稳定性与云端协同效率。AI360全景影像系统的ONVIF网络传输不*是简单的“视频推流”,而是涵盖图像处理、嵌入式系统、网络工程、电磁兼容等多个领域的系统工程。唯有从“芯片-设备-网络-平台”全栈协同优化,方能实现真正意义上的低延迟、高清晰、强稳定的全景视觉体验。 商用车360影像系统厂家


- 北京铲车360全景影像 2026-09-18
- 广西船舶主动安全预警系统 2026-09-18
- 中国香港福特疲劳驾驶预警系统 2026-09-17
- 中国台湾疲劳驾驶预警系统拆卸 2026-09-17
- 杭州工程车360度全景摄像头 2026-09-17
- 上海压路车360度全景影像 2026-09-17
- 山东铲车8路360全景 2026-09-16
- 中国台湾司机行为检测预警系统方案商 2026-09-16




- 01 宿迁个人货车租赁哪家好
- 02 山东起重机主动安全预警系统开发平台
- 03 蚌埠定时红外线烤漆灯按需定制
- 04 合诚白色润滑脂开式齿轮
- 05 福建智能化车灯注塑模具制造厂家
- 06 宿迁个人货车租赁公司排名
- 07 郑州奥迪汽车座椅改装
- 08 广东定制车灯注塑模具
- 09 桂林商务车汽车座椅腰托按摩
- 10 公交车外后视镜批发