广州压路车8路360全景
关键词: 广州压路车8路360全景 工程车360

 2026.09.18
文章来源:
(第4篇)AI360全景影像集成毫米波+激光雷达定制方案在工程机械车辆领域的具体应用
2. 多传感器融合的高精度环境感知
技术参数:采用V2.1.3版本的多传感器融合算法,融合视觉、毫米波雷达、激光雷达数据,实现±5cm的定位精度,为工程车辆提供更全M、准确的环境感知能力。
智能化基础:高精度环境感知数据为工程车辆的半自动驾驶、自动泊车、路径规划等智能化功能提供技术支撑,推动工程车辆向无人化、智能化作业方向升级。
五、技术验证与合规保障
为确保方案在工程机械领域的稳定落地,针对核X技术模块设置了严格的验证要求:
毫米波雷达雨雾穿透性能:需通过第三方权W检测,确保在雨雾等恶劣天气下的探测精度。
多传感器时间同步精度:待实验室专业验证,保障视觉、毫米波雷达、激光雷达数据的时间同步性,提升AI分析的准确性。
该定制方案完全适配工程机械车辆施工现场的复杂作业需求,能够明显降低安全事故风险、提升施工管理效率、适应极端作业环境,具备广阔的应用前景与落地价值。 通过大数据分析与挖掘技术,可以揭示车辆运行规律,识别潜在安全隐患,优化车辆调度策略等.广州压路车8路360全景
工程车360
(第3篇)AI360全景影像集成毫米波+激光雷达定制方案在工程机械车辆领域的具体应用
2. 极端温度耐受性能验证:系统通过极端温度环境验证,可在-30℃~70℃的温度区间内稳定运行,适配北方冬季严寒、南方夏季高温等不同地域的施工环境,确保全天候无间断监控。
四、智能化升级维度:自主学习与高精度感知
1. 自主学习的算法迭代更新机制:系统搭载自主学习框架,识别模型每周自动更新,通过持续学习施工现场的人员、车辆、障碍物特征,不断优化识别算法的准确性和速度,提升预警的精细性。场景适配优化:针对不同施工场景(如矿山、基建、市政工程)的环境差异,系统可自主学习场景特征,逐步实现对特定场景下危险因素的更精细识别。
北京升降机360度全景影像系统360全景影像支持RTSP(实时流传输协议)视频流传输,实时视频流的传输和控制,远程监控和视频数据的实时获取.
(第4篇)工程车360定制多模态主动安全预警集成方案
实现车辆周边地形与障碍物的全维度感知,BSD系统识别穿行的工人、工程车辆并触发限速预警,超声波雷达探测底盘下方的碎石、工具,提升夜间及恶劣环境下的作业安全。
(二)危化品运输(油罐车)场景
痛点:疲劳驾驶易引发重大安全事故,车辆需适配易燃易爆环境。
定制方案:集成防爆型DSM模块+AI360全景影像+4G远程管理模块,疲劳报警时同步启动全景影像记录,并立即推送至后台监管人员;防爆设计适配特殊环境,同时通过云端数据存储实现事故追溯。
(三)长途货运与物流车队场景
痛点:跨区域运输监管难度大,疲劳驾驶、分神驾驶频发。
定制方案:选择DSM+AI360全景影像+4G云端管理模块,通过网络将驾驶员行为数据、实时画面传输至云端平台,实现跨区域车队集中管理;同时利用DSM的多维度预警功能,实时纠正驾驶员危险行为,配合远程干预降低事故风险。
(四)市政特种车辆(环卫车、摆臂车)场景
痛点:作业时频繁倒车、转向,盲区多,人员靠近风险高。
定制方案:选择DSM+AI360全景影像+BSD盲区预警模块,DSM触发预警时,系统自动切换全景影像至盲区视角;
(第7篇)云台实时监控管理的核X意义在定制AI360全景解决方案中的重要价值
场景化预警联动
转弯场景:配合BSD盲区预警模块,车辆转弯时云台自动转向侧方盲区,同时通过三级声光报警器播放语音预警,提醒周边人员和驾驶员注意。
人员靠近场景:当雷达检测到人员进入危险区域,云台自动追踪人员目标,触发声光报警,同时将画面上传至云平台,后台管理人员可远程提醒驾驶员。
驾驶员状态监控:配合DMS疲劳驾驶预警设备,当检测到驾驶员闭眼、打哈欠、接打电话等行为时,云台转向驾驶员区域,记录状态并上传数据,后台可实时干预。
远程管控与数据溯源 管理人员可通过云平台远程操作云台调整监控视角,查看车辆任意区域画面;所有预警事件的视频、图片数据同步存储在SD卡和云端,支持事后溯源,当发生事故时可调取完整的事件过程记录。车队集中管理 多台工程车可统一接入云平台,实现集中监控,管理人员可在后台查看所有车辆的实时位置、状态、预警记录,批量调整云台巡检路线和预警规则,提升车队管理效率。
AI360全景影像系统中,管理人员通过PC或移动端远程查看车辆状态,接收异常报警信息.

(第3篇) AI360全景+BSD+超声波雷达集成方案,在工程车领域解决的核X安全预警问题
(3)复合场景叠加预警
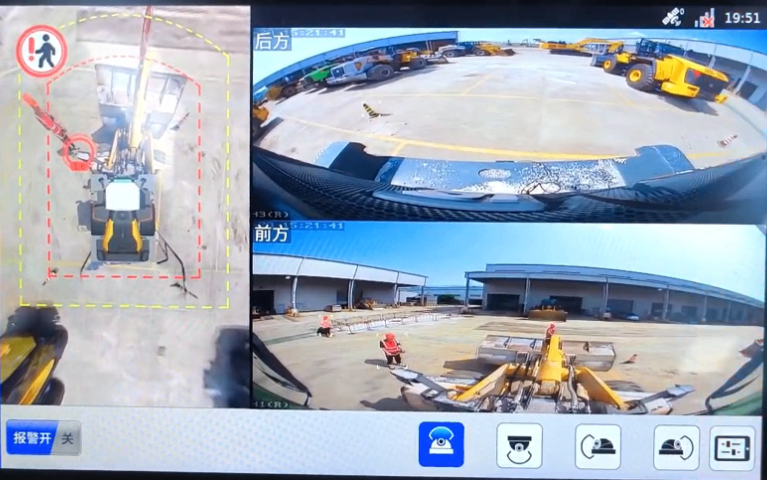
当360全景摄像头捕捉到动态目标(比如突然闯入的工人),同时超声波雷达探测到近距离静态障碍物(比如后方路沿石)时,360全景会高亮显示目标区域、同步叠加动态轨迹与距离数据,触发“语音+蜂鸣+画面频闪”的叠加预警,比较大化提升驾驶员的警惕性。
3. 强化复杂场景的目标识别与判断能力,360全景+双传感器实现“双重确认”
(1)目标类型+距离的精细风险分级
360全景摄像头采集画面后,BSD算法识别出“行人”目标,同时超声波雷达同步提供“距离1.2米”的精细数据,系统会通过360全景画面高亮标注、比较高等级语音预警,判定为“高危近距离动态目标”,提醒驾驶员紧急制动;若BSD识别出“路沿石”,雷达提供“距离0.3米”数据,360全景则JIN显示动态引导线与距离数字,触发“泊车辅助”级预警,避免过度报警干扰作业。
(2)非视觉特征目标的感知补位
针对深色垃圾桶、玻璃幕墙等360全景+BSD难以识别的静态目标,超声波雷达可精细探测其距离,并在360全景对应位置标注“未知障碍物+距离”,弥补视觉识别的缺陷,避免刮蹭事故。 根据客户的功能需求与应用场景,灵活组合算法模块,提供定制化解决方案.北京升降机360度全景影像系统
360全景影像系统可选配RS232串口通信接口,用于与串口设备进行数据交换.广州压路车8路360全景
(第2篇)AI360全景影像集成系统的定制为什么都选择云台的实时监控管理
支持摄像头180°旋转、水平/垂直镜像调整,可灵活适配不同车型的安装需求,无需额外改装摄像头硬件。
2.高清低延迟的视频传输适配
系统支持H.264/H.265高压缩比编码、AHD720P高清输入输出,云台管理可通过标准ONVIF协议、RTSP视频流传输,实现以下技术优势:
低延迟实时传输:配合4G全网通模块,即使在车辆移动场景下,也能保证云台控制指令和视频画面的同步性,满足远程实时监控的需求。
带宽适配:通过云台调整监控视角,可只传输关键区域的高清画面,减少无效数据传输,解决移动场景下4G带宽波动的问题。
3.多设备协同的标准化管控
终端编码、平台参数需统一配置,云台管理基于国标平台协议实现标准化管控:
统一接入云平台:通过配置平台IP/端口,所有带云台的终端可接入同一云平台,实现“管理中心→车辆管理”的集中管控,满足中Y监控、远程管理的功能要求。
数据联动上传:当云台捕捉到疲劳驾驶、碰撞预警等事件时,可同步将视频/图片通过4G模块上传云端,配合DMS系统的高电平报警信号,实现“预警-追踪-上传-溯源”的完整闭环。 广州压路车8路360全景



- 起重机多路视频拼接系统应用效果 2026-09-19
- 广西5G主动安全预警系统厂家供应 2026-09-19
- 广州压路车8路360全景 2026-09-18
- 宁夏小车主动安全预警系统生产厂家 2026-09-18
- 北京铲车360全景影像 2026-09-18
- 广西船舶主动安全预警系统 2026-09-18
- 中国香港福特疲劳驾驶预警系统 2026-09-17
- 中国台湾疲劳驾驶预警系统拆卸 2026-09-17



- 01 台州违章车注销服务地址
- 02 吉林快速响应电控悬架
- 03 银川比亚迪秦汽车座椅电动调节
- 04 乌鲁木齐奥迪汽车座椅
- 05 内蒙古汽车行驶记录仪服务方案
- 06 蚌埠外后视镜批发
- 07 衢州进油电磁阀价格
- 08 新疆南桥散热片
- 09 广州无人机机加工定制
- 10 合诚手套箱铰链润滑脂选择