起重机多路视频拼接系统应用效果
关键词: 起重机多路视频拼接系统应用效果 多路视频拼接系统

 2026.09.19
文章来源:
(第4篇)技术实现专业视角:大型物体360全景影像集成系统「中心物体+四周全景」模式构建方案
收尾总结
大型物体360全景影像集成系统的「中心物体+四周全景」模式,通过摄像头布局优化、图像预处理、AI画面合成与智能交互四大技术模块的协同,成功打破传统监控的视野局限。该方案既保留了车载360全景技术的沉浸式优势,又针对安防监控场景进行了定制化升级,为复杂场景下的监控需求提供了专业、高效的技术路径,具备广阔的应用与拓展空间。 通过3-5路摄像头实现车辆周边盲区覆盖,辅助泊车,复杂路况通行,配合自动驾驶数据采集与智能预警.起重机多路视频拼接系统应用效果
多路视频拼接系统
(第3篇)非对称全景拼接方案在船舶领域的实现及应用
合规化数据管理满足监管需求 支持DVR录像存储(米级精度轨迹记录)及30天循环存储,兼容JT808、GB28281等协议,可接入海事监管平台实现远程监控。
二、船舶与陆地车辆(油罐车、工程车、特种车)多路视频拼接的异同
(一)核X相同点
基础功能目标一致 均以消除视野盲区、实现360°全景监控为核X目标,辅助驾驶员/操作人员感知周边环境,降低碰撞风险。
安装调试流程框架相似 都遵循“安装前准备-硬件安装-系统调试标定-验收优化”的基本流程,硬件安装均需考虑摄像头固定、防水处理、线束布置,调试阶段均需完成上电检查、画面验证等基础环节。都需适配场景化环境 都需要根据自身应用场景的特殊环境做定制化调整:如油罐车需考虑易燃易爆环境的防护,船舶需考虑盐雾、颠簸环境的适配,本质都是为了保障设备稳定运行。
(二)关键差异点
上海工矿场所多路视频拼接系统AI360全景影像系统的多路视频拼接技术在重工机械,商用车队,智能物流,特种作业等场景实现规模化应用.
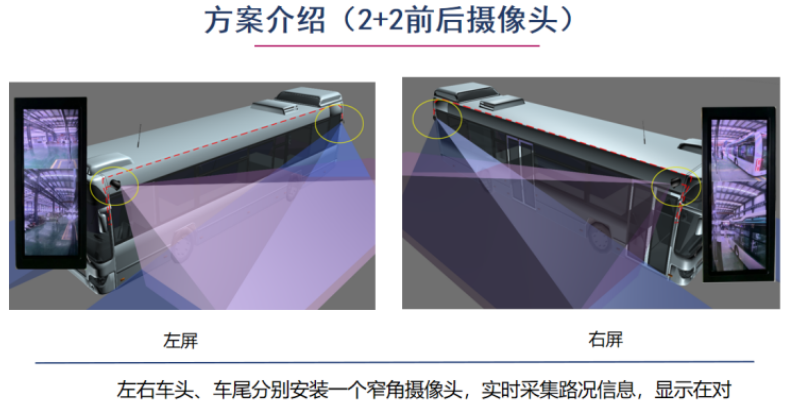
(第3篇)多源信号采集实现AI360全景影像系统多路视频拼接的技术原理及应用场景分析
动态场景适配:结合AI运动估计(如光流法),对移动物体(行人、车辆)进行轨迹预测,避免运动模糊导致的拼接错误。硬件加速:依托边缘计算单元(如FPGA或专YAI芯片),实现拼接算法的实时性(帧率≥25fps),满足商用车、自动驾驶等低延迟场景需求。
4. 智能分析与统一输出
AI增强功能:拼接后的全景图像结合深度学习模型(如YOLO目标检测、语义分割),实现障碍物识别(距离判断、类型分类)、盲区预警(BSD)、疲劳驾驶检测(DSM)等功能。
多模态输出:支持本地显示(如车载中控屏、机械操作台)、远程监控(4G/5G云端传输,支持GB28281协议)及数据存储(SD卡/硬盘录像),同时提供API接口对接第三方系统(如车队管理平台、自动驾驶决策模块)。
二、应用场景:从工业到交通的全领域覆盖
AI360全景影像系统的多路视频拼接技术已在重工机械、商用车队、智能物流、特种作业等场景实现规模化应用,核X价值体现在“安全提升+效率优化+智能化管理”:
1. 重工机械与特种车辆:高风险作业的安全防护
典型场景:铁矿车队、港口装载机、挖掘机、正面吊等大型机械。
(第1篇)适用场景深度剖析:大型物体360全景影像集成系统「中心物体+四周全景」模式的落地价值
引言
随着安防监控需求向"精细化、场景化、沉浸式"升级,传统监控模式已难以匹配园区、仓库、十字路口等场景的复杂监控诉求。大型物体360全景影像集成系统的「中心物体+四周全景」模式,以核X大型物体为视觉锚点,构建全局场景与核X目标联动的监控体系,在不同行业场景中展现出独特的落地价值与应用优势。
一、需求洞察:场景化监控的核X诉求
不同行业的监控场景存在差异化痛点:园区监控需要兼顾标志性建筑与全域安防,仓库监控需要聚焦货物堆垛与人员活动,十字路口监控需要同步掌握交通标识与通行状况。传统监控系统要么过度聚焦局部,要么全局视野模糊,无法实现"核X突出+全局覆盖"的平衡。大型物体360全景影像集成系统的「中心物体+四周全景」模式,精Z匹配这类场景化需求,通过核X物体与四周全景的联动显示,为不同行业提供定制化的监控解决方案。
二、典型场景落地实现路径
园区监控:以标志性建筑为核X的全域安防
需求聚焦:园区管理需要快速掌握中心广场、标志性建筑的实时状态,同时兼顾园区围墙、道路、出入口等全域场景的安防情况,避免出现监控盲区。 系统硬件模块化扩展和软件协议定制,应用于车载乘用车,工程车,智慧工地,港口码头集装箱起重机机场安防场景.
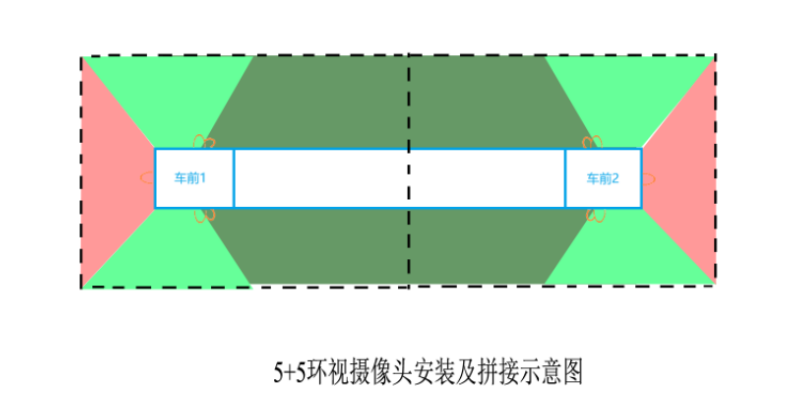
(第1篇)精拓智能的多屏显示定制方案聚焦于提升驾驶安全性与场景适应性,核X应用场景基于多屏互动系统与AI360全景影像技术的深度融合,具体覆盖以下五大场景:
一、特种车与工程车辆场景
驾驶安全增强
集成360°全景影像、CMS智能电子后视镜及后排显示系统,通过中控屏与A柱两侧分割屏幕实现多视角实时监控。例如,特种车驾驶员可同时查看车辆周围环境(前方道路、两侧盲区、后方障碍物),并支持后排乘客通过多媒体屏幕切换显示画面,辅助驾驶决策
-多任务信息整合
多路视频分割屏幕可同时显示安防监控、导航地图及智能车联反馈,适配工程车、油罐车等复杂作业场景,提升对周边环境的感知能力。
二、商用车与物流车队管理
-盲区监测与预警
通过“多分屏”模式(多路输入、多路输出)实现摄像头画面分屏显示,支持CAN信号切换单画面全屏模式。例如,物流车可同时监控车头两侧盲区、交通锥及行人,结合AI算法区分障碍物类型,降低碰撞风险。
-远程监控与数据记录
10寸高清智能显控终端支持实时视频传输、7天循环录像存储(比较大256GBSD卡)及远程管理平台接入,满足车队对车辆轨迹、驾驶行为的合规性监管需求。 多路视频拼接需考虑摄像头布局与选型,图像处理与传输,系统集成与调试,抗干扰与防护以及结构与安装工艺因素.河南机车多路视频拼接系统开发商
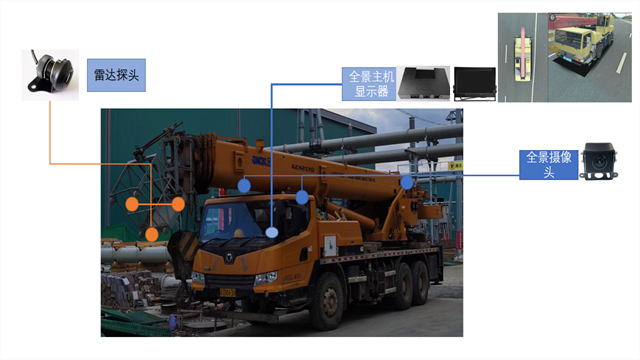
车侣车载AI360全景影像系统设备具备车规级高性能图像处理芯片,支持多种视频输入输出,兼容多种通信协议.起重机多路视频拼接系统应用效果
(第6篇)非对称全景拼接方案在船舶领域的实现及应用
六、调试标定场景:海况约束VS地面静态标定
船舶端:标定作业受海况约束,必须在相对平稳的泊位或低海况海域完成,依赖AI动态补偿算法辅助校准,抵消船舶轻微晃动对拼接精度的影响。
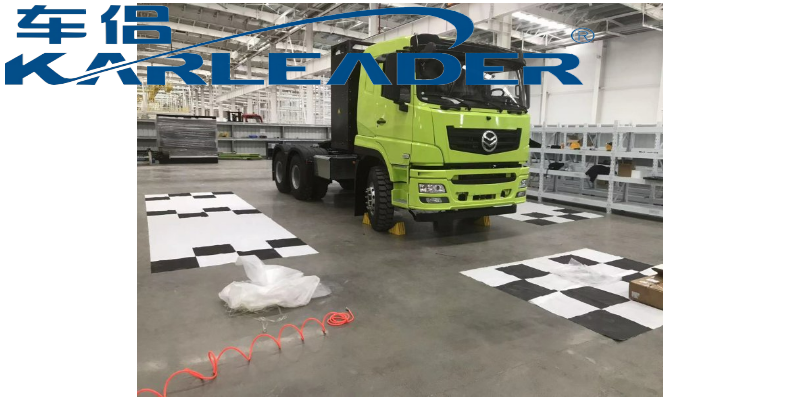
陆地车辆端:可直接在平整的硬化地面完成标定,通过静态井字格布即可实现精细的画面拼接校准,几乎不受环境动态干扰。
三、船舶非对称全景拼接方案的应用场景及优越性
(一)应用场景
船舶靠泊作业:通过真实视野模式聚焦缆桩、护舷等近距离障碍,实时显示与码头的相对距离,提升靠泊效率与安全性。
远洋/近海航行:通过俯视全景模式实现360°上帝视角监控,叠加AI障碍物分类识别与碰撞风险预警,提前规避渔船、渔网、漂浮物等航行风险。
码头/港口监管:通过对接海事监管平台,实现船舶运行轨迹的米级精度记录与远程监控,满足合规管理需求。
(二)方案优越性
盲区覆盖更精细:非对称布局针对性解决船舶不规则结构的盲区问题,船首盲区<2米、船周比较大盲区<1米,相比传统对称拼接方案盲区覆盖范围缩小60%以上。
动态监控更稳定:AI动态补偿算法在6级海况下画面抖动幅度≤1像素,保障航行中动态障碍物无拖影、无分割错误,适应船舶颠簸的特殊场景。
起重机多路视频拼接系统应用效果

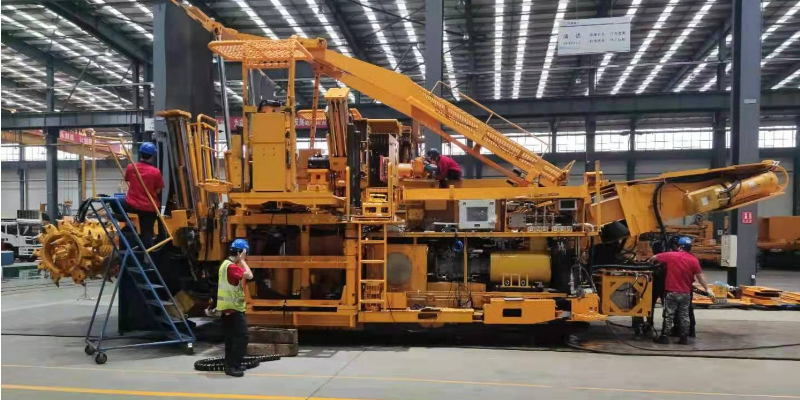

- 北京铲车360全景影像 2026-09-18
- 广西船舶主动安全预警系统 2026-09-18
- 中国香港福特疲劳驾驶预警系统 2026-09-17
- 中国台湾疲劳驾驶预警系统拆卸 2026-09-17
- 杭州工程车360度全景摄像头 2026-09-17
- 上海压路车360度全景影像 2026-09-17
- 山东铲车8路360全景 2026-09-16
- 中国台湾司机行为检测预警系统方案商 2026-09-16


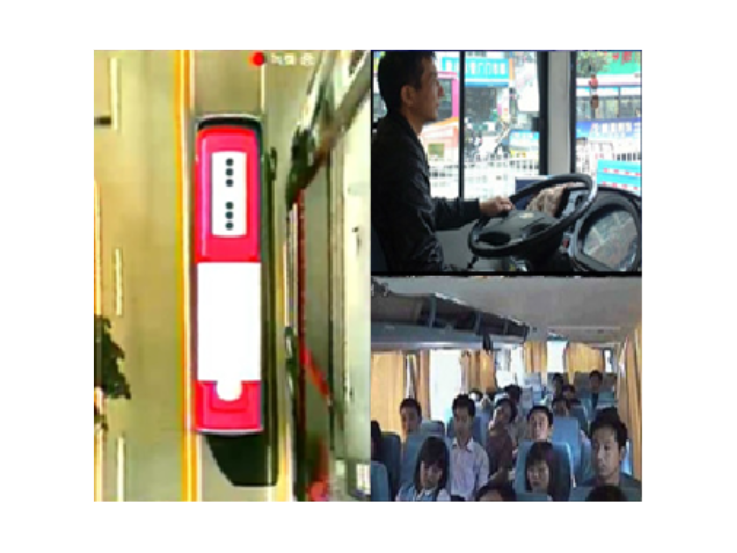


- 01 宿迁个人货车租赁哪家好
- 02 山东起重机主动安全预警系统开发平台
- 03 蚌埠定时红外线烤漆灯按需定制
- 04 合诚白色润滑脂开式齿轮
- 05 福建智能化车灯注塑模具制造厂家
- 06 宿迁个人货车租赁公司排名
- 07 郑州奥迪汽车座椅改装
- 08 广东定制车灯注塑模具
- 09 桂林商务车汽车座椅腰托按摩
- 10 公交车外后视镜批发