湖南挂车主动安全预警系统方案商
关键词: 湖南挂车主动安全预警系统方案商 主动安全预警系统

 2026.09.19
文章来源:
(第3篇)定制多模态主动安全解决方案:复杂运营场景的主动安全防护利器
BSD盲区预警与超声波雷达的互补防护
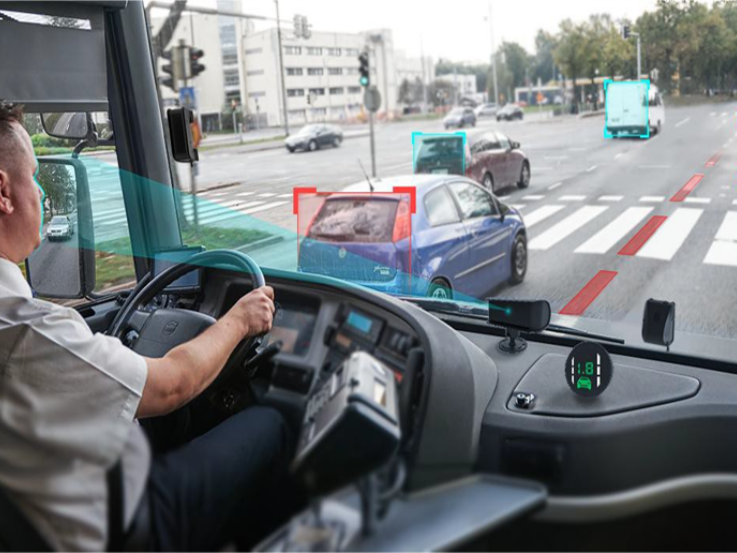
BSD盲区预警(视觉主导):基于AI视觉算法识别侧方、后方移动物体,划分一级/二级预警(语音提示、LED闪烁、图像放大),重点覆盖高速变道、路口转弯等动态场景,可自定义25米范围的预警区域,直观展示障碍物位置。
超声波雷达(距离主导):通过发射/接收超声波信号,实现0.15米精度的近距离静态障碍物探测,输出厘米级距离数据,触发分级声光报警,弥补摄像头对低矮、深色、玻璃幕墙等非视觉特征物体的识别盲区,适配车库、工地等场景的精细泊车与通行。
融合价值:二者通过“视觉动态识别+雷达距离测量”的多传感器融合,实现冗余备份(单一传感器失效时另一系统补位)、精度提升(目标类型+距离的综合判断)、场景全覆盖(高速动态到低速静态的无缝衔接)。
(三)拓展功能:热成像与特种适配
针对极端复杂场景,方案可拓展热成像检测系统:监测范围达30米,人员、设备接近时触发语音警报,倒车时自动开启后方热成像功能,进一步强化非视觉环境下的安全防护;同时采用车规级硬件设计,工业级芯片配合-30℃~85℃宽温适应能力,适配特种车辆的极端作业环境。 大车主动安全行车辅助系统实现车辆盲区(BSD)检测,变道辅助(LCA),泊车辅助三大核X功能.湖南挂车主动安全预警系统方案商
主动安全预警系统
(第3篇)激光雷达是如何集成到360全景影像系统?
深度学习融合:利用神经网络(如PointNet、FasterR-CNN的融合模型)直接对多源传感器数据进行端到端的学习,自动完成特征提取与融合。
五典型应用场景
自动驾驶:融合后可同时实现目标的精Z定位、距离测量和语义识别,提升复杂场景下的感知可靠性。
机器人导航:帮助机器人在动态环境中更准确地构建地图、避障和路径规划三维重建:结合激光点云的三维结构和图像的纹理信息,生成更逼真的三维模型。
辽宁叉车主动安全预警系统技术解决方案船舶360全景预警系统的全域感知数据与码头停泊管理系统的全局调度数据融合,形成覆盖船岸场景的统一数据池.
(第1篇)BSD盲区监测预警与超声波雷达融合AI360全景解决方案中的应用场景及价值
主要应用的具体作业场景
1. 工程车辆场景(装载机、压路机、挖掘机)
BSD盲区监测预警:
工地开阔区域作业时,监测25米范围内横穿的工人、往来的叉车,触发“人员靠近请注意安全”“大车危险”语音预警,同时放大对应区域画面,辅助驾驶员判断目标位置。
车辆转弯、倒车时,识别侧后方动态车辆,避免工程车因视野差引发的碰撞事故。
超声波雷达:
推土机、装载机在狭窄工地通道行驶时,探测车底的钢筋、石块等低矮静态障碍物,防止剐蹭底盘或碾压工具。
压路机在小区、道路施工时,精细探测路沿石、施工围挡的距离,辅助驾驶员控制碾压范围,避免损坏周边设施。融合价值:工程车多为大尺寸车型,盲区覆盖范围广,BSD负责动态人员、车辆的远距离预警,雷达负责静态低矮障碍物的近距离探测,二者结合实现“人车物”全目标防护。
BSD盲区监测预警与超声波雷达是否可替代?
二者完全不可相互替代,核X差异体现在技术本质、功能边界的底层逻辑上:
技术原理的不可逆差异
BSD是视觉AI主导的“动态感知系统”:依赖摄像头采集的视频流,通过AI算法识别目标类型、运动轨迹,核X是“识别+预判”,只能对具有视觉特征的动态/静态目标进行分析,无法脱离光学成像实现感知。
超声波雷达是距离主导的“静态测距系统”:通过声波反射计算绝D距离,核X是“测距+反馈”,不具备目标类型识别能力,只能判断“是否有障碍物”“距离多少”,无法区分是行人、车辆还是路沿石。
功能覆盖的非重叠性
BSD的核X价值是“主动规避动态风险”:比如高速行驶时侧方车辆突然超车、路口行人横穿,这类动态场景是超声波雷达无法覆盖的——因为超声波雷达对高速移动物体响应延迟较高,且无法预判运动轨迹。
超声波雷达的核X价值是“精细规避静态近距离风险”:比如泊车时的路沿石、工地的低矮钢筋、车底的儿童,这类场景是BSD无法覆盖的——因为BSD对深色物体、玻璃幕墙、低矮无视觉特征目标识别率极低,且无法提供厘米级距离精度。 船舶360全景预警集成系统在船舶抵港前,通过船岸网络发送动态数据至码头系统,提前获取泊位分配与路径规划.
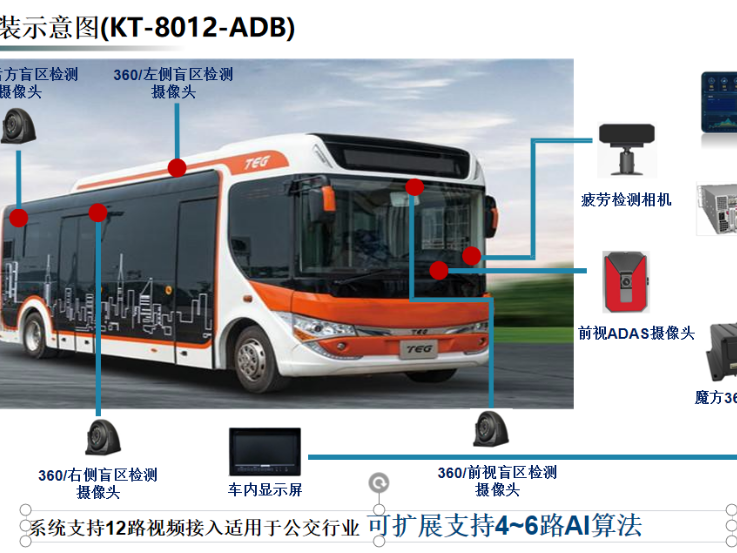
(第1篇)BSD盲区监测预警与超声波雷达集成AI360全景影像系统,解决了哪些安全预警功能?
1. 解决单一传感器的“感知盲区”问题
视觉盲区补充:BSD摄像头被泥水、树叶遮挡,或遇到强光逆光、大雾暴雨时,超声波雷达可不受影响,继续探测0.15-5米范围内的障碍物,避免因视觉失效导致的刮蹭、碾压事故。
测距盲区补充:超声波雷达无法识别高速移动目标,BSD可通过AI算法捕捉25米范围内的动态目标,预判其运动轨迹,提前触发“盲区来车”“行人横穿”等预警,弥补雷达对动态场景的感知空白。
2. 实现“双重防护”的分级预警功能
中远距离动态预警:BSD负责2-25米范围内的动态目标监测,当侧方车辆快速接近、行人横穿时,触发“语音提示+画面放大+灯光闪烁”的一级预警,提醒驾驶员提前采取制动或避让动作。
近距离静态预警:超声波雷达负责0.15-5米范围内的静态目标测距,当车辆靠近路沿石、立柱时,触发“蜂鸣报警+距离数字显示+动态引导线”的二级预警,辅助驾驶员精细控制车辆间距。
融合联动预警:当系统同时检测到“动态目标接近+静态障碍物存在”时(比如泊车时后方有行人突然闯入),会触发“语音+蜂鸣+画面高亮”的叠加预警,比较大化提升驾驶员的警惕性。 应用层是船舶主动安全系统融合方案的价值落地环节,聚焦船舶靠泊与出港全流程,实现精Z管控与高效调度.甘肃乘用车主动安全预警系统生产厂家
精拓智能拥有多样化的系统模块与功能组件,可根据不同港口规模,船舶类型,作业场景的需求进行定制化组合.湖南挂车主动安全预警系统方案商
(第3篇)工业车辆主动安全一体机解决方案:技术原理与应用全解析
行车数据记录与4G后台监控 支持SD卡本地实时记录行车视频,IPS屏可直接调取查看历史记录;高配版搭载4G全网通功能,可将视频、定位、预警等数据上传至车辆运营平台,实现远程后台监控与车队管理;同时支持融合雷达、胎压等主动安全预警信号,在IPS屏上统一展示,构建一体化安全监测体系。
2. 主机核X技术参数一体机主机作为系统核X,具备高性能硬件配置与丰富接口能力:
核X算力:CPU采用ARM Cortex-A7双核架构,主频≥1.6GHz;内置1.5TOPS算力NPU,支撑AI实时分析。
存储配置:1GB运行内存+8GB eMMC5.1闪存;支持比较大256GB CLASS 10级别TF卡本地存储。
显示能力:配备IPS触摸高清屏,支持1280×720、60fps显示输出,触摸交互操作便捷。
电源与功耗:工作电压为DC 9V~32V,默认DC24V;不带摄像头功耗≤10W,带摄像头功耗≤16W。
环境适应性:工作温度范围为-20℃~70℃,满足工业环境恶劣工况的需求。
视频能力:支持4路+预留2路AHD信号输入,适配4-6路全景摄像头接入
接口配置:拥有1路CAN 2.0总线、1路TTL预留串口、4路高有效开关量检测;支持1路24V/12V@500mA功率输出。 湖南挂车主动安全预警系统方案商



- 中国香港福特疲劳驾驶预警系统 2026-09-17
- 中国台湾疲劳驾驶预警系统拆卸 2026-09-17
- 杭州工程车360度全景摄像头 2026-09-17
- 上海压路车360度全景影像 2026-09-17
- 山东铲车8路360全景 2026-09-16
- 中国台湾司机行为检测预警系统方案商 2026-09-16
- 天津标配疲劳驾驶预警系统 2026-09-16
- 广州挖掘机360鸟瞰全景影像 2026-09-16



- 01 山东起重机主动安全预警系统开发平台
- 02 广东定制车灯注塑模具
- 03 桂林商务车汽车座椅腰托按摩
- 04 贵阳大众汽车座椅内饰升级
- 05 北京可移动摩托车升降台
- 06 个人货车租赁服务
- 07 海南电动物流车电机驱动器定制
- 08 广州前陶瓷刹车片生产企业
- 09 宁夏5G主动安全预警系统方案商
- 10 上海客车直线电机悬架效果