订购无人机毫米级位移监测
关键词: 订购无人机毫米级位移监测 无人机视觉位移监测系统

 2026.10.17
文章来源:
在布设阶段,可以用全站仪等常规手段对部分靶标做单独检核。具体做法是:在靶标安装完成后,用常规方法测出若干靶标的坐标,与首期视觉解算结果比较,检查整个监测网的几何关系是否合理。这样可以在正式运行之前发现布设和解算中的问题。检核结果同样作为基准期资料归档,作为系统精度验证的一部分。检核可以安排在首期采集前后,不需要长期重复;检核得到的数据与视觉解算之间的差值,反映的是布设和解算的整体一致性,可作为监测报告中精度说明的补充材料。如需了解无人机视觉位移监测系统的方案与配置,可向星地遥感咨询边坡条件、监测频次与成果形式。 一座机场可以按预设航线轮流执行不同任务,同时照看几段边坡。订购无人机毫米级位移监测
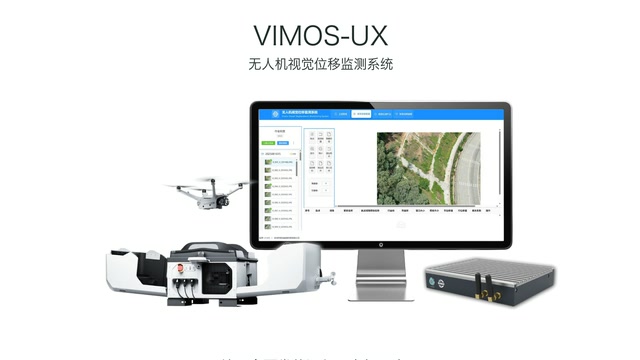
无人机视觉位移监测系统
VIMOS-UX 无人机视觉位移监测系统的成果可以进入用户已有的平台。影像在机场和计算单元之间自动流转,不需要人工拷贝。解算结果按测点、期次和方向组织成结构化数据。通过数据接口推送到上级平台的数据库。推送内容包括位移值、质量标记和对应影像索引。对接前,双方先确认字段定义和传输频率。星地遥感提供接口文档和联调支持。联调期间两边数据并行核对。对接完成后,管理人员在原有系统里就能看到视觉监测成果。不必为同一条边坡再维护一套单独的软件。推送记录在平台上可以逐条查询。 无人机毫米级位移监测批发靶标可用背胶粘贴,也可用膨胀螺丝固定在混凝土面上。
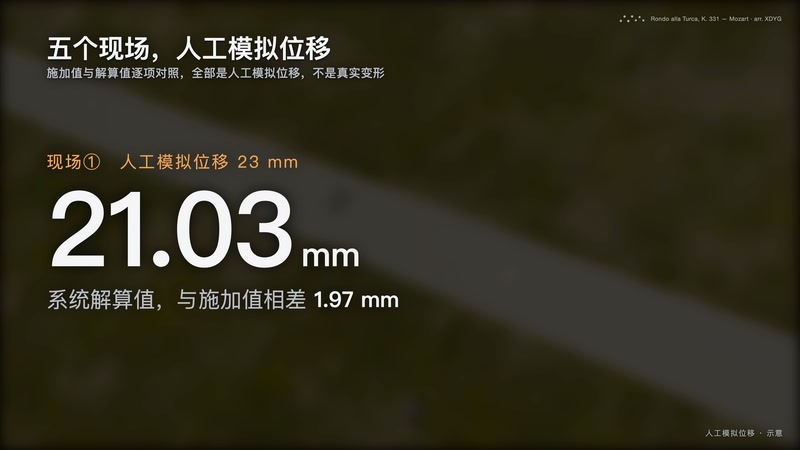
原始解算结果在大地坐标系下以东、北方向表示。为了贴合工程分析习惯,成果会转换到边坡监测坐标系:X 方向为边坡临空面方向,Y 方向为沿坡顶走向。同样的 23 mm 位移,在东、北方向上的真值分别为 20.3 mm 和 10.8 mm,观测值为 19.6 mm 和 7.9 mm。两种坐标表示的结果可以互相换算,数据本身是一致的。除了模拟变形,还可以用多期观测统计误差。如果监测期内测点没有发生明显真实位移,就可以把各期观测值视为观测误差,统计中误差。在 31 天的连续监测中,23 个监测点东、北、高程三个方向的观测中误差平均值分别为 1.10 mm、1.68 mm 和 1.51 mm,这组数据反映的是系统在连续运行条件下的稳定程度。
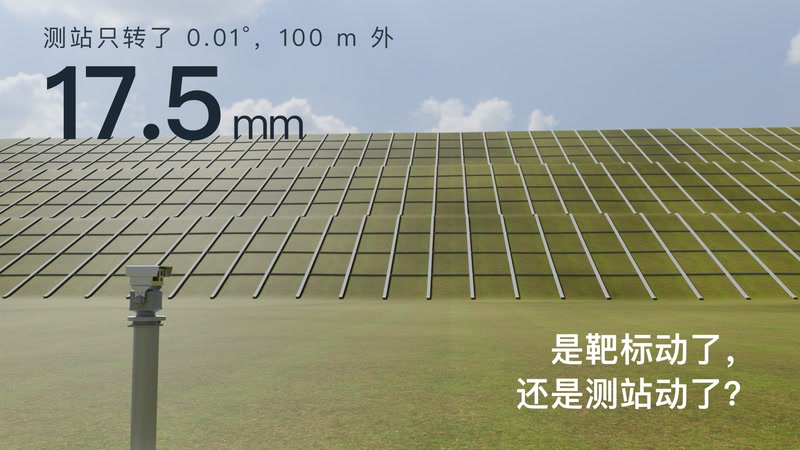
无人机适合覆盖大范围分布的测点,但夜间和恶劣天气下无法飞行。对前缘、后缘等需要连续观测的重点部位,可以配合地面视觉位移监测站,常规按小时采集,频次可调。两种手段使用同一套数据平台,位移成果统一入库、统一展示。无人机负责面上周期复测,地面测站负责重点部位连续观测,各自的时间和空间尺度互相补充。地面测站与无人机共用同一个靶标网时,两种手段可以互相检核:同一个测点在无人机和地面测站两种观测下的位移曲线,在重叠时段应当相互吻合,如果出现明显偏差,就说明其中一种观测或靶标本身需要检查。 无人机监测精度 ±5 mm 有前提:航高不到 100 m,靶标相距 15–20 m。
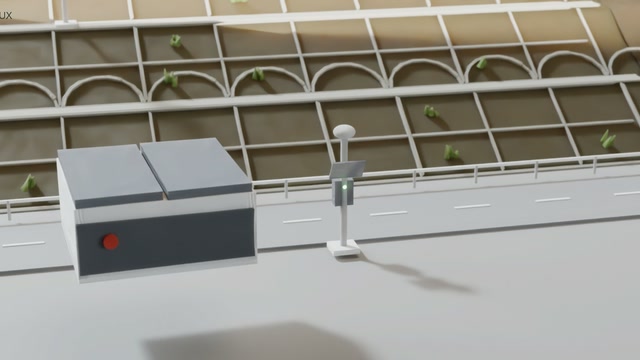
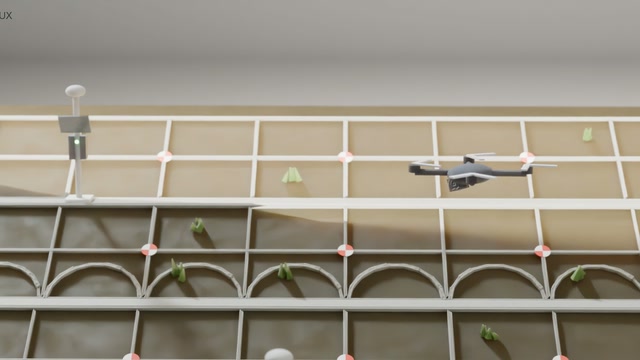
基坑施工期变化快,围护结构顶部的位移是重点。VIMOS-UX 无人机视觉位移监测系统可以在冠梁和周边地面布设靶标。机场在场区内固定位置起降,按设定时段复测。开挖关键阶段,复测频次可以提到每天多期。无人机从上方观测,不受坑边堆料和施工机械遮挡的影响。夜间无法飞行的时段,可以由地面固定测站补足。成果按开挖工况标注,方便对照施工进度。数据只给出位移,是否调整施工由相关单位判断。星地遥感会结合场地空域条件评估是否适合无人机作业。城市中心区需要先确认飞行审批要求。开挖完成后,靶标可留用到回填阶段。 在已有无人机和机场的基础上增加视觉计算单元,就能把巡检设备扩展为位移监测设备。无人机毫米级位移监测批发
首期影像作为基准,此后各期成果均以它为零点,给出东、北、竖直三个方向的累计变化。订购无人机毫米级位移监测
水库坝坡面积大、坡度缓,人工观测墩之间间距较大。VIMOS-UX 无人机视觉位移监测系统可以在坝坡马道上加密布设靶标。机场设在坝肩或管理房附近,按计划起降。每期飞行获取全部靶标的三维坐标变化。坝坡表面多为护坡块石或混凝土,靶标安装比较方便。库水位上升或下降期间,可以临时加密复测。视觉成果与已有的观测墩数据可以互相对照。人工观测仍按规程定期开展。星地遥感提供的成果只陈述位移数据,不对坝的状态作判断。数据可以通过接口送入水库现有的信息平台。坝坡靶标的编号可沿用原有观测断面的命名。 订购无人机毫米级位移监测

- 毫米波形变监测雷达生产厂家 2026-10-16
- 定期复测无人机变形监测系统厂家 2026-10-16
- 云台巡测边坡位移监测系统报价 2026-10-15
- 高速公路边坡视觉位移监测站供应商 2026-10-15
- 路面沉降毫米波雷达位移监测 2026-10-14
- 库岸边坡VIMOS-RX 2026-10-14
- 路堑边坡视觉位移监测站多少钱 2026-10-13
- 低功耗城市道路边坡雷达 2026-10-13



- 01 自助换电社区无人自助格子柜方案
- 02 质量图像处理板分析
- 03 AI自助系统
- 04 天津数据链至盛ACM8625S
- 05 湖北工业无线开关量传输模块服务标准
- 06 南京商用智能书柜获客
- 07 环网柜灭火装置方案
- 08 茂名绿色环保至盛ACM2188现货
- 09 河南质量无线开关量传输模块费用
- 10 四川数智IT产品定制方案