车辆360全景可视系统厂家供应
关键词: 车辆360全景可视系统厂家供应 360全景

 2026.10.30
文章来源:
(第3篇)非对称全景拼接方案的架构特征及其在船舶领域的应用价值
真实视野模式:保留原始透S感,靠泊时船头密集摄像头聚焦缆桩、护舷等近距离障碍,配合多目全景拼接的离靠泊环视警戒线标识,实时显示船舶与码头的相对距离(精度±0.5m)。
俯视全景模式:提供360°上帝视角,航行时叠加AI障碍物分类识别(行船、浮标、渔网),碰撞风险预警准确率达92%,支持DCPA/TCPA动态计算。
3.环境可靠性特征
3.1工业级防护设计与稳定运行
IP69K认证:防水防尘Z高等级认证
极端环境适应:工作温度范围-40℃~85℃,抗盐雾、霉菌
物理防护:加装遮光罩、防水胶塞等防护措施
3.2系统维护与升级
多样化升级方式:支持U盘本地升级和OTA远程升级
长期稳定运行:适应海上长期不间断工作需求
3.3数据管理兼容性
存储能力:支持DVR录像存储及30天循环存储
轨迹记录:米级精度轨迹记录能力
协议兼容:支持JT808、GB28281等标准协议,可接入海事监管平台
设备通过IP69K防护认证,摄像头加装遮光罩、防水胶塞,适应-40℃~85℃宽温及盐雾、霉菌环境。支持U盘/OTA远程升级保持功能。支持DVR录像存储(米级精度轨迹记录)及30天循环存储,兼容JT808、GB28281等协议,可接入海事监管平台实现远程监控。
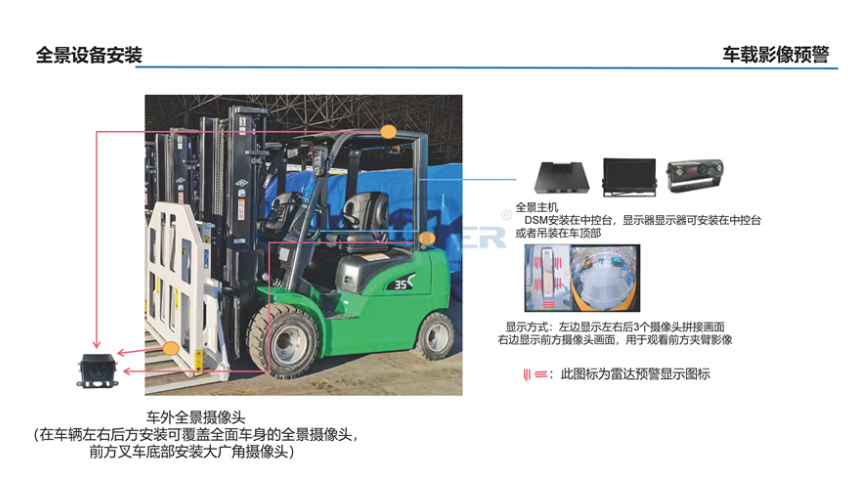
AI360全景影像系统的多路视频拼接技术已在重工机械,商用车队,智能物流,特种作业等场景实现规模化应用.车辆360全景可视系统厂家供应
360全景
(第1篇)解决方案视角下的船舶360全景预警系统与码头停泊管理系统融合方案
引言
随着港口运营要求的不断提高,传统的船舶安全监测与码头调度系统已无法满足全域安全管控与高效作业的需求。船舶360全景预警系统与码头停泊管理系统融合作为一套完整的解决方案,从需求定位、技术实现到落地保障形成闭环,为港口提供可落地、可量化的安全与效能升级路径。
一、需求洞察:融合的目标与价值定位
从港口运营的整体需求出发,船舶360全景预警系统与码头停泊管理系统融合的核X目标是构建「船岸协同、全域感知、智能预警、精Z管控」的全流程安全保障体系,具体拆解为:
安全目标:消除船舶靠泊与出港过程中的盲区,提前预判碰撞风险,将碰撞事故率降低≥80%,人员伤亡事故率降至0%;效率目标:打通船岸信息链路,优化靠泊与出港流程,将船舶靠泊时间缩短≥25%,泊位周转效率提高≥20%;
管理目标:实现港口作业全程可视化、数字化,提高决策科学性与管理精Z性,满足海事监管的合规性要求。
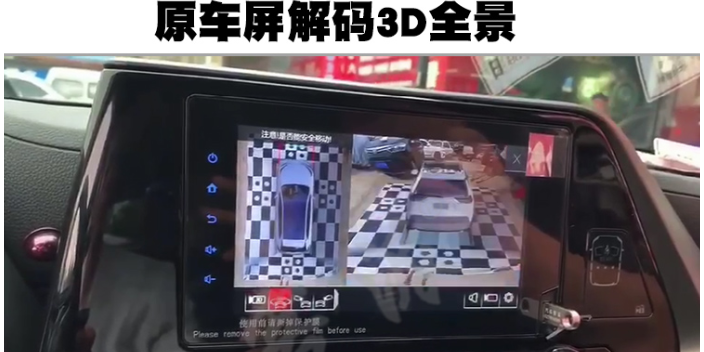
其价值定位在于从单一系统的功能叠加升级为船岸一体的体系化解决方案,实现从「单一船舶安全」到「港口全域安全」的跨越,为港口创造安全、效率、管理的多重价值。 车用多路360全景影像生产厂家传统360全景JIN提供环境影像,融合DSM后,车载显示屏可实现“环境画面+驾驶员状态数据”的同屏展示.
(第1篇)AI360全景影像系统双光融合定制解决方案
一、产品功能介绍(按模块分类)
AI360全景双光融合定制设备是一款集热成像视觉、可见光AI视觉、车联网技术于一体的智能车载安全监控系统,专为商用车辆在复杂环境下的行车安全设计。其核X功能涵盖多模态感知、智能预警、远程运维和高精度定位等,全M满足现代智能交通对安全性、智能化与可扩展性的需求。
热成像多光谱AI视觉安全监控系统采用高性能的图像处理芯片,它的NPU算力为0.8T, 并基于LINUX操作系统开发,符合国标808/1078等协议标准,能实时跟踪故障情况,支持远程参数查询、设置等智能运维功能,集卫星定位、热成像与可见光视频监控、AI智能算法和车辆网技术应用为一体的高性价可适应弱光、强光等恶劣场景的视觉智能终端系统。
1. 可见光AI视觉功能
可见光AI视觉功能:包含人脸识别、ADAS预警、DMS驾驶员监控、BSD行人/车辆盲区检测和360°AVM全景,对车辆周边环境和盲区进行覆盖。BSD预警系统的行人检测视觉算法,当车辆周边报警区有行人、障碍物时,主动进行语音报警提醒;设备支持6路摄像头输入;⽀持IO信号/以太网/RS485/RS232/USB/CAN通讯接口,可接外设雷达障碍物检测,可针对不同客户的不同需求不断优化升级。
(第1篇)非对称全景拼接方案的架构特征及其在船舶领域的应用价值
一、非对称全景拼接方案的架构特征
1.硬件架构特征
1.1差异化镜头布局设计
非对称摄像头配置:多镜头模组支持多路传感器灵活配置,采用"船头5路高密度+船尾2路特写"的差异化布局策略,实现船首盲区<2米、船周Z大盲区<1米的无死角覆盖;
船头/船尾关键区域:采用高密度部署,T5全景拼接主机,采用超广角镜头(水平视场角≥88°),搭配F1.0D光圈增强低光环境细节捕捉,解决靠泊时码头设施、小型船只的近距离监控难题。确保近距离无死角监控;
甲板/舷侧过渡区域:使用多目全景拼接摄像机,通过稀疏布局覆盖远端区域,避免桅杆、吊臂等设备遮挡导致的画面断裂;
镜头参数优化:超广角镜头(水平视场角≥88°)覆盖更广区域F1.0D光圈设计增强低光环境细节捕捉能力多目全景拼接摄像机:解决桅杆、吊臂等设备导致的画面断裂问题。
1.2多目芯片内拼技术
ASIC专Y芯片集成:采用国内自主研发的多路视觉拼接ASIC芯片
低延迟处理:实现多路图像一次拼接成像,减少90%传输带宽占用
单路视频传输:合并为单路视频传输,简化系统架构
动态场景适应:配合T5全景系统的拼接视频输入,确保人员/物体移动时的连续画面
360全景拼接技术在安防监控与车辆辅助驾驶场景的差异,由核X需求决定.

(第1篇)360全景对称与非对称拼接融合的技术方案
360全景对称与非对称拼接融合的技术方案,重点突出“近距离对称拼接+远距离非对称拼接”的实现逻辑和技术细节,内容兼顾专业深度和实操性。
核心技术逻辑:双模式动态切换与场景适配
1.核X融合思路
场景划分:根据目标物体的作业需求,将观测范围划分为近距离区域(如船舶靠泊时的0-10米、建筑物周围的0-20米)和远距离区域(如船舶航行时的10-1000米、建筑物周围的20-100米)。
技术选择:近距离区域采用对称拼接技术,确保高精度盲区覆盖;远距离区域采用非对称拼接技术,实现大范围监控和细节捕捉。
动态切换:通过场景识别算法,自动判断当前作业场景,实时切换拼接模式,确保在任何场景下都能提供Z佳的视觉体验。
2.场景识别算法
船舶场景:结合GPS定位数据、AIS系统信息和船舶速度数据,自动判断船舶处于靠泊(低速、近距离)还是航行(高速、远距离)状态,切换相应的拼接模式。
建筑物/桥梁场景:通过人员/车辆的移动轨迹和停留时间,判断是局部作业还是全局监控,切换近距离或远距离拼接模式。
工程车场景:根据车辆速度、转向灯状态和雷达数据,判断车辆是低速作业(如倒车、转弯)还是高速行驶,切换拼接模式。 云台实时管理-AI360全景影像集成系统及主动安全预警系统定制解决方案可实现云端实时接收预警信息.汽车360影像系统销售
主动安全一体机定制解决方案以车辆安全痛点为核X,融合360°全景影像+精Z距离显示,AI盲区监测,车队管理.车辆360全景可视系统厂家供应
(第2篇)工程车AI 360全景影像系统集成毫米波与激光雷达后,解决了一系列在工程施工现场常见的问题,具体包括:
三,增强环境适应性,复杂环境作业能力,在夜间或视线不佳的环境中,毫米波与激光雷达的加入,使得系统能够更准确的感知周围环境,结合夜视摄像头的使用,为驾驶员提供清晰的全景视图,确保工程车辆在复杂环境中也能安全作业。全天候监控。毫米波与激光雷达不受光线影响,能够在各种天气条件下正常工作,确保系统全天候提供稳定的监控和预警功能。
四,智能化升级,自主学习与优化AI技术的引入,使得系统能够不断学习和。优化识别算法,提高识别的准确性和速度,随着时间的推移,系统将更加智能的识别周围环境中的潜在危险,为驾驶员提供更加精细的预警信息。多传感器融合AI360全景影像系统通过融合摄像头,毫米波雷达和激光雷达等多种传感器的数据,可以实现更加全M和准确的环境感知。这种多传感器融合技术为工程车辆的智能化升级提供了有力支持。
综上所述,工程车AI360全景影像系统集成毫米波与激光雷达后,可以明显提升操作安全性、提高管理效率、增强环境适应性以及推动智能化升级。这些优势使得该系统在工程施工现场具有广泛的应用前景和价值。
车辆360全景可视系统厂家供应



- 消防车360影像系统销售 2026-11-01
- 龙门架360鸟瞰全景影像 2026-10-31
- 车外360全景可视系统价格 2026-10-31
- 矿车360环视摄像头采购 2026-10-31
- 黑龙江司机行为监测司机行为检测预警系统 2026-10-30
- 湖北司机行为检测预警系统开发商 2026-10-30
- 车辆360全景可视系统厂家供应 2026-10-30
- 福建云台主动安全预警系统厂家供应 2026-10-29




- 01 郑州比亚迪宋汽车座椅按摩
- 02 内蒙古散热片设计
- 03 大客车外后视镜供应商推荐几家
- 04 上海新款电动摩托车加盟连锁店
- 05 江苏散热片加工
- 06 重庆Foc矢量控制控制器出厂价
- 07 重庆电动物流车电机驱动器
- 08 镇江总装EOL电检检测设备促销价格
- 09 云南机动车整车电检检测设备用途
- 10 常州货车汽车座椅腰托升级