龙门架360鸟瞰全景影像
关键词: 龙门架360鸟瞰全景影像 360全景

 2026.10.31
文章来源:
4路360全景拼接+网口输出支持RTSP视频流+BSD盲区监测预警系统的主要应用场景
1.商用车辆安全辅助
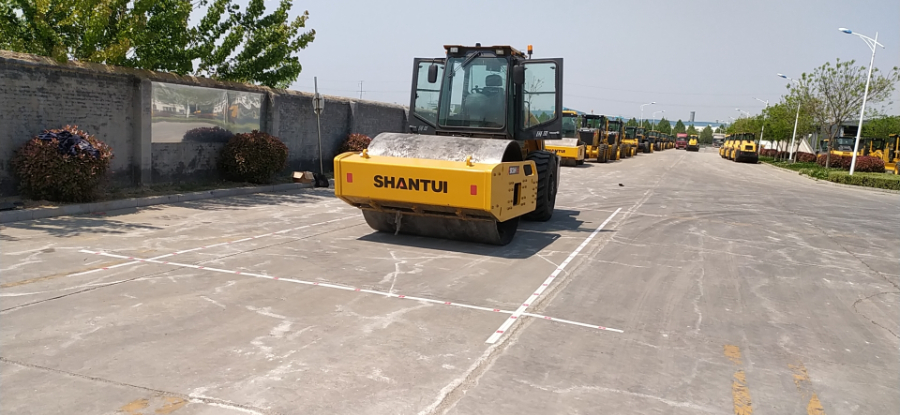
-工程车(挖掘机、压路机、渣土车等):通过4路全景拼接消除作业时的视觉盲区,结合BSD盲区监测预警,实时识别车辆周边行人、障碍物,避免转向、倒车或作业时的碰撞事故;RTSP视频流通过网口输出至监控中心,支持远程实时监控作业状态。
-公交/客运车辆:全景影像辅助驾驶员在狭窄路段或站点停靠时观察周边环境,BSD系统预警侧方及后方盲区来车或行人,提升乘客上下车及行驶过程中的安全性。
2.特种车辆风险管控
-油罐车/危化品运输车:360全景覆盖车身周围,BSD监测盲区隐患,防止因车身长、盲区大导致的侧碰或追尾事故;RTSP视频流实时上传至管理平台,实现运输过程的全程可视化监管,降低危险品泄漏风险。
-物流货车/半挂车:拼接后的全景画面帮助驾驶员判断车辆位置,BSD系统在变道、转弯时预警相邻车道车辆,减少高速行驶中的盲区事故;网口输出视频流作为行车记录证据,辅助事故责任判定。
3.港口/工矿等封闭场景作业-码头/厂区内作业车辆:全景影像与BSD系统结合,实时监测车辆周边人员、设备,避免作业碰撞;RTSP流接入本地监控系统,实现对多车协同作业的集中调度与安全管理。 针对结构规则的中小型船舶,采用4-8个摄像头对称分布,用车载360全景实时拼接技术,将各摄像头画面精Z融合.龙门架360鸟瞰全景影像
360全景
(第3篇)360全景对称与非对称拼接融合的技术方案
建筑物局部作业监控:针对建筑物的施工区域或局部维修场景,提供高精度的全景监控,确保作业安全。
远距离非对称拼接技术实现方案
1.硬件布局与选型
非对称摄像头布局:针对不规则结构的目标物体,采用差异化的摄像头配置,如船舶的驾驶舱5路覆盖前向及侧前方、船尾2路聚焦盲区;建筑物的高点布置变焦摄像头,重点覆盖关键区域。
摄像头参数:选择支持变焦功能的监控级摄像头,分辨率≥4K,长焦端视场角≥30°,支持远距离细节捕捉(如1000米外的船舶标识)。
拼接主机性能:选用集成多目芯片内拼技术的主机,支持至少8路视频输入,采用国内自主研发的多路视觉拼接ASIC芯片,实现多路图像一次拼接成像,减少90%传输带宽占用。
2.算法优化与拼接流程
多传感器数据融合:融合摄像头、雷达、AIS等多传感器数据,利用激光雷达的点云数据进行远距离高精度测距,毫米波雷达捕捉动态目标速度,摄像头提供视觉细节,环境感知准确率≥98%。
动态目标识别与跟踪:采用AI算法对远距离目标进行识别和跟踪,如船舶的DCPA(ZUI近会遇距离)和TCPA(ZUI近会遇时间)计算,结合国际避碰规则给出转向建议。
龙门架360鸟瞰全景影像360全景主机通过IP67防护,电磁抗扰,极端温度测试,满足复杂工况下的长期稳定运行.

(第2篇)非对称船舶360全景预警系统定制的全流程
3.完成非对称拼接算法调试,通过SIFT特征点匹配实现多画面二维对齐,对齐误差≤1像素,拼接缝控制在2像素以内。关键注意事项:模拟调试必须覆盖极端光照场景模拟(强光直射、夜间低光照、大雾低能见度),验证可见光与红外双模融合的成像效果,避免实装后出现画面明暗不均、特征点丢失导致拼接失效的问题。
三、实装阶段这个阶段是把预演成果落地到真实船舶上,严格按照船用施工规范执行。核X动作:
1.按照标定后的点位完成船载硬件安装,所有线缆采用船用屏蔽线缆,做好水密接头处理,接线位置远离船舶动力强电线路,避免电磁干扰。
2.完成设备通电和基础画面测试,验证每个摄像头的视频流传输稳定,无卡顿丢帧。
3.结合真实船体环境完成二次动态校准,适配船舶不同吃水深度下的视角变化。关键注意事项:安装时GPS天线无遮挡,卫星数≥9,供电电压严格控制在船用设备允许的波动范围内,同时做好硬件防腐蚀、防盐雾处理,满足船舶长期海上运行要求。
(第3篇)解决方案视角下的船舶360全景预警系统与码头停泊管理系统融合方案
智能风险分析:采用AI视觉识别技术识别船舶、泊位、障碍物等关键目标,准确率≥98%;结合DCPA/TCPA计算建立碰撞风险模型,提前预判潜在风险;
协同预警机制:构建船岸双向预警体系,预设三级安全阈值,根据风险等级触发不同预警响应;支持自定义预警规则,适配不同港口作业场景;
辅助决策支持:为引航员提供Z优靠泊/出港路径建议,为调度人员提供可视化决策界面,生成作业分析报告支撑运营优化。
3.应用层融合:打造无缝衔接的作业管控体系
应用层围绕靠泊与出港全流程,实现作业的闭环管控与数据共享:
靠泊全流程管控:从船舶预抵港的泊位分配、靠泊过程的精Z引导,到靠泊完成的数据同步,实现流程闭环;
出港全流程管控:从出港计划下发、出港过程的风险监测,到出港完成的数据追溯,实现全程管控;
数据共享交互:建立船岸数据共享平台,支持多终端访问;对接海事监管平台,实现合规数据上报与共享。
三、技术实力:全链条的技术保障及落地难点解决方案
1.关键技术保障
AI视觉识别技术:深度学习算法支撑目标精Z识别,为风险分析提供核心数据; 通过360°全景消除机械臂,集装箱等遮挡导致的盲区,结合AI障碍物检测,降低碰撞事故率.

(第3篇)车侣智能AI360全景影像系统定制解决方案:破J视觉盲区的场景化方案
远程运维:云端视频推流、事件记录(DVR存储)及OTA升级,支持算法迭代(如航线优化);提供远程监控、轨迹回溯及驾驶员行为分析,故障响应时间<2小时。
安全合规:数据加密传输+权限分级管理,适配国字号客户安全需求(如KT-TD06系统);7×24小时技术支持,模块化组件支持快速更换,停机损失降至比较低。
客户价值:从“被动规避”到“主动安全”
通过“硬件防护+算法定制+服务保障”的一体化方案,系统帮助客户:
船舶场景:减少80%离靠泊碰撞事故,降低保险成本30%;
工程车场景:工地人员伤亡率下降90%,设备维修费用减少40%。
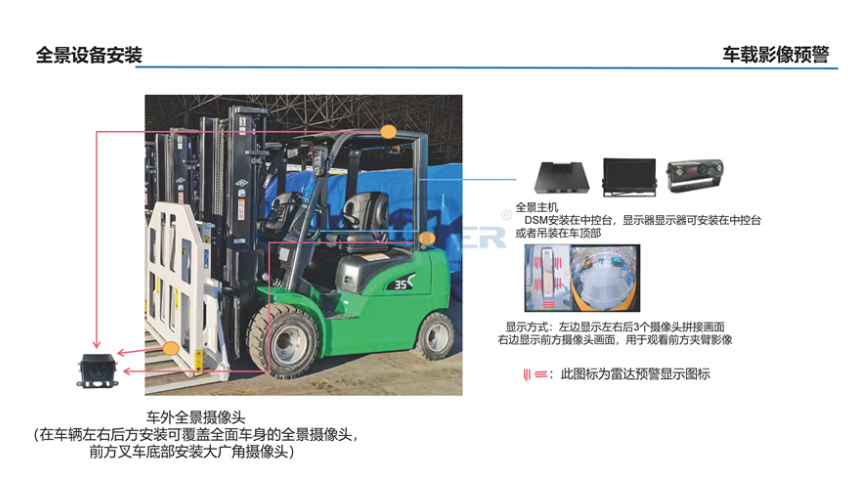
定制流程透明化:客户可全程参与需求调研(如盲区痛点标注)、方案评审(传感器配置清单确认)、现场测试(预警阈值调整),确保方案贴合实际需求。 通过360全景与DSM的深度融合,从“被动规避风险”升级为“主动预防风险”,明显提升驾驶安全性.正面吊360全景环视系统加装
根据客户需求AI360全景影像系统定制化集成雷达,红外感应等设备,打造专属解决方案.龙门架360鸟瞰全景影像
(第1篇)非对称船舶360全景预警系统定制的全流程
非对称船舶360全景预警系统定制的全流程可以拆解为立项、模拟安装、实装、船厂验收四大阶段,每个环节都有对应的核X动作和关键注意事项。
一、立项阶段这个阶段的核X是把非对称船体的特殊需求先锁死,避免后续走对称系统的老路。核X动作:
1.完成船体结构测绘,标记出所有非对称结构(如单侧外飘甲板、非对称吊臂、偏心舷梯等)的尺寸和坐标。
2.结合R151认证要求,输出功能需求清单,明确盲区监测与360全景的集成逻辑。
3.敲定硬件选型:选用水平视场角≥170°的超广角鱼眼摄像头,防护等级不低于IP69K,适配船级社要求的宽温工作范围。关键注意事项:非对称船体不能直接套用传统对称等距摄像头布局方案,必须根据船体突出结构单独定制摄像头点位,否则会出现局部盲区过大、拼接畸变超标的问题。
二、模拟安装阶段这个阶段是在岸上完成全流程预演,把90%的现场调试问题提前排除。核X动作:
1.1:1还原船体非对称结构的模拟环境,按照预设点位固定所有摄像头,完成接线和主机通电。
2.执行鱼眼畸变校正,用棋盘格标定板统一所有摄像头的焦距和像素偏移量,空间映射J度控制在±2cm以内。
龙门架360鸟瞰全景影像


- 消防车360影像系统销售 2026-11-01
- 龙门架360鸟瞰全景影像 2026-10-31
- 车外360全景可视系统价格 2026-10-31
- 矿车360环视摄像头采购 2026-10-31
- 黑龙江司机行为监测司机行为检测预警系统 2026-10-30
- 湖北司机行为检测预警系统开发商 2026-10-30
- 车辆360全景可视系统厂家供应 2026-10-30
- 福建云台主动安全预警系统厂家供应 2026-10-29




- 01 江苏潍柴车用尿素源头工厂
- 02 广东250缸头加工
- 03 江西智能化LED尾灯工艺
- 04 安徽水暖散热片
- 05 台州旅游大巴外后视镜
- 06 广西散热片的原理
- 07 河西区定制LED尾灯怎么样
- 08 丽水大客车外后视镜
- 09 乐山在线房车改装比较价格
- 10 广元无忧房车改装加工