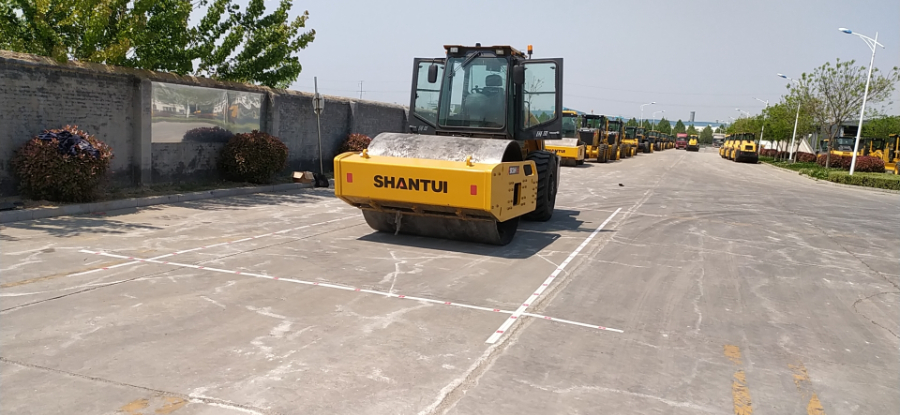
矿车360环视摄像头采购
关键词: 矿车360环视摄像头采购 360全景

 2026.10.31
文章来源:
(第2篇)非对称船舶360全景预警系统定制的全流程
3.完成非对称拼接算法调试,通过SIFT特征点匹配实现多画面二维对齐,对齐误差≤1像素,拼接缝控制在2像素以内。关键注意事项:模拟调试必须覆盖极端光照场景模拟(强光直射、夜间低光照、大雾低能见度),验证可见光与红外双模融合的成像效果,避免实装后出现画面明暗不均、特征点丢失导致拼接失效的问题。
三、实装阶段这个阶段是把预演成果落地到真实船舶上,严格按照船用施工规范执行。核X动作:
1.按照标定后的点位完成船载硬件安装,所有线缆采用船用屏蔽线缆,做好水密接头处理,接线位置远离船舶动力强电线路,避免电磁干扰。
2.完成设备通电和基础画面测试,验证每个摄像头的视频流传输稳定,无卡顿丢帧。
3.结合真实船体环境完成二次动态校准,适配船舶不同吃水深度下的视角变化。关键注意事项:安装时GPS天线无遮挡,卫星数≥9,供电电压严格控制在船用设备允许的波动范围内,同时做好硬件防腐蚀、防盐雾处理,满足船舶长期海上运行要求。
云台实时管理-AI360全景影像集成系统及主动安全预警系统定制解决方案采用模块化架构,根据场景需求灵活组合.矿车360环视摄像头采购
360全景
(第3篇)360全景对称与非对称拼接融合的技术方案
建筑物局部作业监控:针对建筑物的施工区域或局部维修场景,提供高精度的全景监控,确保作业安全。
远距离非对称拼接技术实现方案
1.硬件布局与选型
非对称摄像头布局:针对不规则结构的目标物体,采用差异化的摄像头配置,如船舶的驾驶舱5路覆盖前向及侧前方、船尾2路聚焦盲区;建筑物的高点布置变焦摄像头,重点覆盖关键区域。
摄像头参数:选择支持变焦功能的监控级摄像头,分辨率≥4K,长焦端视场角≥30°,支持远距离细节捕捉(如1000米外的船舶标识)。
拼接主机性能:选用集成多目芯片内拼技术的主机,支持至少8路视频输入,采用国内自主研发的多路视觉拼接ASIC芯片,实现多路图像一次拼接成像,减少90%传输带宽占用。
2.算法优化与拼接流程
多传感器数据融合:融合摄像头、雷达、AIS等多传感器数据,利用激光雷达的点云数据进行远距离高精度测距,毫米波雷达捕捉动态目标速度,摄像头提供视觉细节,环境感知准确率≥98%。
动态目标识别与跟踪:采用AI算法对远距离目标进行识别和跟踪,如船舶的DCPA(ZUI近会遇距离)和TCPA(ZUI近会遇时间)计算,结合国际避碰规则给出转向建议。
压裂车360全景环视设备加装云台实时管理-AI360全景影像集成系统及主动安全预警系统定制解决方案可实现云端实时接收预警信息.

(第2篇)工程车AI 360全景影像系统集成毫米波与激光雷达后,解决了一系列在工程施工现场常见的问题,具体包括:
三,增强环境适应性,复杂环境作业能力,在夜间或视线不佳的环境中,毫米波与激光雷达的加入,使得系统能够更准确的感知周围环境,结合夜视摄像头的使用,为驾驶员提供清晰的全景视图,确保工程车辆在复杂环境中也能安全作业。全天候监控。毫米波与激光雷达不受光线影响,能够在各种天气条件下正常工作,确保系统全天候提供稳定的监控和预警功能。
四,智能化升级,自主学习与优化AI技术的引入,使得系统能够不断学习和。优化识别算法,提高识别的准确性和速度,随着时间的推移,系统将更加智能的识别周围环境中的潜在危险,为驾驶员提供更加精细的预警信息。多传感器融合AI360全景影像系统通过融合摄像头,毫米波雷达和激光雷达等多种传感器的数据,可以实现更加全M和准确的环境感知。这种多传感器融合技术为工程车辆的智能化升级提供了有力支持。
综上所述,工程车AI360全景影像系统集成毫米波与激光雷达后,可以明显提升操作安全性、提高管理效率、增强环境适应性以及推动智能化升级。这些优势使得该系统在工程施工现场具有广泛的应用前景和价值。
(第5篇)非对称全景拼接方案的架构特征及其在船舶领域的应用价值
3.2实际效益验证靠泊效率:某铁矿船队应用案例显示靠泊效率提升15%
事故减少:碰撞事故率下降60%
操作简化:从多画面监控转为单一全景画面,减轻驾驶员负担
4.系统管理优化
4.1数据追溯能力
高精度记录:米级精度的轨迹记录长期存储:30天循环存储满足监管要求
回溯分析:为事故调查提供完整视频证据链
4.2监管兼容性
平台接入:可接入海事监管平台实现远程监控
标准协议支持:兼容行业标准协议,便于系统集成
集中管理:支持多船队、多船只的统一管理
360全景拼接技术在安防监控与车辆辅助驾驶场景的差异,由核X需求决定.

(第4篇)非对称全景拼接方案的架构特征及其在船舶领域的应用价值
某铁矿船队应用案例显示,该方案使靠泊效率提升15%,碰撞事故率下降60%。
二、非对称全景拼接方案在船舶领域的应用效果
1.监控覆盖效果提升
1.1盲区消除
船首盲区控制:将船首盲区缩小至<2米船
周盲区优化:Z大盲区<1米,实现接近无死角覆盖
特写监控能力:船尾特写摄像头解决码头设施、小型船只的近距离监控难题
1.2动态场景适应
船舶颠簸补偿:在6级海况下保持画面稳定
移动物体跟踪:确保航行中动态障碍物(如漂浮物、渔船)无拖影或分割错误
2.航行安全增强
2.1智能预警系统
障碍物识别分类:准确识别行船、浮标、渔网等不同类型障碍物
碰撞风险计算:支持DCPA(ZUI近会遇距离)/TCPA(ZUI近会遇时间)动态计算
高准确率预警:碰撞风险预警准确率达92%
2.2靠泊辅助
距离精Z显示:实时显示船舶与码头的相对距离(精度±0.5m)
环视警戒线:提供离靠泊环视警戒线标识
特写聚焦:船头密集摄像头专门聚焦缆桩、护舷等关键部位
3.操作效率提升
3.1视觉辅助决策
双模式切换:根据场景需求在真实视野和俯视全景模式间智能切换
信息叠加显示:在画面上叠加关键导航和安全信息
透S感保留:在需要深度判断的场景保留原始透S感
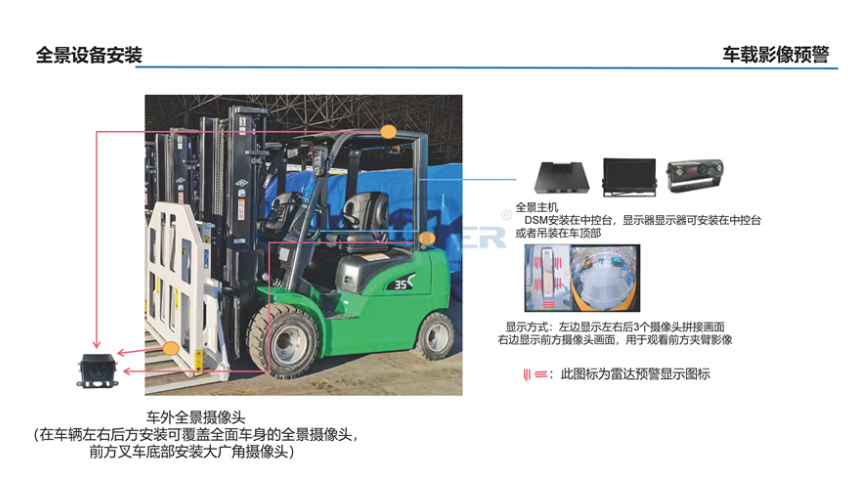
360全景增值模块扩展:支持加装DSM疲劳驾驶预警模块,BSD盲区预警模块,雷达防碰撞模块,适配不同应用场景.公交车6路360全景影像系统厂家直销
360全景主机采用车规级T5芯片(ARM Cortex-A53四核,主频≥1.5GHz),宽电压设计适应不同车辆电源环境.矿车360环视摄像头采购
(第3篇)8路AI360全景影像系统样品测试6大流程
联动响应:触发BSD盲点监测,验证云台是否自动聚焦障碍物(响应时间≤1秒)。
2.4G远程管理测试云
平台接入:登录“车侣云”平台,添加设备SN码,检查实时视频传输(延迟≤500ms)、轨迹回放及电子围栏功能。
远程升级:通过平台推送固件更新,验证系统自动下载、安装及重启后功能完整性。
五、环境与可靠性测试
1.极端环境测试
高低温循环:在40℃~70℃环境箱中,持续运行8小时,检查设备重启、功能中断情况。
振动与冲击:按GB/T2423.10标准,施加102000Hz正弦振动(加速度20g),测试后硬件无松动、数据无丢失。
2.电磁兼容性(EMC)测试
抗干扰测试:模拟车载电磁环境(如发动机点火干扰),验证视频传输无花屏、云台控制无异常(符合GB/T17619标准)。
六、系统集成与验收测试
1.全功能联调
多模块协同:验证ADAS预警(如FCW)、DSM报警与360全景画面联动效果(报警时自动切换至对应摄像头画面)。
数据上报完整性:检查主动安全数据(如碰撞预警次数、驾驶员状态)是否实时上传至平台。 矿车360环视摄像头采购



- 消防车360影像系统销售 2026-11-01
- 龙门架360鸟瞰全景影像 2026-10-31
- 车外360全景可视系统价格 2026-10-31
- 矿车360环视摄像头采购 2026-10-31
- 黑龙江司机行为监测司机行为检测预警系统 2026-10-30
- 湖北司机行为检测预警系统开发商 2026-10-30
- 车辆360全景可视系统厂家供应 2026-10-30
- 福建云台主动安全预警系统厂家供应 2026-10-29




- 01 安徽水暖散热片
- 02 台州旅游大巴外后视镜
- 03 河西区定制LED尾灯怎么样
- 04 丽水大客车外后视镜
- 05 广元无忧房车改装加工
- 06 郑州比亚迪宋汽车座椅按摩
- 07 内蒙古散热片设计
- 08 大客车外后视镜供应商推荐几家
- 09 大理润滑油货源
- 10 佛山雪佛莱汽车座椅吹风